Phiên bản 5.6 · AI agent thiết kế, lập trình và huấn luyện nhà máy Sim to Real · Bộ truyền động trên từng trục robot · Add-on miễn phí · 465 node

Từ camera tới nhận dạng tới PLC — nối dây, không phải viết mã.

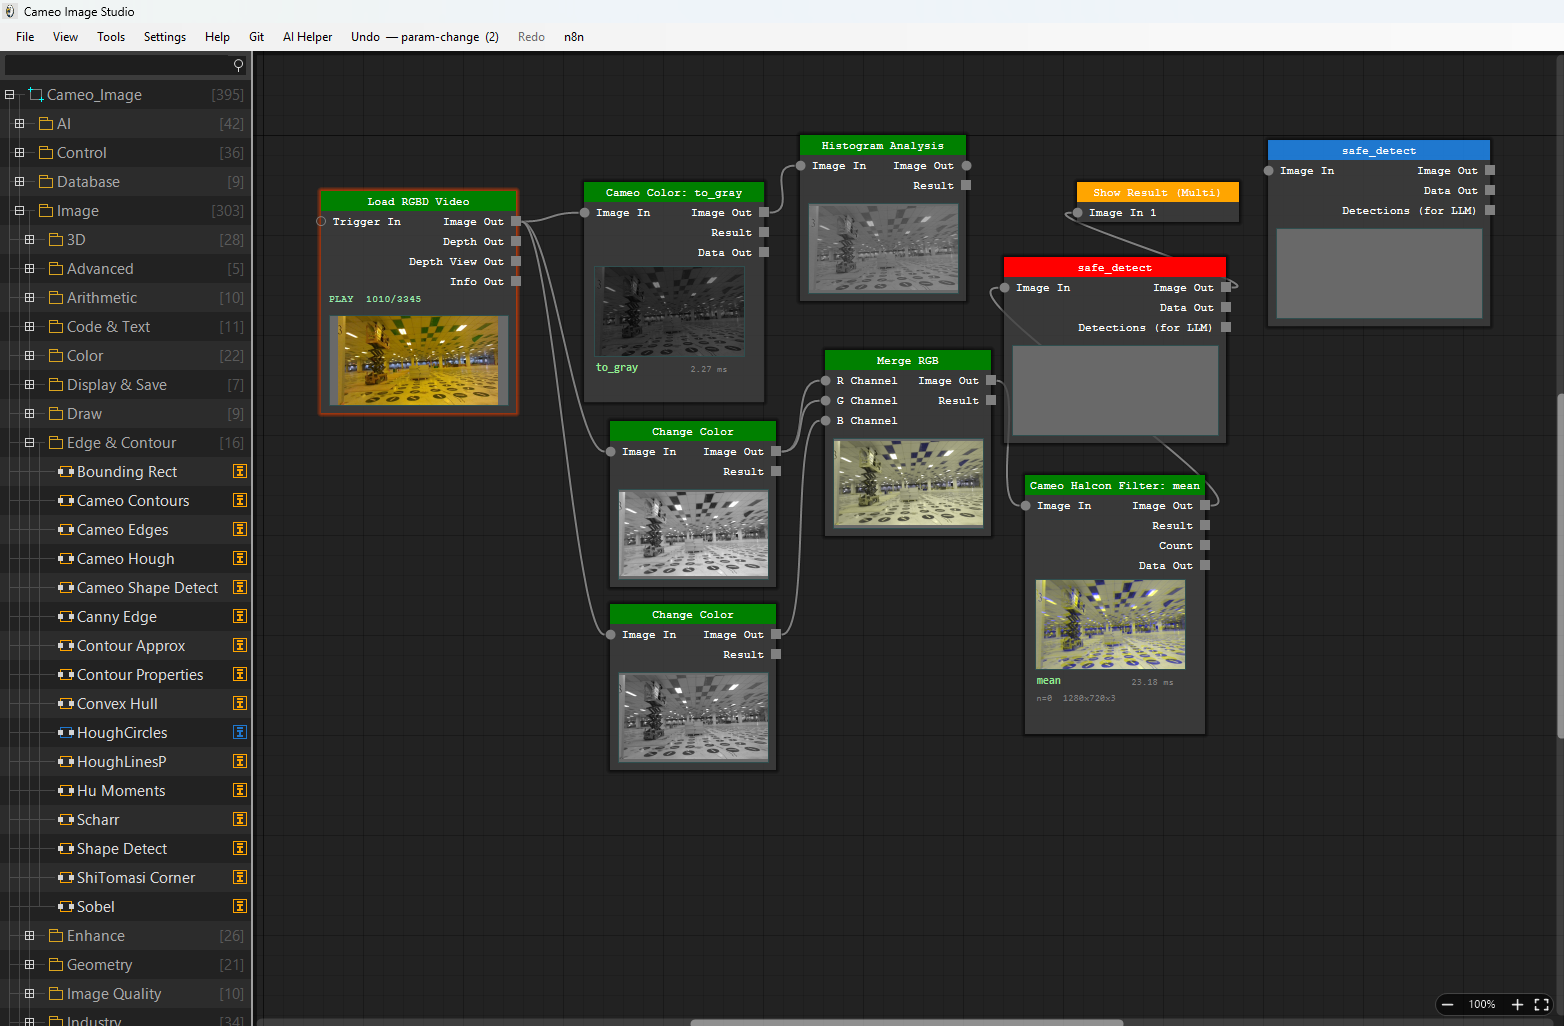
Cameo Image Studio là bàn làm việc dạng sơ đồ node cho thị giác máy. Kéo một node camera, nối vào node nhận dạng chạy GPU, nối tiếp sang PLC hoặc trục chuyển động, rồi xem cả dây chuyền chạy — không cần viết một dòng build script nào. Khi thật sự cần mã nguồn, sơ đồ xuất được ra C++, Python hoặc file EXE chạy độc lập.

Chỉ dành cho Windows 10/11 64-bit. Bộ cài chỉ là một file nhỏ; phần còn lại — CUDA, PyTorch, OpenCV, ONNX Runtime và môi trường Python đi kèm — được tải về ngay trong lúc cài, nên không phải tự cài thêm thứ gì.

465node trong danh mục
9ngôn ngữ giao diện
5hãng camera được hỗ trợ
C++ · Pysơ đồ xuất ra mã nguồn
Node graph editor

Trợ lý AI

Agent nằm ngay trong sơ đồ

Không phải cửa sổ chat gắn thêm bên cạnh. Trợ lý dựng pipeline, chạy thử rồi tự chỉnh tham số cho đến khi phép kiểm đạt. Mô hình thị giác – ngôn ngữ (VLM) trả lời câu hỏi về khung ảnh ngay trên GPU của bạn, còn tác tử thị giác – ngôn ngữ – hành động (VLA) biến những gì camera thấy thành chuyển động của máy — trong giới hạn bạn đặt.

01

AI agent — biết nghĩ và tự dựng

Biến một câu mô tả thành pipeline chạy được, tự chạy thử, tự nhìn kết quả và tự sửa lỗi của chính nó.

02

VLM — hiểu được bức ảnh

Trả lời câu hỏi bằng lời thường về khung hình — “mọi công nhân đều đeo dây an toàn chưa?” — mà không cần huấn luyện trước danh sách lớp nào.

03

VLA — biến điều nhìn thấy thành chuyển động

Đọc những gì camera thấy và trạng thái thực của từng máy, đề xuất bước di chuyển tiếp theo của trục, PLC hay robot để tới mục tiêu của bạn, và đọc lại trạng thái sau mỗi bước — trong giới hạn bạn đặt ra.

Phiên làm việc mẫu

Đếm số con ốc trên khay. Báo khay NG nếu thiếu một con.

  1. ĐọcTra danh mục 436 node cùng ghi chú cách vận hành, rồi chọn LoadImage, Cameo_Threshold, Cameo_Blob_Analysis, Pass/Fail_Judge và Show Result.
  2. DựngTạo và nối dây các node. Cả lô thay đổi được kiểm tra hợp lệ trước khi chạm vào canvas, kèm bản chụp để hoàn tác.
  3. ChạyChạy pipeline trên 12 ảnh mẫu.
  4. NhìnTự mở ảnh đầu ra của bước threshold và tự phát hiện vấn đề: hai con ốc chạm nhau bị đếm thành một blob.
  5. SửaThêm Cameo_Morphology để tách chúng ra, tăng ngưỡng, rồi chạy lại.
  6. ĐạtĐúng 12/12 khay — khay đủ có 24 con ốc, khay thiếu một con được báo NG.

Minh hoạ, đã rút gọn. Các bước là đúng những bước agent làm trong mỗi việc; tên node lấy từ danh mục thật.

  • Thuộc cả 436 nodeCổng, tham số và cách vận hành từng node — trước khi chọn bất kỳ node nào.
  • Tự nhìn kết quả của mìnhMở ảnh đầu ra của bất kỳ node nào và tự đánh giá bằng mắt, tới bốn khung hình mỗi vòng.
  • Kiểm tra trước khi làmMọi thay đổi đều được kiểm tra hợp lệ, áp dụng thành một lô và tự hoàn tác khi lỗi. Nó không báo xong khi graph còn lỗi.
  • Đọc tài liệu của bạnĐính kèm ảnh, hoặc file PDF tới 600 trang, nó tự lấy dung sai và quy tắc kiểm tra từ đó.
  • Lo cả phần cài đặtKhông thấy camera? Nó kiểm tra driver, kết nối, dò thiết bị và subnet, đặt được IP cho camera, và cài môi trường Python hay model còn thiếu.
  • Có trí nhớ, nói tiếng của bạnMỗi máy có trí nhớ riêng giữa các phiên làm việc. Nó trả lời bằng chín ngôn ngữ và cho bạn thấy nó đang suy nghĩ gì.
Trợ lý AI

Tả bằng lời việc cần kiểm, nhận về sơ đồ

Trợ lý tích hợp đọc danh mục node và dựng pipeline từ một câu nói. Nó nhìn được khung ảnh mà các node của bạn sinh ra, nhận ảnh hoặc file PDF đặc tả đính kèm, chạy pipeline rồi đọc lại kết quả — sau đó tự đổi tham số và thử lại.

  • Tạo node, nối dây và đặt tham số, có kiểm chứng và quay lui khi sai
  • Tự viết node C# riêng cho những bước mà danh mục chưa có
  • Chạy qua máy chủ có cấp phép — mỗi máy một key, không phải tự lo khoá API
Thị giác – ngôn ngữ

Hỏi thẳng khung ảnh một câu

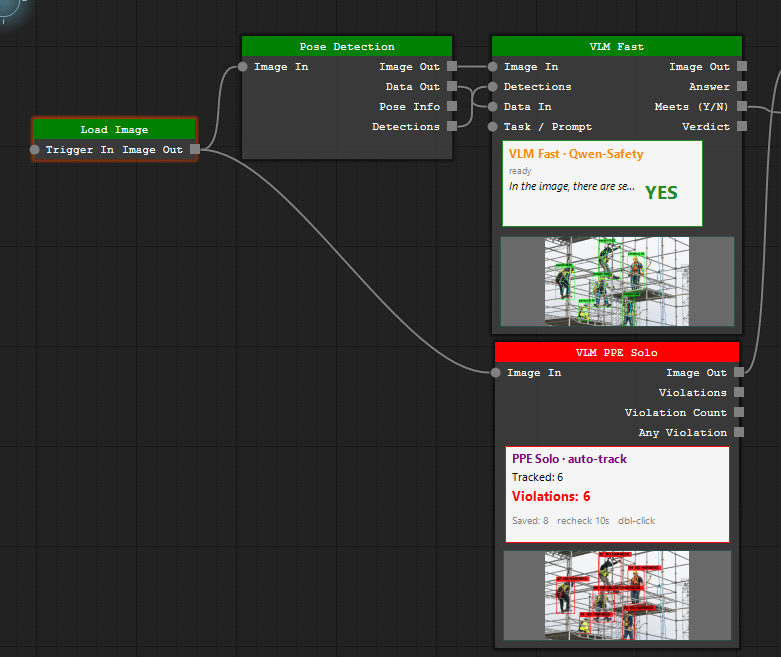
Nối một tấm ảnh và một câu hỏi vào node thị giác – ngôn ngữ rồi đọc câu trả lời ngay trên cổng ra. Hỏi xem mọi công nhân trên giàn giáo đã đeo dây an toàn chưa, sơ đồ trả về kết luận, số lần vi phạm và các khung bao tương ứng — không cần huấn luyện danh sách lớp trước. Mô hình là Qwen2.5-VL 3B được tinh chỉnh cho an toàn công trường, chạy ngay trên máy.

  • Kết luận có/không, câu trả lời tự do và số lần vi phạm trên cổng có kiểu
  • Kiểm tra bảo hộ lao động, bám theo từng người và kiểm lại theo chu kỳ
  • Chạy song song với bộ phát hiện, nên khung bao và câu trả lời cùng một khung ảnh
  • Bản 4-bit vừa GPU 6 GB và chạy offline — không khung ảnh nào bị gửi lên dịch vụ đám mây
Vision-language safety nodes
Thị giác – ngôn ngữ – hành động

Gõ mục tiêu. Máy tự chuyển động — trong giới hạn của bạn.

Node VLA Agent nhìn khung ảnh camera cùng các đối tượng phát hiện được, đọc trạng thái trực tiếp của từng máy trên canvas qua chính đường truyền của máy đó, rồi hành động qua chính các node ấy để đạt mục tiêu bạn gõ. Sau mỗi bước nó đọc lại trạng thái rồi mới quyết định bước tiếp theo: nhận biết, suy nghĩ, hành động, kiểm chứng.

  • Điều khiển trục chuyển động qua GRBL, Modbus và ADS, tag PLC, robot qua TCP, GPIO, cổng serial và MQTT
  • Dry-run, Confirm hoặc Autonomous — vùng vị trí, giới hạn bước và tốc độ được kiểm tra trước khi lệnh tới được driver
  • Không bao giờ tự khởi chạy: một ngõ vào interlock hoặc nút E-STOP trong VLA Studio dừng mọi máy cùng lúc
Khung ảnh + đối tượng phát hiện
Trạng thái máy trực tiếp
VLA Agent

Mục tiêuĐưa trục X tới con vít mà camera thấy, rồi đóng tay kẹp

Chế độ Dry-runConfirmAutonomous
Chính sách an toàn Vùng vị trí · bước tối đa · tốc độ tối đa · interlock — bị từ chối trước khi tới driver
TrụcGRBL · Modbus · ADS PLCMC · S7 · FINS RobotTCP I/OGPIO · MQTT
Đọc lại trạng thái, kiểm chứng, quyết định bước tiếp

Các sơ đồ đang chạy

Ảnh chụp và clip quay màn hình lấy thẳng từ bản phát hành, không phải dựng hình. Mỗi node tự hiển thị kết quả ngay trên thân node, nên mỗi bước cho thấy đúng thứ nó tạo ra.

PPE safety graph
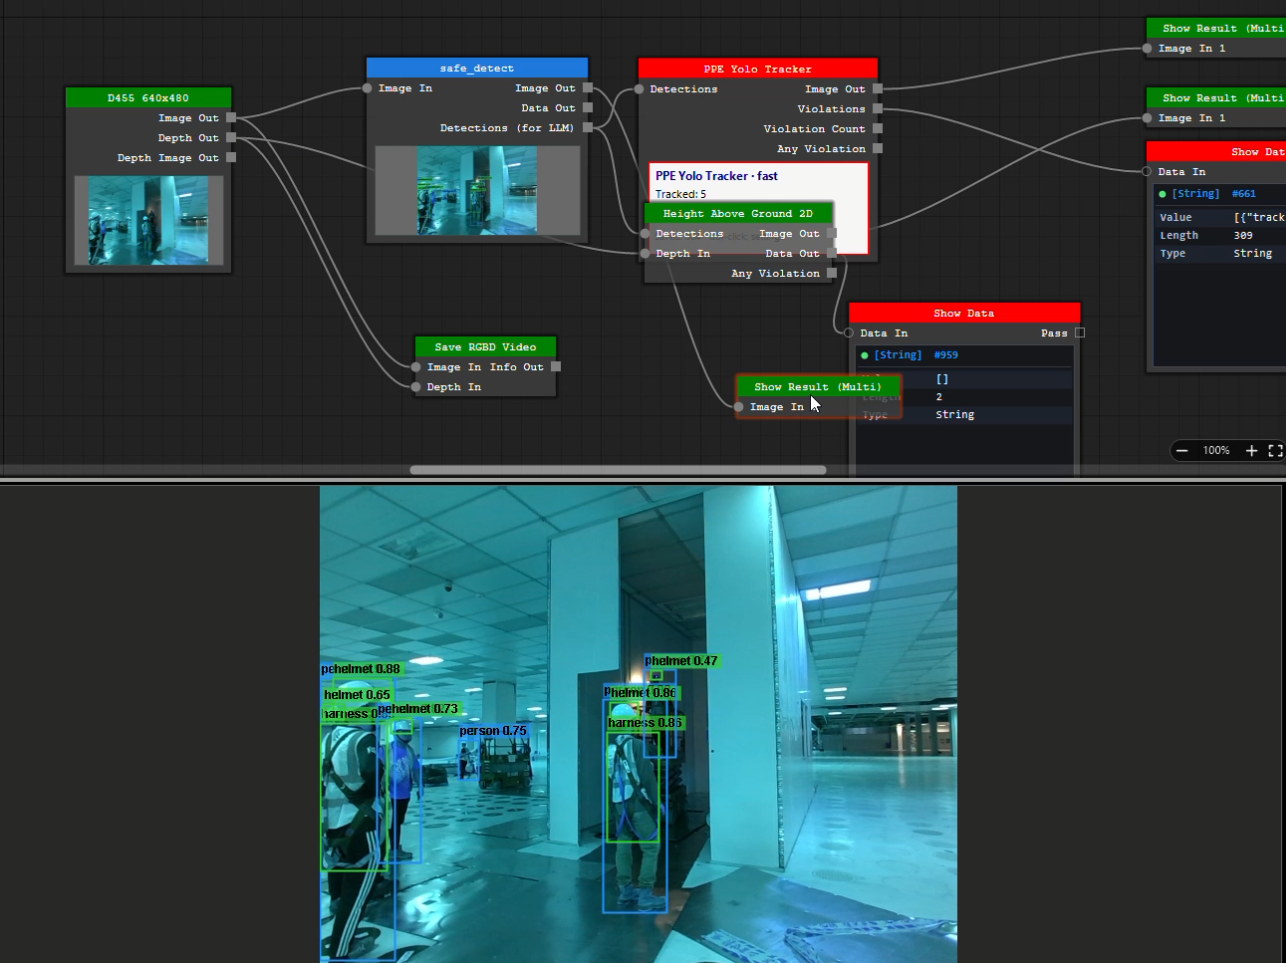
D455 → safe_detect → PPE Yolo Tracker → Show Result Một camera chiều sâu đi vào sơ đồ an toàn: safe_detect tìm ra người, PPE Yolo Tracker soi từng người xem có mũ bảo hộ và dây an toàn hay không — khung hình này đang theo dõi năm người — còn Height Above Ground 2D lấy đúng những phát hiện đó cộng luồng chiều sâu để tự phất cờ vi phạm của riêng nó.
RGB · D455 stereo depth · Cameo AI depth Một chiếc RealSense D455, hai bản đồ độ sâu của cùng một cảnh: độ sâu stereo của chính camera (trên phải) phẳng lì và mất dữ liệu từng mảng khi quá vài mét, còn độ sâu AI ở dưới đọc đúng khung hình RGB đó mà vẫn tách được nền, hàng cột và chiếc xe nâng.
Laplacian filter at 183 fps
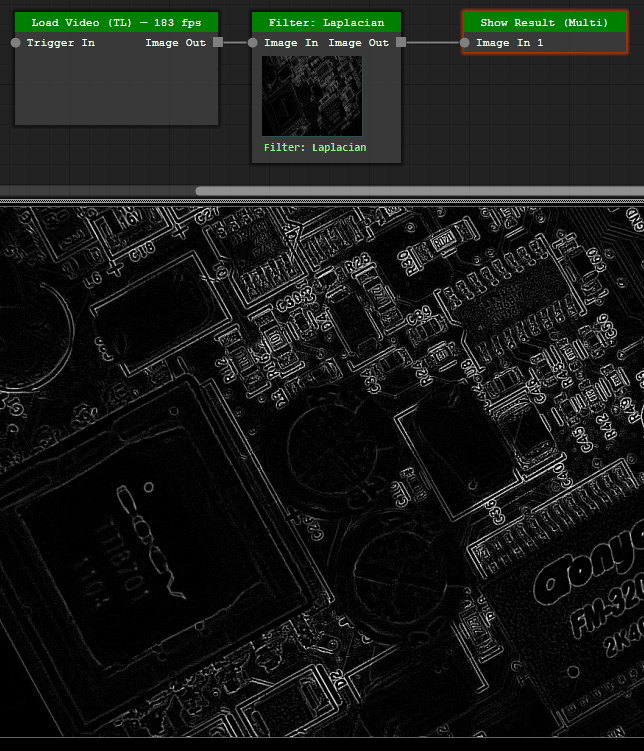
Load Video → Filter: Laplacian → Show Result Chạy Laplacian lên từng khung hình của chính clip bo mạch đó, ở 1280×720. Bộ đếm ngay trên node nạp video báo 183 hình/giây khi bộ lọc đã nằm trong chuỗi — khoảng 169 triệu điểm ảnh mỗi giây, trên một máy AMD Ryzen 7 dòng 5000.
Load Image → Shape Detect → Show Result — tất cả đều do trợ lý dựng Một câu lệnh kèm tấm ảnh bo mạch: tách con chip hình chữ nhật. Trợ lý dựng ba node, đặt Invert, MinArea 8000 và bộ lọc square/rectangle rồi chạy — Shape: 0 found. Nó đọc lại chính lớp overlay của mình, nhận ra bộ lọc vừa đặt đã loại mất đường bao của con chip, bỏ bộ lọc đó rồi chạy lại: đường bao khép kín ôm sát con QFP.

Sơ đồ node làm được gì

Năm năng lực vốn nằm ở năm phần mềm khác nhau, nay gộp trên một mặt phẳng làm việc.

Sơ đồ node

Một mặt phẳng, 465 node

Mọi thao tác đều là một node có cổng định kiểu: nạp ảnh, phân ngưỡng, tìm vùng, chạy bộ nhận dạng, lọc theo khoảng cách, xuất tín hiệu ra cuộn dây PLC. Dây dẫn truyền khung ảnh, kết quả nhận dạng, khung xương, bản đồ độ sâu và số liệu. Mỗi node tự hiện ô xem trước ngay trên thân, nên bạn thấy pipeline sai ở đâu mà không phải dừng nó lại.

  • Chạy tự do đa luồng — pipeline giữ nguyên tốc độ khung hình trong lúc bạn đang sửa
  • Hoàn tác, tự lưu và phục hồi sau sự cố ngay trên sơ đồ
  • Chế độ Vận hành: màn hình chỉ-đọc đã khoá, kèm bảng kết quả cho người đứng máy
Node graph editor
Gán nhãn

Gán nhãn dữ liệu ngay nơi bạn dùng nó

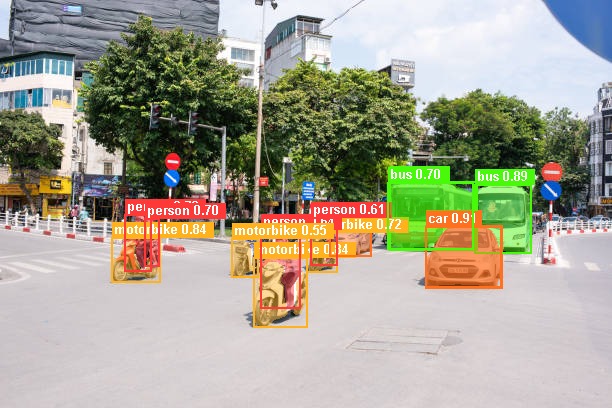
Vẽ hộp và đa giác, xuất ra cấu trúc YOLO hoặc COCO, rồi đưa thẳng kết quả sang node huấn luyện trong cùng một dự án. Phân vùng theo câu lệnh văn bản (Grounded SAM) có thể gán nhãn sơ bộ cả lô trước khi người thật chạm vào.

  • Hộp bao, đa giác, lọc lớp kèm ngưỡng tin cậy riêng cho từng lớp
  • Tự dò bản LabelMe đã cài và chuyển giao sang đó nếu bạn quen dùng công cụ ấy hơn
  • Gộp khung, cắt theo từng vật phát hiện và siêu phân giải — đều là node trong sơ đồ
Auto-labelled detections on a street scene
Mạng nơ-ron

Vẽ ra mạng, rồi huấn luyện chính nó

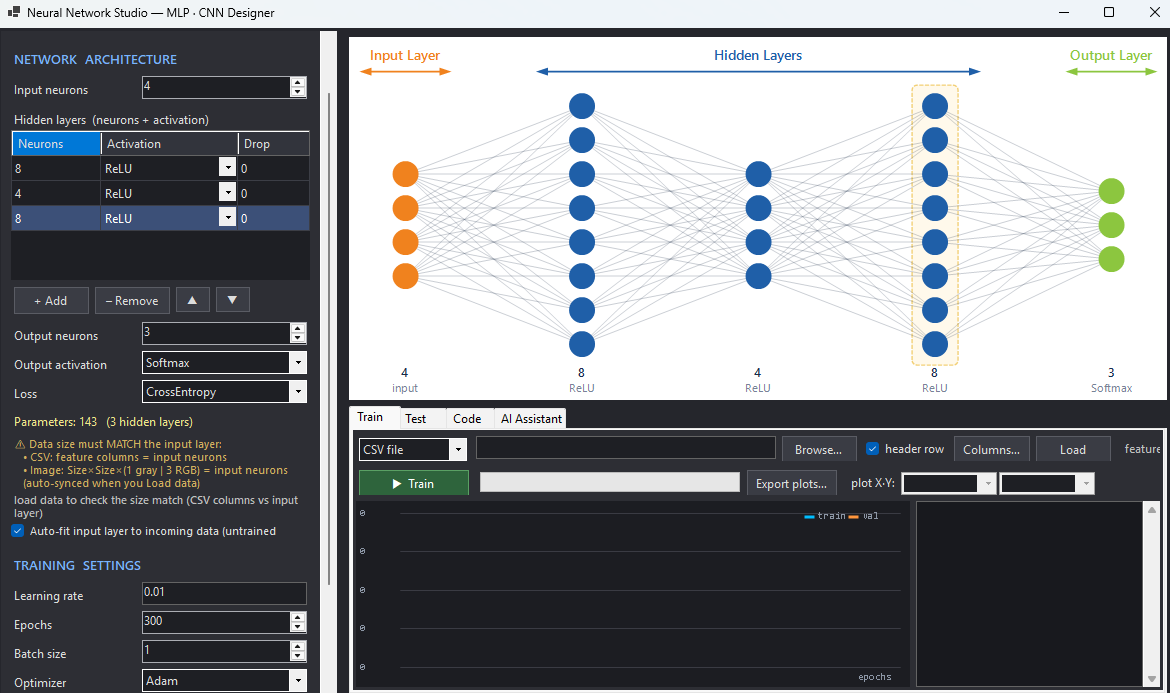
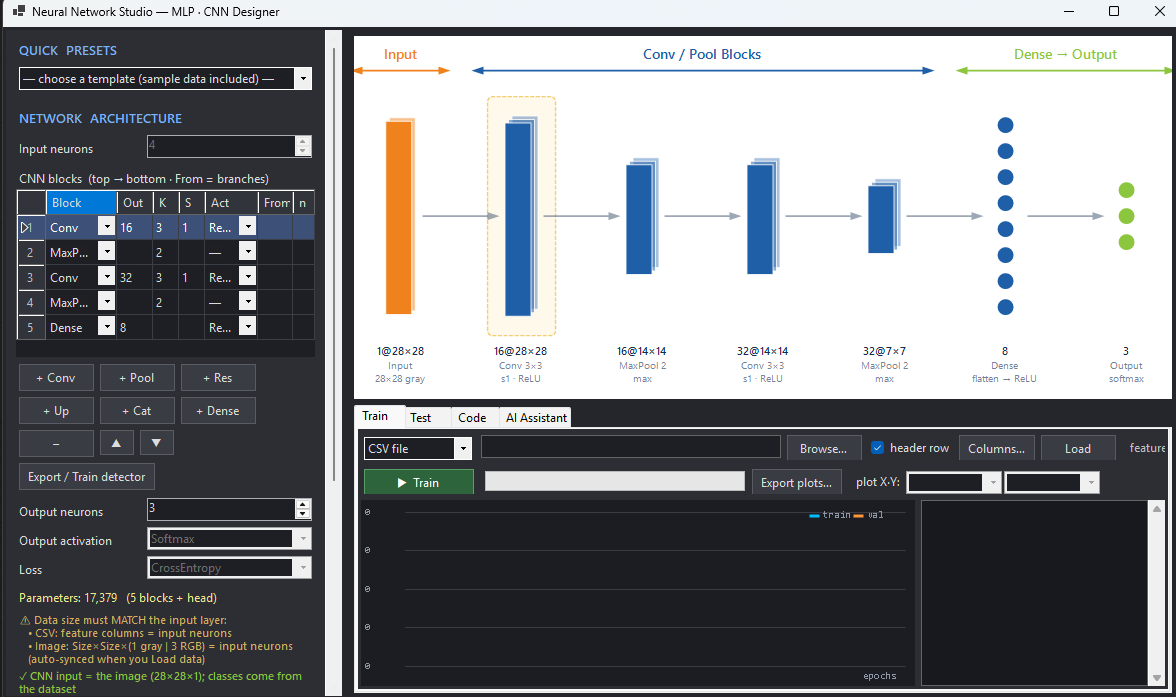
Trình thiết kế đồ hoạ cho lớp MLP và CNN, kèm bảng khối kiểu YOLO xuất ra đúng file YAML mà bộ công cụ huấn luyện cần. Nạp trọng số .onnx hoặc .pth, chạy suy luận trên GPU, lượng tử hoá xuống INT8 cho đích STM32.

  • ONNX Runtime chạy CUDA, tự lùi về CPU khi máy không có GPU
  • Node phát hiện, phân vùng, khung xương, độ sâu, dò bất thường và OCR
  • Xưởng học tăng cường với 12 phương pháp cổ điển để dò tham số
MLP designer CNN block designer
Điều khiển

Kết quả phải làm được cái gì đó chuyển động

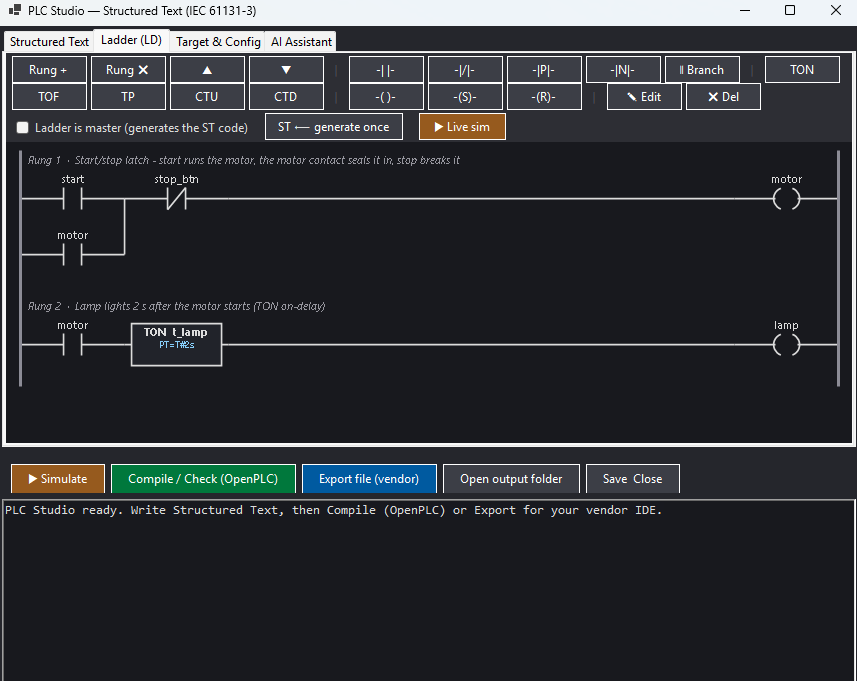
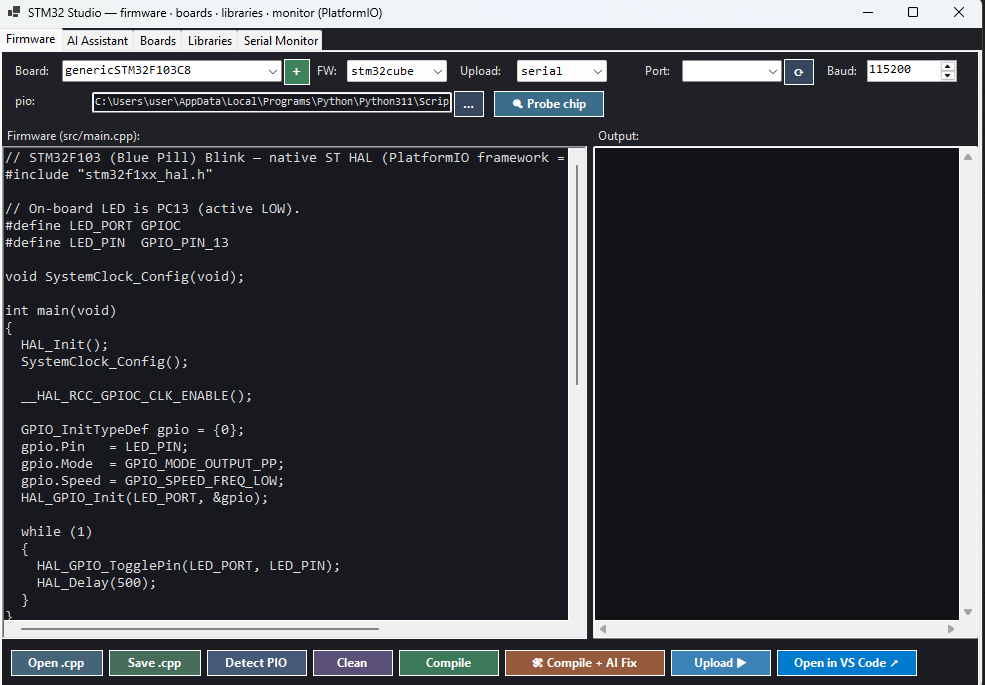
Thị giác mà không điều khiển được thì chỉ là bản demo. Nối phán định vào cuộn dây PLC, một trục chuyển động, một chân GPIO trên vi điều khiển hoặc một topic MQTT. Firmware cho STM32 và Arduino được sinh, biên dịch và nạp ngay trong ứng dụng.

  • PLC: Mitsubishi MC · Siemens S7 · Omron FINS · Modbus TCP · TwinCAT ADS
  • Chuyển động: trục GRBL, Modbus và ADS, soft motion, hiệu chuẩn 9 điểm
  • Vi điều khiển/FPGA: STM32 (PlatformIO), Arduino (arduino-cli), Verilog (Vivado / Quartus)
Ladder logic editor STM32 firmware studio
Sim to Real

Nhà máy ảo để lập trình trước khi chạy thật

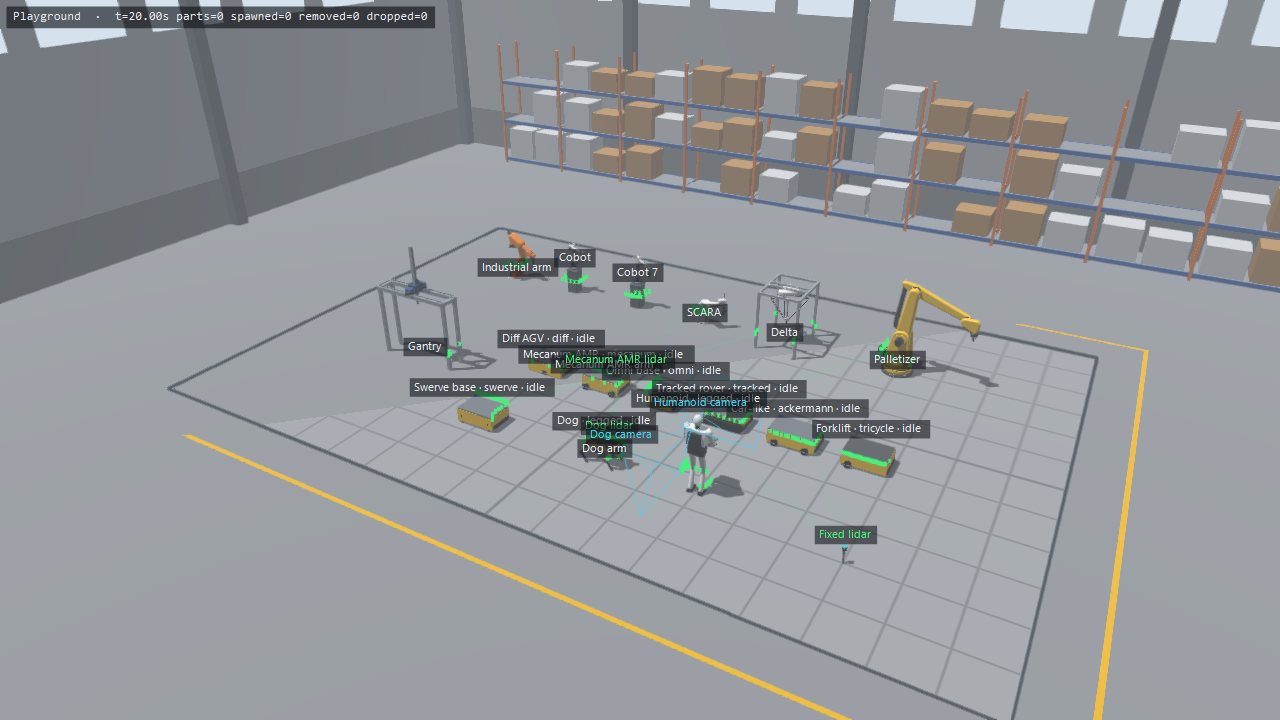
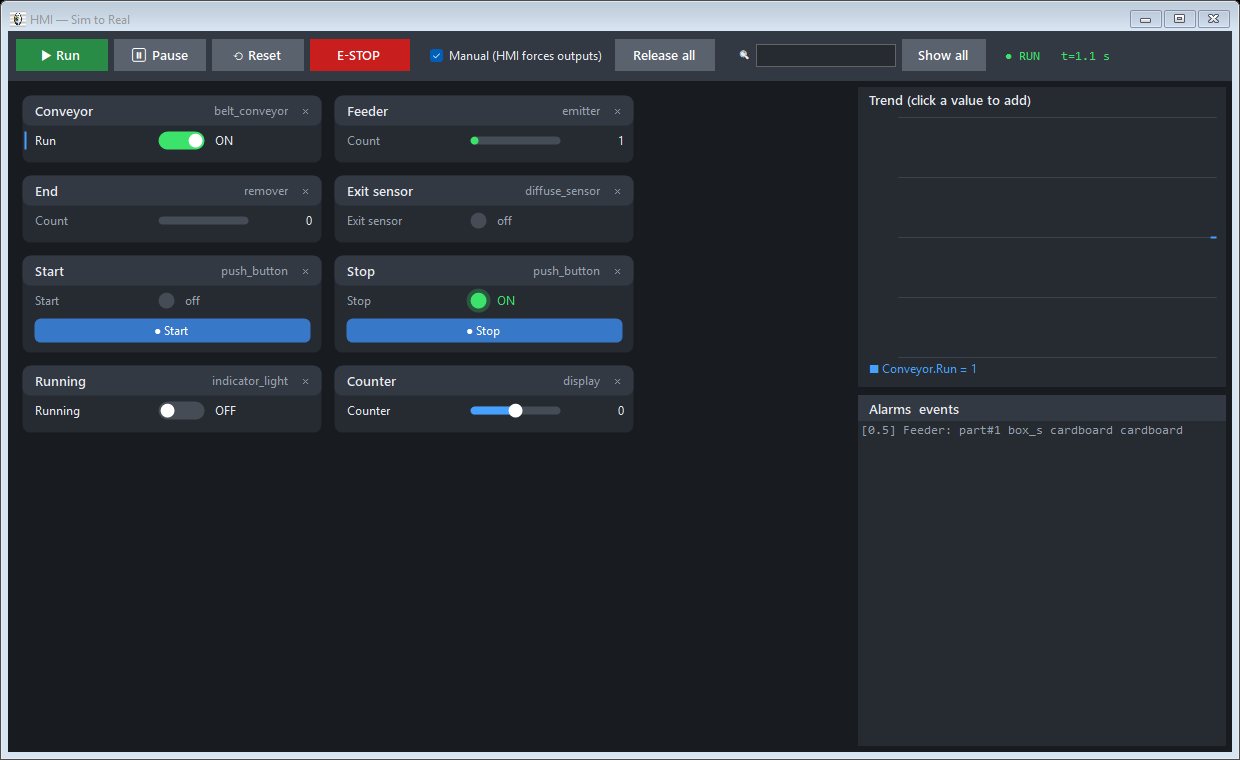
Dựng nhà máy từ băng tải, cảm biến, xi lanh đẩy, cánh tay robot, AGV, robot chó và robot hình người, viết PLC bằng ladder, structured text hoặc C, rồi chạy trong 3D có vật lý. Tag, camera và lidar của nó cấp dữ liệu cho mọi node thị giác và AI, HMI vận hành điều khiển nó — sau đó chuyển liên kết từ mô phỏng sang PLC hoặc robot thật.

  • Sân lưới vô tận hoặc nhà kho; 17 bài tập có chấm điểm, từ start/stop tới robot hình người giao hàng
  • HMI tự sinh từ tag của nhà máy: đèn, công tắc, thanh trượt, nút nhấn, đồ thị xu hướng, cảnh báo
  • Giám sát camera: hình màu và độ sâu trực tiếp của mọi camera ảo, chụp PNG và quay video
  • Tay robot với động cơ, hộp số và driver servo trên từng trục: điều khiển riêng từng trục, đọc mô-men, dòng điện, điện áp, công suất, nhiệt độ trực tiếp
Add-on miễn phí — tải về
Sim to Real plant in a warehouse hall HMI operator screen built from the plant tags
Robot & RL

Huấn luyện robot trên địa hình khó

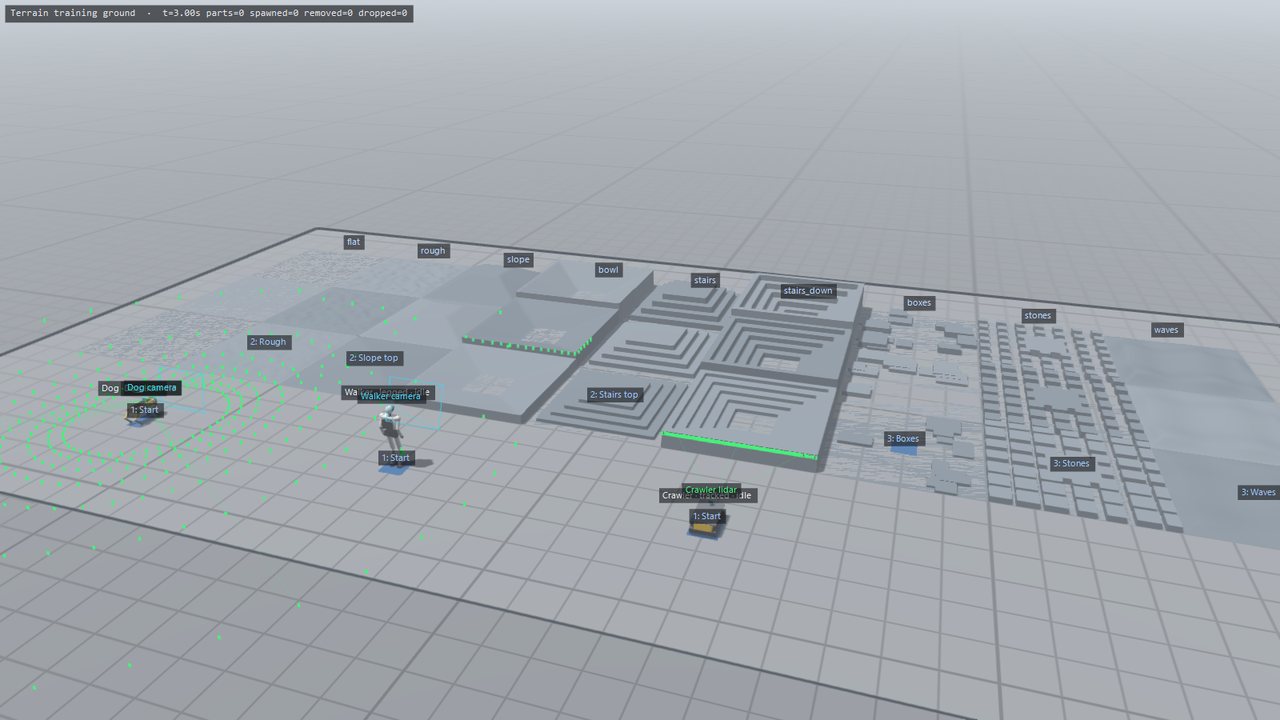
Bộ sinh địa hình bày dốc, bậc thang, khối, đá kê và sóng theo độ khó tăng dần. Robot có chân đặt chân lên mặt đất, xe bánh từ chối bậc không leo được, cái gì nghiêng quá thì ngã. Node học tăng cường huấn luyện trên bản sao ẩn của nhà máy, rồi điều khiển nhà máy thật qua những sợi dây bình thường.

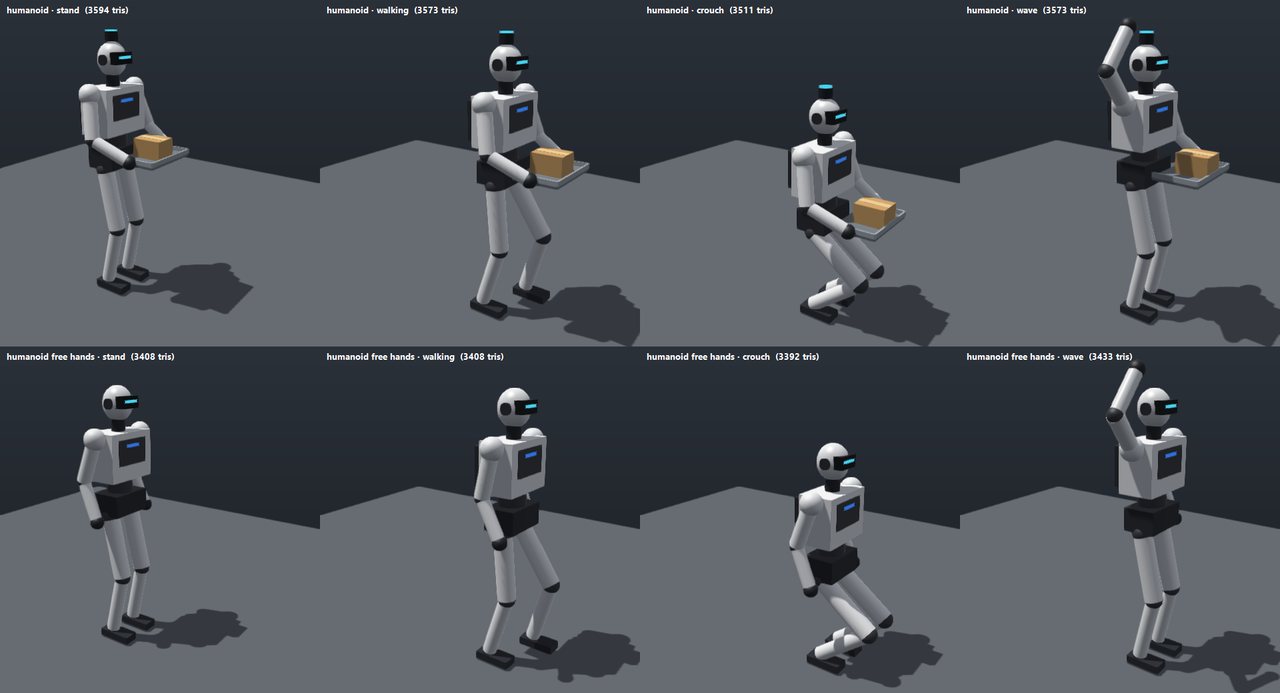
  • Robot hình người, robot chó, xe bánh và xe xích có trạm, lập đường đi và vùng an toàn
  • Q-learning, SARSA, Dyna-Q… ngay trên nhà máy — trạng thái lấy từ tag, hành động gửi tới I/O hoặc robot
  • AI agent tích hợp tự dựng cảnh, viết chương trình, huấn luyện policy và bố trí HMI
Terrain training ground with a robot dog, a humanoid and a tracked vehicle Humanoid robot: standing, walking, crouching, waving
Studio robot chó

Lái, huấn luyện, rồi chấm điểm

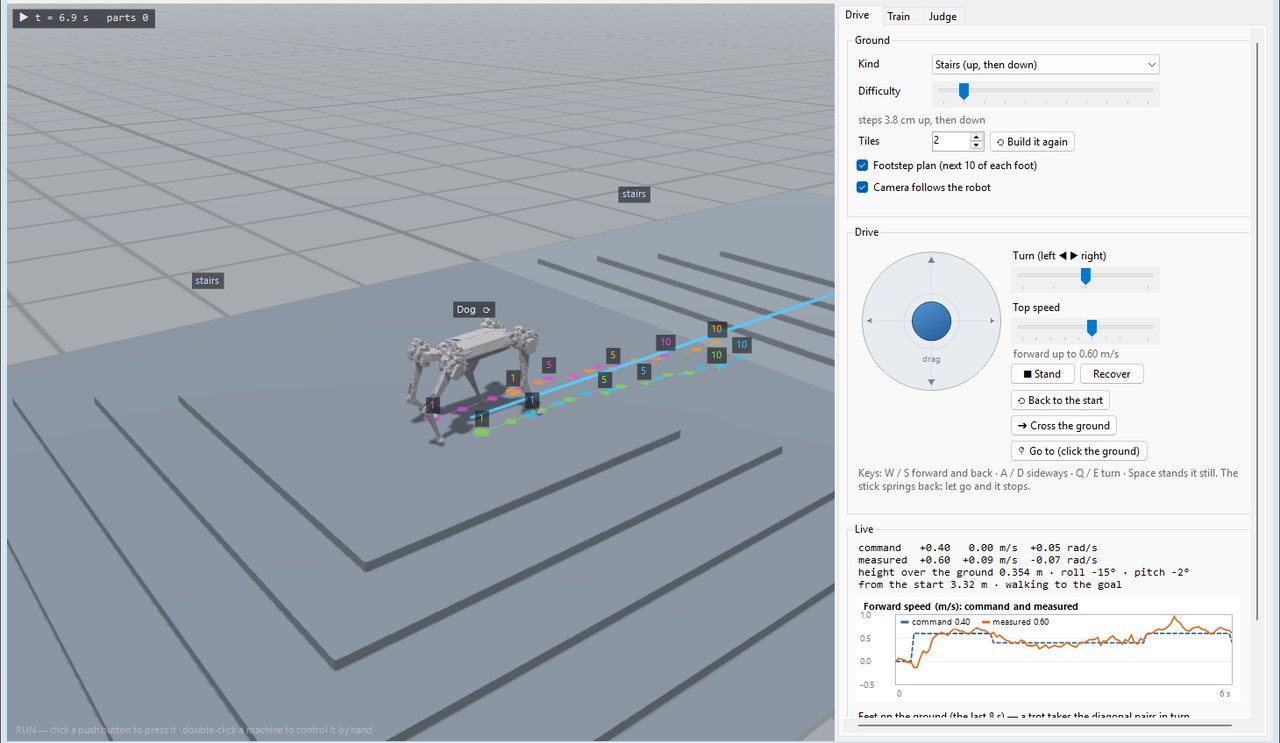
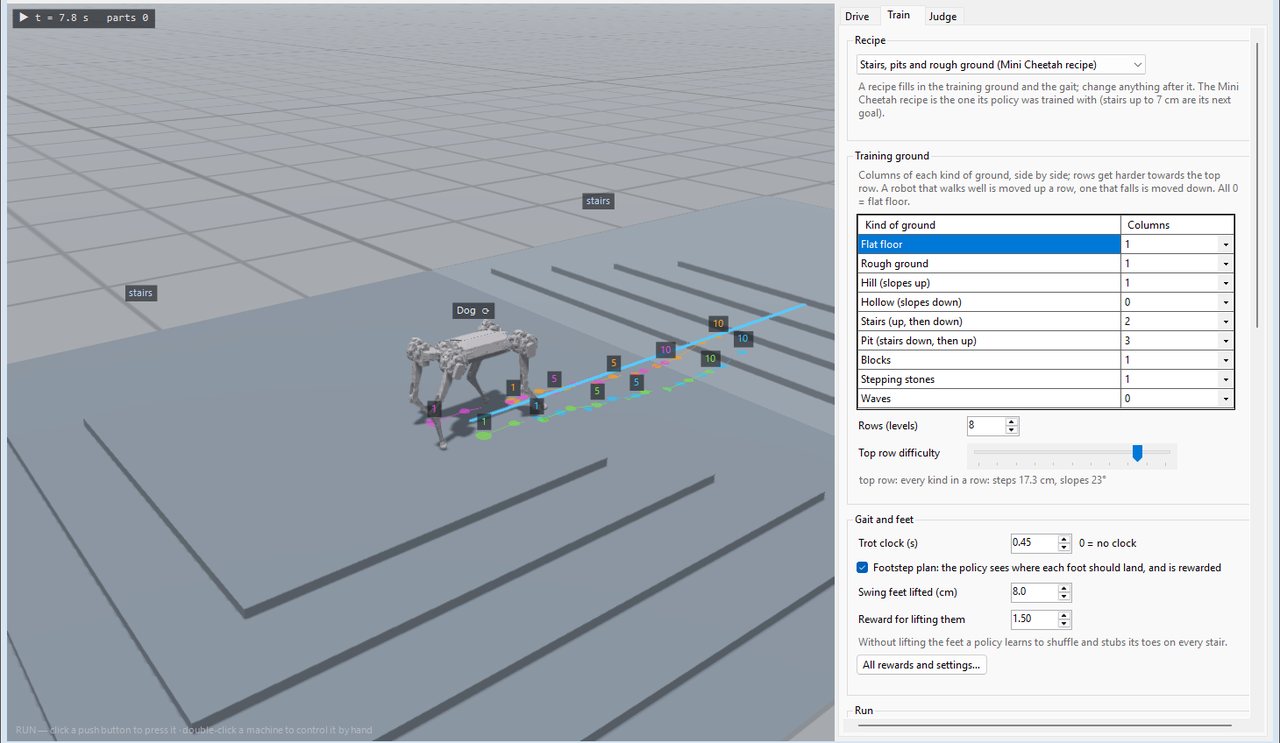
Studio dành cho robot bốn chân của Sim to Real. Lái nó bằng cần điều khiển qua bậc thang, dốc và đá kê trong khi kế hoạch đặt chân, tốc độ và góc thân cập nhật trực tiếp; huấn luyện policy đi bộ bằng PPO trên địa hình phân cấp ngay ở chế độ nền; rồi để đường chấm điểm đánh giá từng checkpoint trước khi đưa bản tốt nhất lên robot.

  • Lái bằng cần điều khiển, có kế hoạch đặt chân, biểu đồ tốc độ và dải dáng đi trực tiếp
  • Huấn luyện PPO theo giáo trình địa hình: bậc thang, hố, đồi, khối, đá kê, sóng
  • Đường chấm điểm: mỗi checkpoint vượt từng loại địa hình với độ khó tăng dần, kết quả đặt cạnh nhau
Robot dog studio: driving the quadruped across stairs with its footstep plan Robot dog studio: the training ground and gait settings
Block Simulator

Mô hình hóa động học, rồi chạy ngay trong pipeline

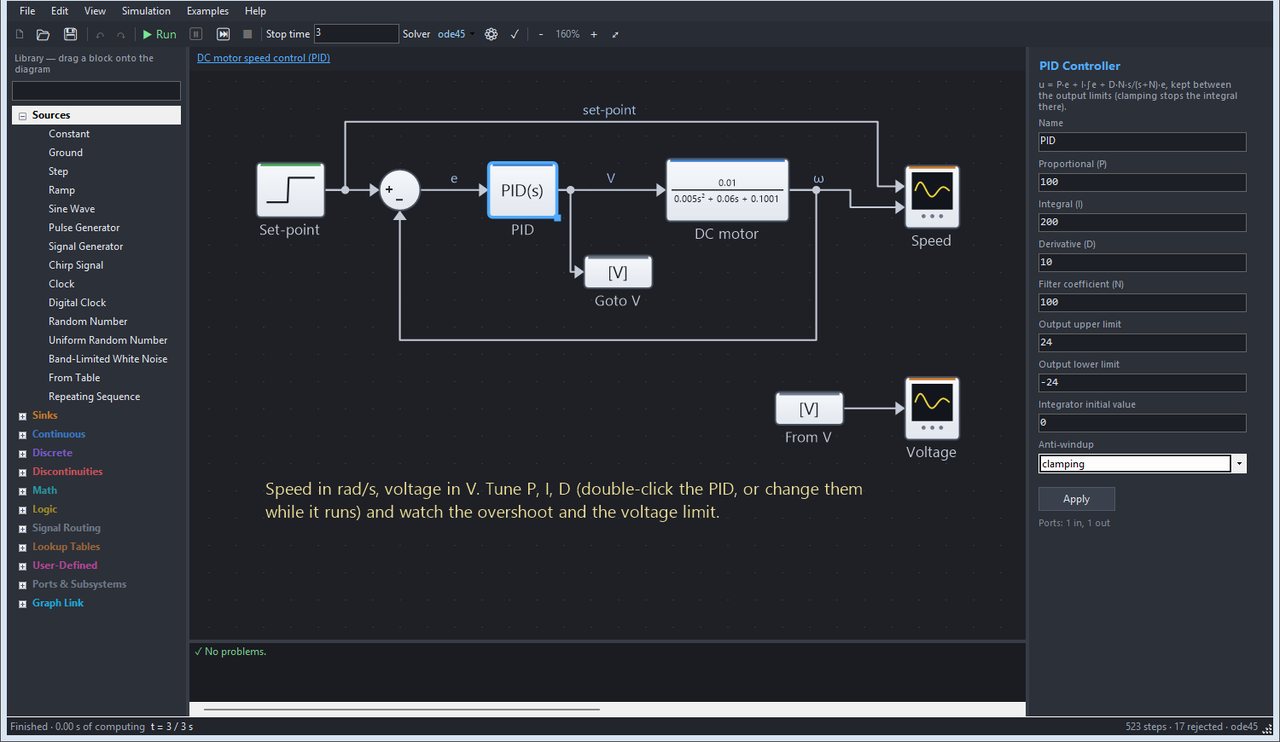
Trình mô phỏng sơ đồ khối với lõi tính toán C++ riêng. Vẽ đối tượng và bộ điều khiển đúng như kỹ sư điều khiển vẫn vẽ — nguồn tín hiệu, scope, khâu khuếch đại, bộ cộng, tích phân, hàm truyền, không gian trạng thái, PID, bộ lọc số, bão hòa, relay, logic, bảng tra và hệ con — khép các vòng phản hồi, rồi giải bằng ode45 / ode23 bước thay đổi hoặc bộ giải bước cố định. Sau đó node Block Diagram chạy mô hình trực tiếp trong pipeline thị giác: số đo từ camera đi vào, lệnh cho động cơ đi ra.

  • 89 khối trong 12 thư viện, tín hiệu vector, hệ con, Goto / From và chỉnh tham số ngay khi đang chạy
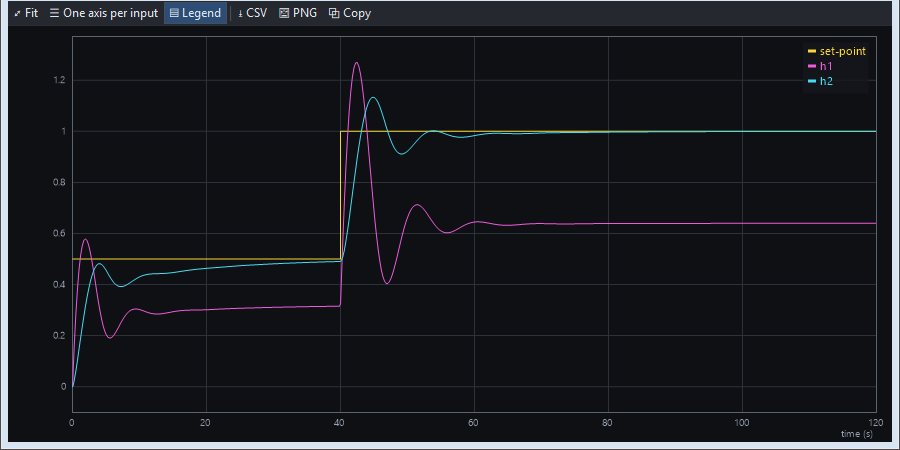
  • Scope có zoom và con trỏ đọc giá trị, đồ thị XY, xuất CSV và PNG; 8 mô hình mẫu từ PID động cơ DC tới hai bồn nước nối tiếp
  • AI agent tự dựng, mô phỏng và chỉnh mô hình, đọc độ vọt lố, thời gian lên và thời gian xác lập từ đồ thị
Add-on miễn phí — tải về
Block Simulator: speed control of a DC motor with a PID Scope: levels of two tanks in series following their set-point
HMI Designer

Màn hình vận hành nối thẳng tới mọi node

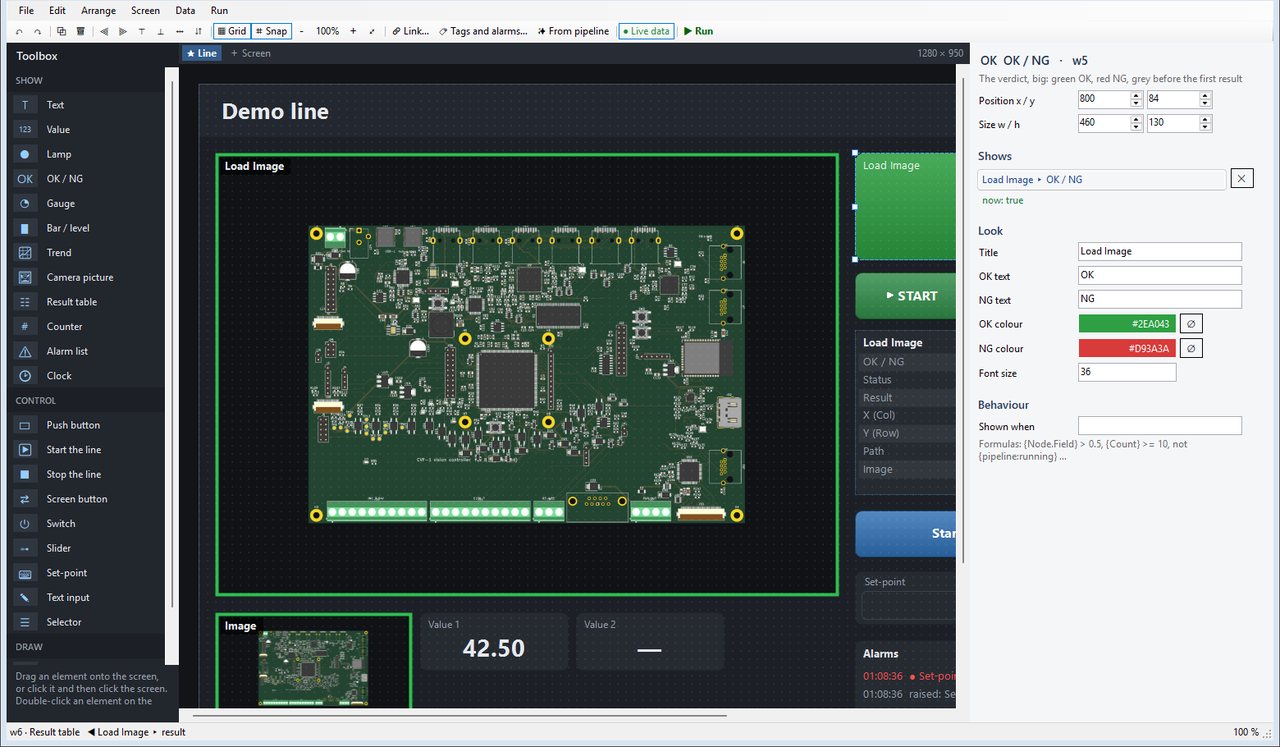
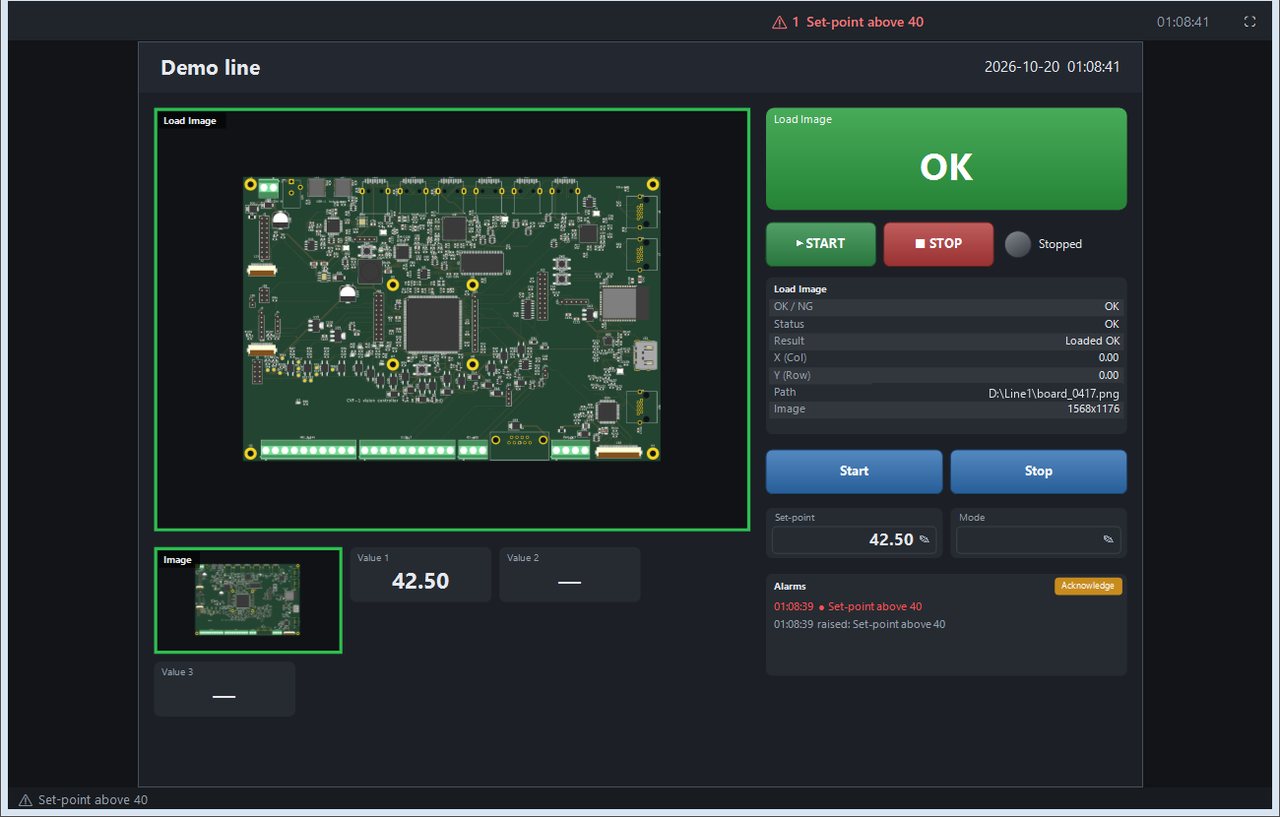
Vẽ màn hình vận hành của dây chuyền từ nút nhấn, công tắc, thanh trượt, giá trị đặt, đèn báo, OK / NG, đồng hồ đo, biểu đồ xu hướng, bộ đếm, ảnh camera, bảng kết quả và danh sách cảnh báo. Mỗi phần tử nối thẳng tới các node trên canvas — một kết quả, một ngõ ra, một tham số, một ảnh hay một công thức — còn nút nhấn thì đặt giá trị, phát xung trigger, gọi thao tác của node, chuyển màn hình hoặc chạy và dừng dây chuyền. Màn hình được lưu ngay trong dự án.

  • 19 loại phần tử, nhiều màn hình, tag, cảnh báo có nhật ký, mã PIN kỹ sư và chế độ kiosk toàn màn hình
  • Node HMI Control và HMI Display chuyển giá trị giữa màn hình và đồ thị node
  • Nhờ AI agent dựng màn hình: nó liên kết phần tử theo tên node, kết xuất ảnh rồi tự sửa chỗ chồng chéo
Add-on miễn phí — tải về
HMI Designer: an operator screen linked to the nodes Operator screen running: camera picture, OK / NG, buttons, set-point and alarms
IoT & điện thoại

Kết quả phải đi ra khỏi máy

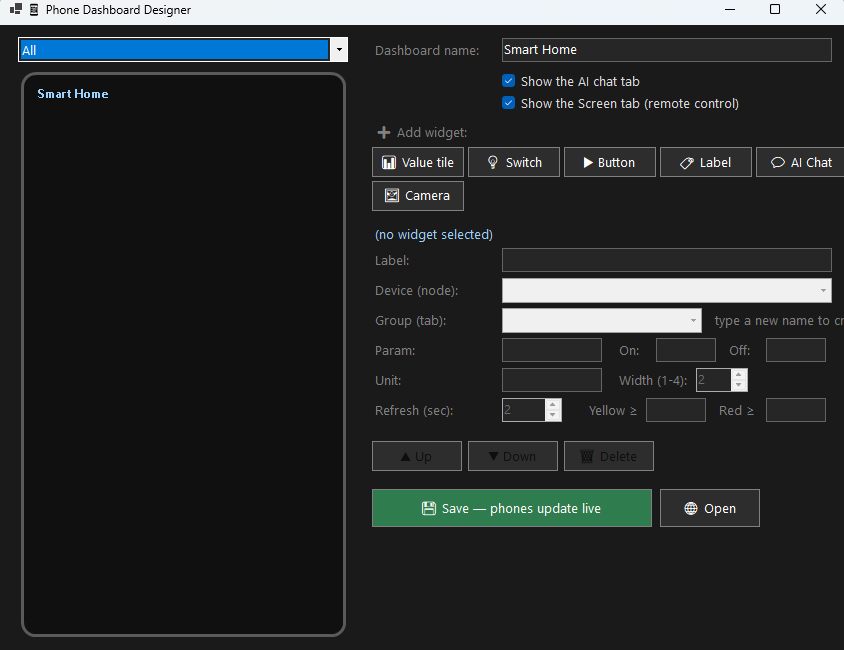
Một kết luận nằm lại trong máy kiểm tra thì chẳng giúp được ai. Đẩy nó lên broker MQTT kèm luôn khung ảnh, POST vào webhook — Telegram, LINE, ThingsBoard, bất cứ thứ gì đọc được JSON — hoặc bày sẵn màn hình điện thoại trong trình thiết kế rồi đưa người vận hành đúng những ô mình chọn. Bấm lưu là mọi điện thoại đang mở tự vẽ lại sau vài giây.

  • MQTT publish (kết luận, điểm số, ảnh JPEG) và subscribe — một cảm biến hay nút bấm là pipeline chạy
  • Ô giá trị, công tắc, nút bấm, ảnh camera, chia theo tab, cài được như một ứng dụng PWA
  • Tab Màn hình chiếu cửa sổ app sang điện thoại và gửi thao tác chạm ngược lại — mặc định chỉ LAN kèm token, riêng tab đó cần mã PIN
Phone dashboard designer
Cameo Bus

Mạng robot giống ROS, không cần ROS

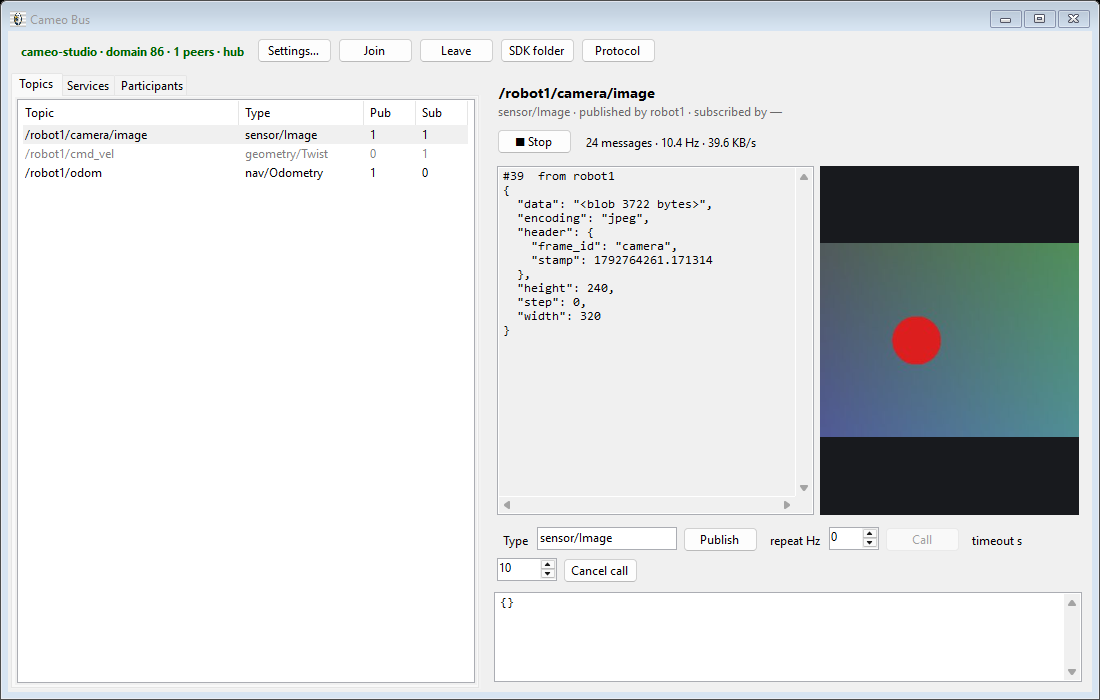
Robot, bo mạch Raspberry Pi và Jetson, máy tính và nhà máy Sim to Real tự tìm thấy nhau trong mạng và trao đổi bằng topic và service như ROS, mà không phải cài ROS hay Ubuntu. Camera, odometry và trạng thái khớp được phát đi; lệnh vận tốc và hành động được gửi về. Lõi viết bằng C++, thư viện Python chỉ một file, nên cùng một script có thể điều khiển cả robot ảo lẫn robot thật: chỉ cần đổi namespace.

  • Topic publish / subscribe, service có báo tiến độ và huỷ, tự tìm nhau trong mạng LAN, khoá domain chặn máy lạ
  • Node Bus Subscribe, Bus Publish và Bus Call đưa camera của robot vào mọi pipeline thị giác và gửi kết quả hoặc lệnh ngược về
  • Cửa sổ giám sát mọi máy, topic và service, xem trực tiếp topic camera; 15 ví dụ Python, từ lái bằng bàn phím đến bám theo quả bóng đỏ
  • Khác phiên bản vẫn tìm thấy nhau: robot chạy bản cũ vẫn nói chuyện được với máy tính bản mới
Cameo Bus monitor: the topics of a robot and its camera picture, live

Kết nối được với những gì

Đã kiểm chứng trên bản phát hành. Thứ gì không có trong danh sách này thì chúng tôi không tuyên bố là có.

Camera & nguồn ảnh

  • Hikvision MVS (GigE / USB3)
  • Basler pylon
  • The Imaging Source (GigE)
  • MindVision USB
  • Intel RealSense (colour + aligned depth)
  • RTSP · MJPEG · HLS · HTTP
  • Thư mục ảnh và file video

Điều khiển & bus hiện trường

  • Mitsubishi MC protocol
  • Siemens S7
  • Omron FINS
  • Modbus TCP / RTU
  • Beckhoff TwinCAT ADS / EtherCAT
  • GRBL motion
  • MQTT · HTTP request

Đích xuất mã & firmware

  • Dự án C++ chạy độc lập
  • Python (chạy được trên Linux)
  • Triển khai EXE không giao diện
  • STM32 (PlatformIO)
  • Arduino (arduino-cli)
  • Verilog / HLS (Vivado, Quartus)
  • Structured text IEC và ladder cho PLC
  • Thư viện ảnh cho ARM64, ARMv7 và Cortex-M không hệ điều hành

Tải về

Một file cài duy nhất. Phần thân được tải về trong lúc cài.

Chỉ bản 5.3.1 trở lên mới được dùng thử miễn phí 6 tháng. Cài bản 5.3.1 (phát hành ngày 1/10/2026) hoặc mới hơn, lần đầu mở ứng dụng sẽ tự kích hoạt dùng thử miễn phí 6 tháng — không cần file license, có cả trợ lý AI. Lần mở đầu tiên cần có mạng. Các bản cũ trong danh sách phía trên (5.3.0 trở về trước) không có dùng thử và sẽ đòi license; nếu bạn đã cài một bản cũ, hãy cài đè bản này lên.
Máy cần mạng trong lúc cài. Bộ cài tải phần lõi ngay khi chạy. Các phần tuỳ chọn — môi trường Python, SDK Halcon và Hikvision, bộ mô hình AI dựng sẵn, LabelMe — vẫn nằm trên máy chủ cho tới khi bạn bật ở Tools > Components. Cài xong rồi thì ứng dụng chạy không cần mạng.
Chưa ký số. Windows SmartScreen sẽ cảnh báo ở lần chạy đầu. Hãy đối chiếu mã SHA-256 ở trên với file bạn vừa tải trước khi bỏ qua cảnh báo đó — phép kiểm này chính là thứ mà chữ ký số lẽ ra mang lại cho bạn.

Add-on miễn phí

Sim to Real, HMI Designer và Block Simulator là các gói tải riêng, nên mỗi máy chỉ cài thứ mình dùng. Ứng dụng tự tải cho bạn: Công cụ > Thành phần / Tiện ích > Tải và cài đặt, rồi khởi động lại. Hoặc tải file zip ở đây rồi chọn Cài từ file trong cùng cửa sổ đó. Cần Cameo Image Studio 5.5 trở lên.

Sim to Real

—

Nhà máy ảo: băng tải, cảm biến, tay robot, AGV, drone, chó robot và robot hình người có vật lý, PLC mềm bằng ladder, structured text hoặc C, render GPU và học tăng cường trên nhiều robot cùng lúc.

Dung lượng
—
Tải add-on
SHA-256 —

HMI Designer

—

Màn hình vận hành cho dây chuyền — nút, công tắc, thanh trượt, đèn, đồng hồ, đồ thị, ảnh camera và danh sách cảnh báo — mỗi phần tử liên kết thẳng tới node. Lưu ngay trong dự án.

Dung lượng
—
Tải add-on
SHA-256 —

Block Simulator

—

Sơ đồ khối hệ động lực học chạy trên lõi C++ — hàm truyền, không gian trạng thái, PID, bộ lọc rời rạc, logic, bảng tra, hệ con — cùng node Block Diagram chạy mô hình ngay trong pipeline.

Dung lượng
—
Tải add-on
SHA-256 —

Thư viện ảnh Cameo

Chính thư viện C++ mà ứng dụng chạy trên đó, đóng gói để dùng trong chương trình của bạn. Các module không gọi gì ngoài hệ điều hành và bộ chạy C++ của Microsoft — không OpenCV, không LibTorch, không BLAS.

Windows x64

—

Mỗi module một DLL, thêm bản gộp một file mà binding C# nạp, các file .lib, header, và binding C# cùng Python.

Dung lượng
—
Số module
—
Tải tất cả module (gói nén)
SHA-256 —

Linux x64

—

Cùng bộ module, build thành .so bằng g++ 15, kèm header và gói Python. Binding C# nạp bản gộp một file của Windows, nên trên Linux đường vào là C, C++ hoặc Python.

Dung lượng
—
Số module
—
Tải tất cả module (gói nén)
SHA-256 —
Những thứ bạn phải tự chuẩn bị. Một file license.lic lúc chạy — đúng file mở khoá ứng dụng — cùng bộ chạy Microsoft Visual C++ 2015-2022 x64 trên Windows. Ngoài ra không cần gì: không OpenCV, không LibTorch, không BLAS. Bảng P/Invoke chỉ cách gọi từng hàm được export nằm sẵn trong gói, ở thư mục csharp/.

Ngoài Windows

Cùng thư viện đó, chạy ngay trên board

Ứng dụng cần Windows. Thư viện thì không. Cùng bộ module C++ ấy build được cho Linux nhúng trên ARM, và cho Cortex-M không có hệ điều hành bên dưới — chúng không gọi gì ngoài C runtime, nên không phải cross-compile OpenCV, BLAS hay Python trước.

Linux ARM64

—

Cho board Cortex-A 64-bit chạy Yocto, Buildroot hoặc bản nền Debian — Jetson, Raspberry Pi 4 và 5, Rockchip, i.MX8. Gồm file .so, header và gói Python, đường vào giống hệt bản x64. Trong gói có sẵn README hướng dẫn, header, gói Python cameo và sáu ví dụ cách gọi thư viện từ Python.

Dung lượng
—
Số module
—
Tải tất cả module (gói nén)
SHA-256 —

Linux ARM 32-bit

—

Cùng bộ module cho Cortex-A 32-bit có dấu chấm động phần cứng — i.MX6, Allwinner, các bản Raspberry Pi cũ. Gồm file .so, header và gói Python. Trong gói có sẵn README hướng dẫn, header, gói Python cameo và sáu ví dụ cách gọi thư viện từ Python.

Dung lượng
—
Số module
—
Tải tất cả module (gói nén)
SHA-256 —

Cortex-M, không OS

Sinh từ trong ứng dụng

Không có gì để tải ở đây. Ứng dụng tự build đích này: chọn những module mà vi điều khiển chạy trần mang được, nó biên dịch cho arm-none-eabi rồi link thư viện tĩnh thẳng vào firmware mà nó sinh ra — cùng luồng nạp STM32 và Arduino.

Tải ứng dụng
Bản nhúng là gì, và không phải là gì. Nó là thư viện ảnh — filter, hình học, đo lường, blob, mã vạch, OCR và module mạng nơ-ron — biên dịch cho đích đó. Nó không phải là ứng dụng: trình soạn node, các studio huấn luyện và trợ lý AI vẫn ở lại Windows. Suy luận trên những board này chạy bằng CPU, vì các module không mang theo CUDA. Lúc chạy, mỗi bản vẫn cần đúng file license.lic mở khoá ứng dụng.

Xin key kích hoạt

Ứng dụng chạy được ngoại tuyến, nhưng trợ lý AI được cấp phép theo từng máy. Hãy cài đặt trước, mở Tools ▸ AI Settings, chép Machine ID hiện ở đó rồi gửi kèm biểu mẫu này.

Hoặc gửi email trực tiếp: [email protected]

Hiện ở Tools ▸ AI Settings, hoặc chạy lệnh Cameo_Image.exe --ai-check. Nếu bạn chưa cài thì cứ để trống — chúng tôi sẽ gửi hướng dẫn.

Chỉ dùng để cấp và hỗ trợ giấy phép của bạn. Không chuyển cho bất kỳ ai khác.

Yêu cầu hệ thống

Đây là yêu cầu cho ứng dụng Windows — không có bản macOS, và bản Linux của ứng dụng chưa phát hành. Thư viện ảnh mới là phần rời khỏi Windows.

Hạng mục Tối thiểu Khuyến nghị
Hệ điều hành Windows 10 64-bit Windows 11 64-bit
CPU 4 nhân, x86-64 8 nhân trở lên
RAM 8 GB 16 GB trở lên
GPU Không cần — suy luận tự lùi về CPU NVIDIA RTX 3060 trở lên, driver mới
Ổ đĩa Trống 30 GB (SSD) Trống 60 GB cho dữ liệu và bản ghi hình
Bộ cài tự tải về Visual C++ x64 runtime, Microsoft Edge WebView2, thư viện CUDA và cuDNN, PyTorch, OpenCV, ONNX Runtime và môi trường Python đi kèm. Bộ cài tự tải giúp bạn — không phải cài tay thứ gì, nhưng máy cần có mạng trong lúc cài.

Câu hỏi thường gặp

Thực tế phải tải về bao nhiêu?

Bản thân file cài rất nhỏ — dung lượng và mã băm chính xác nằm ở thẻ tải phía trên. Trong lúc cài, nó tải phần lõi: CUDA và cuDNN, PyTorch, OpenCV có hỗ trợ GPU, ONNX Runtime và một môi trường Python đầy đủ; con số đó cũng ghi ngay trên thẻ. Các phần tuỳ chọn tải sau, ở Tools > Components, và chỉ tải những gì bạn bật.

Tôi có cần key mới dùng được ứng dụng không?

Pipeline thị giác chạy được mà không cần key. Chỉ trợ lý AI là cấp phép theo máy: bạn gửi Machine ID mà ứng dụng hiển thị và nhận về một key gắn với đúng máy đó. Key cấp cho máy này đem sang máy khác sẽ không dùng được.

File tải về đã được ký số chưa?

Chưa. Chứng chỉ ký số đang được thu xếp. Trong lúc chờ, hãy đối chiếu mã băm SHA-256 công bố ngay cạnh nút tải — nó phát hiện file bị sửa hoặc tải thiếu cũng chắc chắn không kém.

File dự án ở định dạng gì?

Dự án lưu ở dạng .json thuần: node, tham số và các đường nối, mở bằng trình soạn thảo văn bản nào cũng đọc được và dễ đưa vào quản lý phiên bản. Phần mở rộng .mcameo mà đôi khi bạn thấy là một hộp chứa tensor riêng dùng cho trọng số mô hình, không phải file dự án.

Không có GPU thì chạy được không?

Được. Phát hiện và phân vùng tự động lùi về CPU. Nhưng hãy lường trước chênh lệch tốc độ rất lớn — mô hình nặng chạy trên CPU chỉ hợp để thử nghiệm, không đủ cho nhịp dây chuyền.

Có bản macOS hay Linux không?

Không có bản macOS, và ứng dụng cũng chưa có bản Linux. Thư viện ảnh C++ thì khác — nó build được cho Linux, các file .so nằm ở phần tải phía trên. Còn với một luồng xử lý, cách thực tế để chạy trên Linux hôm nay là xuất nó ra Python hoặc C++ từ ứng dụng Windows rồi chạy trên máy đích.

Có thứ nào chạy được trên board nhúng không?

Thư viện thì được. Nó build cho Linux nhúng trên ARM 64-bit và 32-bit, và cho Cortex-M không hệ điều hành, nên phần kiểm tra chạy ngay trên thiết bị — mục Nhúng ở trên nói rõ mỗi đích mang những gì. Ứng dụng vẫn ở Windows: dựng và huấn luyện ở đó, rồi chạy pipeline đã export hoặc chương trình của bạn gọi thư viện ngay trên board.

Tác tử VLA có tự di chuyển máy mà không hỏi không?

Chỉ khi bạn cho phép. Node VLA Agent mới tạo luôn ở chế độ Dry-run: ghi lại điều nó định làm và không di chuyển gì cả. Confirm hỏi Có/Không trước mỗi hành động. Autonomous tự hành động, nhưng chỉ trong vùng vị trí, giới hạn bước và tốc độ bạn đặt — mọi lệnh vượt ra ngoài bị từ chối trước khi tới driver. Tác tử không bao giờ tự khởi chạy, và khi interlock mở thì mọi máy đều dừng.

Các node thị giác – ngôn ngữ có gửi khung ảnh lên đám mây không?

Không. Các node VLM chạy mô hình cục bộ trên GPU của máy — bản 4-bit vừa 6 GB — nên khung ảnh không rời khỏi máy. Tác tử VLA thì khác: nó suy luận bằng nhà cung cấp AI bạn chọn trong phần cài đặt, có thể là dịch vụ đám mây như Gemini, OpenAI, Claude, hoặc mô hình cục bộ qua Ollama.

Cho chúng tôi biết ý kiến của bạn

Gặp lỗi, thiếu một node, hay có gì chạy tốt? Mọi tin nhắn đều được chính những người làm ra ứng dụng đọc.

Chỉ cần nếu bạn muốn được trả lời.
Ví dụ 5.3.1. Để trống nếu bạn chưa cài.

Chỉ dùng để cải thiện ứng dụng. Không chuyển cho bất kỳ ai khác.

Dựng pipeline đầu tiên ngay tối nay

Một bộ cài nhỏ cho Windows 10 và 11. Nó tự tải phần runtime cần dùng trong lúc cài, sau đó chạy hoàn toàn ngoại tuyến.