เวอร์ชัน 5.6 · เอเจนต์ AI ออกแบบ เขียนโปรแกรม และฝึกโรงงาน Sim to Real · ไดรฟ์มอเตอร์ทุกแกนหุ่นยนต์ · แอดออนฟรี · 465 โหนด

จากกล้อง สู่การประมวลผล สู่ PLC — ต่อสาย ไม่ต้องเขียนโค้ด

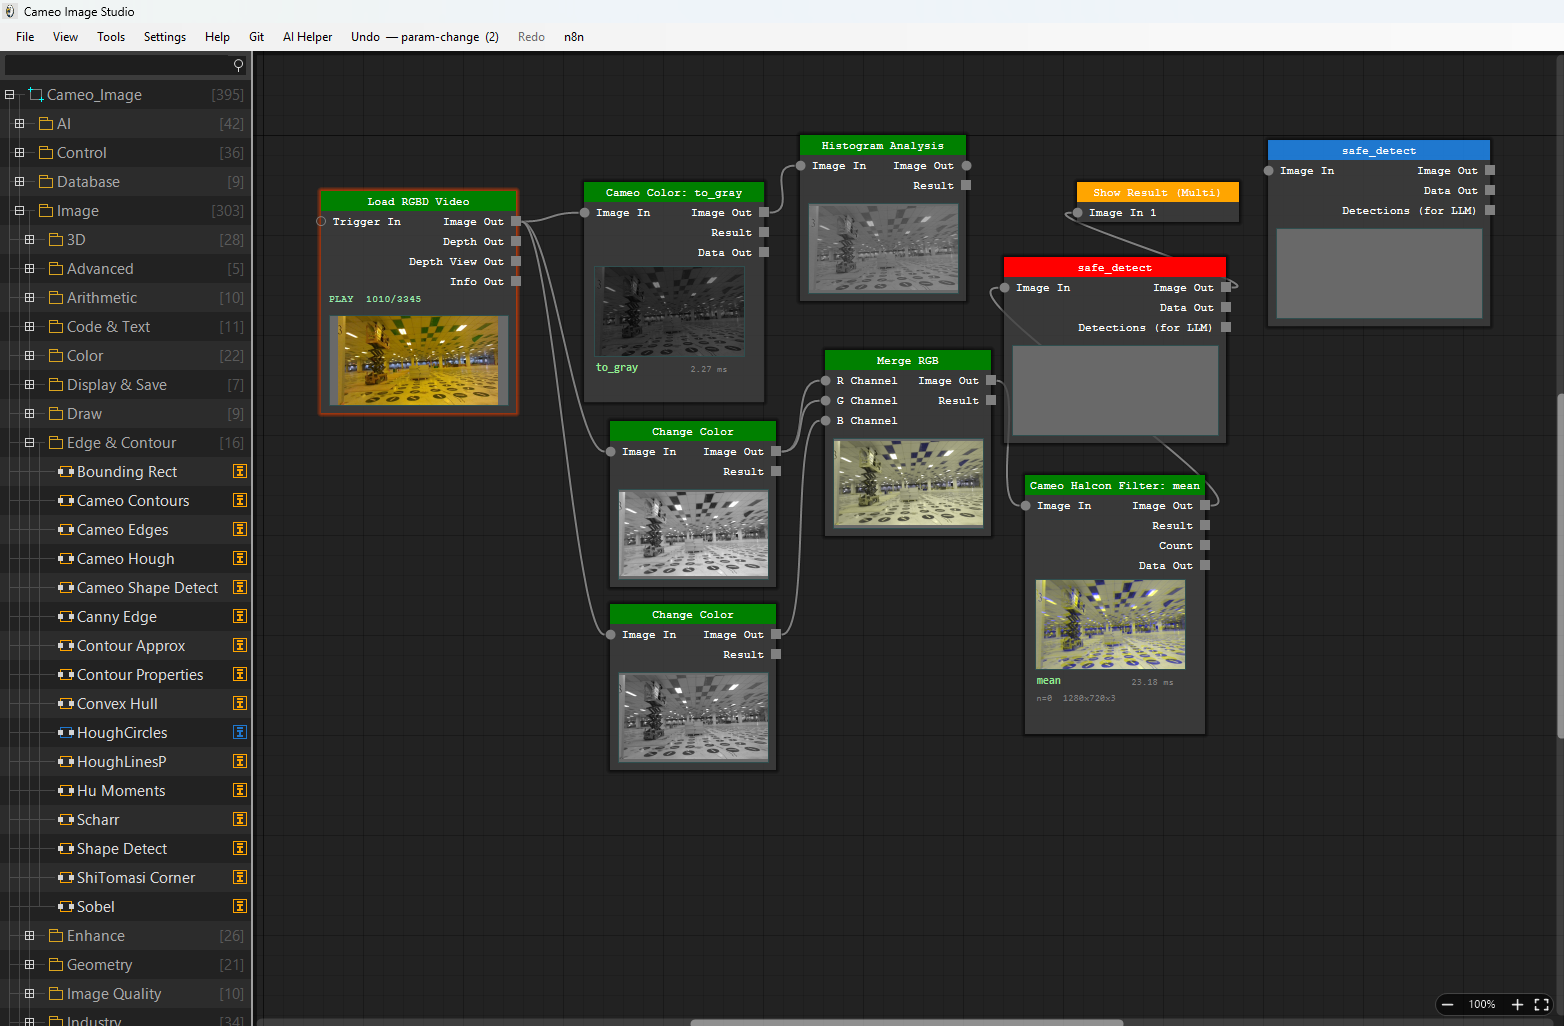
Cameo Image Studio คือโต๊ะทำงานแบบกราฟโหนดสำหรับงานตรวจสอบด้วยภาพ ลากโหนดกล้องมาวาง ต่อเข้ากับโหนดประมวลผลบน GPU แล้วต่อไปยัง PLC หรือแกนขับเคลื่อน ทั้งไลน์ก็ทำงานได้ทันทีโดยไม่ต้องเขียนสคริปต์คอมไพล์ใด ๆ และเมื่อจำเป็นต้องใช้โค้ดจริง ๆ กราฟนี้ส่งออกเป็น C++, Python หรือไฟล์ EXE ที่รันได้ด้วยตัวเอง

รองรับเฉพาะ Windows 10/11 64 บิต ตัวติดตั้งเป็นไฟล์ขนาดเล็ก ส่วนที่เหลือ — CUDA, PyTorch, OpenCV, ONNX Runtime และ Python ที่มากับโปรแกรม — จะถูกดาวน์โหลดระหว่างติดตั้ง จึงไม่ต้องเตรียมอะไรเอง

465โหนดในแคตตาล็อก
9ภาษาของส่วนติดต่อ
5ผู้ผลิตกล้องที่รองรับ
C++ · Pyส่งออกกราฟเป็นโค้ด
Node graph editor

ผู้ช่วย AI

เอเจนต์อยู่ในกราฟ

ไม่ใช่หน้าต่างแชทที่แปะไว้ข้างๆ ตัวช่วยจะสร้างไปป์ไลน์ รันจริง แล้วปรับพารามิเตอร์ของมันเองจนกว่าการตรวจจะผ่าน โมเดลภาพ-ภาษา (VLM) ตอบคำถามเกี่ยวกับเฟรมบน GPU ของคุณเอง ส่วนเอเจนต์ภาพ-ภาษา-การกระทำ (VLA) เปลี่ยนสิ่งที่กล้องเห็นให้เป็นการเคลื่อนที่ของเครื่องจักร — ภายในขีดจำกัดที่คุณกำหนด

01

AI agent — คิดเป็นและสร้างเองได้

เปลี่ยนประโยคเดียวให้เป็น pipeline ที่ทำงานได้ รันเอง ดูผลเอง และแก้ข้อผิดพลาดของตัวเอง

02

VLM — เข้าใจภาพ

ตอบคำถามเกี่ยวกับภาพด้วยภาษาธรรมดา — “คนงานทุกคนใส่เข็มขัดนิรภัยหรือยัง?” — โดยไม่ต้องเทรนรายชื่อคลาสไว้ก่อน

03

VLA — เปลี่ยนสิ่งที่เห็นเป็นการเคลื่อนที่

อ่านสิ่งที่กล้องเห็นและสถานะสดของแต่ละเครื่อง เสนอการเคลื่อนที่ถัดไปของแกน PLC หรือหุ่นยนต์เพื่อไปถึงเป้าหมาย และอ่านสถานะกลับหลังทุกการเคลื่อนที่ — ภายในขีดจำกัดที่คุณกำหนด

ตัวอย่างการทำงาน

นับสกรูบนถาด ถ้าขาดไปหนึ่งตัวให้ตัดสินถาดเป็น NG

  1. ค้นหาค้นแค็ตตาล็อก 436 โหนดพร้อมบันทึกวิธีใช้งาน แล้วเลือก LoadImage, Cameo_Threshold, Cameo_Blob_Analysis, Pass/Fail_Judge และ Show Result
  2. สร้างสร้างและต่อสายโหนด ชุดการเปลี่ยนแปลงถูกตรวจสอบก่อนแตะ canvas พร้อมสแนปช็อตไว้ย้อนกลับ
  3. รันรัน pipeline กับภาพตัวอย่าง 12 ภาพ
  4. ดูเปิดภาพผลลัพธ์ของ threshold และเห็นปัญหาเอง: สกรูสองตัวที่ชิดกันถูกนับเป็น blob เดียว
  5. แก้เพิ่ม Cameo_Morphology เพื่อแยกออกจากกัน ปรับค่า threshold ขึ้น แล้วรันใหม่
  6. ผ่านถูกต้อง 12 จาก 12 ถาด — ถาดเต็มมีสกรู 24 ตัว และถาดที่ขาดหนึ่งตัวถูกตัดสินเป็น NG

ภาพประกอบแบบย่อ ขั้นตอนเหล่านี้คือสิ่งที่ agent ทำจริงทุกงาน ชื่อโหนดมาจากแค็ตตาล็อกจริง

  • รู้จักครบทั้ง 436 โหนดพอร์ต พารามิเตอร์ และวิธีใช้งานของแต่ละโหนด — ก่อนจะเลือกโหนดใดเลย
  • มองเห็นผลงานของตัวเองเปิดภาพที่ออกจากโหนดใดก็ได้แล้วตัดสินด้วยตา สูงสุดสี่เฟรมต่อรอบ
  • ตรวจก่อนลงมือทุกการเปลี่ยนแปลงถูกตรวจสอบ ใช้เป็นชุดเดียว และย้อนกลับเมื่อผิดพลาด จะไม่รายงานว่าเสร็จขณะที่กราฟยังมีข้อผิดพลาด
  • อ่านสเปกของคุณแนบรูปหรือ PDF ได้ถึง 600 หน้า แล้วมันจะดึงค่าพิกัดความเผื่อและกฎการตรวจออกมาเอง
  • แก้เรื่องการติดตั้งด้วยหากล้องไม่เจอ? ตรวจไดรเวอร์ ลิงก์ การค้นหาอุปกรณ์ และ subnet ตั้ง IP ให้กล้องได้ และติดตั้งสภาพแวดล้อม Python หรือโมเดลที่ขาด
  • มีความจำ และพูดภาษาของคุณแต่ละเครื่องมีความจำของตัวเองข้ามเซสชัน ตอบได้เก้าภาษา และแสดงสิ่งที่กำลังคิดระหว่างทำงาน
ผู้ช่วย AI

บอกว่าจะตรวจอะไร แล้วรับกราฟกลับมา

ผู้ช่วยที่มีอยู่ในตัวโปรแกรมอ่านแคตตาล็อกโหนดและสร้างไปป์ไลน์จากประโยคเดียว มันมองเห็นเฟรมภาพที่โหนดของคุณสร้างขึ้น รับไฟล์ภาพหรือเอกสาร PDF ที่แนบมา สั่งรันไปป์ไลน์แล้วอ่านผลกลับมา จากนั้นปรับค่าพารามิเตอร์แล้วลองใหม่

  • สร้างโหนด ต่อสาย และตั้งค่าพารามิเตอร์ พร้อมการตรวจสอบและย้อนกลับเมื่อผิดพลาด
  • เขียนโหนด C# ขึ้นเองสำหรับขั้นตอนที่แคตตาล็อกยังไม่มี
  • ทำงานผ่านเซิร์ฟเวอร์ที่มีสิทธิ์ใช้งาน — หนึ่งเครื่องหนึ่งคีย์ ไม่ต้องดูแลคีย์ API เอง
ภาพ-ภาษา

ถามคำถามกับภาพโดยตรง

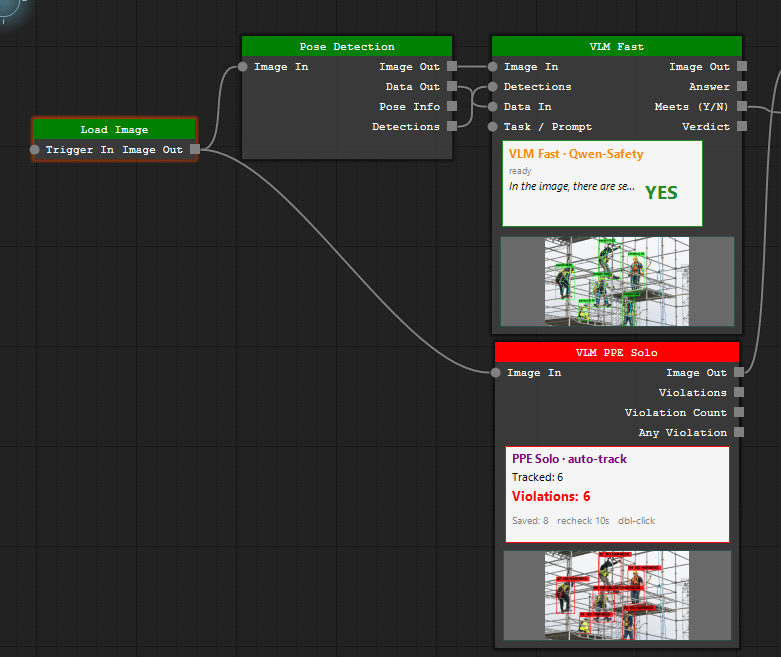
ต่อภาพกับประโยคหนึ่งเข้าโหนดภาพ-ภาษา แล้วอ่านคำตอบจากพอร์ตได้เลย ถามว่าคนงานบนนั่งร้านสวมสายรัดนิรภัยครบทุกคนหรือไม่ กราฟจะคืนผลตัดสิน จำนวนการฝ่าฝืน และกรอบที่อ้างอิง — โดยไม่ต้องเทรนรายการคลาสไว้ก่อน โมเดลคือ Qwen2.5-VL 3B ที่ปรับจูนมาเพื่อความปลอดภัยในไซต์งาน และรันบนเครื่องนั้นเอง

  • ผลตัดสิน ใช่/ไม่ใช่ คำตอบแบบข้อความ และจำนวนการฝ่าฝืน บนพอร์ตที่มีชนิด
  • ตรวจ PPE และความปลอดภัย ติดตามทีละคนและตรวจซ้ำตามช่วงเวลา
  • ทำงานคู่กับตัวตรวจจับ กรอบและคำตอบจึงมาจากเฟรมเดียวกัน
  • รุ่น 4 บิตใส่ใน GPU 6 GB ได้และทำงานแบบออฟไลน์ — ไม่มีเฟรมใดถูกส่งขึ้นบริการคลาวด์
Vision-language safety nodes
ภาพ-ภาษา-การกระทำ

พิมพ์เป้าหมาย แล้วเครื่องจักรจะขยับ — ภายในขีดจำกัดของคุณ

โหนด VLA Agent ดูเฟรมจากกล้องและผลการตรวจจับ อ่านสถานะสดของเครื่องจักรทุกตัวบนแคนวาสผ่านช่องทางสื่อสารของเครื่องนั้นเอง แล้วสั่งงานผ่านโหนดเดียวกันนั้นเพื่อไปให้ถึงเป้าหมายที่คุณพิมพ์ หลังขยับแต่ละครั้งจะอ่านสถานะกลับมาก่อนตัดสินใจก้าวต่อไป: รับรู้ คิด ลงมือ ตรวจสอบ

  • ขับแกนเคลื่อนที่ผ่าน GRBL, Modbus และ ADS, แท็ก PLC, หุ่นยนต์ผ่าน TCP, GPIO, พอร์ตอนุกรม และ MQTT
  • Dry-run, Confirm หรือ Autonomous — ช่วงตำแหน่ง ขีดจำกัดระยะก้าวและความเร็วถูกตรวจก่อนที่คำสั่งจะถึงไดรฟ์
  • ไม่เริ่มทำงานเอง: อินพุตอินเตอร์ล็อกหรือปุ่ม E-STOP ใน VLA Studio หยุดเครื่องจักรทุกตัวพร้อมกัน
เฟรม + ผลการตรวจจับ
สถานะเครื่องจักรแบบสด
VLA Agent

เป้าหมายเลื่อนแกน X ไปที่สกรูที่กล้องเห็น แล้วหุบกริปเปอร์

โหมด Dry-runConfirmAutonomous
นโยบายความปลอดภัย ช่วงตำแหน่ง · ก้าวสูงสุด · ความเร็วสูงสุด · อินเตอร์ล็อก — ถูกปฏิเสธก่อนถึงไดรฟ์
แกนGRBL · Modbus · ADS PLCMC · S7 · FINS หุ่นยนต์TCP I/OGPIO · MQTT
อ่านสถานะกลับ ตรวจสอบ แล้วตัดสินใจก้าวถัดไป

กราฟที่กำลังทำงาน

ภาพนิ่งและคลิปบันทึกหน้าจอจากตัวโปรแกรมที่แจกจริง ไม่มีภาพจำลองสักภาพ ทุกโหนดแสดงผลลัพธ์ของตัวเองบนตัวโหนด จึงเห็นว่าแต่ละขั้นให้ผลอะไรออกมาจริง ๆ

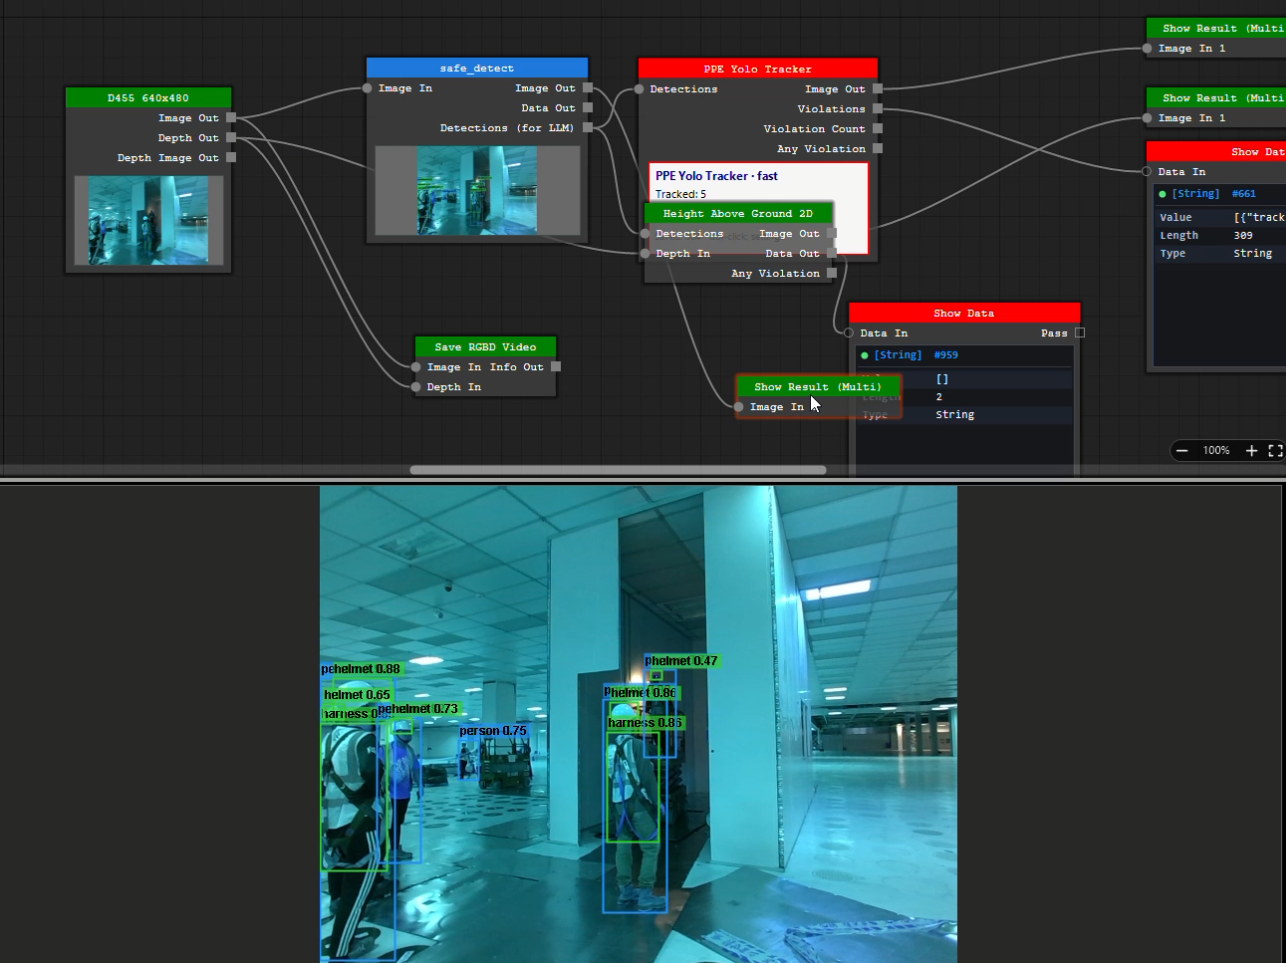
PPE safety graph
D455 → safe_detect → PPE Yolo Tracker → Show Result กล้องความลึกป้อนเข้าสู่กราฟตรวจความปลอดภัย: safe_detect หาตัวคนในภาพ PPE Yolo Tracker ไล่ตรวจทีละคนว่าสวมหมวกนิรภัยและสายรัดนิรภัยหรือไม่ — เฟรมนี้กำลังติดตามอยู่ห้าคน — ส่วน Height Above Ground 2D รับผลตรวจชุดเดียวกันมารวมกับสตรีมความลึก แล้วยกธงแจ้งการฝ่าฝืนของตัวเอง
RGB · D455 stereo depth · Cameo AI depth RealSense D455 ตัวเดียว ให้แผนที่ความลึกสองแบบจากภาพเดียวกัน ด้านขวาบนคือความลึกสเตอริโอของกล้องเอง ซึ่งพอเลยไม่กี่เมตรก็แบนราบและหายเป็นหย่อม ๆ ส่วนด้านล่างคือความลึกจาก AI ที่อ่านเฟรม RGB เดียวกัน แต่ยังแยกพื้น เสา และรถกระเช้าได้
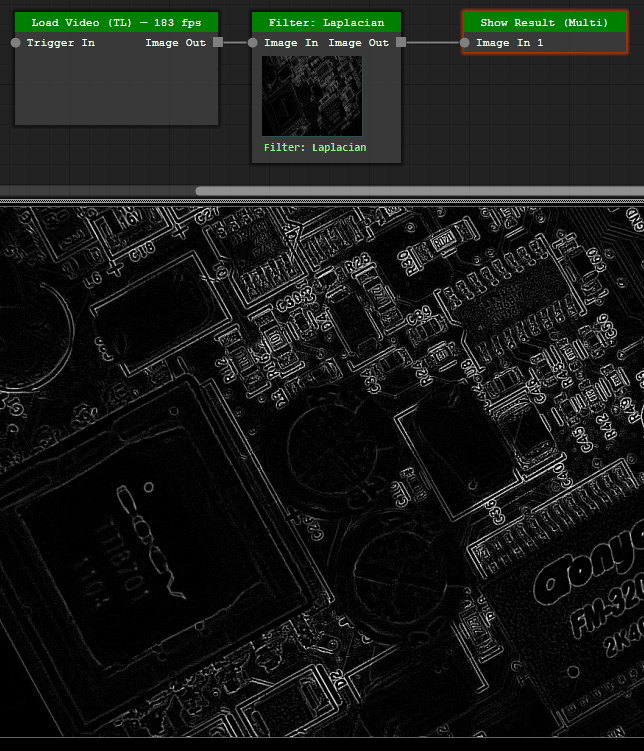
Laplacian filter at 183 fps
Load Video → Filter: Laplacian → Show Result รัน Laplacian ทีละเฟรมบนคลิปแผงวงจรเดียวกันที่ความละเอียด 1280×720 ตัวนับบนโหนดโหลดวิดีโอเองแสดง 183 เฟรมต่อวินาที ทั้งที่มีตัวกรองอยู่ในสาย — ราว 169 ล้านพิกเซลต่อวินาที บนเครื่อง AMD Ryzen 7 ซีรีส์ 5000
Load Image → Shape Detect → Show Result — ทั้งหมดสร้างโดยผู้ช่วย ประโยคเดียวกับรูปแผงวงจรหนึ่งใบ — ให้แยกชิปทรงสี่เหลี่ยมออกมา ผู้ช่วยวางโหนดสามตัว ตั้ง Invert, MinArea 8000 และตัวกรอง square/rectangle แล้วสั่งรัน — Shape: 0 found จากนั้นมันอ่านภาพซ้อนที่ตัวเองสร้างขึ้น สรุปได้ว่าตัวกรองนั้นเองคัดเส้นขอบของชิปทิ้งไป จึงลบตัวกรองแล้วรันใหม่ ได้เส้นขอบปิดแนบไปกับตัว QFP

กราฟนี้ทำอะไรได้บ้าง

ความสามารถห้าด้านที่ปกติกระจายอยู่ในโปรแกรมห้าตัว รวมมาไว้บนผืนผ้าใบเดียว

กราฟโหนด

ผืนผ้าใบเดียว 465 โหนด

ทุกขั้นตอนคือโหนดที่มีพอร์ตกำหนดชนิดชัดเจน ทั้งการโหลดภาพ ทำเทรชโฮลด์ หาบริเวณวัตถุ เรียกตัวตรวจจับ กรองตามระยะ และเขียนค่าไปยังคอยล์ของ PLC สายที่เชื่อมกันส่งผ่านเฟรมภาพ ผลตรวจจับ ท่าทาง แผนที่ความลึก และตัวเลข แต่ละโหนดแสดงตัวอย่างผลลัพธ์ของตัวเองบนตัวโหนด คุณจึงเห็นได้ว่าไปป์ไลน์ผิดพลาดตรงไหนโดยไม่ต้องหยุดเครื่อง

  • ทำงานแบบหลายเธรดอิสระ — ไปป์ไลน์คงอัตราเฟรมไว้ได้ขณะที่คุณกำลังแก้ไข
  • เลิกทำ บันทึกอัตโนมัติ และกู้คืนหลังโปรแกรมขัดข้อง บนตัวกราฟเอง
  • โหมดเดินเครื่อง: หน้าจอสำหรับผู้ปฏิบัติงานที่ล็อกไว้อ่านอย่างเดียว พร้อมแดชบอร์ดผลตรวจ
Node graph editor
การติดป้ายข้อมูล

ติดป้ายข้อมูลในที่เดียวกับที่ใช้งาน

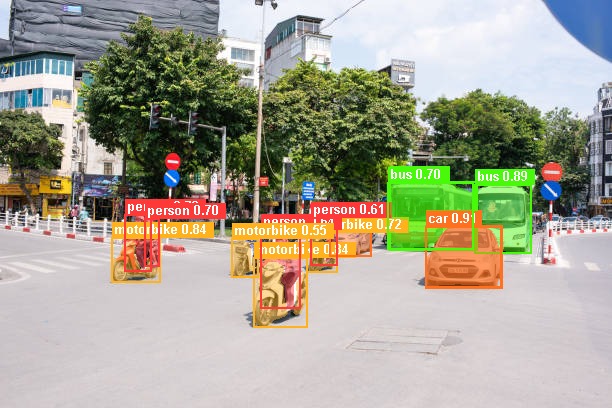
วาดกรอบและรูปหลายเหลี่ยม ส่งออกเป็นโครงสร้าง YOLO หรือ COCO แล้วป้อนผลลัพธ์เข้าโหนดฝึกโมเดลในโปรเจกต์เดียวกันได้ทันที การแบ่งส่วนภาพด้วยคำสั่งข้อความ (Grounded SAM) ช่วยติดป้ายล่วงหน้าทั้งชุดก่อนที่คนจะเข้ามาตรวจ

  • กรอบล้อมวัตถุ รูปหลายเหลี่ยม และตัวกรองคลาสพร้อมค่าความเชื่อมั่นแยกรายคลาส
  • ตรวจพบ LabelMe ที่ติดตั้งไว้ และส่งงานต่อให้เครื่องมือนั้นหากคุณถนัดกว่า
  • การซ้อนเฟรม การครอบตัดตามวัตถุที่ตรวจพบ และการเพิ่มความละเอียด ล้วนเป็นโหนดในกราฟ
Auto-labelled detections on a street scene
โครงข่ายประสาทเทียม

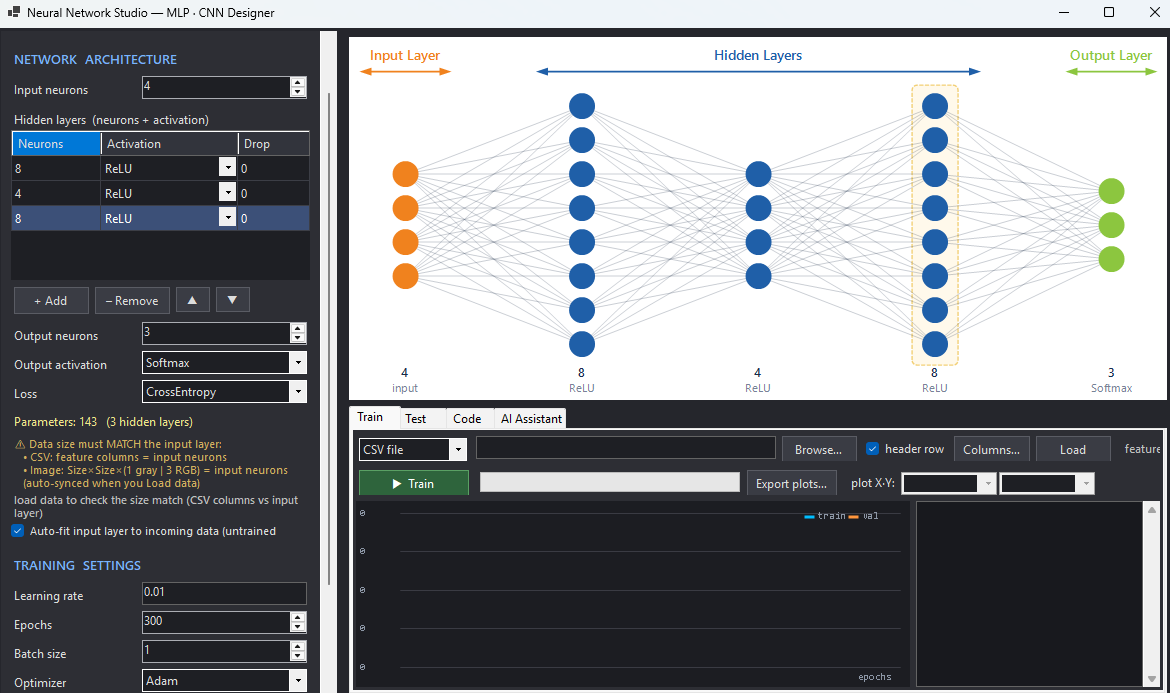
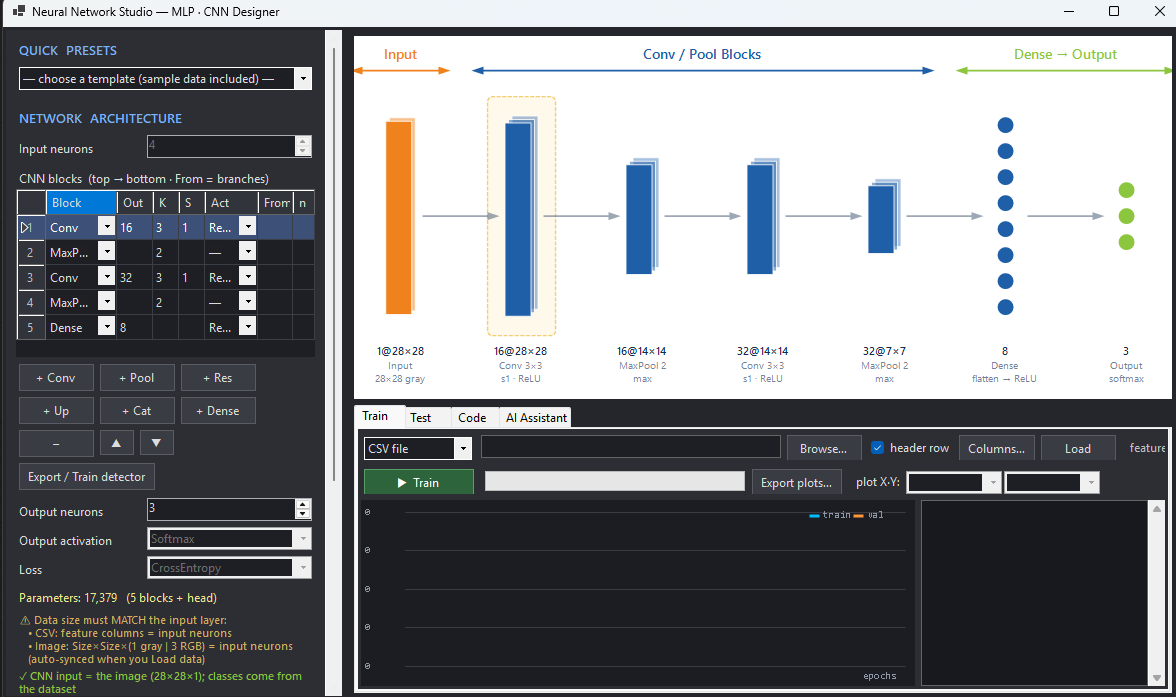
วาดโครงข่าย แล้วฝึกมันได้เลย

ตัวออกแบบเชิงกราฟิกสำหรับเลเยอร์ MLP และ CNN พร้อมตารางบล็อกแบบ YOLO ที่ส่งออกไฟล์ YAML ตรงตามที่ชุดเครื่องมือฝึกโมเดลต้องการ โหลดน้ำหนัก .onnx หรือ .pth ประมวลผลบน GPU และทำควอนไทซ์เป็น INT8 สำหรับเป้าหมาย STM32

  • ONNX Runtime ทำงานบน CUDA และถอยไปใช้ CPU อัตโนมัติเมื่อไม่มี GPU
  • โหนดตรวจจับ แบ่งส่วนภาพ ท่าทาง ความลึก ตรวจจับความผิดปกติ และ OCR
  • สตูดิโอการเรียนรู้แบบเสริมกำลัง พร้อม 12 วิธีคลาสสิกสำหรับปรับค่าพารามิเตอร์
MLP designer CNN block designer
การควบคุม

ผลลัพธ์ต้องสั่งให้บางอย่างเคลื่อนไหวได้

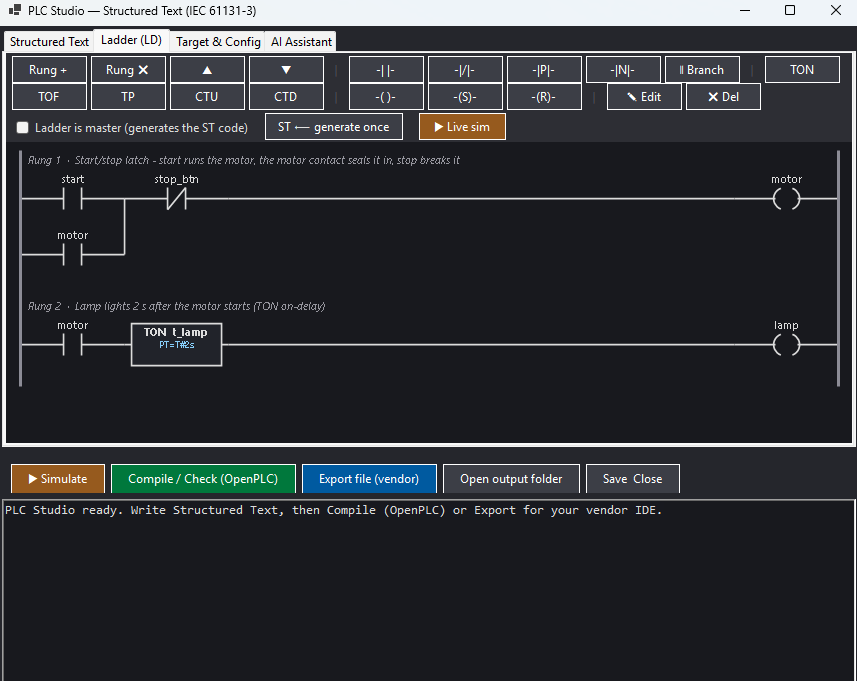
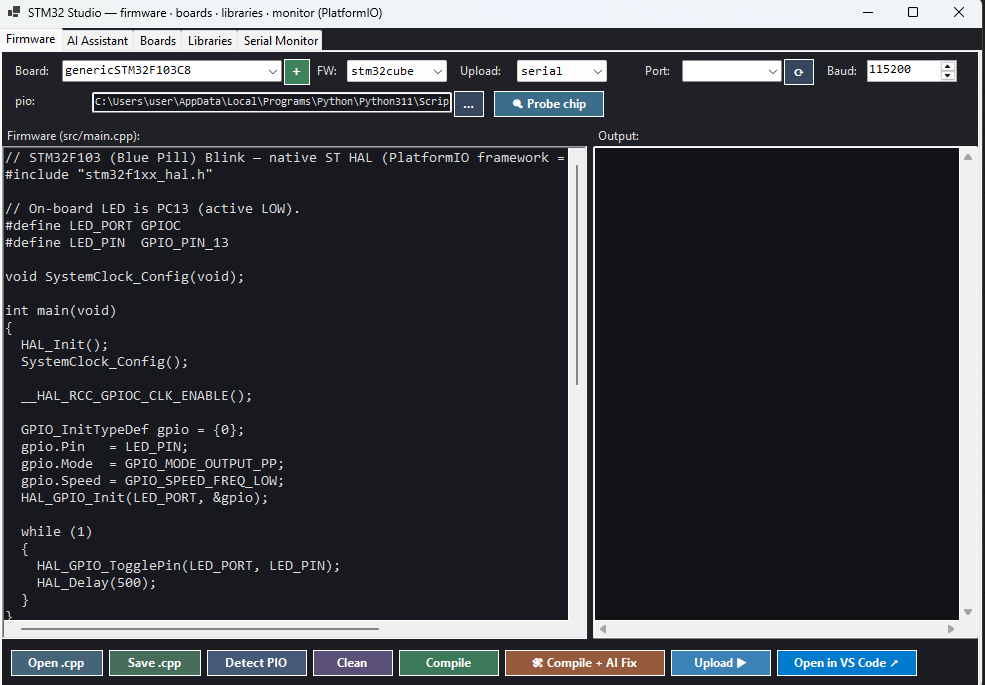
ระบบวิชันที่สั่งงานอะไรไม่ได้ก็เป็นเพียงการสาธิต เชื่อมผลตัดสินไปยังคอยล์ของ PLC แกนขับเคลื่อน ขา GPIO ของไมโครคอนโทรลเลอร์ หรือหัวข้อ MQTT เฟิร์มแวร์สำหรับ STM32 และ Arduino ถูกสร้าง คอมไพล์ และเขียนลงบอร์ดได้จากภายในโปรแกรม

  • PLC: Mitsubishi MC · Siemens S7 · Omron FINS · Modbus TCP · TwinCAT ADS
  • ระบบขับเคลื่อน: แกน GRBL, Modbus และ ADS, soft motion, การสอบเทียบ 9 จุด
  • MCU/FPGA: STM32 (PlatformIO), Arduino (arduino-cli), Verilog (Vivado / Quartus)
Ladder logic editor STM32 firmware studio
Sim to Real

โรงงานเสมือนให้เขียนโปรแกรมก่อนของจริง

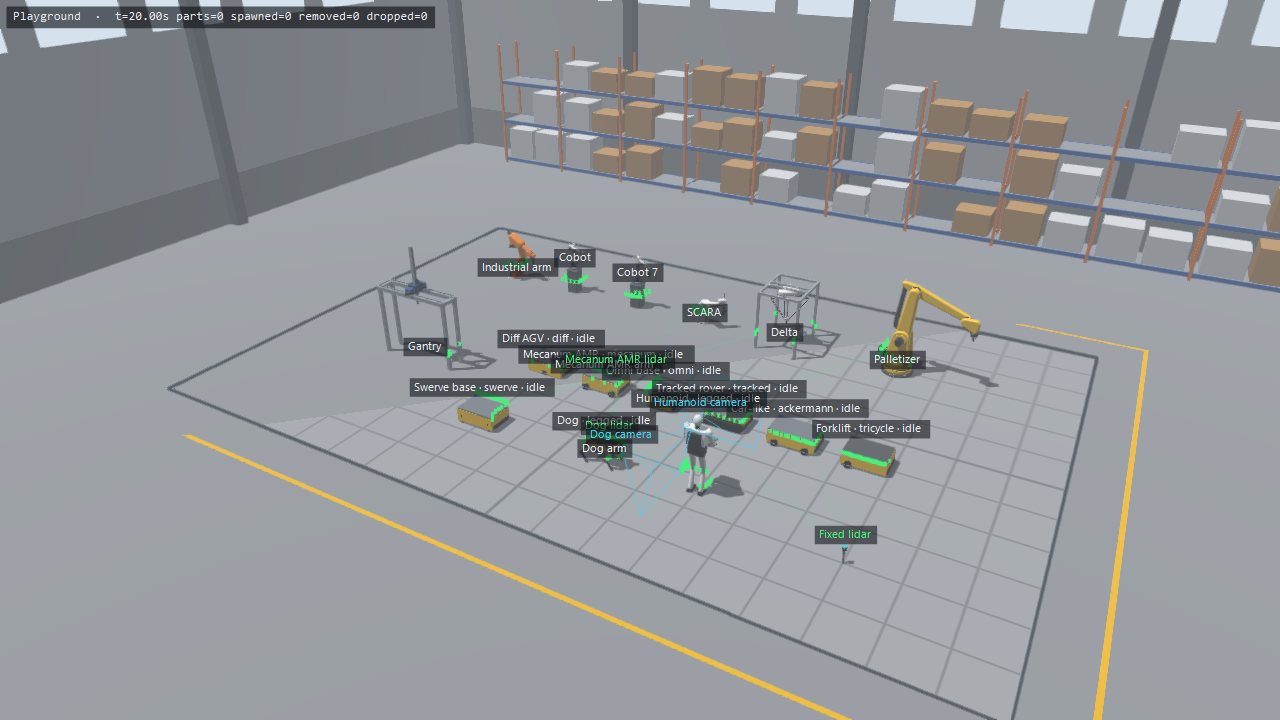
สร้างโรงงานจากสายพาน เซนเซอร์ ตัวดัน แขนกล AGV หุ่นยนต์สุนัข และหุ่นยนต์ฮิวแมนนอยด์ เขียน PLC ด้วย ladder, structured text หรือ C แล้วรันใน 3 มิติพร้อมฟิสิกส์ แท็ก กล้อง และลิดาร์ส่งข้อมูลให้ทุกโหนดวิชันและ AI มี HMI สำหรับผู้ควบคุม จากนั้นสลับการเชื่อมต่อจากการจำลองไปยัง PLC หรือหุ่นยนต์จริง

  • พื้นกริดไม่สิ้นสุดหรือโกดัง แบบฝึกหัดให้คะแนน 17 บท ตั้งแต่ start/stop ถึงหุ่นฮิวแมนนอยด์ส่งของ
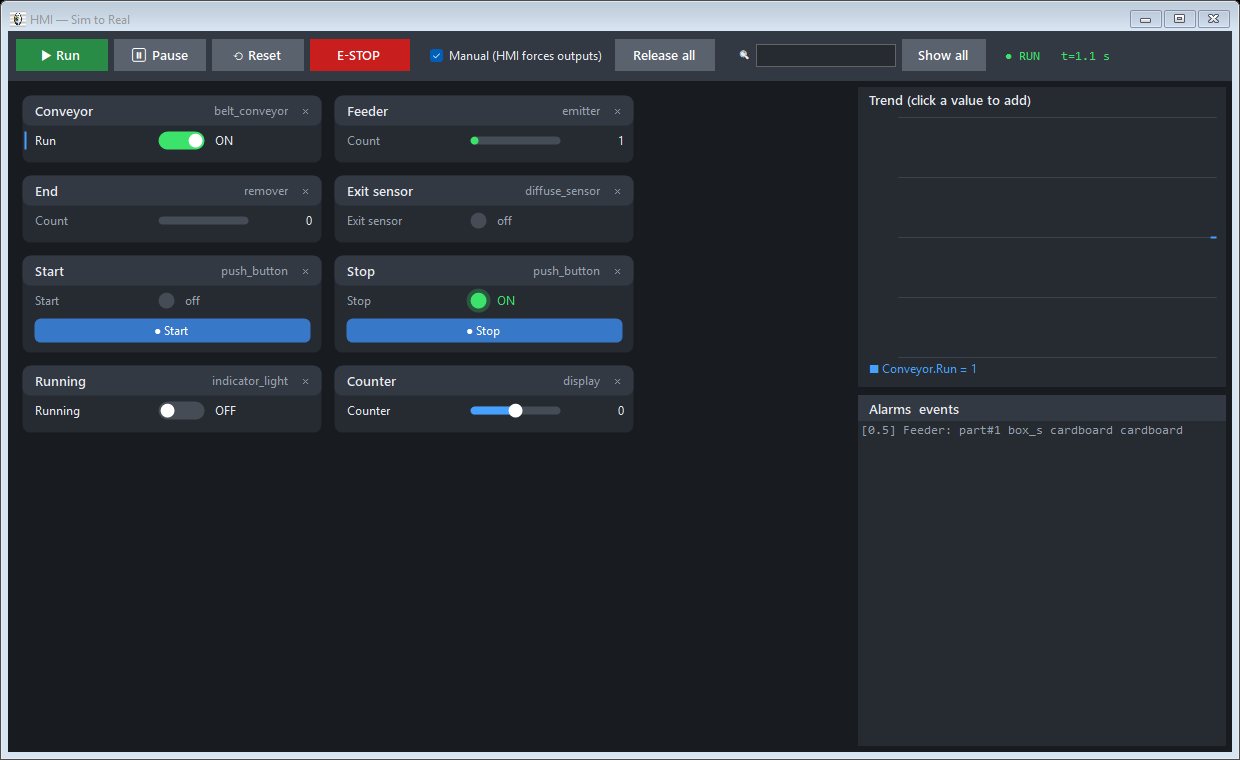
  • HMI สร้างจากแท็กของโรงงาน: ไฟ สวิตช์ แถบเลื่อน ปุ่มกด กราฟแนวโน้ม สัญญาณเตือน
  • มอนิเตอร์กล้อง: ภาพสีและความลึกสดจากกล้องเสมือนทุกตัว ถ่าย PNG และบันทึกวิดีโอ
  • แขนหุ่นยนต์ที่ทุกแกนมีมอเตอร์ เกียร์ และเซอร์โวไดรฟ์: ขับแต่ละแกนแยกกัน อ่านแรงบิด กระแส แรงดัน กำลัง และอุณหภูมิแบบสด
ส่วนเสริมฟรี — ดาวน์โหลด
Sim to Real plant in a warehouse hall HMI operator screen built from the plant tags
หุ่นยนต์และ RL

ฝึกหุ่นยนต์บนภูมิประเทศขรุขระ

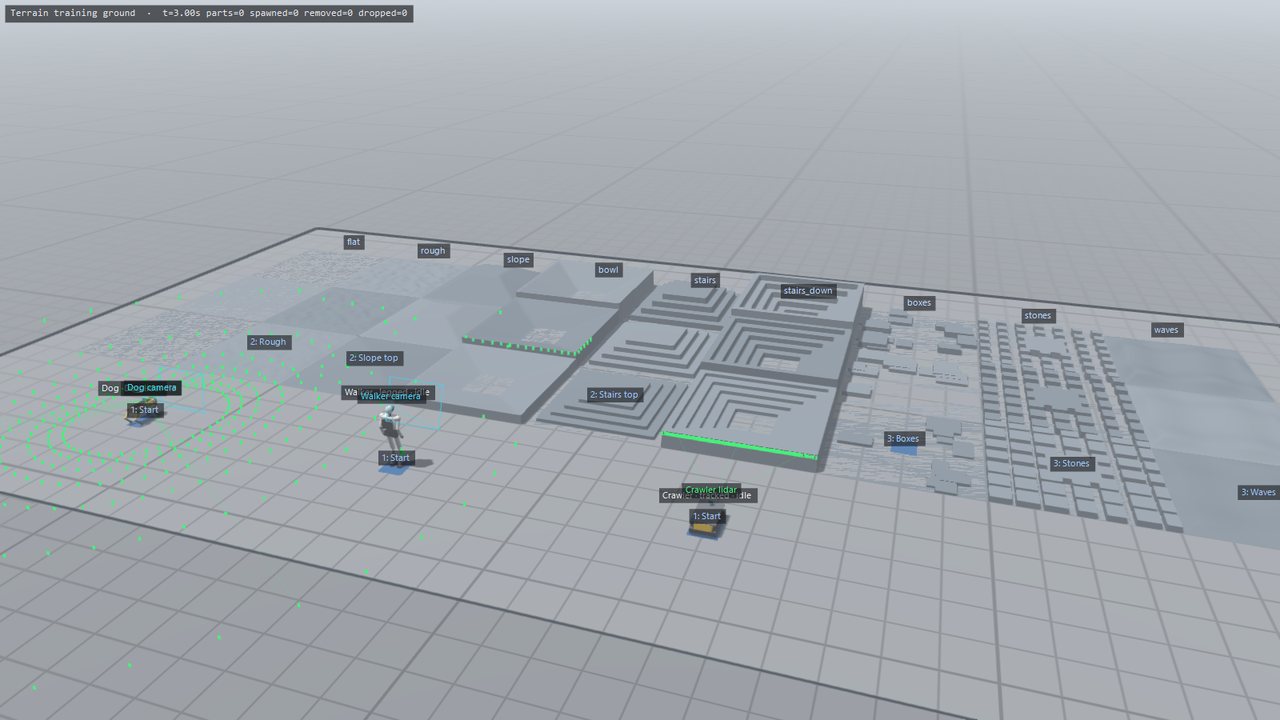
ตัวสร้างภูมิประเทศวางทางลาด บันได บล็อก หินก้าว และคลื่นตามระดับความยาก หุ่นยนต์ขาวางเท้าบนพื้น ล้อจะไม่ปีนขั้นที่ปีนไม่ได้ และสิ่งที่เอียงเกินไปจะล้ม โหนด reinforcement learning ฝึกบนสำเนาที่ซ่อนของโรงงาน แล้วควบคุมโรงงานจริงผ่านสายเชื่อมธรรมดา

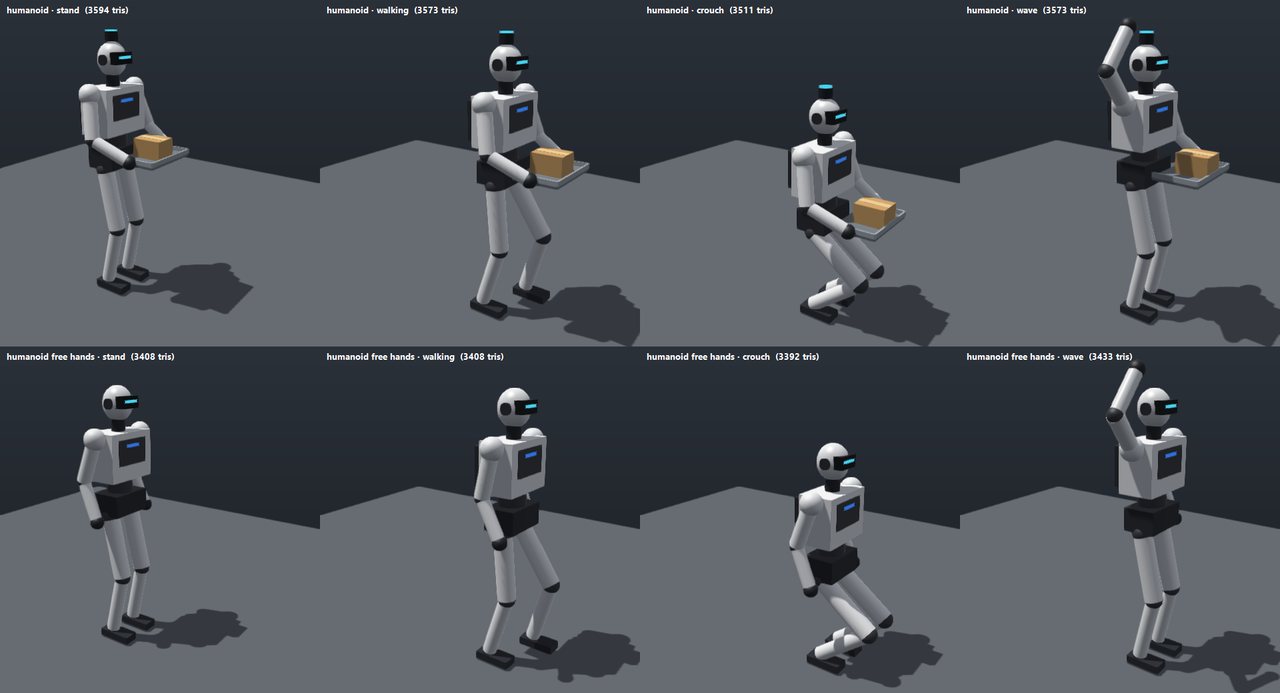
  • หุ่นยนต์ฮิวแมนนอยด์ หุ่นยนต์สุนัข ยานพาหนะล้อและตีนตะขาบ พร้อมสถานี การวางเส้นทาง และเขตปลอดภัย
  • Q-learning, SARSA, Dyna-Q และอื่นๆ บนตัวโรงงาน — สถานะจากแท็ก การกระทำส่งไปยัง I/O หรือหุ่นยนต์
  • AI agent ในตัวสร้างฉาก เขียนโปรแกรม ฝึกนโยบาย และจัดวาง HMI ได้เอง
Terrain training ground with a robot dog, a humanoid and a tracked vehicle Humanoid robot: standing, walking, crouching, waving
สตูดิโอหุ่นยนต์สุนัข

บังคับ ฝึก และตัดสิน

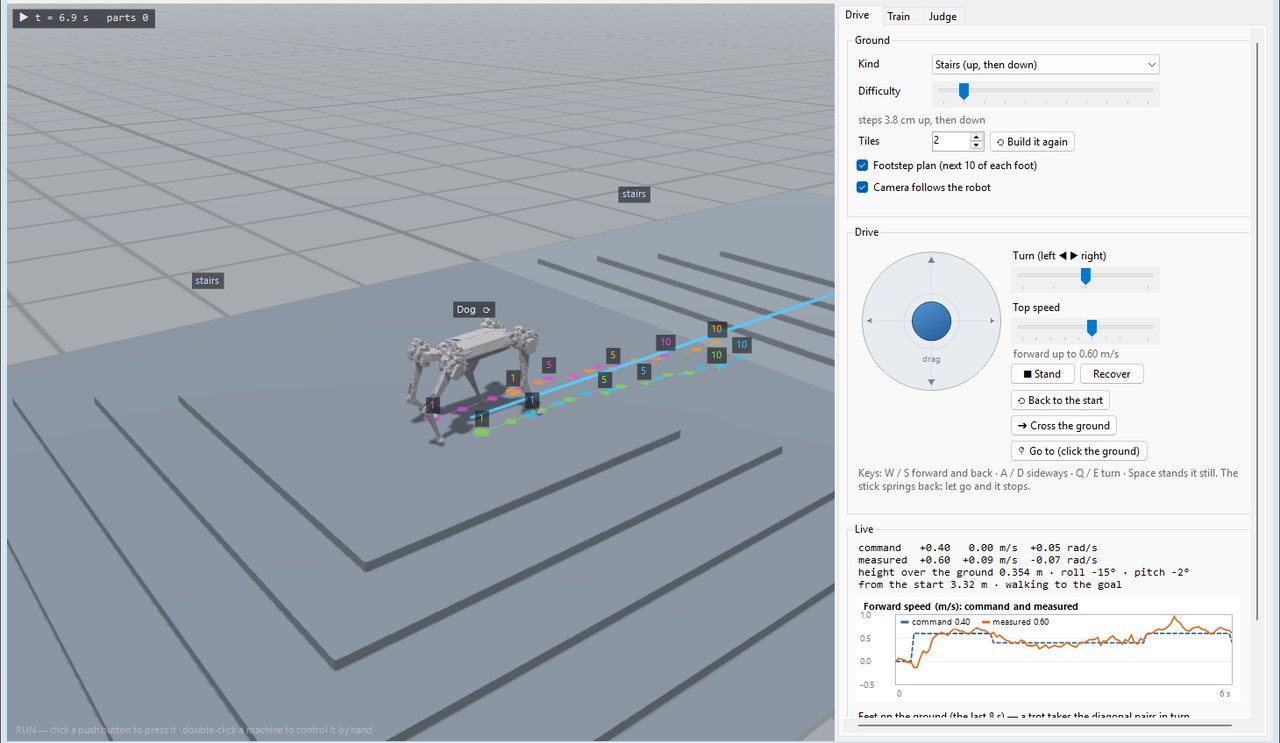
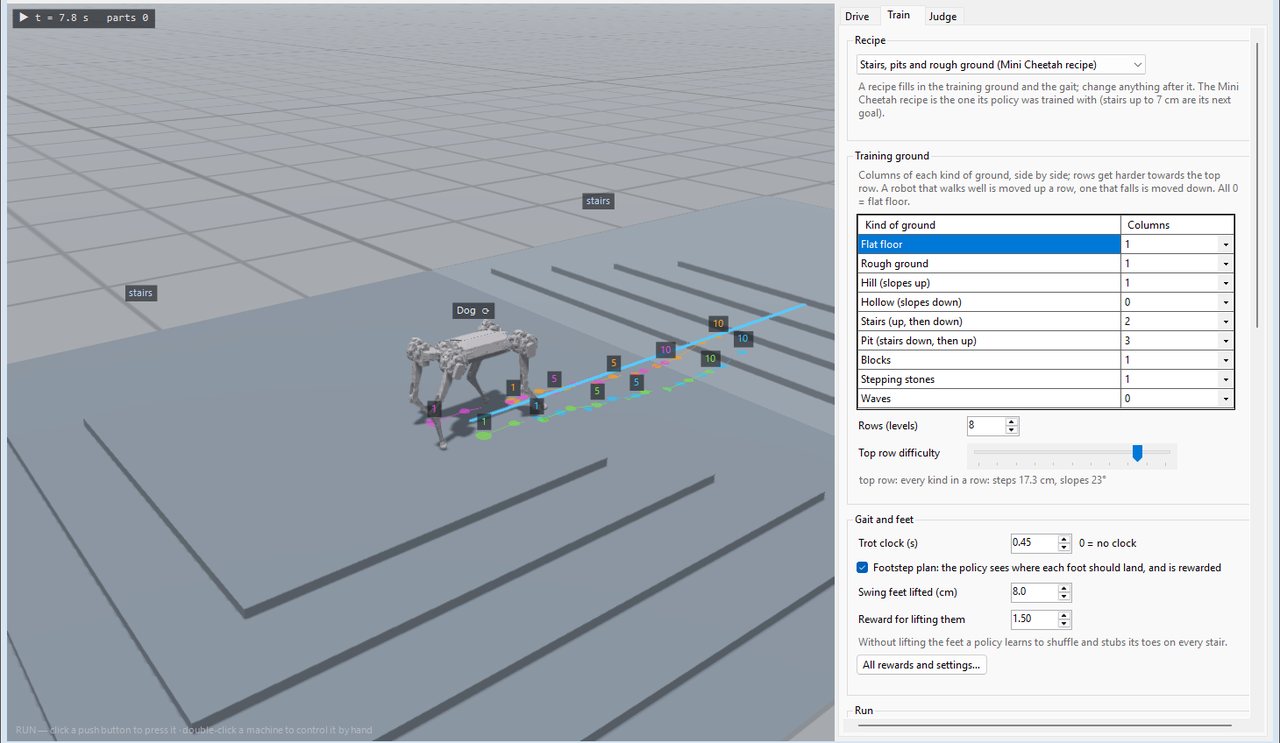
สตูดิโอสำหรับหุ่นยนต์สี่ขาของ Sim to Real บังคับด้วยจอยสติกข้ามบันได ทางลาด และหินก้าว ขณะที่แผนการวางเท้า ความเร็ว และมุมลำตัวอัปเดตสด ฝึกนโยบายการเดินด้วย PPO บนภูมิประเทศหลายระดับอยู่เบื้องหลัง แล้วให้สนามตัดสินให้คะแนนทุกเช็กพอยต์ก่อนส่งตัวที่ดีที่สุดเข้าหุ่นยนต์

  • บังคับด้วยจอยสติก แสดงแผนวางเท้า กราฟความเร็ว และแถบท่าเดินแบบสด
  • ฝึก PPO ตามหลักสูตรภูมิประเทศ: บันได หลุม เนิน บล็อก หินก้าว คลื่น
  • สนามตัดสิน: ทุกเช็กพอยต์ข้ามพื้นทุกแบบตามความยากที่เพิ่มขึ้น เทียบผลเคียงกัน
Robot dog studio: driving the quadruped across stairs with its footstep plan Robot dog studio: the training ground and gait settings
Block Simulator

จำลองพลวัต แล้วรันในไปป์ไลน์ได้เลย

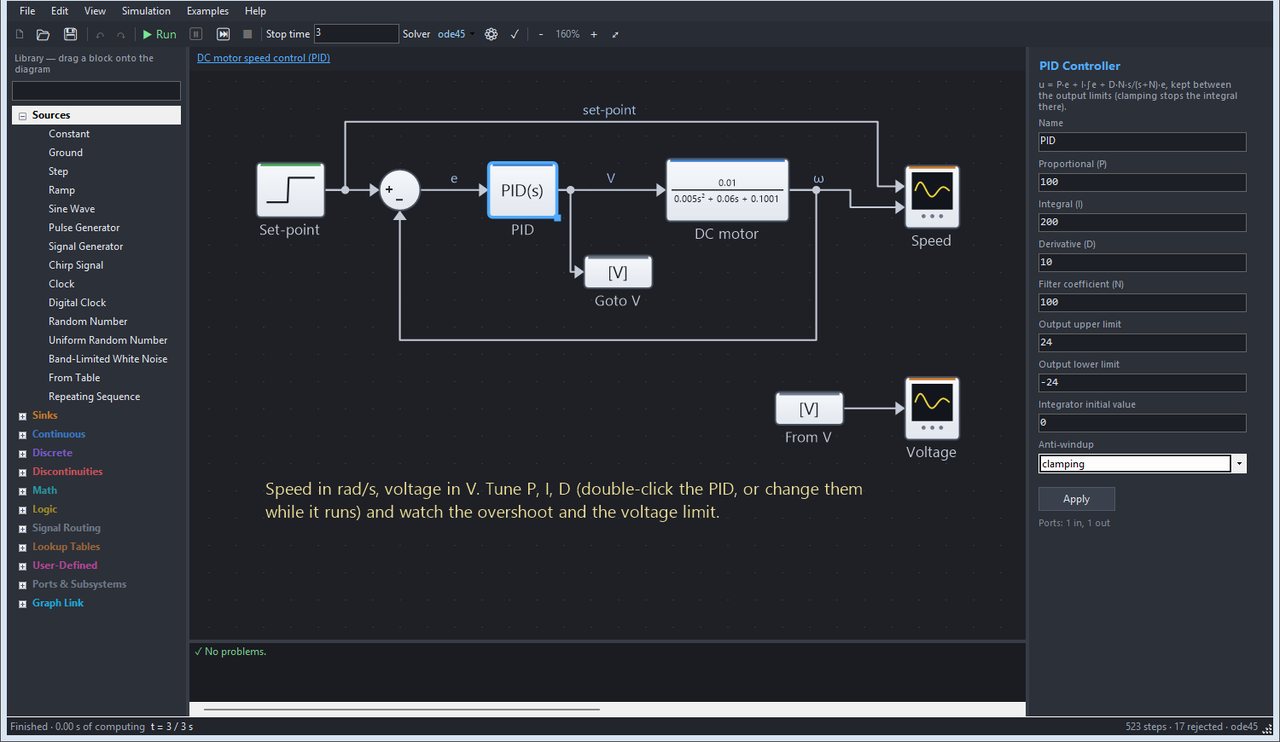
ซิมูเลเตอร์แผนภาพบล็อกที่มีเอนจิน C++ ของตัวเอง วาดระบบที่ควบคุมและตัวควบคุมแบบที่วิศวกรควบคุมวาดกัน — แหล่งสัญญาณ สโคป เกน ตัวรวม ตัวอินทิเกรต ฟังก์ชันถ่ายโอน ปริภูมิสถานะ PID ตัวกรองดิสครีต การอิ่มตัว รีเลย์ ลอจิก ตารางค้นหา และระบบย่อย — ปิดลูปป้อนกลับ แล้วแก้ด้วย ode45 / ode23 แบบก้าวแปรผันหรือตัวแก้แบบก้าวคงที่ จากนั้นโหนด Block Diagram จะรันแบบจำลองสดในไปป์ไลน์วิชัน: ค่าวัดจากกล้องเข้าไป คำสั่งสำหรับมอเตอร์ออกมา

  • 89 บล็อกใน 12 ไลบรารี สัญญาณเวกเตอร์ ระบบย่อย Goto / From และปรับพารามิเตอร์ได้ขณะรัน
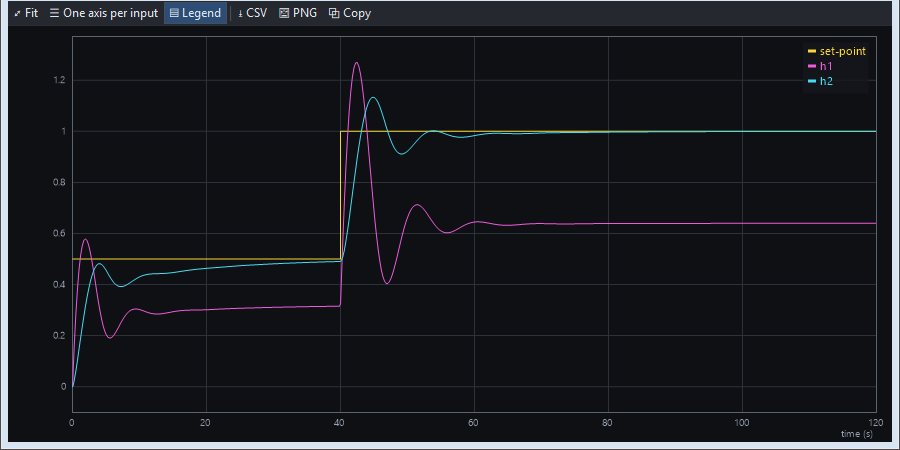
  • สโคปซูมได้พร้อมเคอร์เซอร์ กราฟ XY ส่งออก CSV และ PNG; แบบจำลองตัวอย่าง 8 แบบ ตั้งแต่ PID มอเตอร์ DC ถึงถังสองใบต่ออนุกรม
  • AI agent สร้าง จำลอง และจูนแบบจำลอง โดยอ่านโอเวอร์ชูต เวลาขึ้น และเวลาเข้าที่จากกราฟ
ส่วนเสริมฟรี — ดาวน์โหลด
Block Simulator: speed control of a DC motor with a PID Scope: levels of two tanks in series following their set-point
HMI Designer

หน้าจอผู้ควบคุมที่เชื่อมกับทุกโหนด

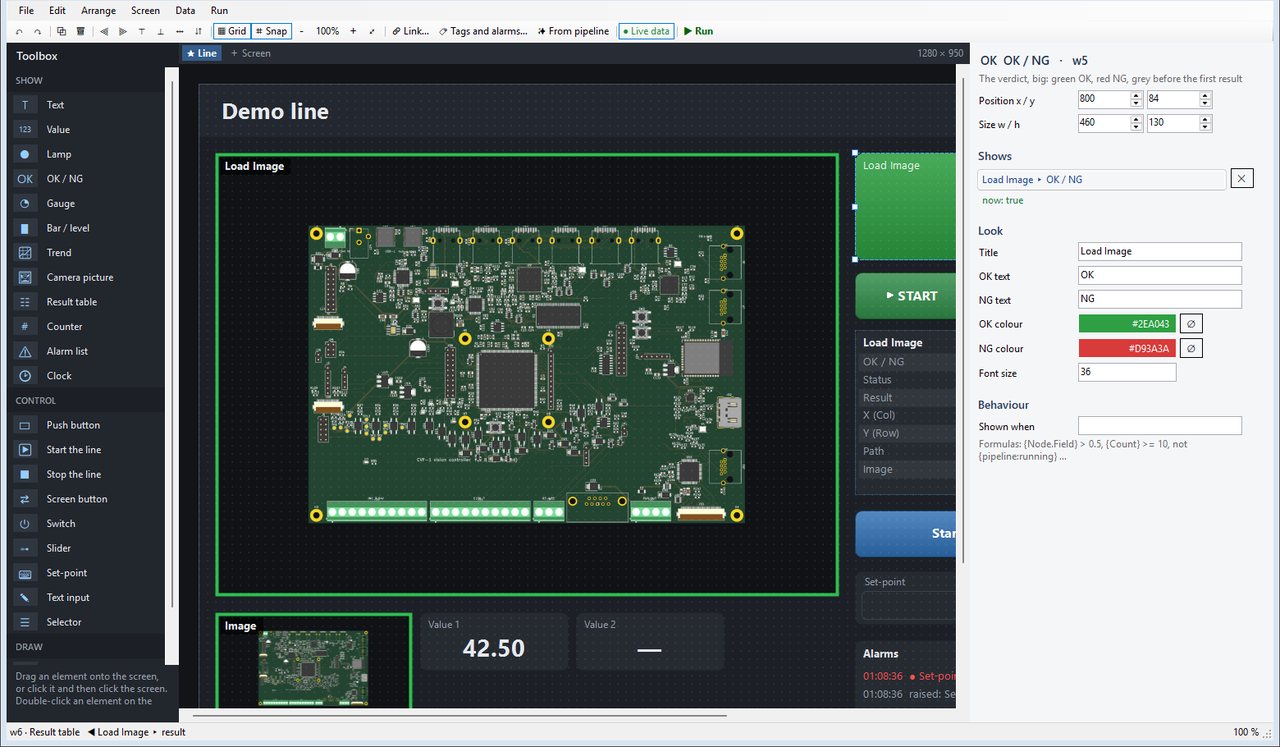
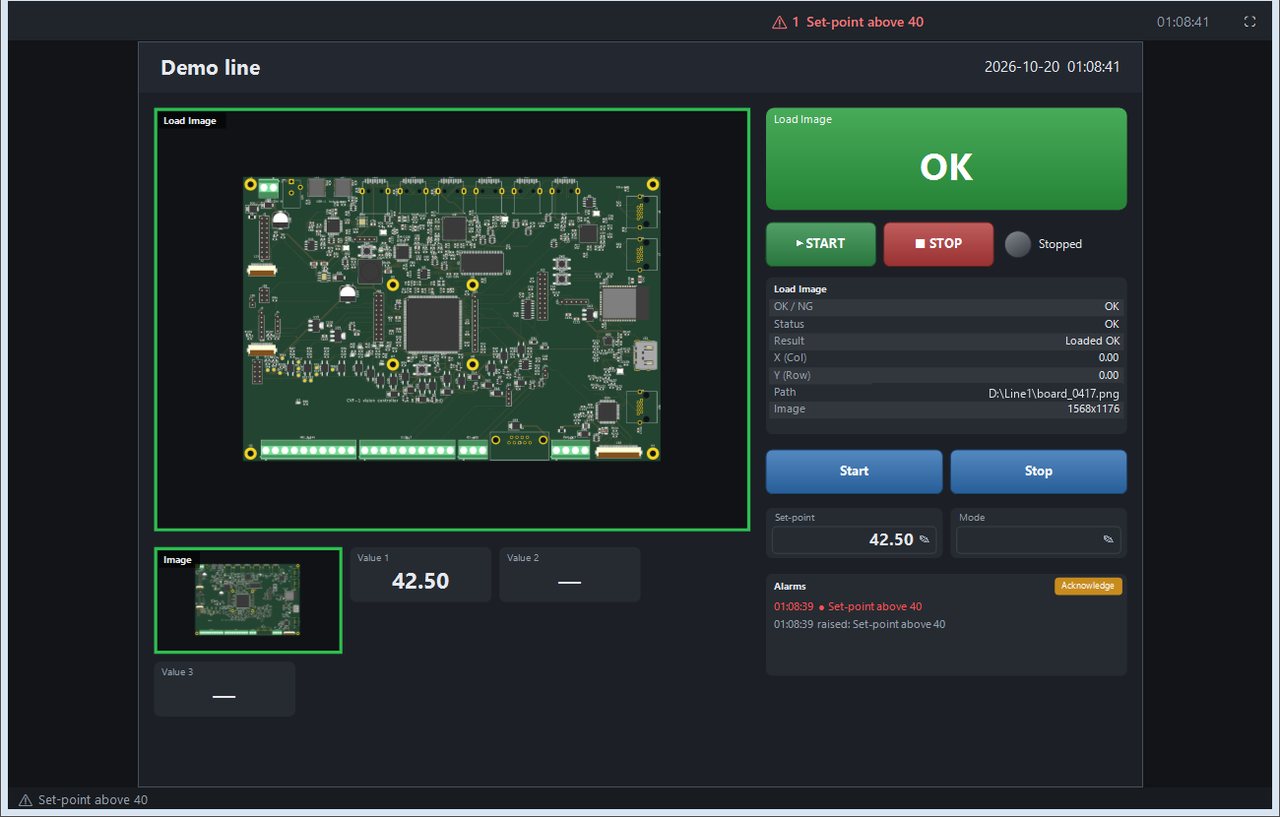
วาดหน้าจอผู้ควบคุมของไลน์จากปุ่มกด สวิตช์ แถบเลื่อน ค่าตั้ง ไฟแสดงสถานะ OK / NG เกจ กราฟแนวโน้ม ตัวนับ ภาพกล้อง ตารางผลลัพธ์ และรายการแจ้งเตือน ทุกองค์ประกอบเชื่อมตรงกับโหนดบนแคนวาส — ผลลัพธ์ เอาต์พุต การตั้งค่า ภาพ หรือสูตร — ส่วนปุ่มใช้ตั้งค่า ส่งพัลส์ทริกเกอร์ เรียกคำสั่งของโหนด สลับหน้าจอ หรือเริ่มและหยุดไลน์ หน้าจอถูกบันทึกไว้ในโปรเจกต์

  • องค์ประกอบ 19 ชนิด หลายหน้าจอ แท็ก การแจ้งเตือนพร้อมบันทึก PIN วิศวกร และโหมดคีออสก์เต็มจอ
  • โหนด HMI Control และ HMI Display ส่งค่าระหว่างหน้าจอกับกราฟ
  • ขอให้ AI agent สร้างหน้าจอ: มันเชื่อมองค์ประกอบตามชื่อ เรนเดอร์ภาพ แล้วแก้จุดที่ซ้อนกัน
ส่วนเสริมฟรี — ดาวน์โหลด
HMI Designer: an operator screen linked to the nodes Operator screen running: camera picture, OK / NG, buttons, set-point and alarms
IoT และมือถือ

ผลตรวจต้องออกไปจากเครื่อง

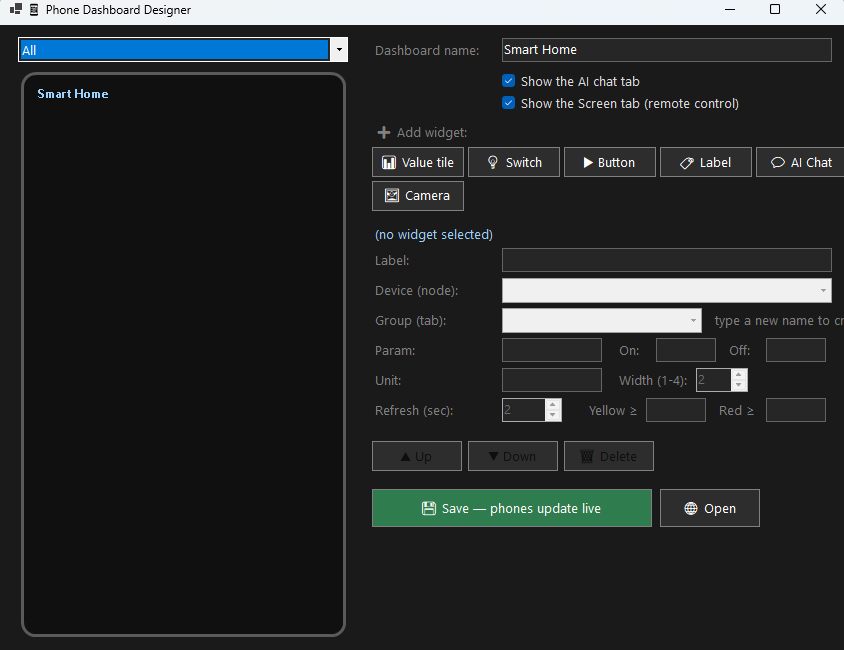
ผลตัดสินที่ค้างอยู่ในเครื่องตรวจนั้นไม่ช่วยใครเลย ส่งขึ้น MQTT broker พร้อมภาพเฟรมนั้น ยิง POST เข้า webhook — Telegram, LINE, ThingsBoard หรืออะไรก็ได้ที่อ่าน JSON — หรือจัดหน้าจอมือถือไว้ในตัวออกแบบ แล้วส่งให้พนักงานเห็นเฉพาะไทล์ที่คุณเลือก กดบันทึกแล้วมือถือที่เปิดค้างอยู่จะวาดใหม่ภายในไม่กี่วินาที

  • MQTT publish (ผลตัดสิน คะแนน ภาพ JPEG) และ subscribe — เซ็นเซอร์หรือปุ่มกดสั่งให้ไปป์ไลน์ทำงาน
  • ไทล์ค่าตัวเลข สวิตช์ ปุ่ม และภาพจากกล้อง จัดเป็นแท็บ ติดตั้งเป็น PWA ได้
  • แท็บหน้าจอสะท้อนหน้าต่างแอปไปที่มือถือและส่งการแตะกลับมา — ปกติอยู่แค่ในวง LAN พร้อมโทเคน ส่วนแท็บนั้นต้องใส่ PIN เพิ่ม
Phone dashboard designer
Cameo Bus

เครือข่ายหุ่นยนต์แบบ ROS โดยไม่ต้องใช้ ROS

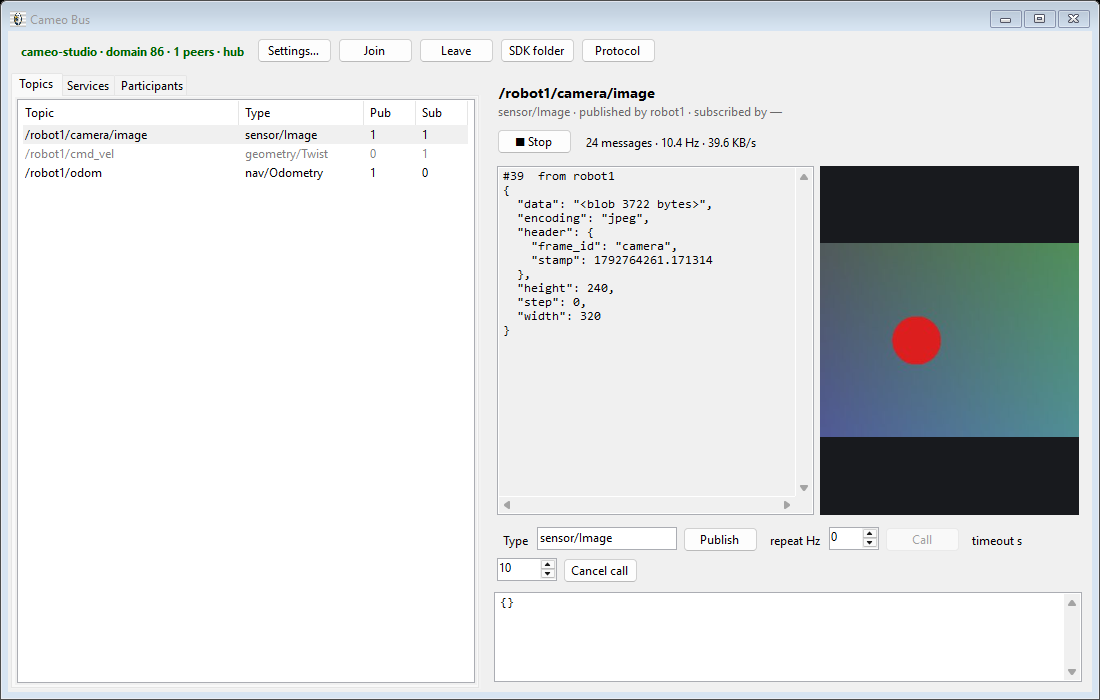
หุ่นยนต์ บอร์ด Raspberry Pi และ Jetson คอมพิวเตอร์ และโรงงาน Sim to Real ค้นหากันเองในเครือข่ายและสื่อสารด้วย topic และ service เหมือน ROS โดยไม่ต้องติดตั้ง ROS หรือ Ubuntu กล้อง โอโดเมทรี และสถานะข้อต่อถูกส่งออกไป ส่วนคำสั่งความเร็วและคำสั่งงานถูกส่งกลับมา แกนหลักเขียนด้วย C++ และไลบรารี Python มีเพียงไฟล์เดียว สคริปต์เดียวกันจึงควบคุมได้ทั้งหุ่นยนต์เสมือนและหุ่นยนต์จริง แค่เปลี่ยน namespace

  • topic แบบ publish / subscribe, service ที่รายงานความคืบหน้าและยกเลิกได้, ค้นหาอัตโนมัติใน LAN, คีย์โดเมนกันเครื่องแปลกปลอม
  • โหนด Bus Subscribe, Bus Publish และ Bus Call นำกล้องของหุ่นยนต์เข้าสู่ไปป์ไลน์ภาพใดก็ได้ แล้วส่งผลตัดสินหรือคำสั่งกลับไป
  • หน้าต่างมอนิเตอร์แสดงทุกเครื่อง topic และ service พร้อมดูกล้องสด; ตัวอย่าง Python 15 ตัว ตั้งแต่บังคับด้วยคีย์บอร์ดจนถึงวิ่งตามลูกบอลสีแดง
  • ต่างเวอร์ชันก็ยังหากันเจอ หุ่นยนต์รุ่นเก่ายังคุยกับคอมพิวเตอร์รุ่นใหม่ได้
Cameo Bus monitor: the topics of a robot and its camera picture, live

เชื่อมต่อกับอะไรได้บ้าง

ผ่านการตรวจสอบจริงในรุ่นที่ส่งมอบ สิ่งที่ไม่ได้อยู่ในรายการนี้ เราไม่กล่าวอ้าง

กล้องและแหล่งภาพ

  • Hikvision MVS (GigE / USB3)
  • Basler pylon
  • The Imaging Source (GigE)
  • MindVision USB
  • Intel RealSense (colour + aligned depth)
  • RTSP · MJPEG · HLS · HTTP
  • โฟลเดอร์ภาพและไฟล์วิดีโอ

การควบคุมและฟิลด์บัส

  • Mitsubishi MC protocol
  • Siemens S7
  • Omron FINS
  • Modbus TCP / RTU
  • Beckhoff TwinCAT ADS / EtherCAT
  • GRBL motion
  • MQTT · HTTP request

เป้าหมายของโค้ดและเฟิร์มแวร์

  • โปรเจกต์ C++ ที่รันได้ด้วยตัวเอง
  • Python (รันบน Linux ได้)
  • ติดตั้งเป็น EXE แบบไม่มีหน้าจอ
  • STM32 (PlatformIO)
  • Arduino (arduino-cli)
  • Verilog / HLS (Vivado, Quartus)
  • IEC structured text และแลดเดอร์สำหรับ PLC
  • ไลบรารีภาพสำหรับ ARM64, ARMv7 และ Cortex-M ที่ไม่มีระบบปฏิบัติการ

ดาวน์โหลด

ไฟล์ติดตั้งเพียงไฟล์เดียว ส่วนที่เหลือดาวน์โหลดระหว่างติดตั้ง

ทดลองใช้ฟรี 6 เดือนมีเฉพาะเวอร์ชัน 5.3.1 ขึ้นไป ติดตั้งเวอร์ชัน 5.3.1 (ออกเมื่อ 1 ตุลาคม 2026) หรือใหม่กว่า แล้วโปรแกรมจะเปิดใช้การทดลองใช้ฟรี 6 เดือนให้เองเมื่อเปิดครั้งแรก — ไม่ต้องใช้ไฟล์ไลเซนส์ และใช้ผู้ช่วย AI ได้ด้วย การเปิดครั้งแรกต้องต่ออินเทอร์เน็ต เวอร์ชันเก่าในรายการด้านบน (5.3.0 ลงไป) ไม่มีการทดลองใช้และจะขอไลเซนส์ หากคุณติดตั้งเวอร์ชันเก่าไว้ ให้ติดตั้งเวอร์ชันนี้ทับลงไป
เครื่องต้องต่ออินเทอร์เน็ตระหว่างติดตั้ง ตัวติดตั้งจะดาวน์โหลดรันไทม์หลักขณะทำงาน ส่วนเสริมที่เลือกได้ — สภาพแวดล้อม Python, SDK ของ Halcon และ Hikvision, โมเดล AI ที่ให้มา และ LabelMe — จะยังอยู่บนเซิร์ฟเวอร์จนกว่าคุณจะเปิดใช้ที่ Tools > Components เมื่อติดตั้งเสร็จแล้ว ตัวโปรแกรมทำงานแบบออฟไลน์ได้
ยังไม่ได้เซ็นรับรองโค้ด Windows SmartScreen จะแจ้งเตือนเมื่อเปิดครั้งแรก โปรดเทียบค่า SHA-256 ด้านบนกับไฟล์ที่ดาวน์โหลดมาก่อนจะข้ามคำเตือนนั้น การเทียบค่านี้คือสิ่งที่ลายเซ็นดิจิทัลควรจะให้คุณอยู่แล้ว

ส่วนเสริมฟรี

Sim to Real, HMI Designer และ Block Simulator ดาวน์โหลดแยกกัน แต่ละเครื่องจึงติดตั้งเฉพาะที่ใช้ แอปดาวน์โหลดให้เอง: เครื่องมือ > คอมโพเนนต์ / ส่วนเสริม > ดาวน์โหลดและติดตั้ง แล้วเริ่มแอปใหม่ หรือดาวน์โหลด zip ที่นี่แล้วเลือก “ติดตั้งจากไฟล์” ในหน้าต่างเดียวกัน ต้องใช้ Cameo Image Studio 5.5 ขึ้นไป

Sim to Real

—

โรงงานเสมือน: สายพาน เซนเซอร์ แขนหุ่นยนต์ AGV โดรน หุ่นยนต์สุนัข และหุ่นยนต์ฮิวแมนนอยด์พร้อมฟิสิกส์ PLC ซอฟต์แวร์ด้วยแลดเดอร์ ST หรือ C เรนเดอร์ด้วย GPU และการเรียนรู้แบบเสริมกำลังกับหุ่นยนต์หลายตัวพร้อมกัน

ขนาด
—
ดาวน์โหลดส่วนเสริม
SHA-256 —

HMI Designer

—

หน้าจอผู้ควบคุมสำหรับไลน์ — ปุ่ม สวิตช์ แถบเลื่อน ไฟสถานะ เกจ กราฟแนวโน้ม ภาพกล้อง และรายการแจ้งเตือน — ทุกองค์ประกอบเชื่อมกับโหนดโดยตรง บันทึกไว้ในโปรเจกต์

ขนาด
—
ดาวน์โหลดส่วนเสริม
SHA-256 —

Block Simulator

—

บล็อกไดอะแกรมของระบบพลวัตบนเอนจิน C++ — ฟังก์ชันถ่ายโอน ปริภูมิสถานะ PID ตัวกรองแบบไม่ต่อเนื่อง ลอจิก ตารางค้นหา ระบบย่อย — และโหนด Block Diagram ที่รันโมเดลในไปป์ไลน์

ขนาด
—
ดาวน์โหลดส่วนเสริม
SHA-256 —

ไลบรารีภาพ Cameo

ไลบรารีภาพ C++ ที่ตัวโปรแกรมเองใช้ทำงาน จัดแพ็กมาให้คุณเรียกใช้ในโปรแกรมของคุณเอง โมดูลเหล่านี้ไม่เรียกอะไรนอกจากระบบปฏิบัติการกับรันไทม์ C++ ของไมโครซอฟท์ — ไม่มี OpenCV ไม่มี LibTorch ไม่มี BLAS

Windows x64

—

หนึ่งโมดูลหนึ่ง DLL พร้อมรุ่นไฟล์เดียวที่ตัวเชื่อม C# โหลด, ไลบรารีอิมพอร์ต, เฮดเดอร์ และตัวเชื่อม C# กับ Python

ขนาด
—
จำนวนโมดูล
—
ดาวน์โหลดทุกโมดูล (ไฟล์บีบอัด)
SHA-256 —

Linux x64

—

โมดูลชุดเดียวกันคอมไพล์เป็น .so ด้วย g++ 15 พร้อมเฮดเดอร์และแพ็กเกจ Python ตัวเชื่อม C# โหลดรุ่นไฟล์เดียวของ Windows ดังนั้นบน Linux ทางเข้าคือ C, C++ หรือ Python

ขนาด
—
จำนวนโมดูล
—
ดาวน์โหลดทุกโมดูล (ไฟล์บีบอัด)
SHA-256 —
สิ่งที่คุณต้องเตรียมเอง ไฟล์ license.lic ตอนรัน — ไฟล์เดียวกับที่ปลดล็อกตัวโปรแกรม — บวกกับรันไทม์ Microsoft Visual C++ 2015-2022 x64 บน Windows นอกจากนั้นไม่ต้องการอะไรอีก ไม่มี OpenCV ไม่มี LibTorch ไม่มี BLAS ส่วนตาราง P/Invoke ที่บอกวิธีเรียกฟังก์ชันที่ export ทุกตัวอยู่ในไฟล์บีบอัดแล้ว ที่โฟลเดอร์ csharp/

ไกลกว่า Windows

ไลบรารีตัวเดียวกัน ทำงานบนบอร์ด

ตัวโปรแกรมต้องใช้ Windows แต่ไลบรารีไม่ต้อง โมดูล C++ ชุดเดียวกันคอมไพล์ได้ทั้งบน Linux ฝังตัวบน ARM และบน Cortex-M ที่ไม่มีระบบปฏิบัติการอยู่ข้างใต้ โมดูลเรียกใช้แค่ C runtime เท่านั้น จึงไม่ต้องคอมไพล์ข้าม OpenCV, BLAS หรือ Python มาก่อน

Linux ARM64

—

สำหรับบอร์ด Cortex-A 64 บิตที่รัน Yocto, Buildroot หรืออิมเมจตระกูล Debian — Jetson, Raspberry Pi 4 และ 5, Rockchip, i.MX8 มีไฟล์ .so เฮดเดอร์ และแพ็กเกจ Python ทางเข้าเหมือนรุ่น x64 ทุกอย่าง ในไฟล์มี README เฮดเดอร์ แพ็กเกจ Python cameo และตัวอย่างหกชุดที่แสดงวิธีเรียกใช้จาก Python

ขนาด
—
จำนวนโมดูล
—
ดาวน์โหลดทุกโมดูล (ไฟล์บีบอัด)
SHA-256 —

Linux ARM 32 บิต

—

โมดูลชุดเดียวกันสำหรับ Cortex-A 32 บิตที่มีหน่วยทศนิยมในฮาร์ดแวร์ — i.MX6, Allwinner, อิมเมจ Raspberry Pi รุ่นเก่า มีไฟล์ .so เฮดเดอร์ และแพ็กเกจ Python ในไฟล์มี README เฮดเดอร์ แพ็กเกจ Python cameo และตัวอย่างหกชุดที่แสดงวิธีเรียกใช้จาก Python

ขนาด
—
จำนวนโมดูล
—
ดาวน์โหลดทุกโมดูล (ไฟล์บีบอัด)
SHA-256 —

Cortex-M ไม่มีระบบปฏิบัติการ

สร้างจากในแอป

ไม่มีอะไรให้ดาวน์โหลดที่นี่ แอปสร้างเป้าหมายนี้เอง: เลือกโมดูลที่ไมโครคอนโทรลเลอร์แบบไม่มี OS รองรับได้ แอปจะคอมไพล์สำหรับ arm-none-eabi แล้วลิงก์ไลบรารีแบบสแตติกเข้ากับเฟิร์มแวร์ที่สร้างขึ้น — ขั้นตอนเดียวกับการแฟลช STM32 และ Arduino

รับแอปพลิเคชัน
รุ่นฝังตัวคืออะไร และไม่ใช่อะไร มันคือไลบรารีภาพ — ฟิลเตอร์ เรขาคณิต การวัด blob บาร์โค้ด OCR และโมดูลโครงข่ายประสาท — ที่คอมไพล์มาให้เป้าหมายนั้น มันไม่ใช่ตัวโปรแกรม ตัวแก้ไขโหนด สตูดิโอฝึกโมเดล และผู้ช่วย AI ยังอยู่บน Windows การอนุมานบนบอร์ดเหล่านี้ทำงานด้วย CPU เพราะโมดูลไม่มี CUDA ติดมา ตอนรันทุกรุ่นต้องมีไฟล์ license.lic ไฟล์เดียวกับที่ปลดล็อกโปรแกรม

ขอคีย์เปิดใช้งาน

ตัวโปรแกรมทำงานแบบออฟไลน์ได้ แต่ผู้ช่วย AI ให้สิทธิ์ใช้งานเป็นรายเครื่อง กรุณาติดตั้งก่อน แล้วเปิด Tools ▸ AI Settings คัดลอก Machine ID ที่แสดงอยู่ และส่งมาพร้อมแบบฟอร์มนี้

หรือส่งอีเมลถึงเราโดยตรง: [email protected]

แสดงอยู่ใน Tools ▸ AI Settings หรือรันคำสั่ง Cameo_Image.exe --ai-check หากยังไม่ได้ติดตั้ง เว้นว่างไว้ได้ เราจะส่งคำแนะนำการติดตั้งไปให้แทน

ใช้เพื่อออกคีย์และดูแลสิทธิ์การใช้งานของคุณเท่านั้น ไม่ส่งต่อให้ผู้อื่น

ความต้องการของระบบ

นี่คือความต้องการของตัวโปรแกรมบน Windows ไม่มีรุ่น macOS และรุ่น Linux ของตัวโปรแกรมยังไม่ปล่อย ส่วนที่ออกไปนอก Windows ได้คือไลบรารีภาพ

รายการ ขั้นต่ำ แนะนำ
ระบบปฏิบัติการ Windows 10 แบบ 64 บิต Windows 11 แบบ 64 บิต
ซีพียู 4 แกน สถาปัตยกรรม x86-64 8 แกนขึ้นไป
หน่วยความจำ 8 GB 16 GB ขึ้นไป
การ์ดจอ ไม่จำเป็น — การประมวลผลจะถอยไปใช้ CPU NVIDIA RTX 3060 ขึ้นไป พร้อมไดรเวอร์รุ่นใหม่
พื้นที่ดิสก์ ว่าง 30 GB (SSD) ว่าง 60 GB สำหรับชุดข้อมูลและไฟล์บันทึกภาพ
ตัวติดตั้งดาวน์โหลดให้ Visual C++ x64 runtime, Microsoft Edge WebView2, ไลบรารี CUDA และ cuDNN, PyTorch, OpenCV, ONNX Runtime และสภาพแวดล้อม Python ที่มากับโปรแกรม ตัวติดตั้งดาวน์โหลดให้ทั้งหมด ไม่ต้องติดตั้งเอง แต่เครื่องต้องต่ออินเทอร์เน็ตระหว่างติดตั้ง

คำถามที่พบบ่อย

จริง ๆ แล้วต้องดาวน์โหลดเท่าไร?

ตัวไฟล์ติดตั้งเองมีขนาดเล็ก ขนาดและค่าแฮชที่แน่นอนอยู่บนการ์ดดาวน์โหลดด้านบน ระหว่างติดตั้งมันจะดึงรันไทม์หลัก ได้แก่ CUDA และ cuDNN, PyTorch, OpenCV ที่รองรับ GPU, ONNX Runtime และสภาพแวดล้อม Python เต็มรูปแบบ ตัวเลขนั้นก็อยู่บนการ์ดเช่นกัน ส่วนเสริมที่เลือกได้จะดาวน์โหลดภายหลังที่ Tools > Components และดาวน์โหลดเฉพาะรายการที่คุณเปิดใช้

ต้องมีคีย์ถึงจะใช้โปรแกรมได้หรือไม่

ไปป์ไลน์งานวิชันทำงานได้โดยไม่ต้องมีคีย์ มีเพียงผู้ช่วย AI เท่านั้นที่ให้สิทธิ์เป็นรายเครื่อง คุณส่ง Machine ID ที่โปรแกรมแสดงมาให้เรา แล้วรับคีย์ที่ผูกกับเครื่องนั้นกลับไป คีย์ที่ออกให้เครื่องหนึ่งจะใช้กับอีกเครื่องไม่ได้

ไฟล์ที่ดาวน์โหลดมีลายเซ็นดิจิทัลหรือไม่

ยังไม่มี ใบรับรองสำหรับเซ็นโค้ดอยู่ระหว่างดำเนินการ ระหว่างนี้กรุณาตรวจสอบค่าแฮช SHA-256 ที่ประกาศไว้ข้างปุ่มดาวน์โหลด ซึ่งตรวจจับไฟล์ที่ถูกแก้ไขหรือดาวน์โหลดไม่ครบได้แน่นอนไม่แพ้กัน

ไฟล์โปรเจกต์เป็นรูปแบบใด

โปรเจกต์บันทึกเป็นไฟล์ .json ธรรมดา ประกอบด้วยโหนด พารามิเตอร์ และเส้นเชื่อม เปิดอ่านด้วยโปรแกรมแก้ไขข้อความใดก็ได้ และนำเข้าระบบควบคุมเวอร์ชันได้ง่าย ส่วนนามสกุล .mcameo ที่คุณอาจพบเห็นคือคอนเทนเนอร์เก็บเทนเซอร์สำหรับน้ำหนักโมเดล ไม่ใช่ไฟล์โปรเจกต์

ถ้าไม่มี GPU จะใช้งานได้ไหม

ได้ การตรวจจับและการแบ่งส่วนภาพจะถอยไปใช้ CPU โดยอัตโนมัติ แต่ความเร็วจะต่างกันมาก โมเดลขนาดใหญ่ที่รันบน CPU เหมาะกับการทดสอบเท่านั้น ไม่พอสำหรับจังหวะการผลิตจริง

มีรุ่นสำหรับ macOS หรือ Linux หรือไม่

ไม่มีรุ่น macOS และตัวโปรแกรมเองก็ยังไม่มีรุ่น Linux ส่วนไลบรารีภาพ C++ นั้นต่างออกไป — คอมไพล์สำหรับ Linux ได้ และไฟล์ .so อยู่ในส่วนดาวน์โหลดด้านบน สำหรับไปป์ไลน์ วิธีที่ใช้ได้จริงในตอนนี้คือส่งออกเป็น Python หรือ C++ จากโปรแกรมบน Windows แล้วนำไปรันบนเครื่องปลายทาง

มีส่วนไหนรันบนบอร์ดฝังตัวได้บ้าง

ไลบรารีรันได้ มันคอมไพล์ได้ทั้ง Linux ฝังตัวบน ARM 64 บิตและ 32 บิต และ Cortex-M ที่ไม่มีระบบปฏิบัติการ งานตรวจสอบจึงรันบนตัวอุปกรณ์ได้เลย — หัวข้อระบบฝังตัวด้านบนบอกว่าแต่ละเป้าหมายมีอะไรบ้าง ส่วนตัวโปรแกรมยังอยู่บน Windows คุณสร้างและฝึกโมเดลที่นั่น แล้วให้บอร์ดรันไปป์ไลน์ที่ส่งออกมา หรือรันโปรแกรมของคุณเองที่เรียกไลบรารีนี้

เอเจนต์ VLA จะขยับเครื่องจักรโดยไม่ถามก่อนไหม

เฉพาะเมื่อคุณตั้งค่าให้ทำ โหนด VLA Agent ที่สร้างใหม่เริ่มในโหมด Dry-run ซึ่งบันทึกว่าจะทำอะไรโดยไม่ขยับอะไรเลย Confirm จะถามใช่หรือไม่ก่อนทุกการกระทำ Autonomous ทำงานเอง แต่เฉพาะภายในช่วงตำแหน่ง ขีดจำกัดระยะก้าวและความเร็วที่คุณตั้งไว้ คำสั่งที่เกินจะถูกปฏิเสธก่อนถึงไดรฟ์ เอเจนต์ไม่เริ่มทำงานเอง และเมื่ออินเตอร์ล็อกเปิด เครื่องจักรทุกตัวจะหยุด

โหนดภาพ-ภาษาส่งเฟรมขึ้นคลาวด์หรือไม่

ไม่ส่ง โหนด VLM รันโมเดลในเครื่องบน GPU ของเครื่องนั้น — รุ่น 4 บิตใช้เพียง 6 GB — เฟรมจึงไม่ออกไปนอกเครื่อง เอเจนต์ VLA ต่างออกไป: มันคิดด้วยผู้ให้บริการ AI ที่คุณเลือกในการตั้งค่า ซึ่งอาจเป็นบริการคลาวด์อย่าง Gemini, OpenAI หรือ Claude หรือโมเดลในเครื่องผ่าน Ollama

บอกเราว่าคุณคิดอย่างไร

เจอบั๊ก ขาดโหนดที่ต้องการ หรือมีอะไรที่ใช้งานได้ดี? ทุกข้อความจะถูกอ่านโดยทีมผู้พัฒนาโปรแกรมนี้โดยตรง

กรอกเฉพาะเมื่อต้องการให้ตอบกลับ
เช่น 5.3.1 เว้นว่างไว้หากยังไม่ได้ติดตั้ง

ใช้เพื่อปรับปรุงโปรแกรมเท่านั้น ไม่ส่งต่อให้ผู้อื่น

ต่อไปป์ไลน์แรกคืนนี้

ตัวติดตั้งขนาดเล็กสำหรับ Windows 10 และ 11 มันดึงรันไทม์ที่จำเป็นระหว่างติดตั้ง จากนั้นทำงานแบบออฟไลน์ได้