버전 5.6 · AI 에이전트가 Sim to Real 공장을 설계·프로그래밍·학습 · 모든 로봇 축의 모터 드라이브 · 무료 애드온 · 465 노드

카메라에서 추론으로, 그리고 PLC까지 — 코딩이 아니라 배선으로.

Cameo Image Studio는 머신비전을 위한 노드 그래프 작업대입니다. 카메라 노드를 끌어다 GPU 추론에 연결하고, 그 결과를 PLC나 모션 축에 연결하면 라인 전체가 그대로 돌아갑니다. 빌드 스크립트는 필요 없습니다. 코드가 필요해지면 그래프를 C++, Python 또는 단독 실행 EXE로 내보낼 수 있습니다.

Windows 10/11 64비트 전용. 설치 파일은 작고, 나머지 — CUDA, PyTorch, OpenCV, ONNX Runtime, 내장 Python — 는 설치 중에 내려받습니다. 따로 준비할 것은 없습니다.

465카탈로그의 노드 수
9인터페이스 언어
5지원 카메라 제조사
C++ · Py그래프를 코드로 내보내기
Node graph editor

AI 어시스턴트

에이전트가 그수 안에 있습니다

옆에 붙인 채팅창이 아닙니다. 어시스턴트가 파이프라인을 구성해 실행하고, 검사가 통과할 때까지 스스로 파라미터를 조정합니다. 비전-언어 모델(VLM)은 여러분의 GPU에서 프레임에 대한 질문에 답하고, 비전-언어-행동(VLA) 에이전트는 카메라가 본 것을 장비의 움직임으로 바꿉니다 — 여러분이 정한 한계 안에서.

01

AI 에이전트 — 생각하고 만든다

한 문장을 동작하는 파이프라인으로 바꾸고, 직접 실행하고, 결과를 보고, 자기 실수를 스스로 고칩니다.

02

VLM — 그림을 이해한다

프레임에 대한 질문에 평범한 말로 답합니다 — “모든 작업자가 안전대를 착용했나?” — 미리 학습시킨 클래스 목록 없이.

03

VLA — 본 것을 움직임으로

카메라가 본 것과 각 기계의 실시간 상태를 읽고, 목표를 향한 축·PLC·로봇의 다음 동작을 제안하며, 동작마다 상태를 다시 읽습니다 — 설정한 한계 안에서.

예시 세션

트레이 위의 나사를 세어 줘. 하나라도 빠지면 트레이를 NG로 표시해.

  1. 찾기436개 노드 카탈로그와 운용 메모를 검색해 LoadImage, Cameo_Threshold, Cameo_Blob_Analysis, Pass/Fail_Judge, Show Result를 고릅니다.
  2. 구성노드를 만들고 연결합니다. 변경 묶음은 캔버스에 반영되기 전에 검증되고, 되돌릴 스냅샷도 남깁니다.
  3. 실행샘플 이미지 12장으로 파이프라인을 실행합니다.
  4. 보기임계값 출력을 직접 열어 문제를 스스로 찾습니다: 맞닿은 나사 두 개가 blob 하나로 세어졌습니다.
  5. 수정Cameo_Morphology를 추가해 둘을 분리하고, 임계값을 올려 다시 실행합니다.
  6. 통과트레이 12개 모두 정답 — 가득 찬 트레이는 나사 24개, 하나 빠진 트레이는 NG로 표시.

설명용 예시(축약). 단계는 에이전트가 매 작업에서 실제로 밟는 것이며, 노드 이름은 실제 카탈로그에서 가져왔습니다.

  • 436개 노드를 모두 안다각 노드의 포트, 파라미터, 운용 방법 — 노드를 고르기 전에 이미 알고 있습니다.
  • 자기 결과를 눈으로 본다어떤 노드의 출력 이미지든 열어 직접 판단합니다. 한 라운드에 최대 4프레임.
  • 실행 전에 확인한다모든 변경은 검증 후 한 묶음으로 적용되고, 오류가 나면 되돌립니다. 그래프에 오류가 남아 있으면 완료라고 보고하지 않습니다.
  • 사양서를 읽는다사진이나 최대 600쪽 PDF를 첨부하면 공차와 검사 규칙을 뽑아냅니다.
  • 설치 문제도 해결한다카메라가 안 보이나요? 드라이버, 링크, 장치 검색, 서브넷을 점검하고, 카메라 IP를 설정하며, 빠진 Python 환경이나 모델을 설치합니다.
  • 기억하고, 당신의 언어로기계마다 세션 사이에 자기 기억을 유지합니다. 9개 언어로 답하고 생각하는 과정을 실시간으로 보여 줍니다.
AI 어시스턴트

검사 내용을 말하면 그래프가 나옵니다

내장 어시스턴트는 노드 카탈로그를 읽고 한 문장으로 파이프라인을 구성합니다. 각 노드가 만들어 내는 프레임을 실제로 볼 수 있고, 이미지나 PDF 사양서를 첨부할 수 있으며, 파이프라인을 실행해 결과를 읽은 뒤 파라미터를 바꿔 다시 시도합니다.

  • 노드 생성, 배선, 파라미터 설정을 검증과 롤백과 함께 수행
  • 카탈로그에 없는 단계는 사용자 정의 C# 노드로 직접 작성
  • 라이선스 서버를 통해 동작 — 장비당 키 하나, API 키 관리 불필요
비전-언어

프레임에 직접 질문하세요

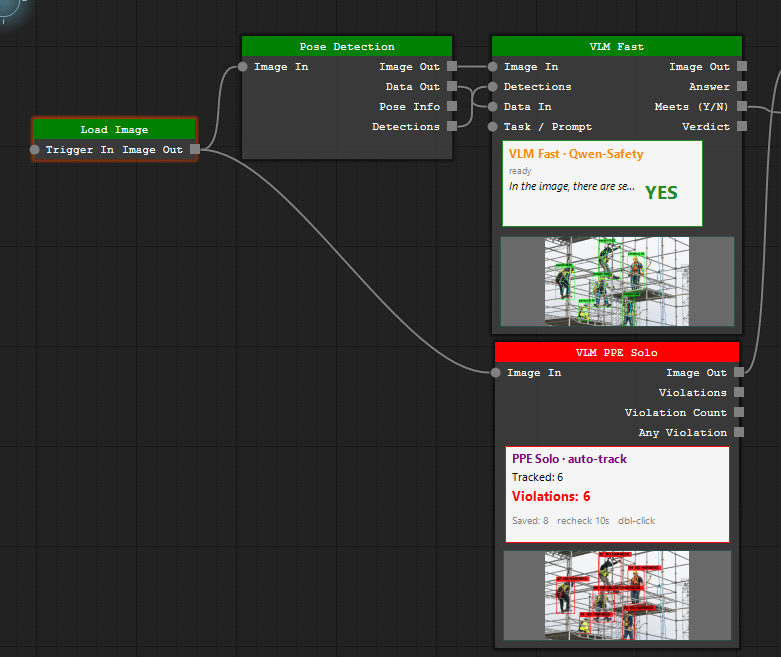
이미지와 문장 하나를 비전-언어 노드에 연결하면 답이 포트로 나옵니다. “비계 위 작업자가 모두 안전대를 착용했는가”를 물으면 그래프가 판정, 위반 건수, 근거 박스를 돌려줍니다 — 클래스 목록을 미리 학습시킬 필요가 없습니다. 모델은 현장 안전용으로 튜닝한 Qwen2.5-VL 3B이며, 그 PC에서 직접 돌아갑니다.

  • 예/아니오 판정, 자유 텍스트 답변, 위반 건수를 타입 포트로 출력
  • 보호구·안전 점검 — 사람별로 추적하고 일정 간격으로 재검사
  • 검출기와 나란히 돌아 박스와 답이 같은 프레임에서 나옵니다
  • 4비트 빌드는 6 GB GPU에 들어가고 오프라인으로 동작 — 어떤 프레임도 클라우드로 보내지 않습니다
Vision-language safety nodes
비전-언어-행동

목표를 입력하면 장비가 움직입니다 — 정한 한계 안에서.

VLA Agent 노드는 카메라 프레임과 검출 결과를 보고, 캔버스 위 각 장비의 실시간 상태를 그 장비 자체의 통신 링크로 읽은 다음, 같은 노드를 통해 동작하여 입력한 목표에 다가갑니다. 한 번 움직일 때마다 상태를 다시 읽고 다음 동작을 정합니다: 인지, 판단, 행동, 검증.

  • GRBL·Modbus·ADS 축, PLC 태그, TCP로 연결된 로봇, GPIO, 시리얼, MQTT를 구동
  • Dry-run, Confirm, Autonomous — 위치 범위, 스텝, 속도 한계는 명령이 드라이브에 닿기 전에 검사
  • 스스로 시작하지 않습니다. 인터록 입력이나 VLA Studio의 E-STOP이 모든 장비를 한꺼번에 멈춥니다
프레임 + 검출 결과
장비 실시간 상태
VLA Agent

목표카메라가 본 나사 위치로 X축을 옮긴 다음 그리퍼를 닫아라

모드 Dry-runConfirmAutonomous
안전 정책 위치 범위 · 최대 스텝 · 최대 속도 · 인터록 — 드라이브에 닿기 전에 거부
축GRBL · Modbus · ADS PLCMC · S7 · FINS 로봇TCP I/OGPIO · MQTT
상태를 다시 읽고, 검증하고, 다음 동작을 정함

돌아가는 그래프들

출시 빌드에서 그대로 가져온 정지 화면과 화면 녹화입니다. 목업은 없습니다. 각 노드가 자기 출력을 본체에 미리보기로 보여 주므로, 그 단계가 실제로 무엇을 냈는지 그대로 드러납니다.

PPE safety graph
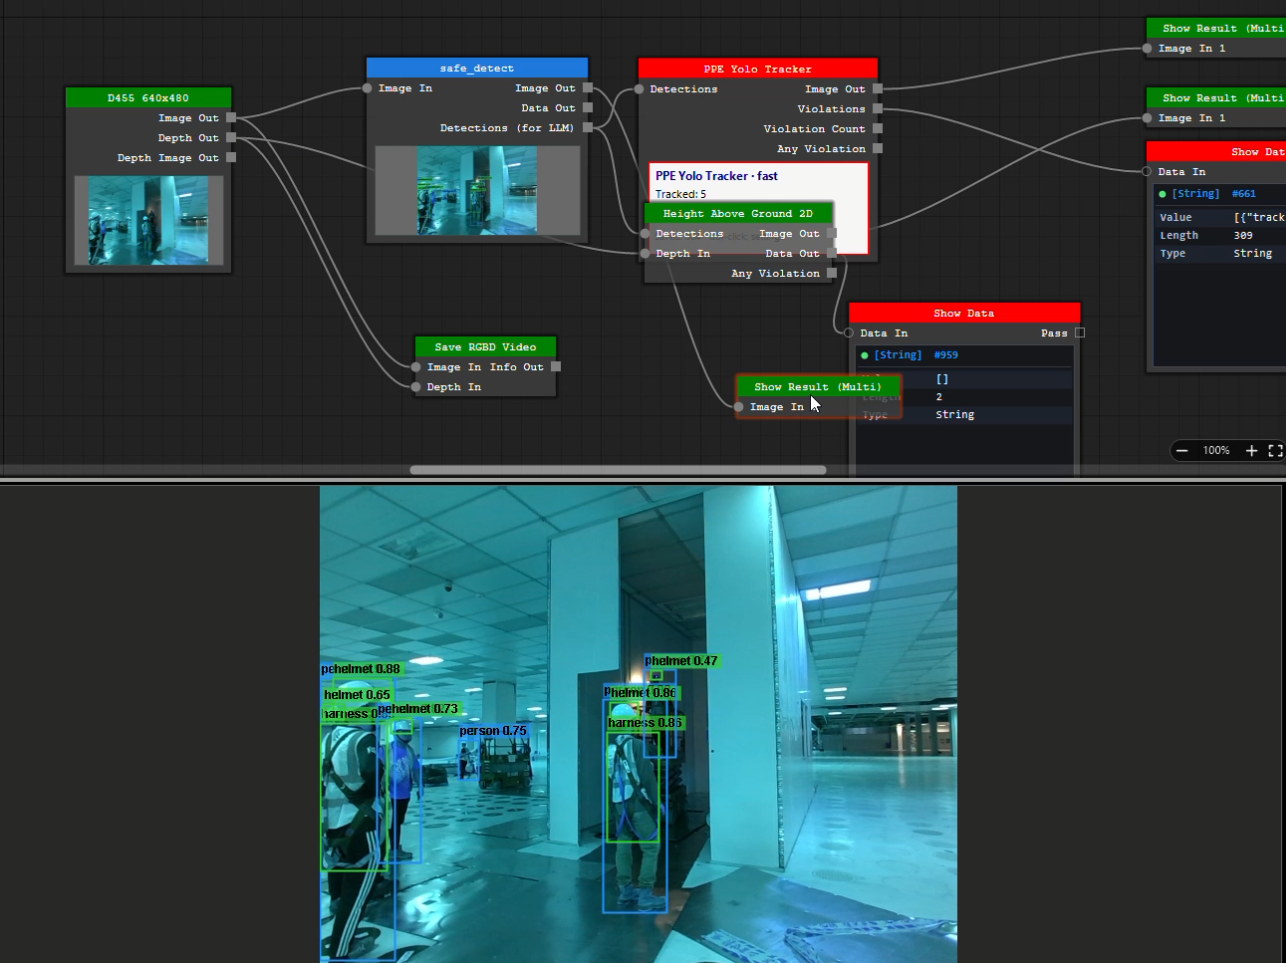
D455 → safe_detect → PPE Yolo Tracker → Show Result 깊이 카메라를 안전 점검 그래프에 연결했습니다. safe_detect 가 사람을 찾고, PPE Yolo Tracker 가 한 명씩 헬멧과 안전대를 확인하며(이 프레임에서는 다섯 명 추적 중), Height Above Ground 2D 는 같은 검출 결과에 깊이 스트림을 더해 자체 위반 플래그를 세웁니다.
RGB · D455 stereo depth · Cameo AI depth RealSense D455 한 대, 같은 장면의 깊이 맵 둘. 오른쪽 위는 카메라 자체의 스테레오 깊이로, 몇 미터만 넘어가면 평평해지고 군데군데 값이 사라집니다. 아래는 같은 RGB 프레임을 읽은 AI 깊이로, 바닥과 기둥과 고소작업대를 여전히 구분합니다.
Laplacian filter at 183 fps
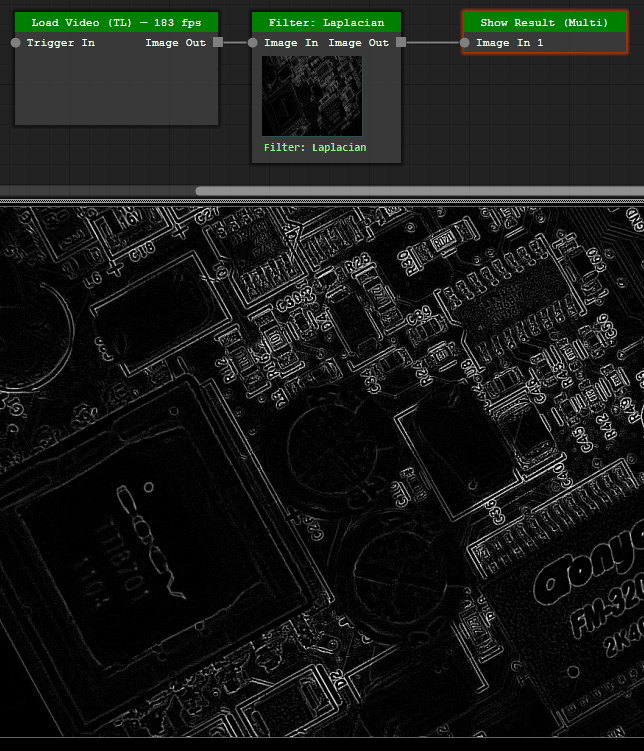
Load Video → Filter: Laplacian → Show Result 같은 기판 영상에 1280×720 으로 프레임마다 라플라시안을 겁니다. 필터가 사슬에 들어간 상태에서 로더 노드의 자체 카운터가 183 fps 를 가리킵니다 — 초당 약 1억 6900만 화소, AMD Ryzen 7 5000 시리즈 머신에서 잰 값입니다.
Load Image → Shape Detect → Show Result — 전부 어시스턴트가 만든 것 문장 하나와 기판 사진 한 장 — 사각형 칩을 분리해 달라. 어시스턴트가 노드 셋을 세우고 Invert, MinArea 8000, square/rectangle 필터를 설정한 뒤 실행합니다 — Shape: 0 found. 자기가 만든 오버레이를 다시 읽어, 그 필터가 칩의 윤곽을 걸러냈다는 것을 알아내고 필터를 지운 뒤 다시 실행합니다: QFP 에 꼭 맞게 닫힌 윤곽이 나옵니다.

이 그래프로 할 수 있는 일

보통은 다섯 개의 서로 다른 도구에 흩어져 있는 기능을 하나의 캔버스에.

노드 그래프

하나의 캔버스, 465개의 노드

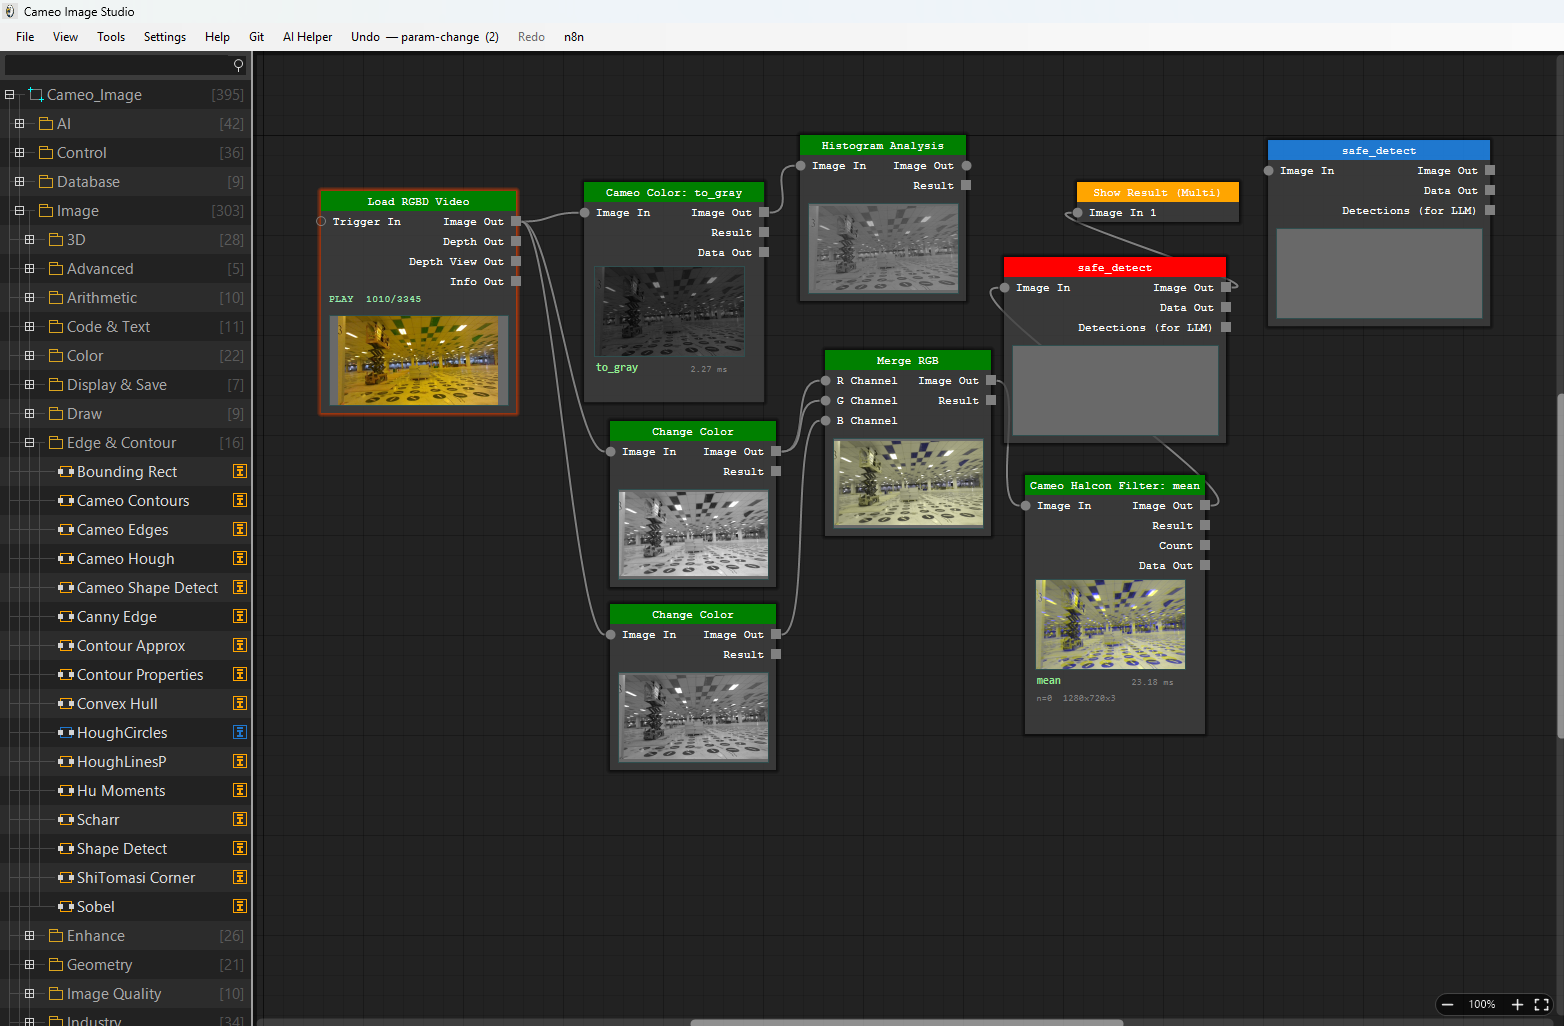
모든 처리가 타입이 지정된 포트를 가진 노드입니다. 이미지 불러오기, 이진화, 블롭 검출, 검출기 실행, 거리 기준 게이팅, 코일 쓰기. 배선을 따라 프레임, 검출 결과, 자세, 깊이 맵, 수치가 흐릅니다. 각 노드는 자신의 출력을 노드 본체에 미리 보여 주므로, 라인을 멈추지 않고도 파이프라인이 어디서 어긋났는지 눈으로 확인할 수 있습니다.

  • 프리런 스레딩 — 편집 중에도 파이프라인은 프레임 레이트를 유지합니다
  • 그래프 자체에 실행 취소, 자동 저장, 비정상 종료 복구
  • 운전 모드: 잠긴 읽기 전용 작업자 화면과 결과 대시보드
Node graph editor
라벨링

데이터를 쓰는 그 자리에서 라벨링

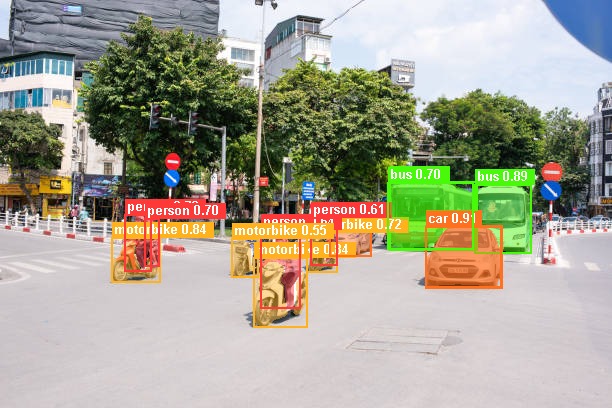
박스와 폴리곤으로 주석을 달고 YOLO 또는 COCO 구조로 내보낸 뒤, 같은 프로젝트의 학습 노드로 바로 넘길 수 있습니다. 텍스트 프롬프트 기반 세그멘테이션(Grounded SAM)으로 사람이 손대기 전에 배치 전체를 미리 라벨링할 수 있습니다.

  • 바운딩 박스, 폴리곤, 클래스별 신뢰도 임계값을 갖춘 클래스 필터
  • 설치된 LabelMe를 자동 감지해, 그 도구가 익숙하다면 그쪽으로 넘겨 줍니다
  • 프레임 스태킹, 검출 단위 크롭, 초해상도를 데이터셋 노드로 제공
Auto-labelled detections on a street scene
신경망

망을 그리고, 그대로 학습

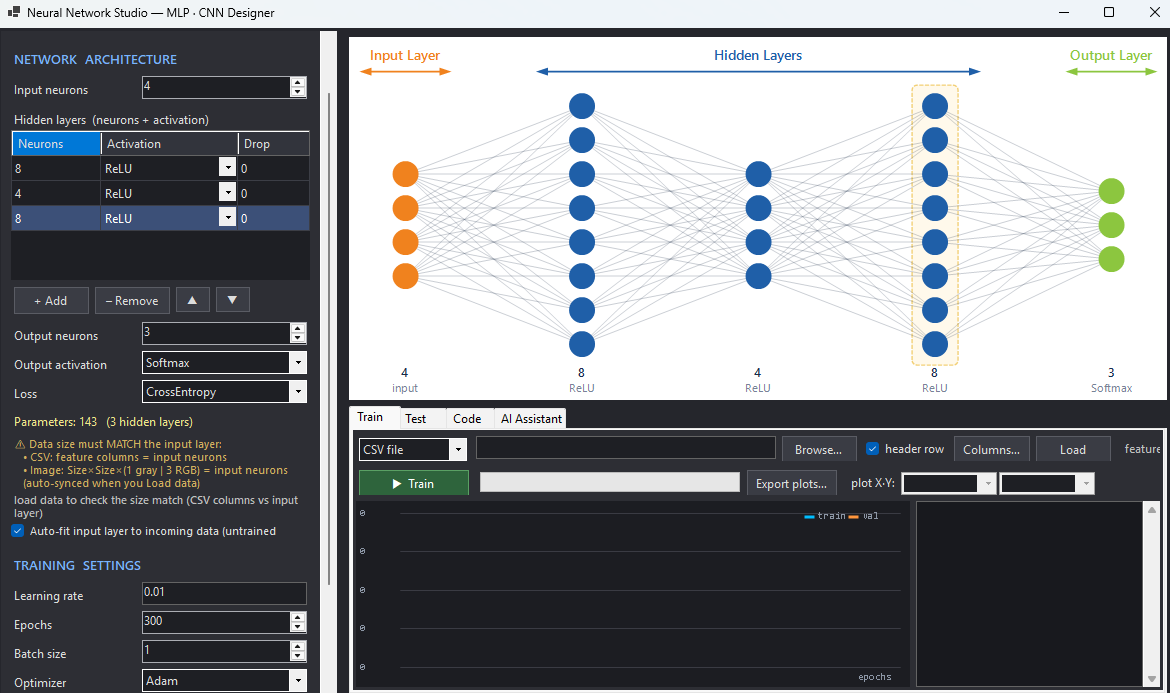
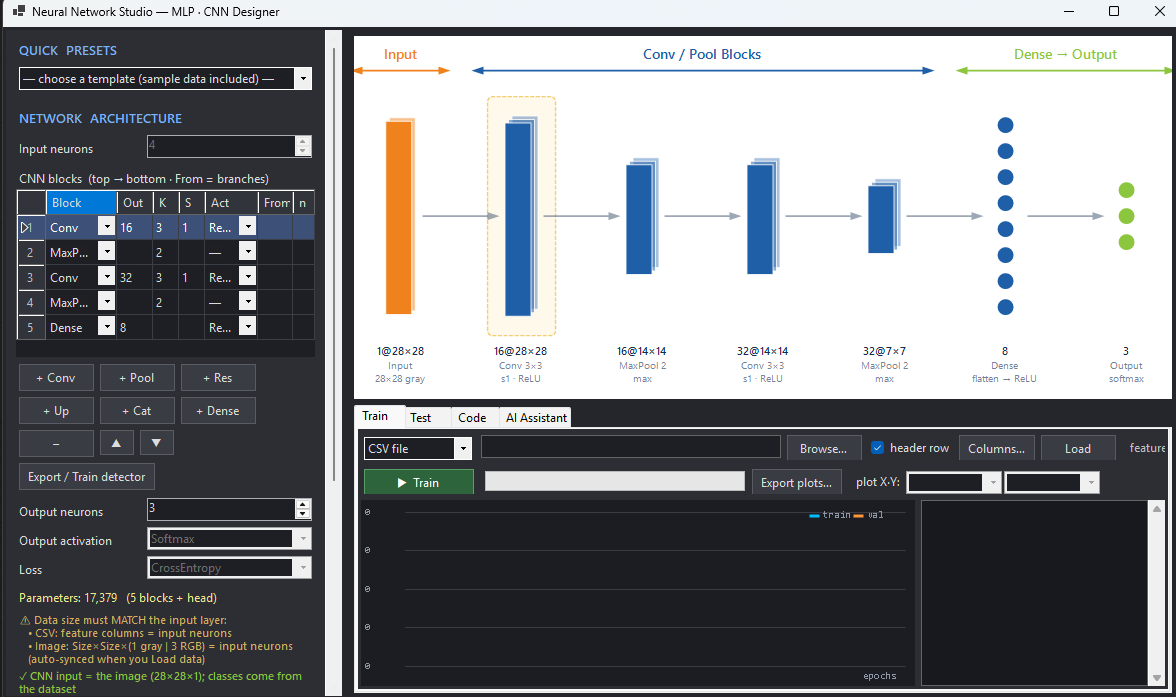
MLP와 CNN 레이어를 구성하는 그래픽 디자이너와, 학습 툴체인이 요구하는 것과 동일한 YAML을 내보내는 YOLO 방식 블록 표를 제공합니다. .onnx 또는 .pth 가중치를 불러와 GPU에서 추론하고, STM32 타깃을 위해 INT8로 양자화할 수 있습니다.

  • CUDA 기반 ONNX Runtime, GPU가 없으면 자동으로 CPU로 전환
  • 검출, 세그멘테이션, 자세, 깊이, 이상 탐지, OCR 노드
  • 고전 기법 12종을 갖춘 강화학습 스튜디오로 파라미터 탐색
MLP designer CNN block designer
제어

결과는 무언가를 움직여야 합니다

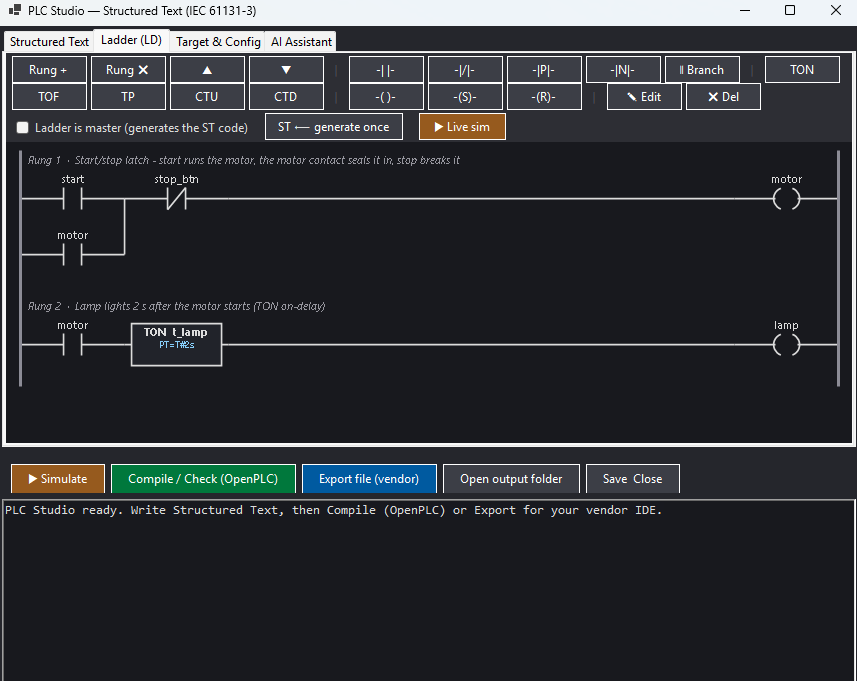
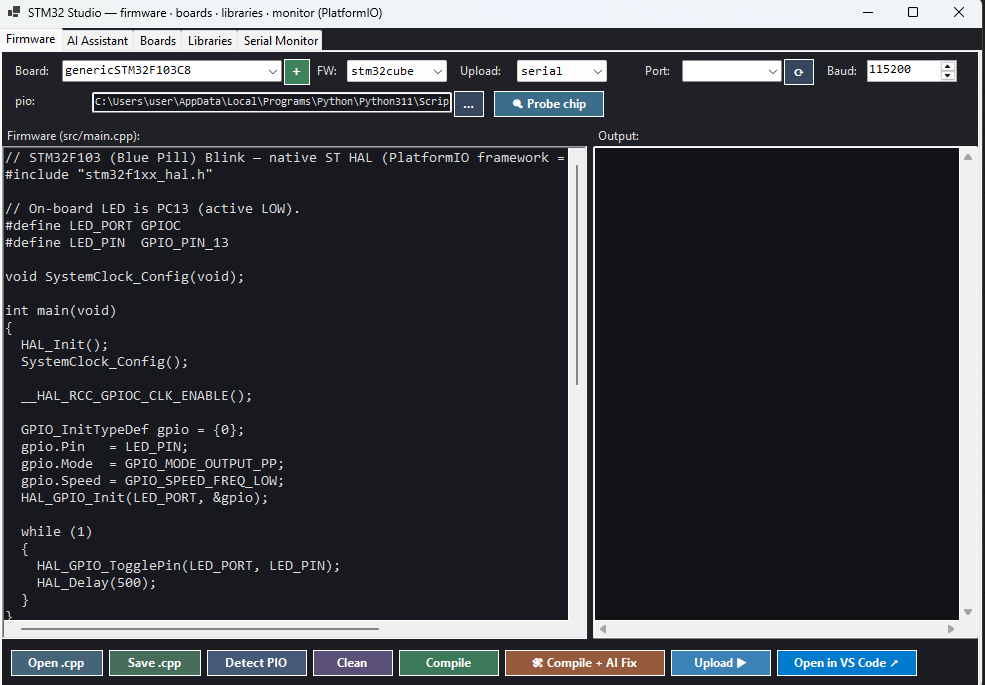
구동할 수 없는 비전은 데모일 뿐입니다. 판정 결과를 PLC 코일, 모션 축, 마이크로컨트롤러 GPIO 또는 MQTT 토픽으로 연결하세요. STM32와 Arduino 펌웨어는 앱 안에서 생성·컴파일·플래싱까지 이루어집니다.

  • PLC: 미쓰비시 MC · 지멘스 S7 · 옴론 FINS · Modbus TCP · TwinCAT ADS
  • 모션: GRBL, Modbus, ADS 축, 소프트 모션, 9점 캘리브레이션
  • MCU/FPGA: STM32(PlatformIO), Arduino(arduino-cli), Verilog(Vivado / Quartus)
Ladder logic editor STM32 firmware studio
Sim to Real

실제 설비 전에 프로그래밍하는 가상 공장

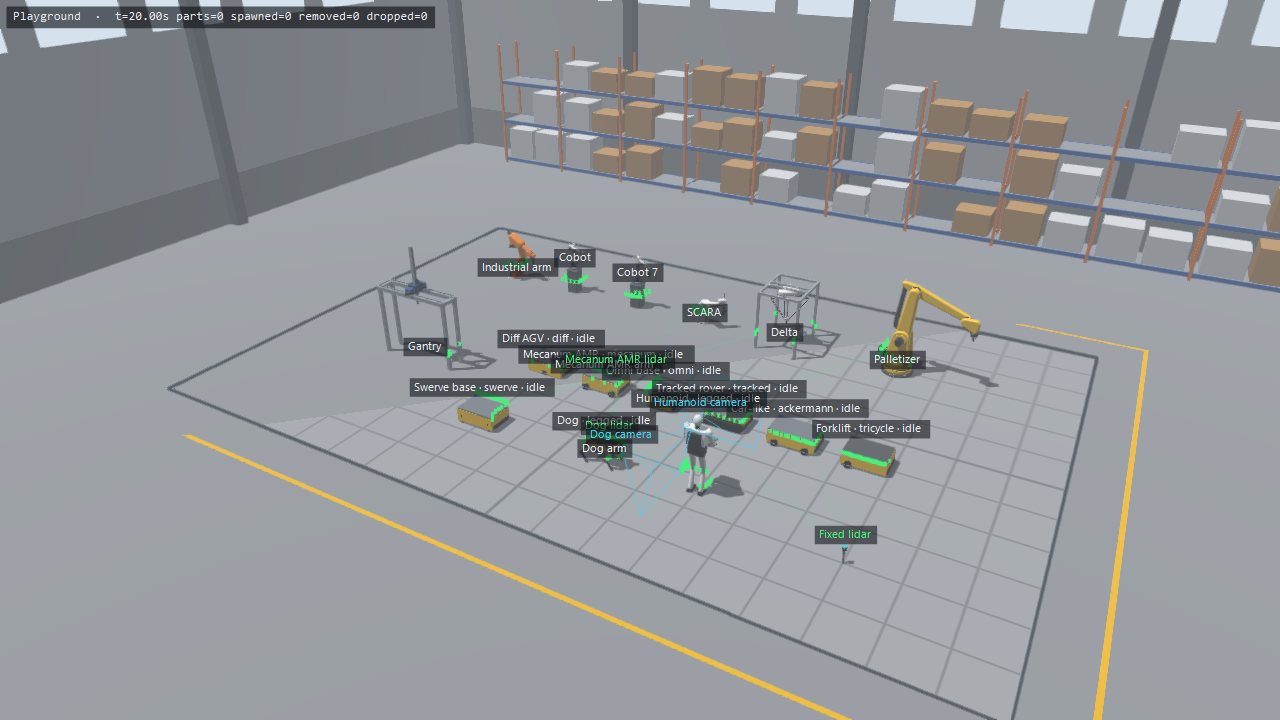
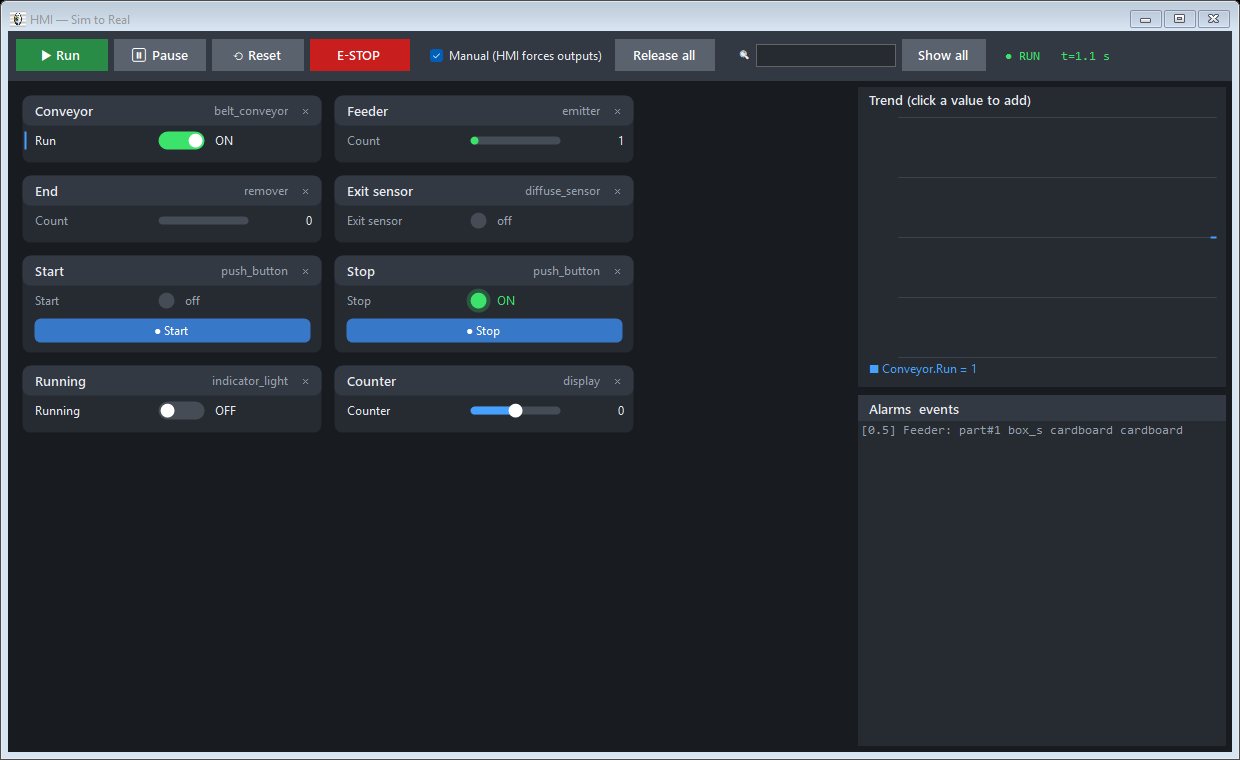
컨베이어, 센서, 푸셔, 로봇 팔, AGV, 로봇 개, 휴머노이드로 플랜트를 만들고 래더·ST·C로 PLC를 작성해 물리가 있는 3D에서 실행합니다. 태그·카메라·라이다는 모든 비전·AI 노드에 연결되고 운전 HMI로 조작합니다. 그다음 링크를 시뮬레이션에서 실제 PLC나 로봇으로 전환합니다.

  • 무한 그리드 무대 또는 창고; 시작/정지부터 휴머노이드 배송까지 채점 연습 17개
  • 플랜트 태그로 만드는 HMI: 램프, 스위치, 슬라이더, 푸시 버튼, 추세, 알람
  • 카메라 모니터: 모든 가상 카메라의 실시간 컬러·깊이, PNG 스냅샷과 녹화
  • 모든 축에 모터·감속기·서보 드라이브를 갖춘 로봇 팔: 축을 하나씩 구동하고 토크·전류·전압·전력·온도를 실시간으로 읽기
무료 애드온 — 다운로드
Sim to Real plant in a warehouse hall HMI operator screen built from the plant tags
로봇과 강화학습

험한 지형에서 로봇 훈련

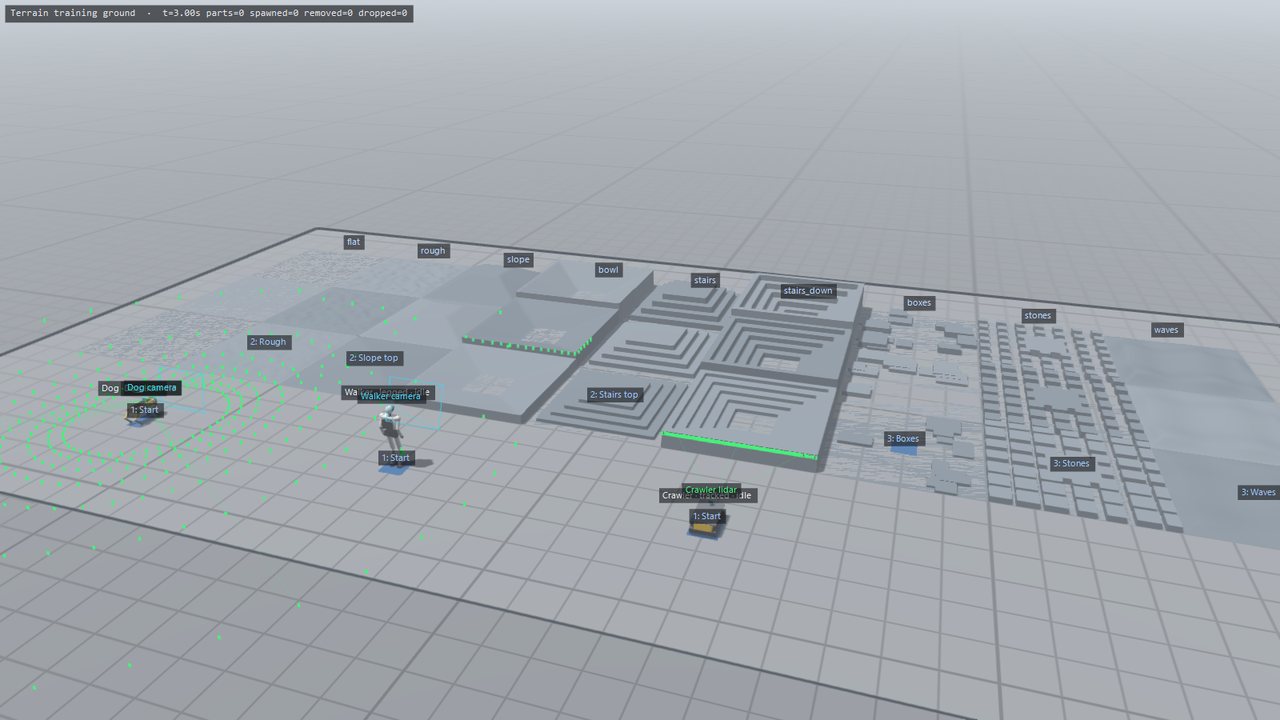
지형 생성기가 경사, 계단, 블록, 징검돌, 물결을 난이도 순으로 배치합니다. 다리 로봇은 발을 지면에 딛고, 바퀴는 오를 수 없는 계단을 거부하며, 너무 기울면 넘어집니다. 강화학습 노드는 플랜트의 숨은 사본에서 학습한 뒤 일반 배선으로 실제 플랜트를 구동합니다.

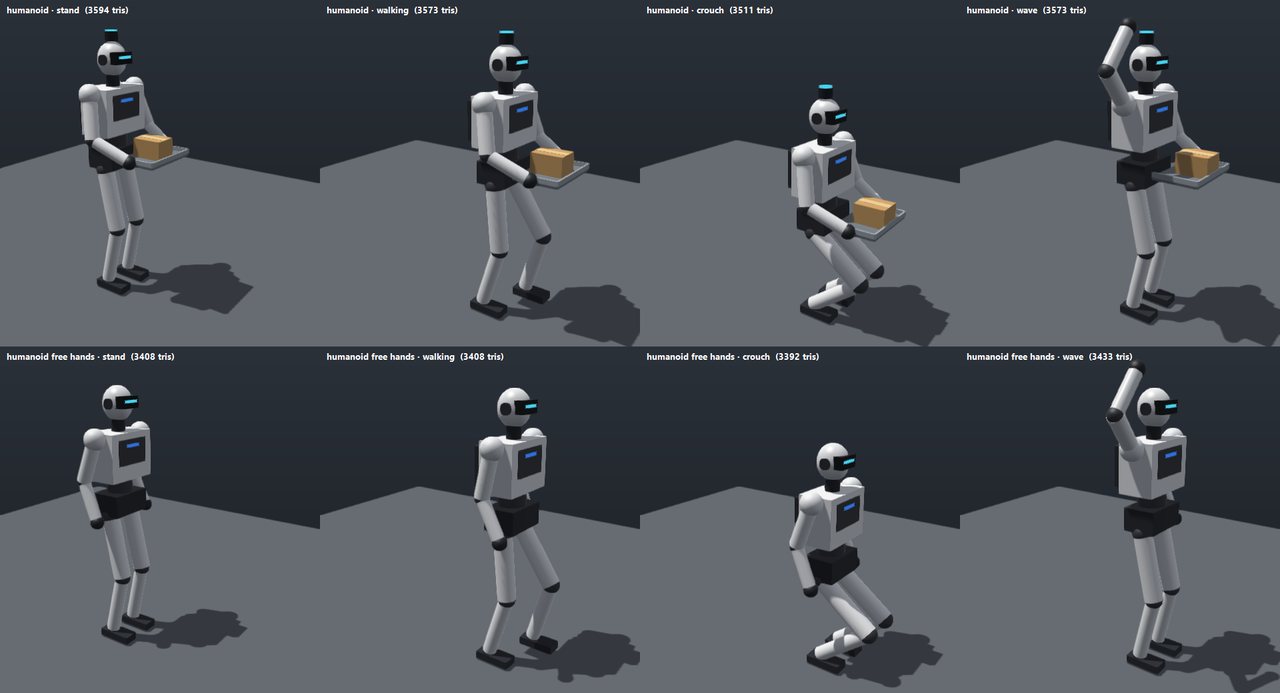
  • 휴머노이드, 로봇 개, 바퀴·궤도 차량 — 스테이션, 경로 계획, 안전 영역 포함
  • 플랜트 자체에서 Q-러닝, SARSA, Dyna-Q 등 — 상태는 태그에서, 행동은 I/O나 로봇으로
  • 내장 AI 에이전트가 장면 구성, 프로그램 작성, 정책 학습, HMI 배치까지 합니다
Terrain training ground with a robot dog, a humanoid and a tracked vehicle Humanoid robot: standing, walking, crouching, waving
로봇 개 스튜디오

조종하고, 훈련하고, 평가하기

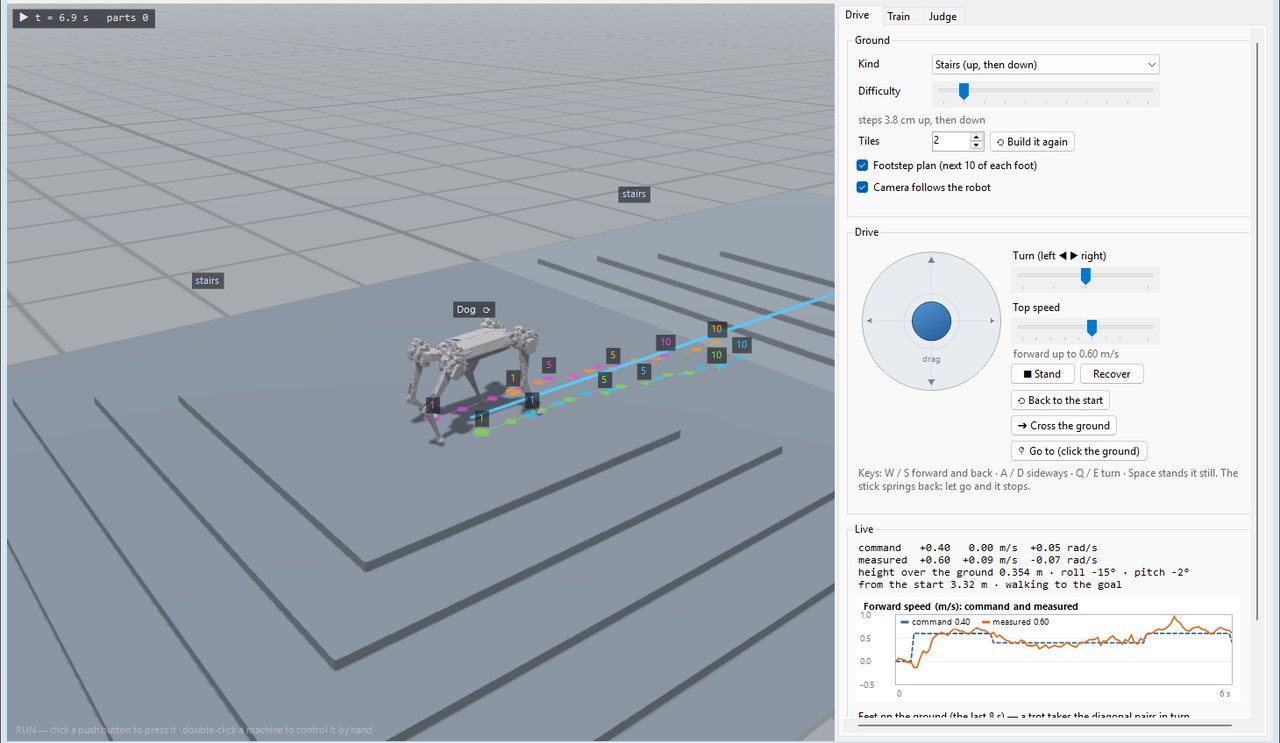
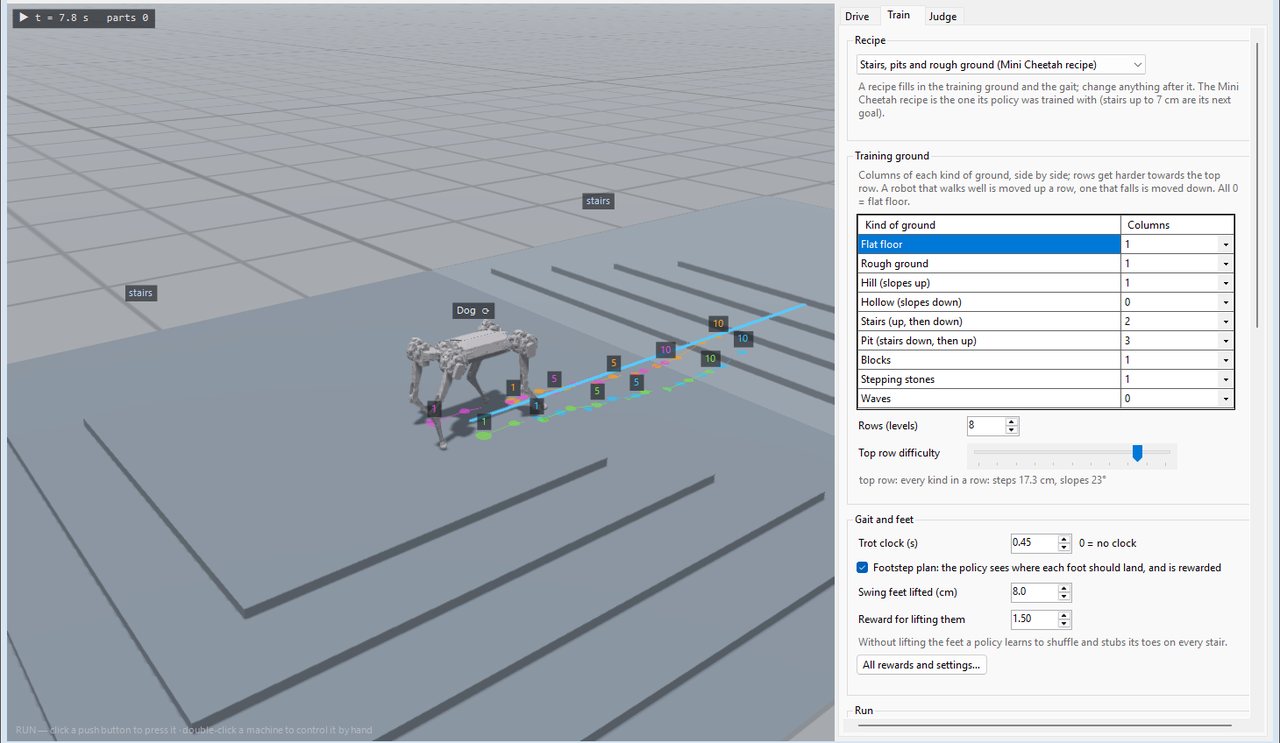
Sim to Real 사족 로봇을 위한 스튜디오. 조이스틱으로 계단, 경사, 징검돌을 건너게 하면서 발 디딤 계획, 속도, 몸체 각도를 실시간으로 확인하고, 단계별 지형에서 PPO로 보행 정책을 백그라운드 학습한 뒤, 평가 코스로 모든 체크포인트를 채점해 가장 좋은 것을 로봇에 넣습니다.

  • 조이스틱 조종, 발 디딤 계획·속도 그래프·보행 스트립 실시간 표시
  • 지형 커리큘럼으로 PPO 훈련: 계단, 구덩이, 언덕, 블록, 징검돌, 파도
  • 평가 코스: 각 체크포인트가 난이도를 높여 가며 모든 지형을 건너고, 결과를 나란히 비교
Robot dog studio: driving the quadruped across stairs with its footstep plan Robot dog studio: the training ground and gait settings
Block Simulator

동특성을 모델링하고 파이프라인에서 바로 실행

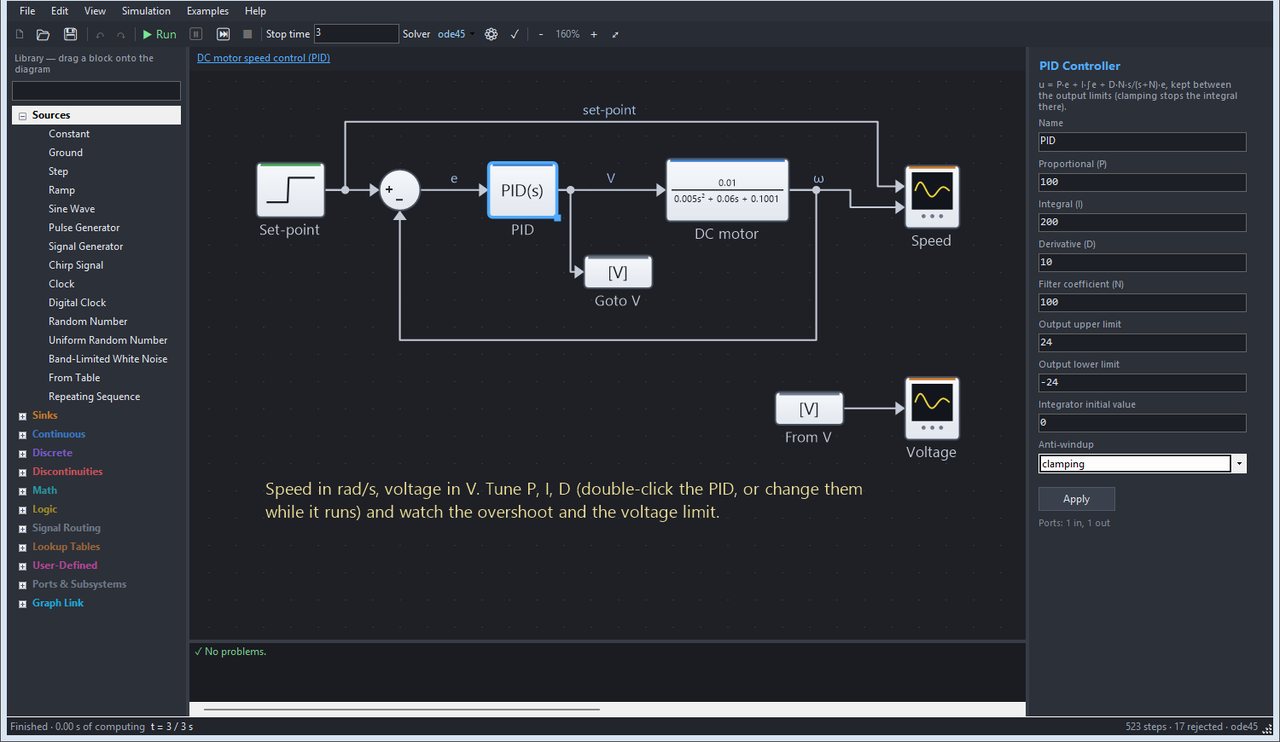
자체 C++ 엔진을 갖춘 블록 다이어그램 시뮬레이터. 제어 엔지니어가 그리는 방식 그대로 신호원, 스코프, 게인, 합산, 적분기, 전달 함수, 상태 공간, PID, 이산 필터, 포화, 릴레이, 로직, 룩업 테이블, 서브시스템으로 플랜트와 제어기를 그리고 피드백 루프를 닫은 뒤 가변 스텝 ode45 / ode23 또는 고정 스텝 솔버로 풉니다. 그다음 Block Diagram 노드가 비전 파이프라인 안에서 모델을 실시간으로 실행합니다: 카메라 측정값이 들어가고 모터 명령이 나옵니다.

  • 12개 라이브러리 89개 블록, 벡터 신호, 서브시스템, Goto / From, 실행 중 파라미터 조정
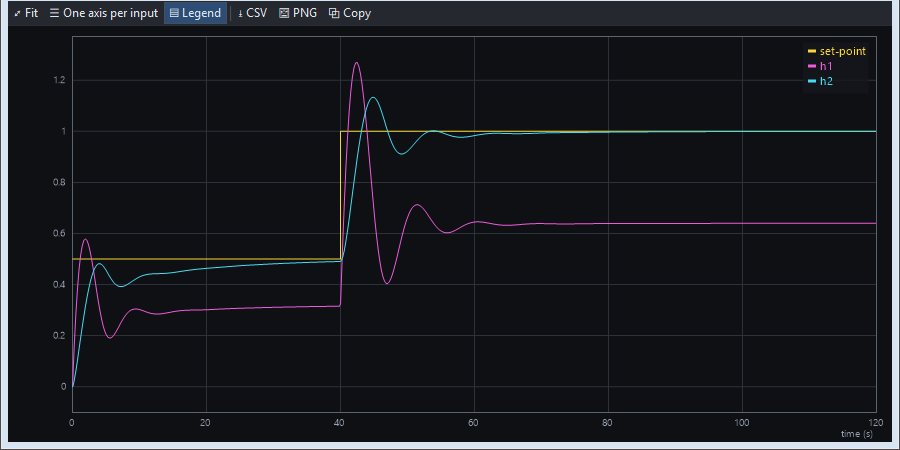
  • 확대와 커서를 갖춘 스코프, XY 그래프, CSV·PNG 내보내기; DC 모터 PID부터 직렬 2탱크까지 예제 모델 8개
  • AI 에이전트가 모델을 만들고 시뮬레이션하며, 그래프에서 오버슈트·상승 시간·정착 시간을 읽어 튜닝
무료 애드온 — 다운로드
Block Simulator: speed control of a DC motor with a PID Scope: levels of two tanks in series following their set-point
HMI Designer

모든 노드와 연결되는 운영자 화면

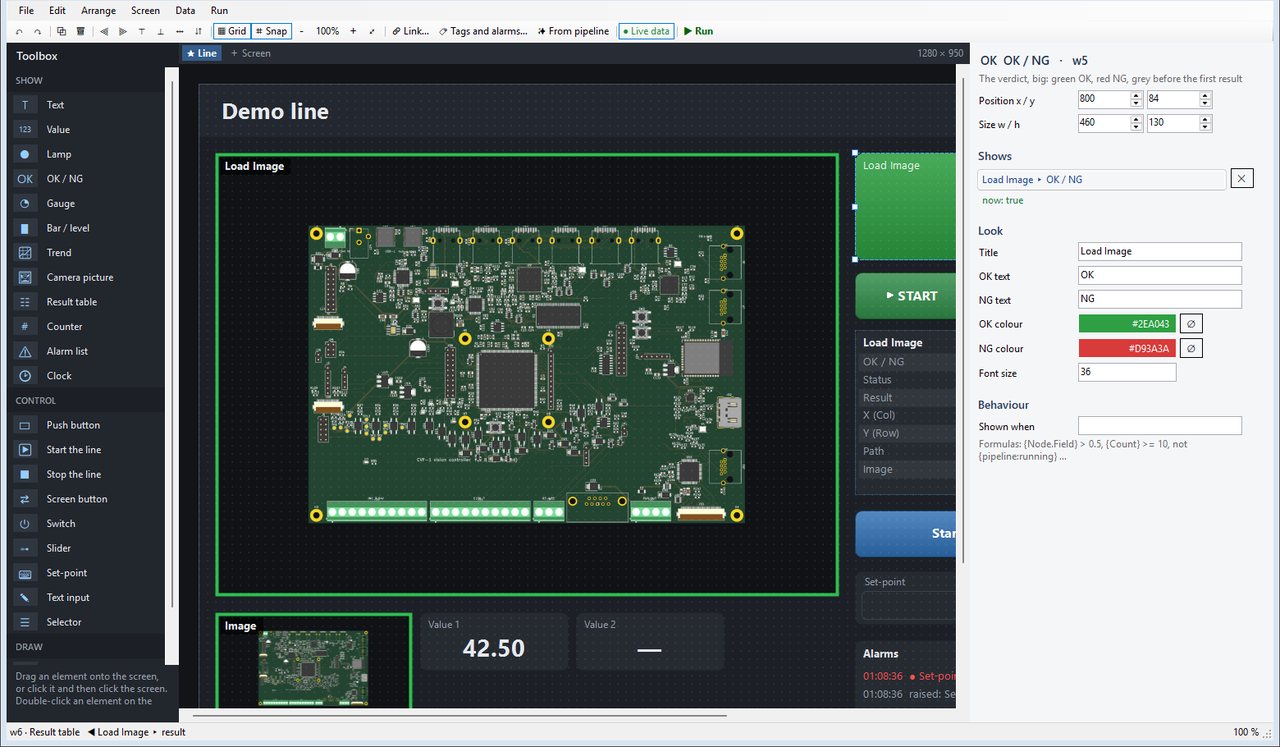
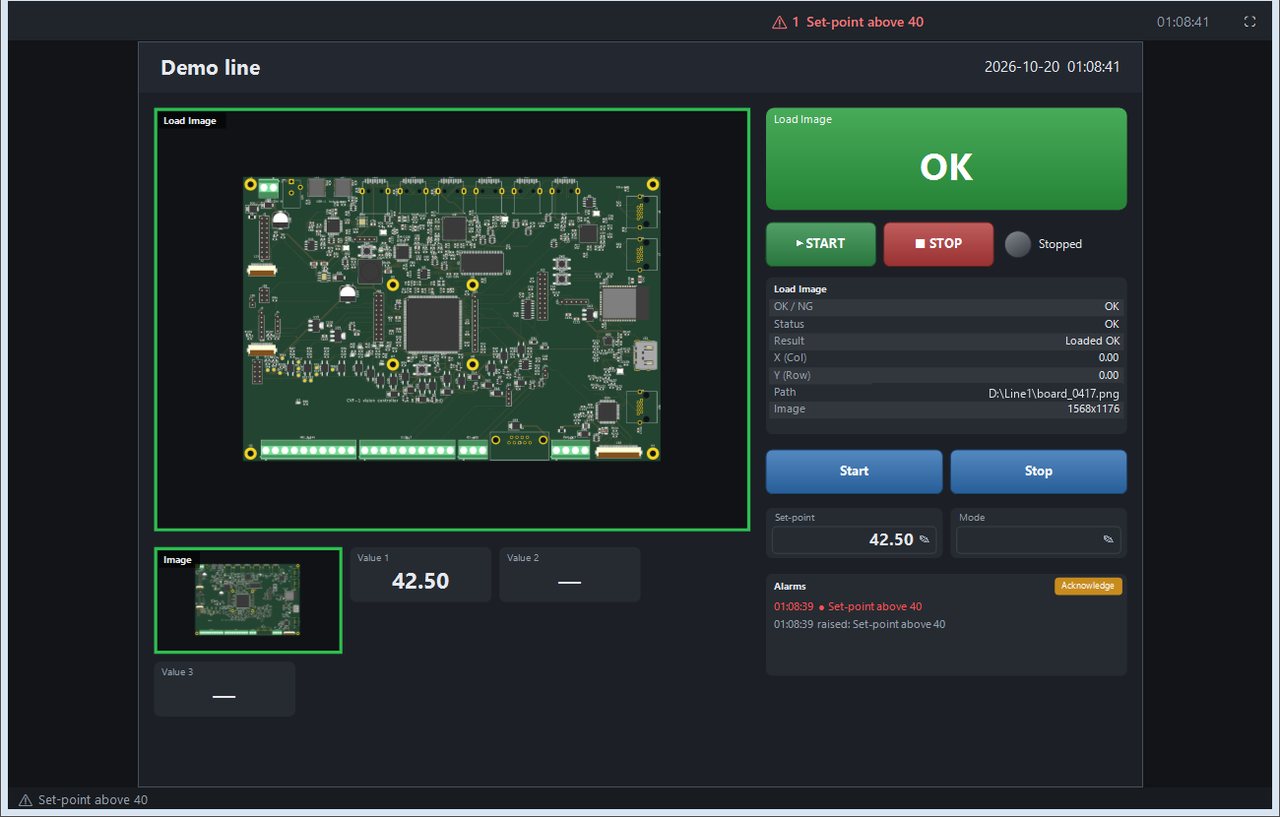
누름 버튼, 스위치, 슬라이더, 설정값, 램프, OK / NG, 게이지, 트렌드, 카운터, 카메라 이미지, 결과 표, 알람 목록으로 라인의 운영자 화면을 그립니다. 각 요소는 캔버스의 노드(결과, 출력, 설정, 이미지, 수식)에 바로 연결되고, 버튼은 값을 설정하고, 트리거 펄스를 보내고, 노드 동작을 호출하고, 화면을 바꾸거나 라인을 시작·정지합니다. 화면은 프로젝트 안에 저장됩니다.

  • 19종 요소, 여러 화면, 태그, 로그가 남는 알람, 엔지니어 PIN, 전체 화면 키오스크 모드
  • HMI Control·HMI Display 노드가 화면과 그래프 사이에서 값을 전달
  • AI 에이전트에게 화면을 요청하면 이름으로 요소를 연결하고, 렌더링한 뒤 겹친 곳을 고칩니다
무료 애드온 — 다운로드
HMI Designer: an operator screen linked to the nodes Operator screen running: camera picture, OK / NG, buttons, set-point and alarms
IoT · 휴대폰

결과는 기계 밖으로 나가야 합니다

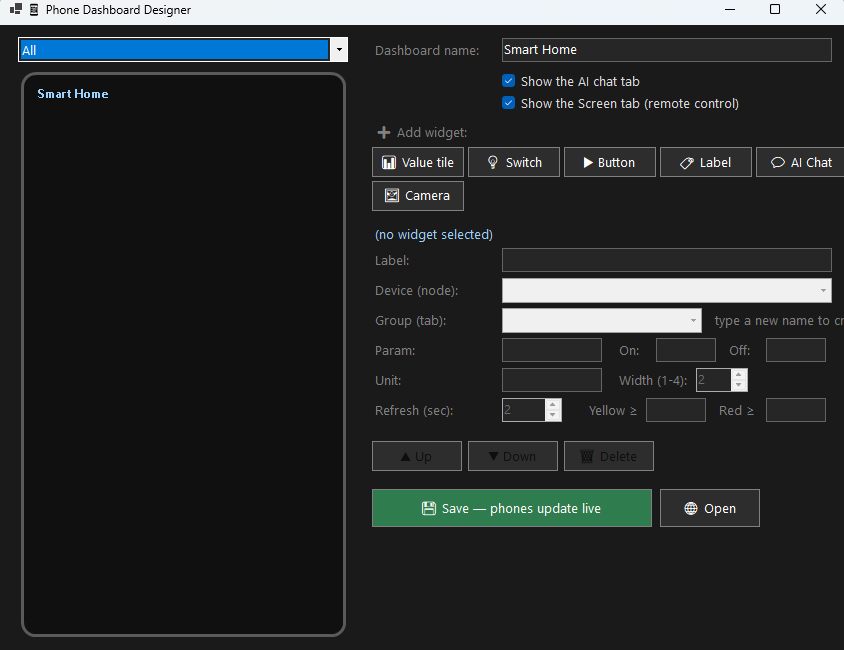
검사 PC 안에만 남은 판정은 누구에게도 도움이 되지 않습니다. 프레임을 붙여 MQTT 브로커로 publish 하고, webhook 으로 POST 하고(Telegram, LINE, ThingsBoard 등 JSON 을 읽는 것이면 무엇이든), 또는 디자이너에서 휴대폰 화면을 구성해 작업자에게 고른 타일만 건네십시오. 저장하면 이미 열려 있는 휴대폰이 몇 초 만에 다시 그려집니다.

  • MQTT publish(판정·점수·JPEG)와 subscribe — 센서나 누름 버튼이 파이프라인을 시작
  • 값 타일, 스위치, 버튼, 카메라 사진을 탭으로 묶고 PWA 로 설치 가능
  • 화면 탭은 앱 창을 휴대폰으로 미러링하고 터치를 되돌려 보냅니다 — 기본은 LAN 과 토큰, 그 탭만 PIN 추가
Phone dashboard designer
Cameo Bus

ROS 같은 로봇 네트워크, ROS 없이

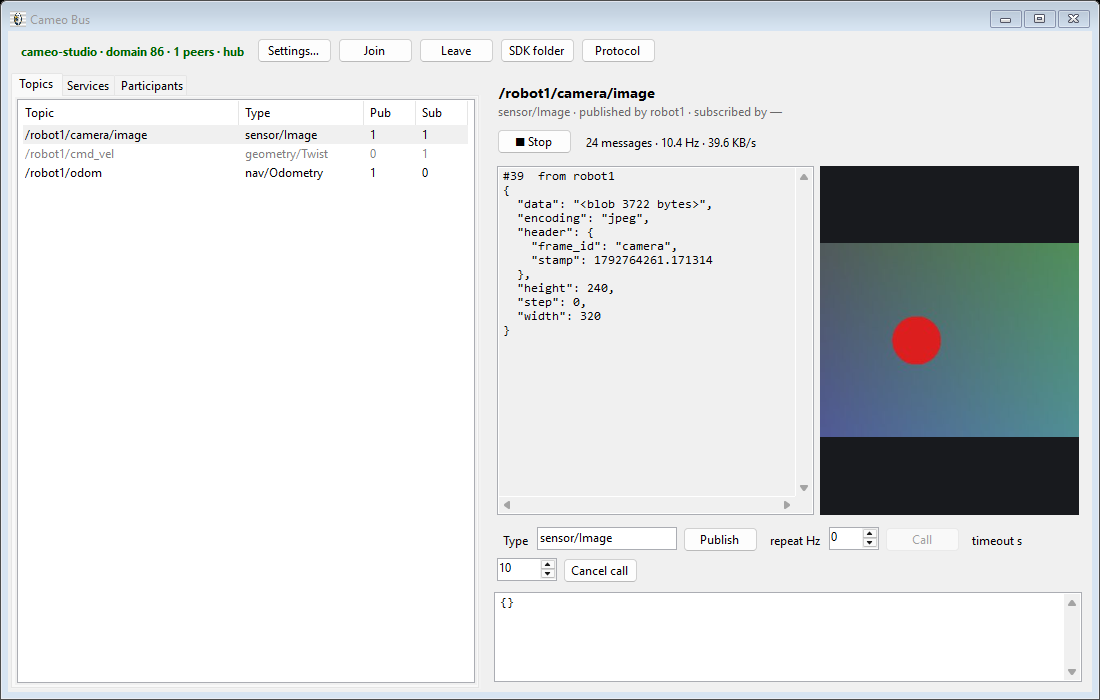
로봇, Raspberry Pi·Jetson 보드, PC, Sim to Real 공장이 네트워크에서 서로를 자동으로 찾고 ROS처럼 토픽과 서비스로 통신합니다. ROS도 Ubuntu도 설치할 필요가 없습니다. 카메라, 오도메트리, 관절 상태를 내보내고 속도 명령과 동작을 받습니다. 코어는 C++, Python 라이브러리는 파일 하나뿐이라 같은 스크립트로 가상 로봇과 실제 로봇을 모두 움직일 수 있습니다. 네임스페이스만 바꾸면 됩니다.

  • 토픽 발행/구독, 진행 상황과 취소를 지원하는 서비스, LAN 자동 검색, 낯선 장치를 막는 도메인 키
  • Bus Subscribe, Bus Publish, Bus Call 노드로 로봇 카메라를 어떤 비전 파이프라인에든 넣고 판정이나 명령을 되돌려 보냅니다
  • 모든 장치, 토픽, 서비스를 보여 주고 카메라 토픽을 실시간으로 보는 모니터; 키보드 조종부터 빨간 공 따라가기까지 Python 예제 15개
  • 버전이 달라도 서로를 찾습니다. 오래된 로봇도 새 PC와 계속 통신합니다
Cameo Bus monitor: the topics of a robot and its camera picture, live

연결 가능한 장비

출하 빌드에서 실제로 확인된 범위입니다. 여기에 없는 것은 주장하지 않습니다.

카메라 및 입력 소스

  • Hikvision MVS (GigE / USB3)
  • Basler pylon
  • The Imaging Source (GigE)
  • MindVision USB
  • Intel RealSense (colour + aligned depth)
  • RTSP · MJPEG · HLS · HTTP
  • 이미지 폴더와 동영상 파일

제어 및 필드버스

  • Mitsubishi MC protocol
  • Siemens S7
  • Omron FINS
  • Modbus TCP / RTU
  • Beckhoff TwinCAT ADS / EtherCAT
  • GRBL motion
  • MQTT · HTTP request

코드 및 펌웨어 타깃

  • C++ 단독 프로젝트
  • Python (Linux에서 실행)
  • 헤드리스 EXE 배포
  • STM32 (PlatformIO)
  • Arduino (arduino-cli)
  • Verilog / HLS (Vivado, Quartus)
  • PLC용 IEC 구조화 텍스트 및 래더
  • ARM64, ARMv7, OS 없는 Cortex-M용 이미지 라이브러리

다운로드

설치 파일 하나. 나머지는 설치 중에 내려받습니다.

6개월 무료 체험은 5.3.1 이상 버전에서만 제공됩니다. 5.3.1(2026년 10월 1일 출시) 이상을 설치하면 처음 실행할 때 6개월 무료 체험이 자동으로 활성화됩니다. 라이선스 파일이 필요 없고 AI 어시스턴트도 포함됩니다. 첫 실행에는 인터넷이 필요합니다. 위 목록의 이전 버전(5.3.0 이하)에는 체험이 없어 라이선스를 요구합니다. 이전 버전을 설치했다면 이 버전을 덮어 설치하세요.
설치하는 동안 인터넷 연결이 필요합니다. 설치 프로그램이 실행되면서 코어 런타임을 내려받습니다. 선택 구성 요소 — Python 환경, Halcon 및 Hikvision SDK, 기본 제공 AI 모델, LabelMe — 는 Tools > Components에서 켤 때까지 서버에 남아 있습니다. 설치가 끝나면 앱 자체는 오프라인에서 동작합니다.
아직 코드 서명이 되어 있지 않습니다. 처음 실행할 때 Windows SmartScreen이 경고를 표시합니다. 그 경고를 넘기기 전에 위의 SHA-256과 내려받은 파일을 대조하세요. 이 대조가 바로 서명이 대신해 주었을 확인입니다.

무료 애드온

Sim to Real, HMI Designer, Block Simulator는 따로 내려받는 구성이라 PC마다 쓰는 것만 설치합니다. 앱이 직접 받아 옵니다: 도구 > 구성 요소 / 애드온 > 다운로드 및 설치 후 다시 시작. 또는 여기서 zip을 받아 같은 창에서 “파일에서 설치”를 고르세요. Cameo Image Studio 5.5 이상이 필요합니다.

Sim to Real

—

가상 공장: 컨베이어, 센서, 로봇 팔, AGV, 드론, 로봇 개, 휴머노이드를 물리 엔진과 함께. 래더·구조화 텍스트·C 소프트 PLC, GPU 렌더링, 여러 로봇 동시 강화 학습.

크기
—
애드온 다운로드
SHA-256 —

HMI Designer

—

라인 운전 화면 — 버튼, 스위치, 슬라이더, 램프, 게이지, 추이 그래프, 카메라 화면, 알람 목록 — 모든 요소가 노드에 바로 연결되고 프로젝트 안에 저장됩니다.

크기
—
애드온 다운로드
SHA-256 —

Block Simulator

—

C++ 엔진 기반 동적 시스템 블록 선도 — 전달 함수, 상태 공간, PID, 이산 필터, 논리, 룩업 테이블, 서브시스템 — 그리고 파이프라인 안에서 모델을 실행하는 Block Diagram 노드.

크기
—
애드온 다운로드
SHA-256 —

Cameo 이미지 라이브러리

애플리케이션 자체가 돌아가는 C++ 이미지 라이브러리를, 직접 만드는 프로그램에서 쓸 수 있도록 묶은 것입니다. 모듈이 참조하는 것은 운영체제와 Microsoft C++ 런타임뿐 — OpenCV도, LibTorch도, BLAS도 없습니다.

Windows x64

—

모듈마다 하나씩의 DLL, C# 바인딩이 불러오는 단일 파일 빌드, 임포트 라이브러리, 헤더, 그리고 C#과 Python 바인딩.

크기
—
모듈 수
—
전체 모듈 내려받기(아카이브)
SHA-256 —

Linux x64

—

같은 모듈을 g++ 15로 .so로 빌드한 것에 헤더와 Python 패키지를 더했습니다. C# 바인딩은 Windows용 단일 파일 빌드를 불러오므로, Linux에서는 C, C++ 또는 Python이 진입점입니다.

크기
—
모듈 수
—
전체 모듈 내려받기(아카이브)
SHA-256 —
직접 준비하셔야 하는 것. 실행 시점의 license.lic — 애플리케이션을 여는 바로 그 파일 — 과 Windows에서는 Microsoft Visual C++ 2015-2022 x64 런타임. 그 외에는 아무것도 필요하지 않습니다. OpenCV도, LibTorch도, BLAS도 없습니다. 내보낸 함수를 어떻게 호출하는지 보여 주는 P/Invoke 표는 압축 파일 안 csharp/ 에 있습니다.

Windows 너머

같은 라이브러리가 보드 위에서 돕니다

애플리케이션에는 Windows가 필요하지만 라이브러리에는 필요 없습니다. 같은 C++ 모듈이 ARM용 임베디드 Linux로도, 운영체제가 없는 Cortex-M으로도 빌드됩니다. C 런타임 외에는 아무것도 참조하지 않으므로 OpenCV나 BLAS, Python을 먼저 크로스 컴파일할 일이 없습니다.

Linux ARM64

—

Yocto, Buildroot 또는 Debian 계열 이미지를 올린 64비트 Cortex-A 보드용 — Jetson, Raspberry Pi 4와 5, Rockchip, i.MX8. 공유 오브젝트와 헤더, Python 패키지가 들어 있고 진입 방식은 x64 빌드와 같습니다. 아카이브에는 README, 헤더, cameo Python 패키지, 그리고 Python에서 호출하는 방법을 보여 주는 예제 여섯 개가 들어 있습니다.

크기
—
모듈 수
—
전체 모듈 내려받기(아카이브)
SHA-256 —

Linux ARM 32비트

—

하드웨어 부동소수점을 갖춘 32비트 Cortex-A용 같은 모듈 — i.MX6, Allwinner, 구형 Raspberry Pi 이미지. 공유 오브젝트와 헤더, Python 패키지. 아카이브에는 README, 헤더, cameo Python 패키지, 그리고 Python에서 호출하는 방법을 보여 주는 예제 여섯 개가 들어 있습니다.

크기
—
모듈 수
—
전체 모듈 내려받기(아카이브)
SHA-256 —

Cortex-M, OS 없음

앱 안에서 생성

여기서 내려받을 것은 없습니다. 앱이 이 타깃을 직접 빌드합니다. 베어메탈 마이크로컨트롤러가 담을 수 있는 모듈을 고르면 arm-none-eabi용으로 컴파일하고, 생성한 펌웨어에 정적 라이브러리를 링크합니다 — STM32와 Arduino를 플래시하는 흐름과 같습니다.

앱 받기
임베디드 빌드가 무엇이고 무엇이 아닌지. 이것은 이미지 라이브러리입니다 — 필터, 기하, 측정, 블롭, 바코드, OCR, 신경망 모듈을 해당 타깃용으로 컴파일한 것입니다. 애플리케이션이 아닙니다. 노드 편집기와 학습 스튜디오, AI 어시스턴트는 Windows에 남습니다. 이 보드에서의 추론은 CPU로 돌아갑니다. 모듈에 CUDA가 없기 때문입니다. 실행할 때는 어떤 빌드든 애플리케이션을 여는 것과 같은 license.lic이 필요합니다.

활성화 키 신청

애플리케이션은 오프라인에서 동작하지만 AI 어시스턴트는 장비 단위로 라이선스가 발급됩니다. 먼저 설치한 뒤 도구 ▸ AI 설정 을 열어 표시되는 Machine ID를 복사해 이 양식과 함께 보내 주세요.

또는 이메일로 직접 문의: [email protected]

도구 ▸ AI 설정 에 표시되며, Cameo_Image.exe --ai-check 로도 확인할 수 있습니다. 아직 설치하지 않았다면 비워 두세요. 설치 안내를 보내 드립니다.

라이선스 발급과 지원에만 사용하며, 다른 곳에 제공하지 않습니다.

시스템 요구사항

Windows 애플리케이션의 요구 사항입니다. macOS 빌드는 없고 애플리케이션의 Linux 포팅도 아직 공개되지 않았습니다. Windows를 벗어나는 쪽은 이미지 라이브러리입니다.

항목 최소 권장
운영체제 Windows 10 64비트 Windows 11 64비트
CPU 4코어, x86-64 8코어 이상
메모리 8 GB 16 GB 이상
GPU 없어도 됨 — 추론은 CPU로 대체 NVIDIA RTX 3060 이상, 최신 드라이버
저장 공간 여유 30 GB (SSD) 데이터셋과 녹화를 위해 여유 60 GB
설치 프로그램이 내려받음 Visual C++ x64 런타임, Microsoft Edge WebView2, CUDA 및 cuDNN 라이브러리, PyTorch, OpenCV, ONNX Runtime, 내장 Python 환경. 설치 프로그램이 대신 내려받으므로 직접 설치할 것은 없지만, 설치하는 동안에는 연결이 필요합니다.

자주 묻는 질문

실제로 얼마나 내려받나요?

설치 파일 자체는 작습니다. 정확한 크기와 해시는 위 다운로드 카드에 있습니다. 설치 중에는 코어 런타임 — CUDA와 cuDNN, PyTorch, GPU를 지원하는 OpenCV, ONNX Runtime, 완전한 Python 환경 — 을 내려받으며 그 용량도 카드에 표시됩니다. 선택 구성 요소는 나중에 Tools > Components에서, 켠 것만 내려받습니다.

사용하려면 키가 반드시 필요한가요?

비전 파이프라인은 키 없이 동작합니다. 장비 단위 라이선스가 필요한 것은 AI 어시스턴트뿐입니다. 앱에 표시되는 Machine ID를 보내 주시면 해당 PC에 묶인 키를 발급합니다. 한 PC용으로 발급된 키는 다른 PC에서 동작하지 않습니다.

다운로드 파일에 서명이 되어 있나요?

아직 아닙니다. 코드 서명 인증서를 준비 중입니다. 그때까지는 다운로드 옆에 공개된 SHA-256 해시를 확인해 주세요. 변조되거나 잘린 파일을 잡아내는 데는 똑같이 확실합니다.

프로젝트 파일 형식은 무엇인가요?

프로젝트는 평범한 .json으로 저장됩니다. 노드, 파라미터, 연결이 담기며 텍스트 편집기로 열 수 있고 버전 관리에 올리기도 쉽습니다. 가끔 보이는 .mcameo 확장자는 모델 가중치를 담는 별도의 텐서 컨테이너이지 프로젝트 파일이 아닙니다.

GPU 없이도 실행되나요?

됩니다. 검출과 세그멘테이션은 자동으로 CPU로 전환됩니다. 다만 속도 차이가 큽니다. 무거운 모델의 CPU 실행은 검증용이지 라인 택트에는 부족합니다.

macOS나 Linux 빌드가 있나요?

macOS 빌드는 없고, 애플리케이션의 Linux 빌드도 없습니다. C++ 이미지 라이브러리는 다릅니다 — Linux로 빌드되며 .so 파일은 위 다운로드 항목에 있습니다. 파이프라인이라면, 오늘 Linux로 가는 현실적인 길은 Windows 애플리케이션에서 Python이나 C++로 내보내 대상 장비에서 실행하는 것입니다.

임베디드 보드에서도 돌릴 수 있나요?

라이브러리는 됩니다. 64비트와 32비트 ARM 임베디드 Linux, 그리고 운영체제가 없는 Cortex-M으로 빌드되므로 검사 자체를 장비에서 돌릴 수 있습니다. 각 타깃에 무엇이 들어 있는지는 위 임베디드 섹션에 적혀 있습니다. 애플리케이션은 Windows에 그대로 있습니다. 거기서 만들고 학습시킨 다음, 내보낸 파이프라인이나 라이브러리를 호출하는 직접 만든 프로그램을 보드에서 실행하십시오.

VLA 에이전트가 묻지 않고 장비를 움직이나요?

그렇게 설정했을 때만입니다. 새 VLA Agent 노드는 Dry-run으로 시작해, 무엇을 할지 기록만 하고 아무것도 움직이지 않습니다. Confirm은 동작마다 예/아니오를 묻습니다. Autonomous는 스스로 움직이지만, 설정한 위치 범위·스텝·속도 한계 안에서만 움직이며 벗어나는 명령은 드라이브에 닿기 전에 거부됩니다. 에이전트는 스스로 시작하지 않고, 인터록이 열리면 모든 장비가 멈춥니다.

비전-언어 노드가 프레임을 클라우드로 보내나요?

아니요. VLM 노드는 그 PC의 GPU에서 로컬 모델을 돌리며(4비트 빌드는 6 GB에 들어갑니다), 프레임은 장비 밖으로 나가지 않습니다. VLA 에이전트는 다릅니다. 설정에서 고른 AI 제공자로 판단하며, Gemini, OpenAI, Claude 같은 클라우드 서비스일 수도, Ollama를 통한 로컬 모델일 수도 있습니다.

의견을 들려주세요

버그를 발견했거나, 필요한 노드가 없거나, 잘 동작한 부분이 있나요? 모든 메시지는 이 앱을 만드는 개발자가 직접 읽습니다.

답장을 원할 때만 입력하세요.
예: 5.3.1. 아직 설치하지 않았다면 비워 두세요.

앱 개선에만 사용하며 다른 곳에 제공하지 않습니다.

오늘 밤 첫 파이프라인을 연결하세요

Windows 10·11용 작은 설치 파일 하나. 설치 중에 필요한 런타임을 받아오고, 그 뒤로는 오프라인으로 동작합니다.