検査内容を言葉で伝えると、グラフが返る
内蔵アシスタントはノードカタログを読み、一文からパイプラインを組み立てます。各ノードが生成するフレームを実際に見ることができ、画像や PDF の仕様書を添付し、パイプラインを実行して結果を読み取り、パラメータを変えて試し直します。
- ノードの生成・配線・パラメータ設定を、検証とロールバック付きで実行
- カタログにない処理は、カスタム C# ノードとして自ら記述
- ライセンス済みサーバー経由で動作 — 1 台につき 1 キー、API キーの管理は不要
バージョン 5.6 · AI エージェントが Sim to Real の工場を設計・プログラム・学習 · 各軸モータードライブ · 無料アドオン · 465 ノード
Cameo Image Studio はマシンビジョンのためのノードグラフ作業台です。カメラノードを置き、GPU 推論につなぎ、その先を PLC やモーション軸につなげば、ラインがそのまま動きます。ビルドスクリプトは不要です。コードが必要になったときは、グラフを C++、Python、または単体 EXE として出力できます。
Windows 10/11 64ビット専用。セットアップは小さなファイルで、残り — CUDA、PyTorch、OpenCV、ONNX Runtime、同梱の Python — はインストール中にダウンロードされます。手作業での準備は不要です。
AI アシスタント
横に後付けしたチャット欄ではありません。アシスタントはパイプラインを組んで実行し、検査が通るまで自分でパラメータを調整します。視覚言語モデル(VLM)は手元の GPU でフレームについての質問に答え、視覚・言語・行動(VLA)エージェントはカメラが見たものを機械の動きに変えます — あなたが決めた制限の内側で。
一文から動くパイプラインを作り、自分で実行し、結果を見て、自分のミスを直します。
フレームについての質問に普通の言葉で答えます——「作業員は全員ハーネスを着けている?」——クラスを事前に学習させる必要はありません。
カメラが見たものと各機械のリアルタイムの状態を読み取り、目標に向けて軸・PLC・ロボットの次の動作を提案し、動作のたびに状態を読み戻します——設定した制限の範囲内で。
トレイ上のネジを数えて。1 本でも足りなければトレイを NG に。
説明のための例(簡略化)。手順はエージェントが毎回実際に行うもので、ノード名は実際のカタログのものです。
内蔵アシスタントはノードカタログを読み、一文からパイプラインを組み立てます。各ノードが生成するフレームを実際に見ることができ、画像や PDF の仕様書を添付し、パイプラインを実行して結果を読み取り、パラメータを変えて試し直します。
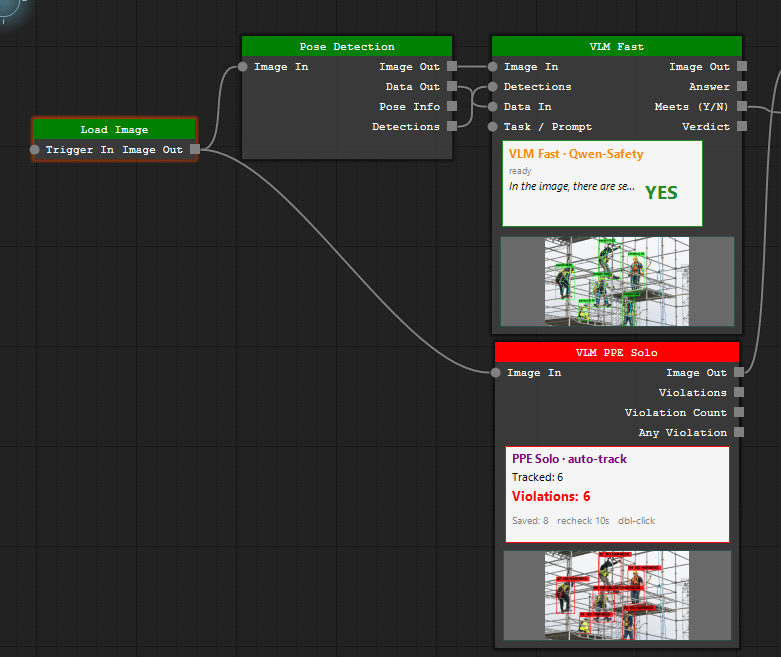
画像と一文を視覚言語ノードにつなぐと、答えがポートから出てきます。「足場の作業員全員がハーネスを着けているか」と問えば、判定・違反件数・根拠となる枠が返ります — クラス一覧を事前学習させる必要はありません。モデルは現場安全向けに調整した Qwen2.5-VL 3B で、その PC 上で動きます。

VLA Agent ノードはカメラのフレームと検出結果を見て、キャンバス上の各機械の現在状態をその機械自身の通信経路で読み取り、同じノードを通じて動作し、入力した目標に向かいます。一手ごとに状態を読み戻してから次の手を決めます — 知覚、思考、行動、検証。
目標カメラに映ったネジの位置へ X 軸を動かし、グリッパーを閉じる
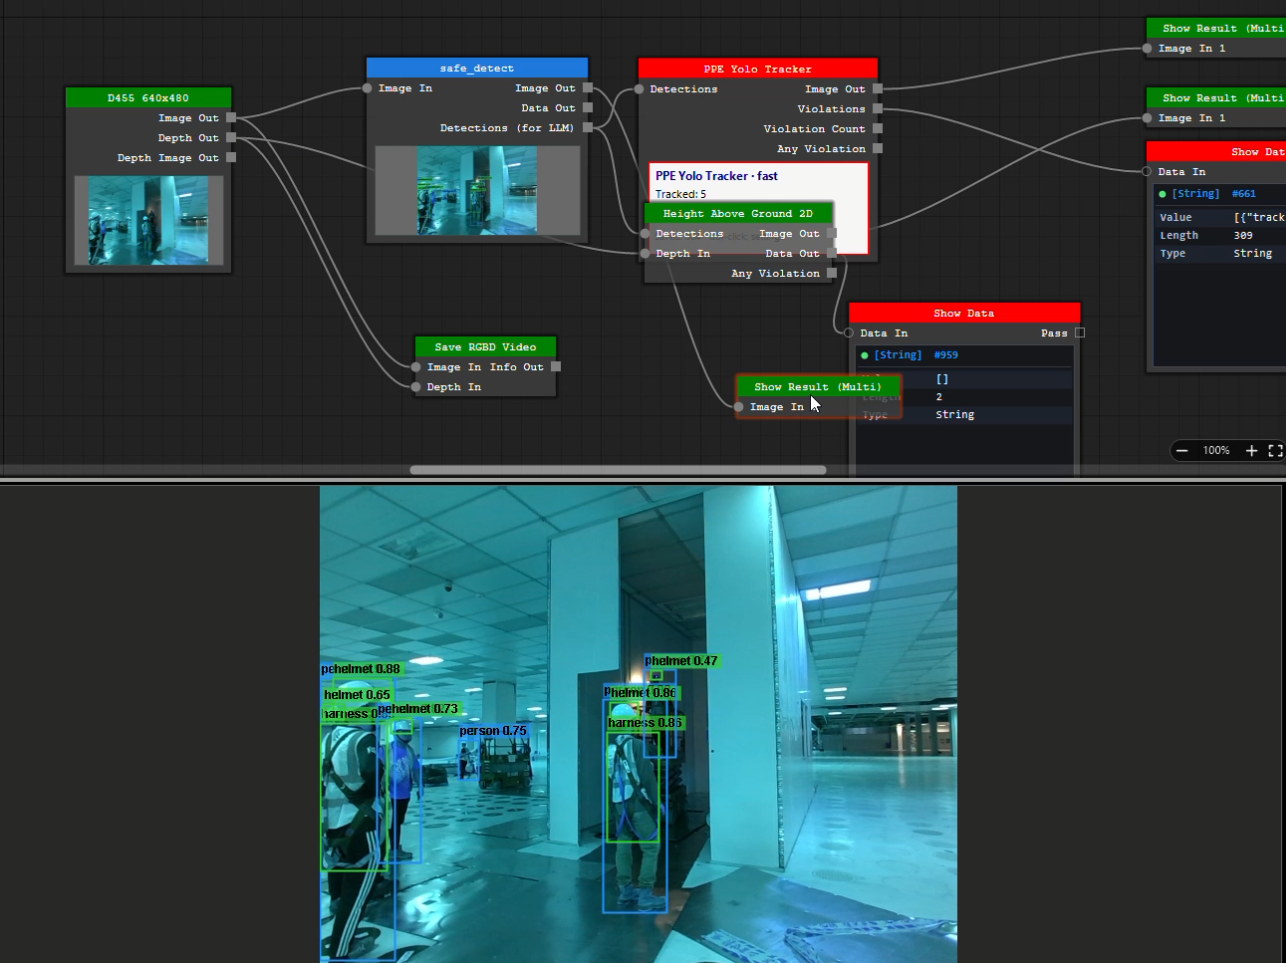
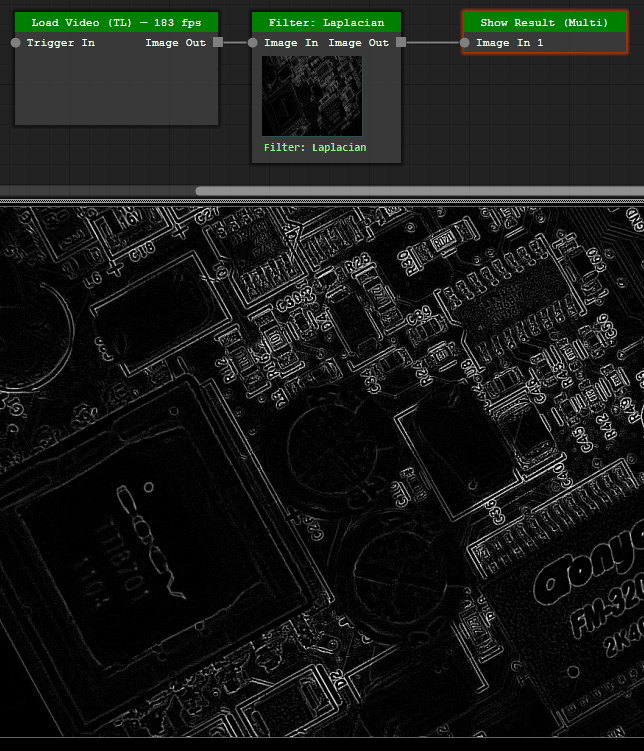
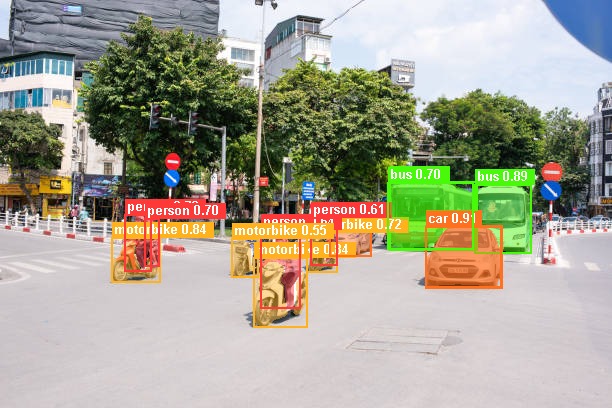
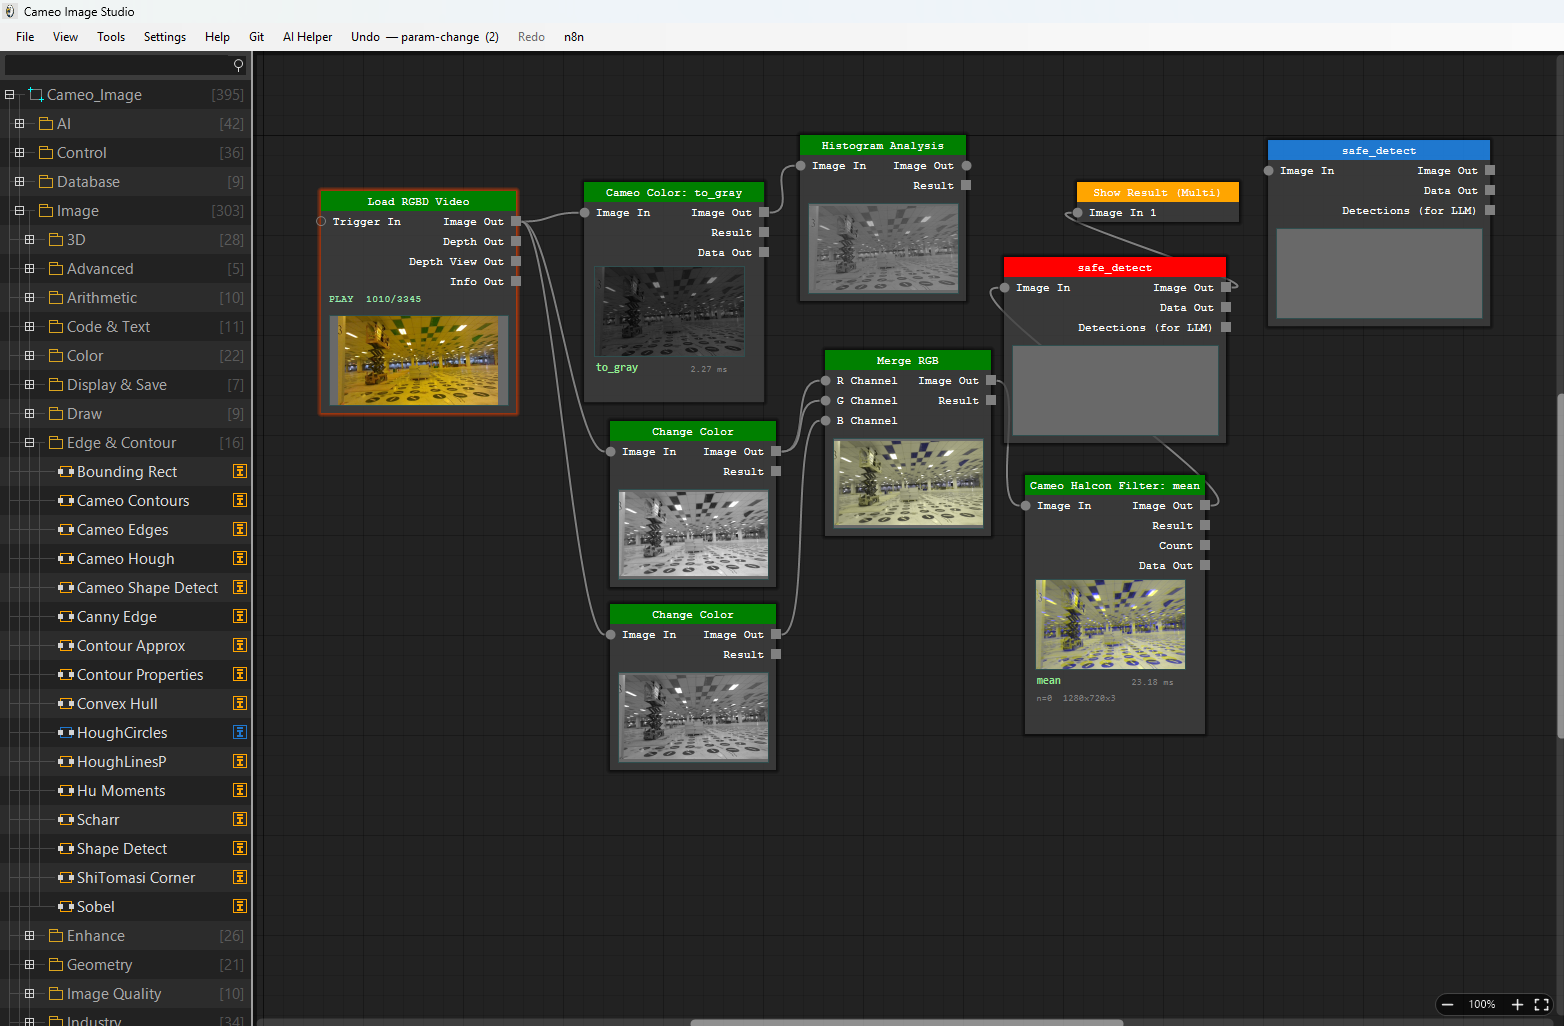
出荷ビルドから直接撮った静止画と画面録画で、モックアップは一つもありません。各ノードが自分の出力を本体上にプレビューするので、その工程が実際に何を出したかが見えます。
通常なら 5 つの別々のツールに分かれる機能を、1 枚のキャンバスに。
すべての処理が型付きポートを持つノードです。画像の読み込み、二値化、ブロブ検出、検出器の実行、距離によるゲート、コイルへの書き込み。配線を流れるのはフレーム、検出結果、姿勢、深度マップ、数値です。各ノードは自身の出力をノード本体にプレビュー表示するため、ラインを止めずに不具合箇所を目で追えます。

矩形とポリゴンで注釈を付け、YOLO や COCO の構成で書き出し、同じプロジェクト内の学習ノードへ直接渡せます。テキスト指示によるセグメンテーション(Grounded SAM)で、人手が入る前にバッチを事前ラベル付けできます。

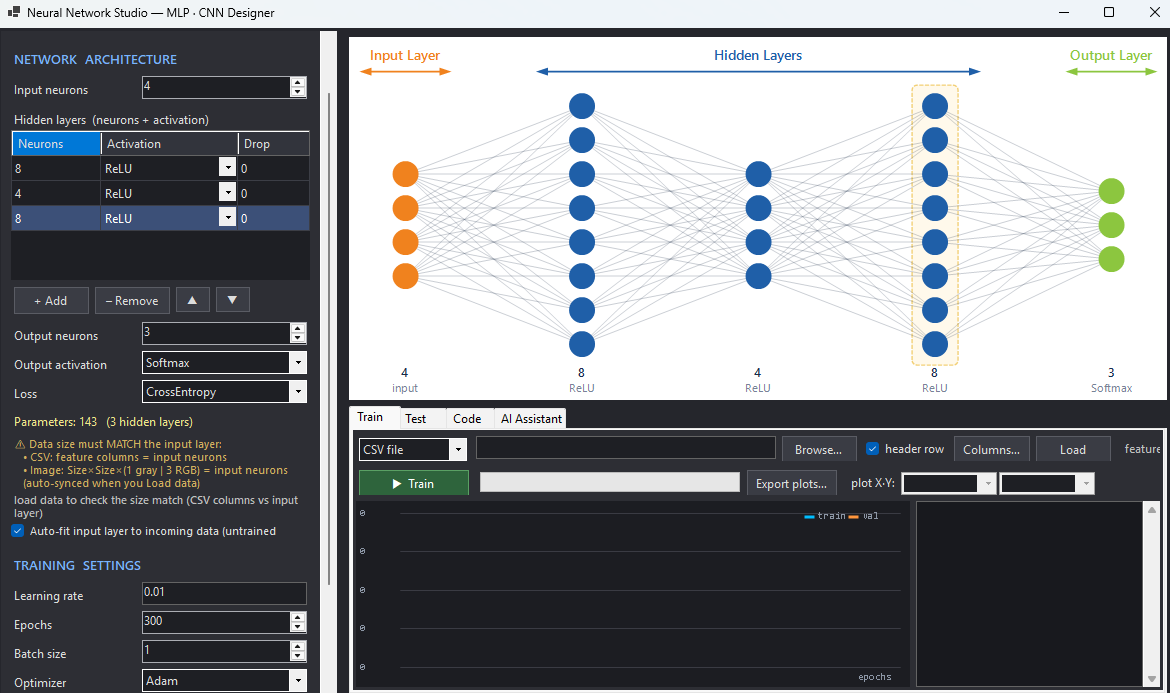
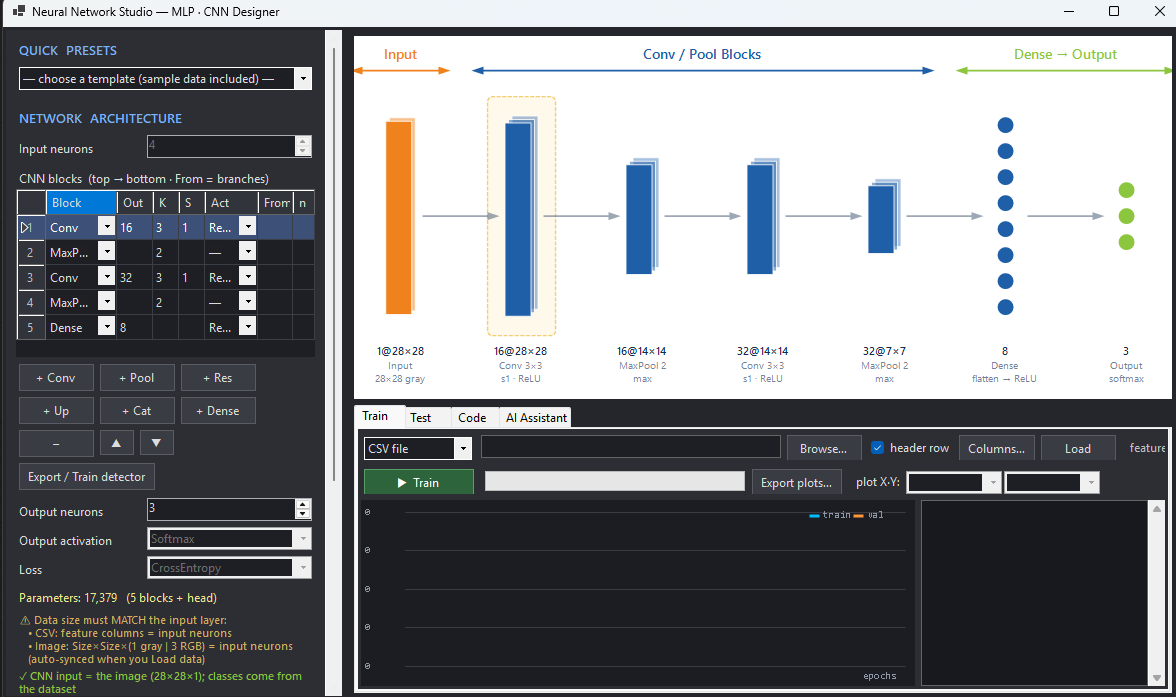
MLP と CNN の層を組めるグラフィカルデザイナーに加え、学習ツールチェーンが求める YAML をそのまま出力する YOLO 形式のブロック表を備えます。.onnx や .pth の重みを読み込み、GPU で推論し、STM32 向けに INT8 量子化まで行えます。
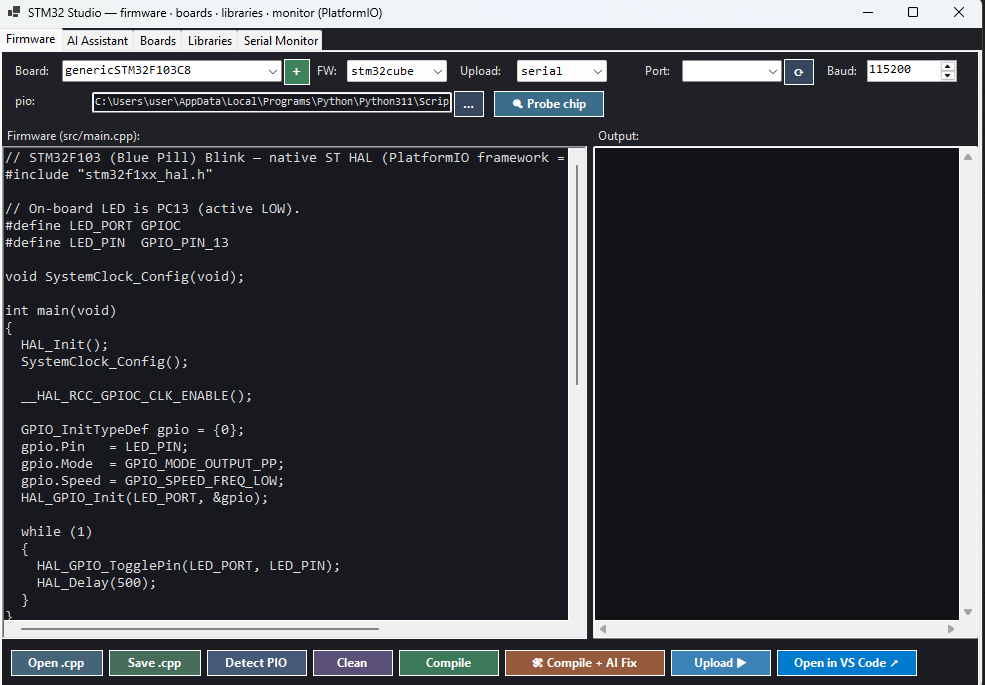
アクチュエータを動かせないビジョンはデモにすぎません。判定結果を PLC のコイル、モーション軸、マイコンの GPIO、MQTT トピックへ配線できます。STM32 と Arduino のファームウェアはアプリ内で生成・コンパイル・書き込みまで行えます。
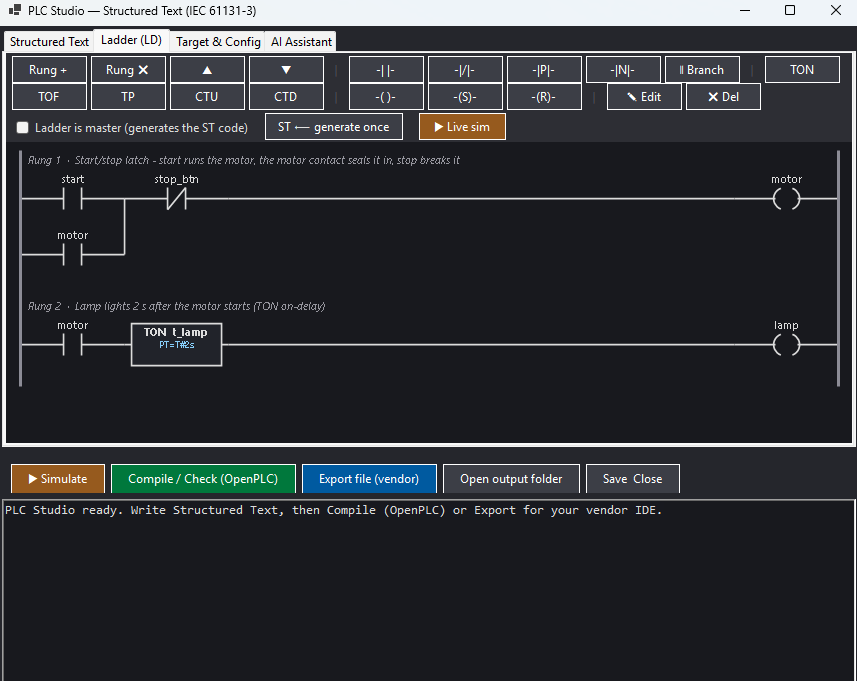
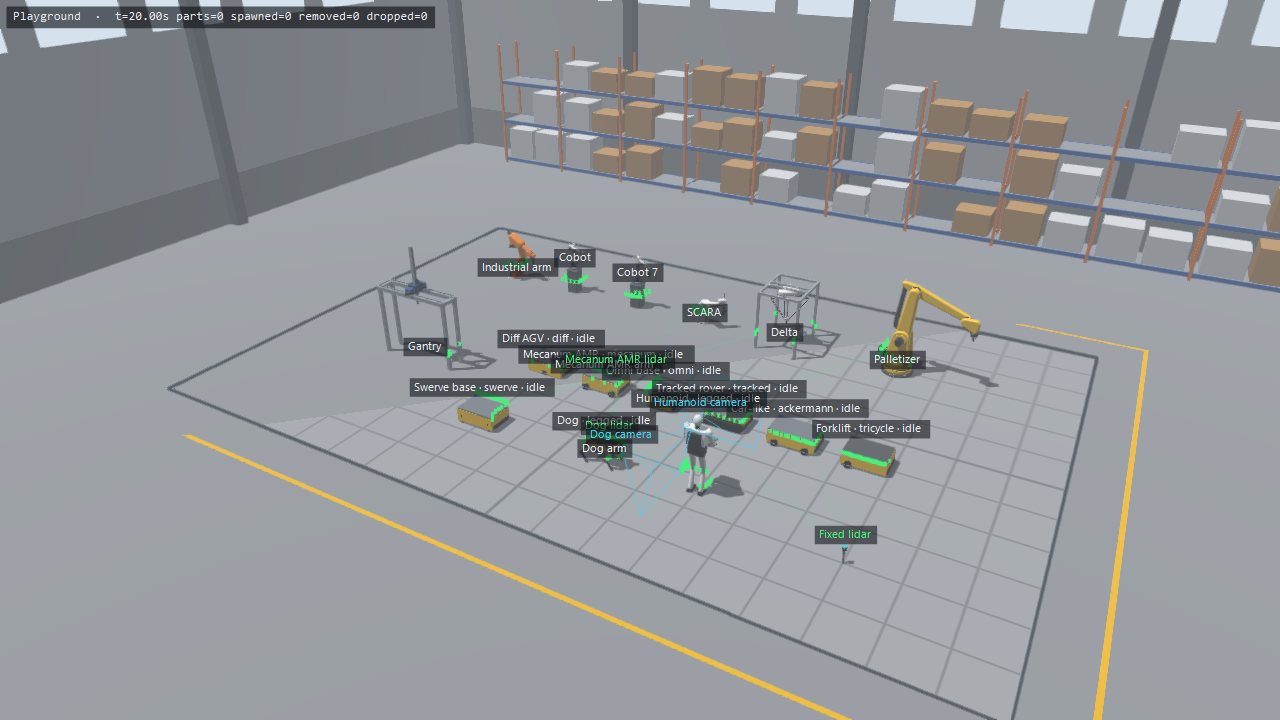
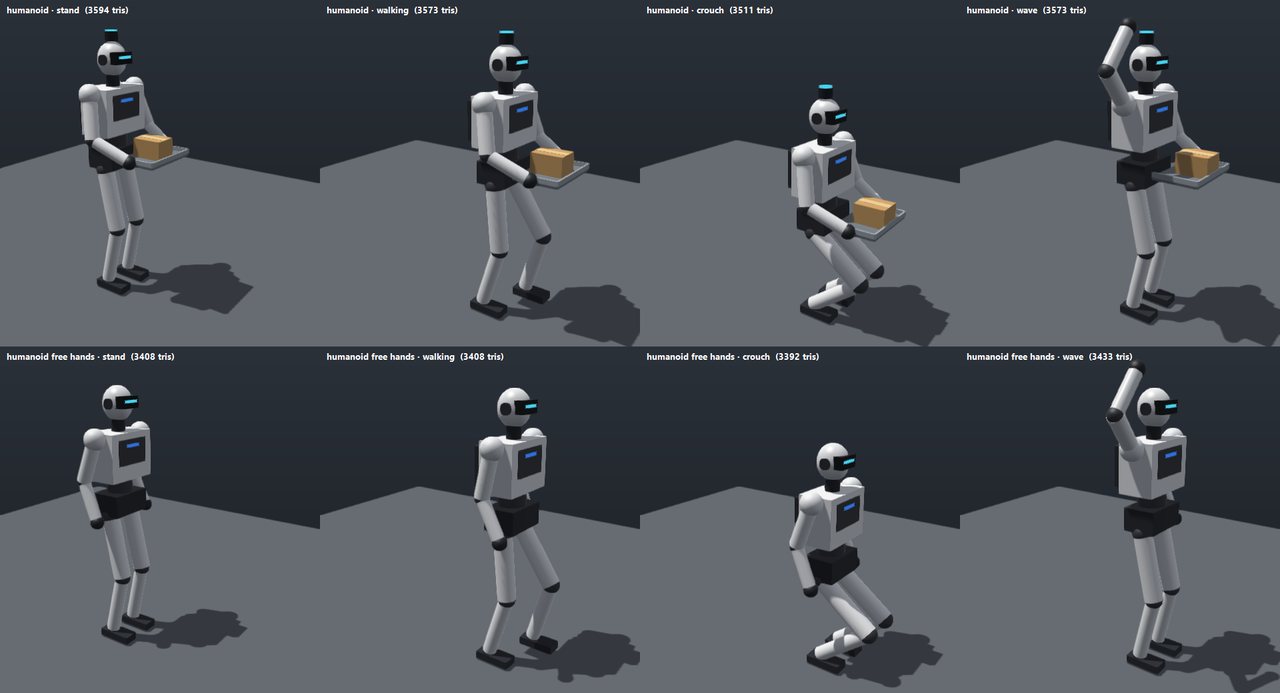
コンベヤ、センサー、プッシャー、ロボットアーム、AGV、ロボット犬、人型ロボットでプラントを組み、ラダー・ST・C で PLC を書き、物理付きの 3D で動かします。タグ・カメラ・LiDAR はすべてのビジョン / AI ノードに流れ、オペレーター HMI で操作できます。最後にリンクをシミュレーションから実機の PLC やロボットへ切り替えます。
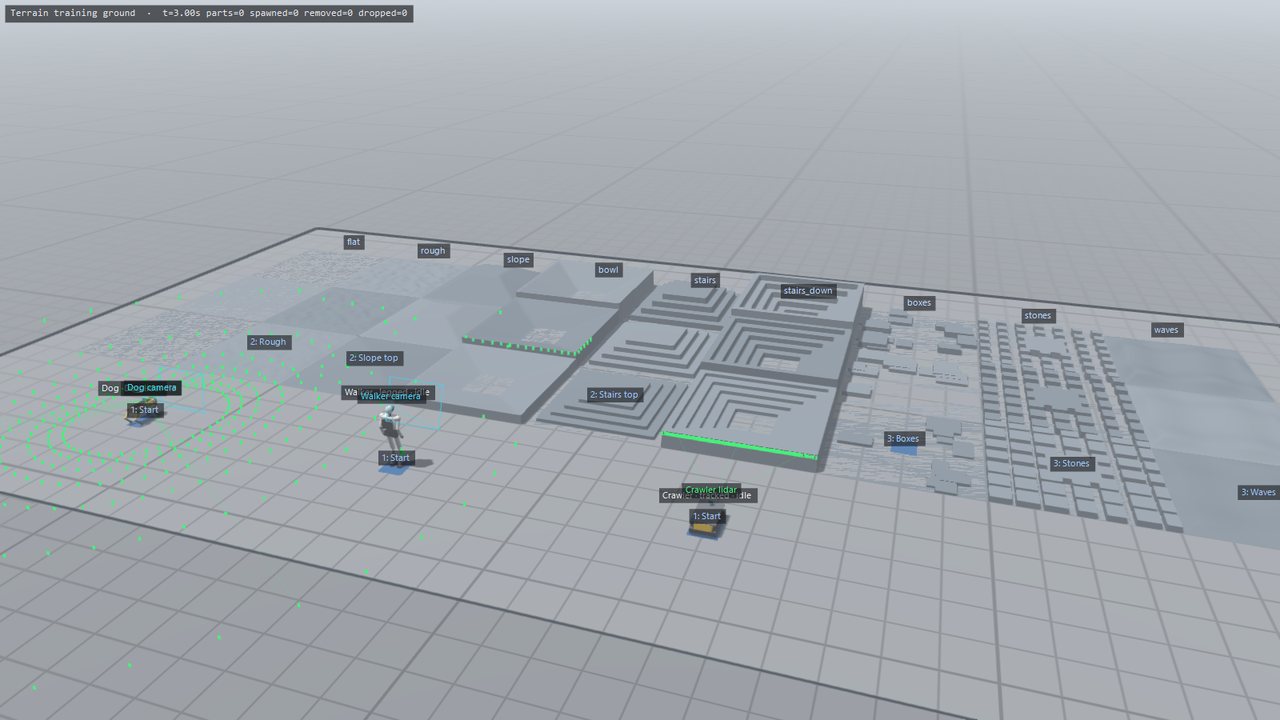
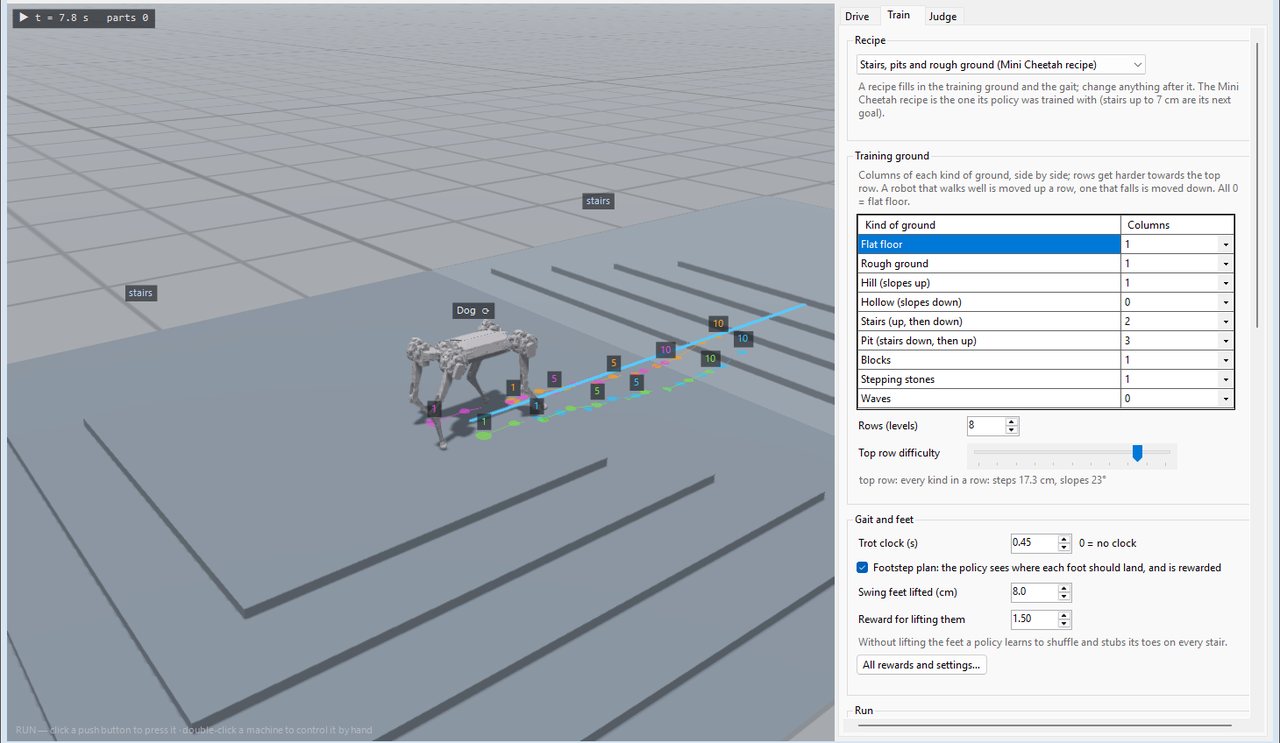
地形ジェネレーターが坂・階段・ブロック・飛び石・波を難易度順に並べます。脚ロボットは足を地面に置き、車輪は登れない段差を拒み、傾き過ぎれば転倒します。強化学習ノードはプラントの隠れたコピーで学習し、普通の配線で実際のプラントを動かします。
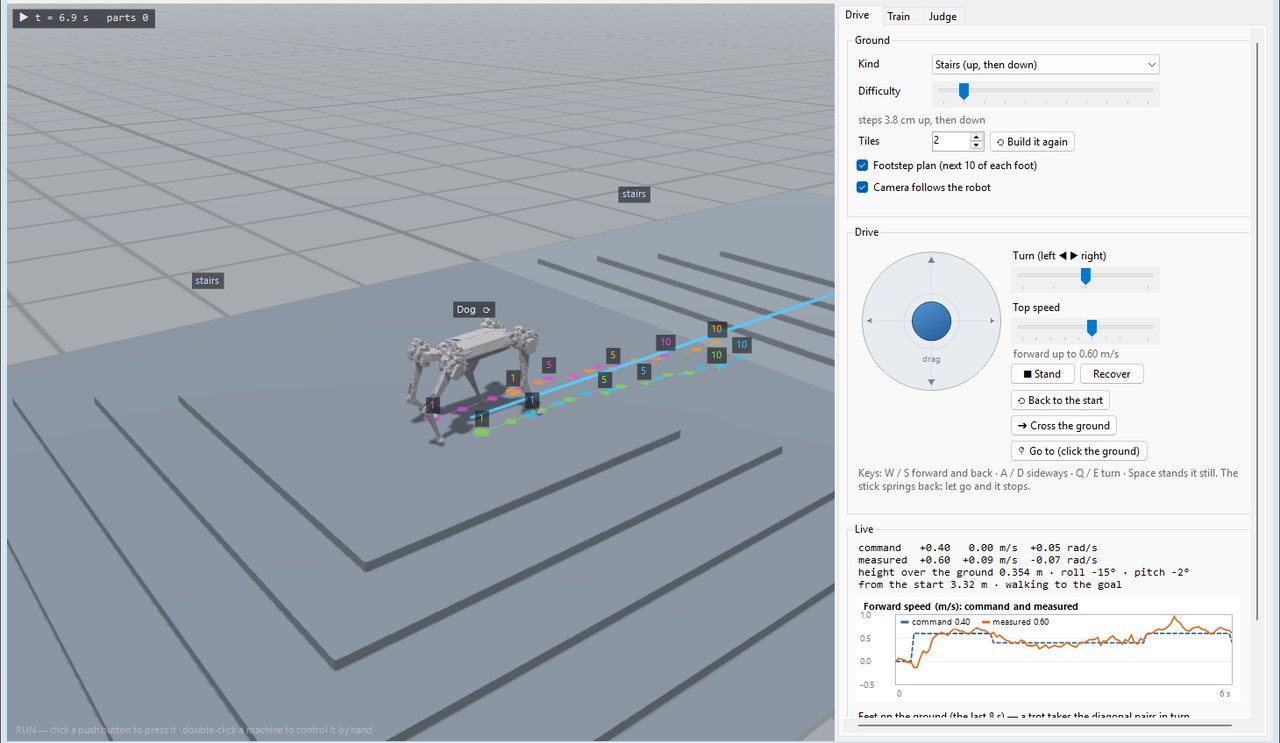
Sim to Real の四脚ロボットのためのスタジオ。ジョイスティックで階段・坂・飛び石を越えさせながら、足運び計画・速度・胴体角度をリアルタイムで確認。段階的な地形で歩行ポリシーを PPO でバックグラウンド学習し、評価コースで各チェックポイントを採点してから最良のものをロボットへ。
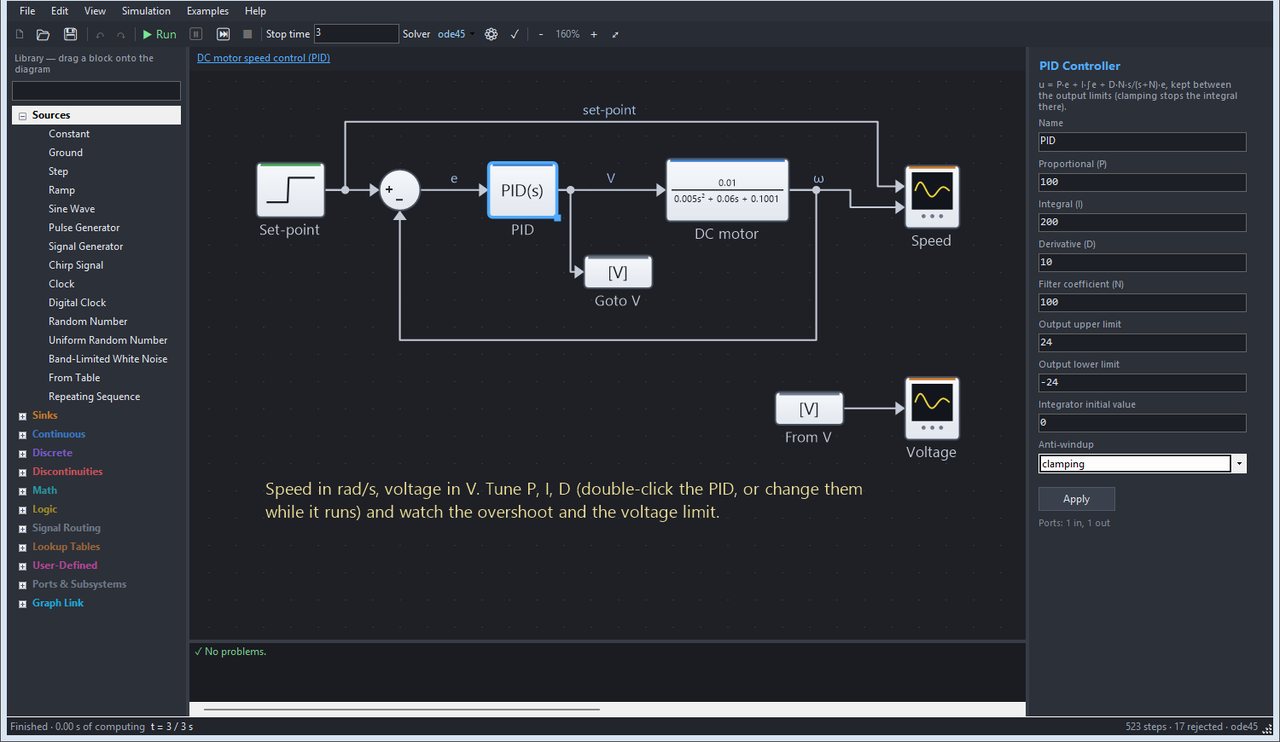
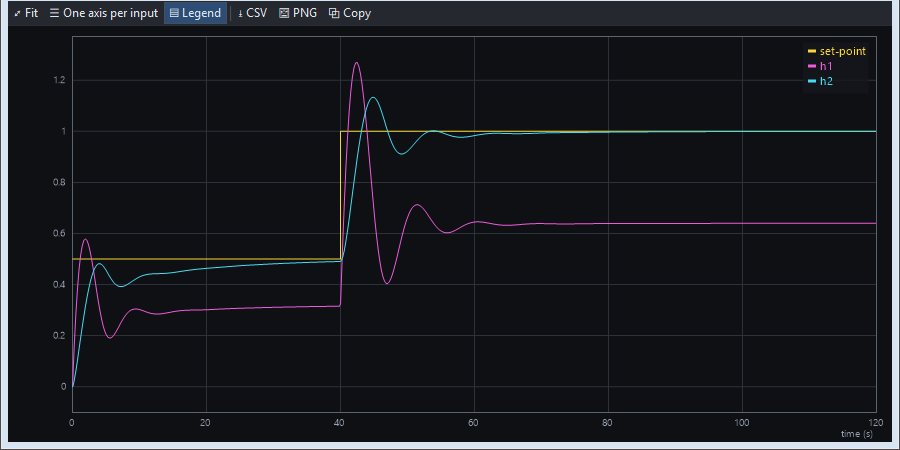
独自の C++ エンジンを持つブロック線図シミュレーター。制御エンジニアの描き方そのままに、信号源・スコープ・ゲイン・加算・積分器・伝達関数・状態空間・PID・離散フィルター・飽和・リレー・ロジック・ルックアップテーブル・サブシステムで制御対象と制御器を描き、フィードバックループを閉じて、可変ステップの ode45 / ode23 または固定ステップのソルバーで解きます。Block Diagram ノードがそのモデルをビジョンパイプラインの中でリアルタイムに実行し、カメラの測定値を入力にモーターへの指令を出力します。
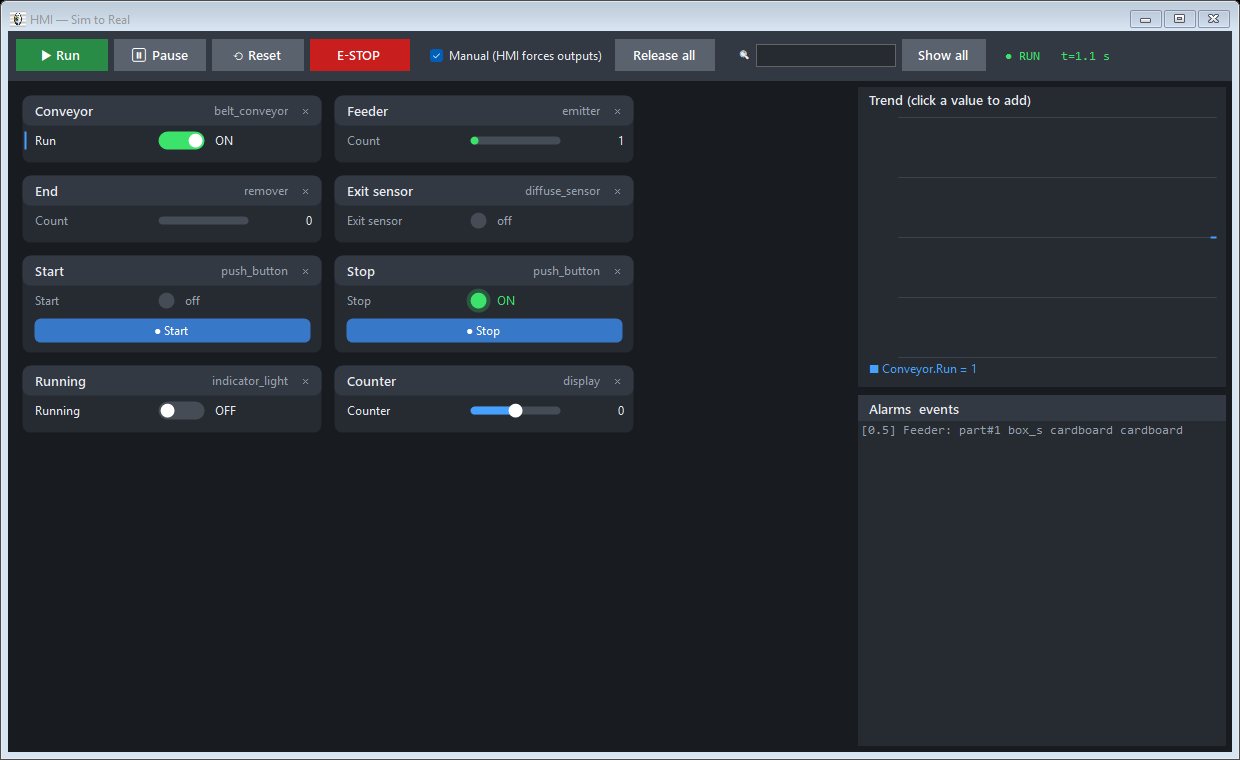
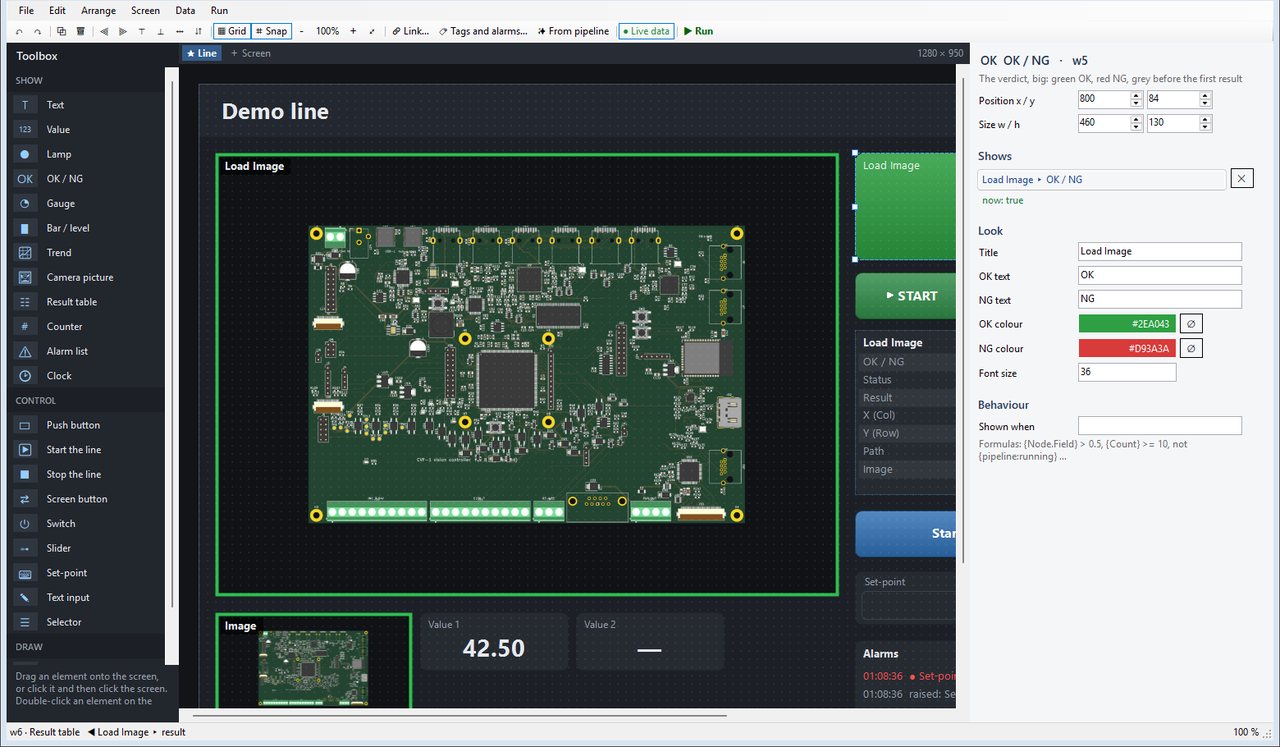
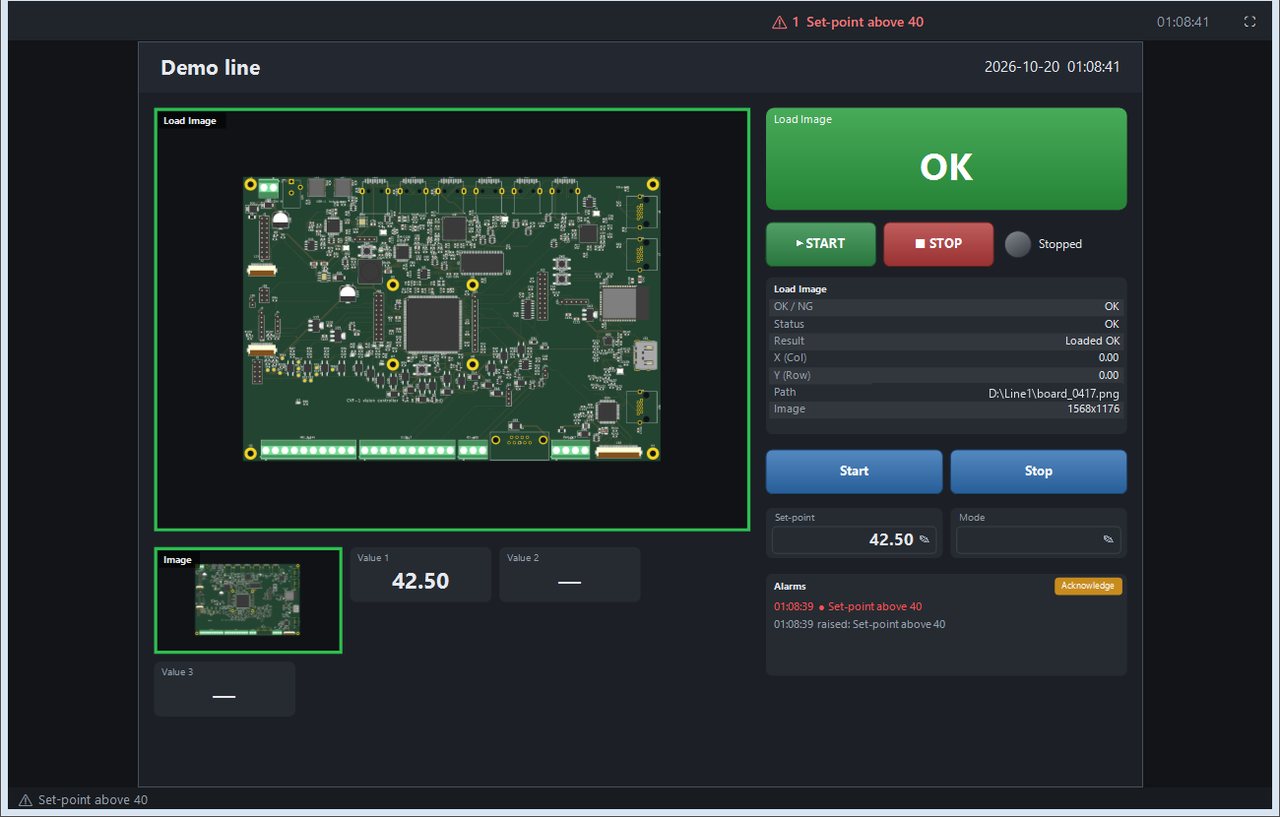
押しボタン・スイッチ・スライダー・設定値・ランプ・OK / NG・メーター・トレンド・カウンター・カメラ画像・結果表・アラーム一覧でラインのオペレーター画面を描きます。各要素はキャンバス上のノード(結果・出力・設定・画像・数式)に直接リンクし、ボタンは値の設定、トリガーのパルス、ノード動作の呼び出し、画面切り替え、ラインの開始・停止を行います。画面はプロジェクトの中に保存されます。
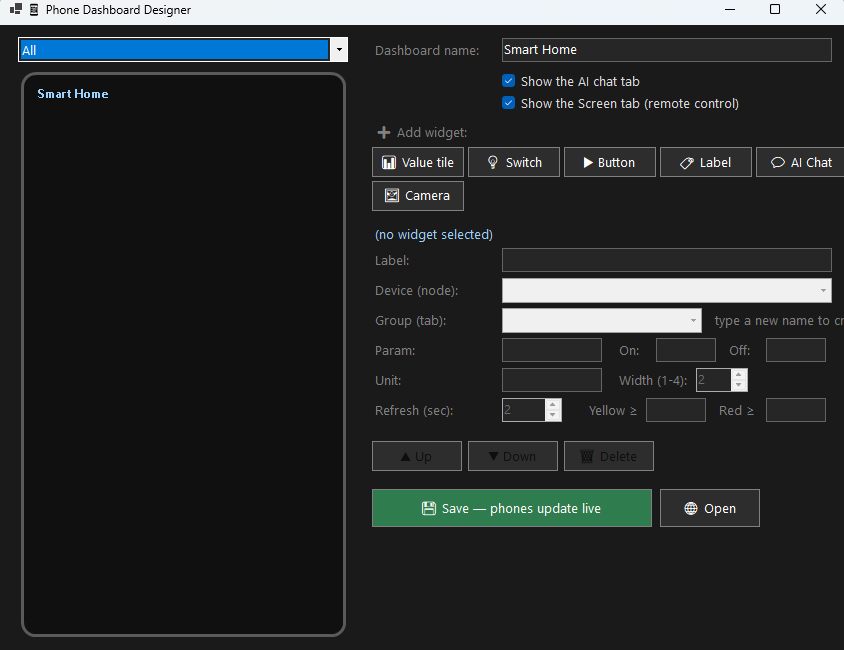
検査 PC の中に留まったままの判定は、誰の役にも立ちません。フレームを添えて MQTT ブローカーへ publish、webhook へ POST(Telegram、LINE、ThingsBoard、JSON を読めるものなら何でも)、あるいはデザイナーでスマホ画面を組み、作業者にはあなたが選んだタイルだけを渡す。保存すれば、開いたままのスマホが数秒で描き直されます。

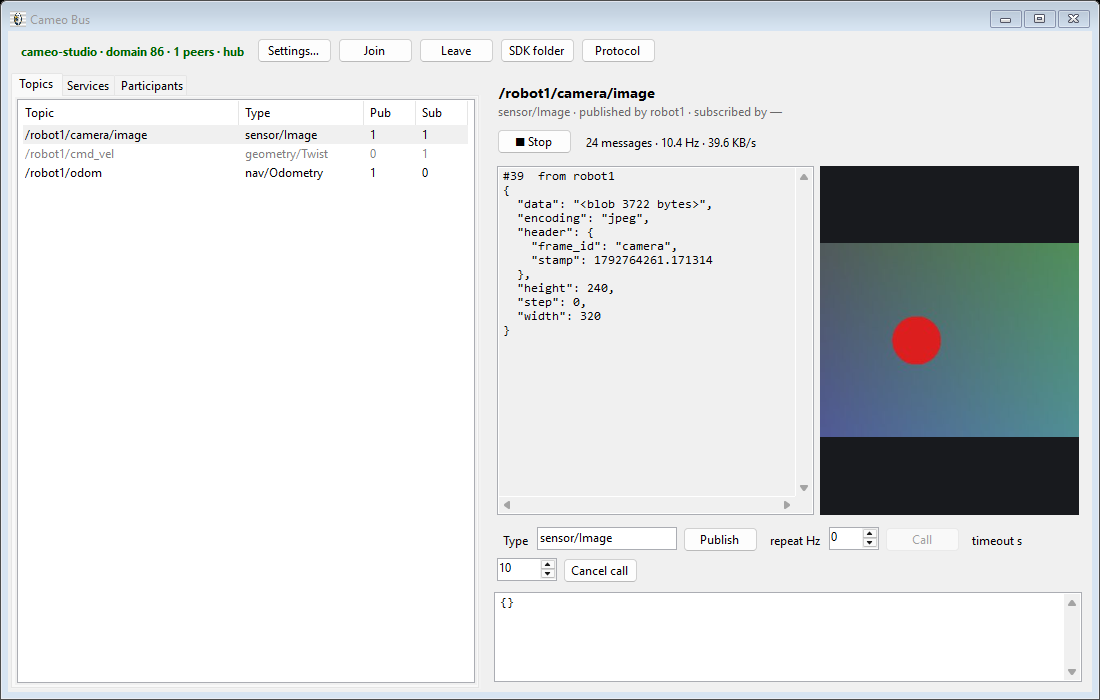
ロボット、Raspberry Pi や Jetson ボード、PC、Sim to Real の工場がネットワーク上で互いを自動で見つけ、ROS と同じようにトピックとサービスでやり取りします。ROS も Ubuntu もインストール不要です。カメラ、オドメトリ、関節状態を配信し、速度指令とアクションを受け取ります。コアは C++、Python ライブラリは 1 ファイルだけなので、同じスクリプトで仮想ロボットも実機も動かせます。変えるのは名前空間だけです。

出荷ビルドで実際に確認済みの範囲です。ここに載っていないものは主張していません。
セットアップファイルは1つ。残りはインストール中にダウンロードされます。
Windows 10/11 64ビット向けの小さなセットアップ実行ファイル。起動すると必要なランタイムを自分でダウンロードします。
インストーラーをダウンロード—
インストール前に検証:CertUtil -hashfile <ファイル> SHA256
Sim to Real、HMI Designer、Block Simulator は個別のダウンロードなので、各マシンには使うものだけをインストールできます。アプリが自動で取得します:ツール > コンポーネント / アドオン > ダウンロードしてインストール、そして再起動。またはここで zip をダウンロードし、同じ画面の「ファイルからインストール」を選びます。Cameo Image Studio 5.5 以降が必要です。
仮想工場:コンベヤ、センサ、ロボットアーム、AGV、ドローン、ロボット犬、ヒューマノイドを物理演算付きで。ラダー・ST・C のソフト PLC、GPU レンダリング、多数のロボットでの同時強化学習。
アドオンをダウンロード—
ラインの操作画面 — ボタン、スイッチ、スライダー、ランプ、メーター、トレンド、カメラ映像、アラーム一覧 — 各要素がノードに直接リンク。プロジェクト内に保存されます。
アドオンをダウンロード—
C++ エンジンによる動的システムのブロック線図 — 伝達関数、状態空間、PID、離散フィルタ、論理、ルックアップテーブル、サブシステム — そしてパイプライン内でモデルを動かす Block Diagram ノード。
アドオンをダウンロード—
アプリケーション自体が動いている C++ 画像ライブラリを、あなたのプログラム用にパッケージしたものです。モジュールが参照するのは OS と Microsoft C++ ランタイムだけ — OpenCV も LibTorch も BLAS もありません。
モジュールごとの DLL に加えて、C# バインディングが読み込む単一ファイル版、インポートライブラリ、ヘッダー、C# と Python のバインディング。
全モジュールをダウンロード(アーカイブ)—
モジュールは、その下に記載された依存モジュールと一緒にコピーしてください。すべてのモジュールに cameo_core と cameo_license が必要です。
同じモジュールを g++ 15 で .so としてビルドしたもの、ヘッダーと Python パッケージ付き。C# バインディングは Windows の単一ファイル版を読み込むため、Linux では C、C++ または Python が入口になります。
全モジュールをダウンロード(アーカイブ)—
モジュールは、その下に記載された依存モジュールと一緒にコピーしてください。すべてのモジュールに cameo_core と cameo_license が必要です。
Windows の外へ
アプリケーションには Windows が要ります。ライブラリには要りません。同じ C++ モジュールが ARM の組み込み Linux にも、OS を持たない Cortex-M にもビルドできます。参照するのは C ランタイムだけなので、OpenCV も BLAS も Python も先にクロスコンパイルする必要はありません。
Yocto、Buildroot、あるいは Debian 系イメージで動く 64 ビット Cortex-A 基板向け — Jetson、Raspberry Pi 4 と 5、Rockchip、i.MX8。共有オブジェクト、ヘッダー、Python パッケージが入り、入口は x64 版と同じです。 アーカイブには README、ヘッダー、cameo Python パッケージ、そして Python から呼び出す方法を示す 6 つのサンプルが同梱されています。
全モジュールをダウンロード(アーカイブ)—
モジュールは、その下に記載された依存モジュールと一緒にコピーしてください。すべてのモジュールに cameo_core と cameo_license が必要です。
ハードウェア浮動小数点を持つ 32 ビット Cortex-A 向けの同じモジュール — i.MX6、Allwinner、旧世代の Raspberry Pi イメージ。共有オブジェクト、ヘッダー、Python パッケージ。 アーカイブには README、ヘッダー、cameo Python パッケージ、そして Python から呼び出す方法を示す 6 つのサンプルが同梱されています。
全モジュールをダウンロード(アーカイブ)—
モジュールは、その下に記載された依存モジュールと一緒にコピーしてください。すべてのモジュールに cameo_core と cameo_license が必要です。
ここでダウンロードするものはありません。アプリがこのターゲットを自ら構築します。ベアメタルのマイコンに載せられるモジュールを選ぶと、arm-none-eabi 向けにコンパイルし、生成するファームウェアに静的ライブラリをリンクします — STM32 や Arduino への書き込みと同じ流れです。
アプリを入手アプリはオフラインで動作しますが、AI アシスタントは 1 台ごとのライセンスです。まずインストールし、ツール ▸ AI 設定 を開き、表示される Machine ID をこのフォームに添えてお送りください。
または直接メールでお問い合わせください: [email protected]
これは Windows アプリケーションの要件です。macOS 版はなく、アプリケーションの Linux 移植も未リリースです。Windows を離れるのは画像ライブラリのほうです。
| 項目 | 最小構成 | 推奨構成 |
|---|---|---|
| OS | Windows 10 64 ビット | Windows 11 64 ビット |
| CPU | 4 コア、x86-64 | 8 コア以上 |
| メモリー | 8 GB | 16 GB 以上 |
| GPU | なしでも可 — 推論は CPU にフォールバック | NVIDIA RTX 3060 以上、最新ドライバー |
| ストレージ | 空き 30 GB(SSD) | データセットと録画用に空き 60 GB |
| インストーラーが取得 | Visual C++ x64 ランタイム、Microsoft Edge WebView2、CUDA および cuDNN ライブラリ、PyTorch、OpenCV、ONNX Runtime、同梱の Python 環境。セットアップがまとめてダウンロードするため手動インストールは不要ですが、インストール中はネットワーク接続が必要です。 | |
セットアップファイル自体は小さく、正確なサイズとハッシュは上のダウンロードカードに出ています。インストール中にコアランタイム — CUDA と cuDNN、PyTorch、GPU 対応 OpenCV、ONNX Runtime、完全な Python 環境 — を取得します。その容量もカードに表示されます。オプションのアドオンは後から Tools > Components で、有効にしたものだけがダウンロードされます。
ビジョンのパイプラインはキーなしで動作します。1 台ごとのライセンスが必要なのは AI アシスタントだけです。アプリに表示される Machine ID をお送りいただくと、その PC に紐づくキーを発行します。ある PC 向けのキーを別の PC で使うことはできません。
まだです。コード署名証明書は手配中です。それまではダウンロードの横に掲載している SHA-256 ハッシュを照合してください。改ざんや欠損の検出という点では同じく確実です。
プロジェクトはプレーンな .json で保存されます。ノード、パラメータ、接続が記録され、テキストエディターで読め、バージョン管理にも載せやすい形式です。ときどき目にする .mcameo はモデルの重みを収める別のテンソルコンテナで、プロジェクトファイルではありません。
動きます。検出とセグメンテーションは自動的に CPU へフォールバックします。ただし速度差は大きく、重いモデルの CPU 実行は検証用であって、ラインタクトには足りません。
macOS ビルドはなく、アプリケーション自体の Linux ビルドもありません。C++ 画像ライブラリは別で、Linux 向けにビルドでき、.so は上のダウンロード欄にあります。パイプラインについては、現時点で Linux に持っていく現実的な方法は Windows アプリから Python または C++ として書き出し、それをターゲットで動かすことです。
ライブラリは動きます。64 ビットと 32 ビットの ARM 組み込み Linux、そして OS のない Cortex-M 向けにビルドできるので、検査そのものを装置側で動かせます。各ターゲットに何が入るかは上の組み込みセクションに書いてあります。アプリケーションは Windows のままです。そこで構築して学習させ、書き出したパイプラインか、ライブラリを呼ぶ自作プログラムを基板で動かします。
そう設定した場合だけです。新しい VLA Agent ノードは Dry-run で始まり、何をするつもりかを記録するだけで何も動かしません。Confirm は動作のたびに Yes/No を尋ねます。Autonomous は自分で動きますが、設定した位置範囲・ステップ・速度の制限の内側だけで、外れるコマンドはドライブに届く前に拒否されます。エージェントが勝手に始まることはなく、インターロックが開けば全機械が停止します。
送りません。VLM ノードはその PC の GPU でローカルモデルを動かし(4 ビット版は 6 GB に収まります)、フレームはマシンの外に出ません。VLA エージェントは別で、設定で選んだ AI プロバイダーで考えます。Gemini、OpenAI、Claude などのクラウドサービスでも、Ollama 経由のローカルモデルでも構いません。
バグを見つけた、欲しいノードがない、うまく動いた点がある——どんなメッセージも、このアプリを作っている開発者が直接読みます。
Windows 10 / 11 向けの小さなインストーラーが一つ。インストール中に必要なランタイムを取得し、その後はオフラインで動きます。