Versi 5.6 · Agen AI merancang, memprogram, dan melatih pabrik Sim to Real · Penggerak motor di tiap sumbu robot · Add-on gratis · 465 node

Dari kamera ke inferensi hingga PLC — dirangkai, bukan diprogram.

Cameo Image Studio adalah meja kerja berbasis graf node untuk visi mesin. Letakkan node kamera, sambungkan ke inferensi GPU, lalu sambungkan ke PLC atau sumbu gerak, dan seluruh lini langsung berjalan — tanpa menulis satu pun skrip build. Ketika kode memang dibutuhkan, graf tersebut dapat diekspor menjadi C++, Python, atau EXE mandiri.

Hanya Windows 10/11 64-bit. Berkas setup-nya kecil; sisanya — CUDA, PyTorch, OpenCV, ONNX Runtime, dan Python bawaan — diunduh saat pemasangan, jadi tidak ada yang perlu disiapkan sendiri.

465node dalam katalog
9bahasa antarmuka
5produsen kamera didukung
C++ · Pygraf diekspor menjadi kode
Node graph editor

Asisten AI

Agen itu ada di dalam graf

Bukan jendela obrolan yang ditempel di samping. Asisten menyusun pipeline, menjalankannya, lalu mengubah parameternya sendiri sampai inspeksi lolos. Model visi-bahasa (VLM) menjawab pertanyaan tentang frame di GPU Anda sendiri, dan agen visi-bahasa-aksi (VLA) mengubah apa yang dilihat kamera menjadi gerakan mesin — di dalam batas yang Anda tetapkan.

01

Agen AI — berpikir dan membangun

Mengubah satu kalimat menjadi pipeline yang berjalan, menjalankannya, melihat hasilnya, dan memperbaiki kesalahannya sendiri.

02

VLM — memahami gambar

Menjawab pertanyaan dengan bahasa sehari-hari tentang sebuah frame — “apakah setiap pekerja memakai harness?” — tanpa daftar kelas yang dilatih sebelumnya.

03

VLA — mengubah penglihatan menjadi gerakan

Membaca apa yang dilihat kamera dan status langsung setiap mesin, mengusulkan gerakan berikutnya untuk sumbu, PLC, atau robot menuju tujuan Anda, lalu membaca ulang status setelah setiap gerakan — dalam batas yang Anda tetapkan.

Contoh sesi

Hitung sekrup di baki. Tandai baki NG jika ada yang kurang satu.

  1. MembacaMenelusuri katalog 436 node beserta catatan pengoperasiannya, lalu memilih LoadImage, Cameo_Threshold, Cameo_Blob_Analysis, Pass/Fail_Judge, dan Show Result.
  2. MembangunMembuat dan menyambung node. Satu batch perubahan divalidasi sebelum menyentuh kanvas, dengan snapshot untuk dibatalkan.
  3. MenjalankanMenjalankan pipeline pada 12 gambar contoh.
  4. MelihatMembuka keluaran threshold dan menemukan masalahnya sendiri: dua sekrup yang bersentuhan dihitung sebagai satu blob.
  5. MemperbaikiMenambahkan Cameo_Morphology untuk memisahkannya, menaikkan ambang, lalu menjalankan ulang.
  6. Lulus12 dari 12 baki benar — 24 sekrup di baki penuh, dan baki yang kurang satu ditandai NG.

Ilustrasi, diringkas. Langkah-langkahnya adalah yang benar-benar dilakukan agen di setiap pekerjaan; nama node berasal dari katalog asli.

  • Mengenal 436 nodePort, parameter, dan cara mengoperasikan masing-masing — sebelum memilih satu node pun.
  • Melihat hasilnya sendiriMembuka gambar yang keluar dari node mana pun dan menilainya dengan mata, hingga empat frame per putaran.
  • Memeriksa sebelum bertindakSetiap perubahan divalidasi, diterapkan sebagai satu batch, dan dibatalkan jika error. Ia tidak melapor selesai selama grafik masih memiliki error.
  • Membaca spesifikasi AndaLampirkan foto, atau PDF hingga 600 halaman, dan ia mengambil toleransi serta aturan inspeksi dari sana.
  • Juga membereskan instalasiKamera tidak terdeteksi? Ia memeriksa driver, tautan, penemuan perangkat, dan subnet, bisa mengatur IP kamera, dan memasang lingkungan Python atau model yang kurang.
  • Ingat, dalam bahasa AndaSetiap mesin menyimpan ingatannya sendiri antar sesi. Ia menjawab dalam sembilan bahasa dan menunjukkan pemikirannya selama bekerja.
Asisten AI

Jelaskan pemeriksaannya, terima grafnya

Asisten bawaan membaca katalog node dan menyusun alur dari satu kalimat. Ia dapat melihat bingkai yang dihasilkan node Anda, menerima lampiran gambar atau spesifikasi PDF, menjalankan alur dan membaca hasilnya — lalu mengubah parameter dan mencoba lagi.

  • Membuat node, merangkainya, dan mengatur parameter, disertai validasi dan pengembalian
  • Menulis node C# khusus untuk langkah yang belum ada di katalog
  • Berjalan melalui server berlisensi — satu kunci per komputer, tanpa kunci API untuk diurus
Visi-bahasa

Ajukan pertanyaan pada frame

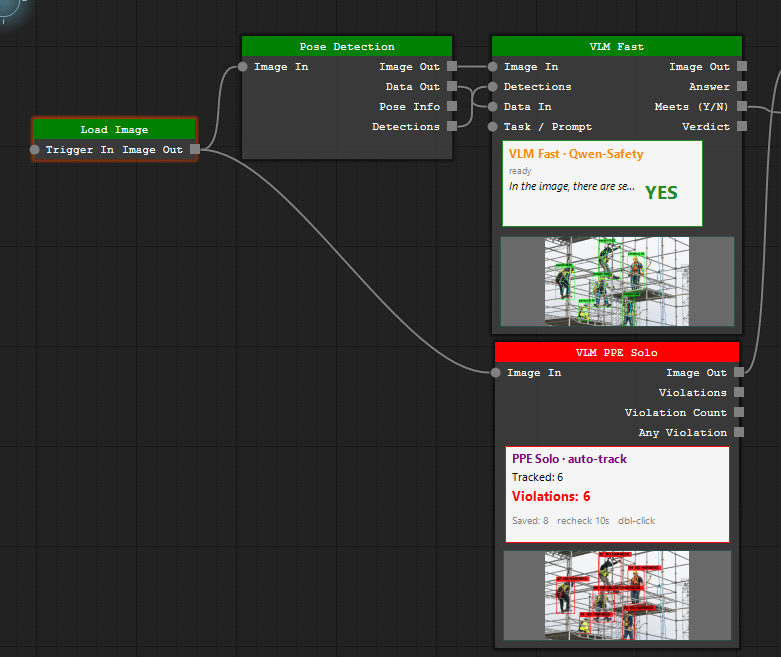
Sambungkan sebuah gambar dan satu kalimat ke node visi-bahasa, lalu baca jawabannya dari port. Tanyakan apakah semua pekerja di perancah memakai harness, dan graf mengembalikan putusan, jumlah pelanggaran, serta kotak pendukungnya — tanpa daftar kelas yang harus dilatih lebih dulu. Modelnya Qwen2.5-VL 3B yang disetel untuk keselamatan proyek, dan berjalan di mesin itu sendiri.

  • Putusan ya/tidak, jawaban teks bebas, dan hitungan pelanggaran pada port bertipe
  • Pemeriksaan APD dan keselamatan: melacak tiap orang dan memeriksa ulang secara berkala
  • Berjalan berdampingan dengan detektor, jadi kotak dan jawaban berasal dari frame yang sama
  • Versi 4-bit muat di GPU 6 GB dan berjalan offline — tidak ada frame yang dikirim ke layanan cloud
Vision-language safety nodes
Visi-bahasa-aksi

Ketik tujuannya. Mesin bergerak — di dalam batas Anda.

Node VLA Agent melihat frame kamera beserta deteksinya, membaca status langsung setiap mesin di kanvas lewat jalur komunikasi mesin itu sendiri, lalu bertindak melalui node yang sama untuk mencapai tujuan yang Anda ketik. Setiap selesai bergerak, ia membaca ulang status sebelum memutuskan langkah berikutnya: mengamati, berpikir, bertindak, memverifikasi.

  • Menggerakkan sumbu lewat GRBL, Modbus dan ADS, tag PLC, robot lewat TCP, GPIO, serial dan MQTT
  • Dry-run, Confirm atau Autonomous — jendela posisi, batas langkah dan kecepatan diperiksa sebelum perintah sampai ke drive
  • Tidak pernah mulai sendiri: input interlock atau E-STOP di VLA Studio menghentikan semua mesin sekaligus
Frame + deteksi
Status mesin langsung
VLA Agent

TujuanGerakkan sumbu X ke sekrup yang dilihat kamera, lalu tutup gripper

Mode Dry-runConfirmAutonomous
Kebijakan keselamatan Jendela posisi · langkah maks · kecepatan maks · interlock — ditolak sebelum sampai ke drive
SumbuGRBL · Modbus · ADS PLCMC · S7 · FINS RobotTCP I/OGPIO · MQTT
Baca ulang status, verifikasi, putuskan langkah berikutnya

Graf yang sedang berjalan

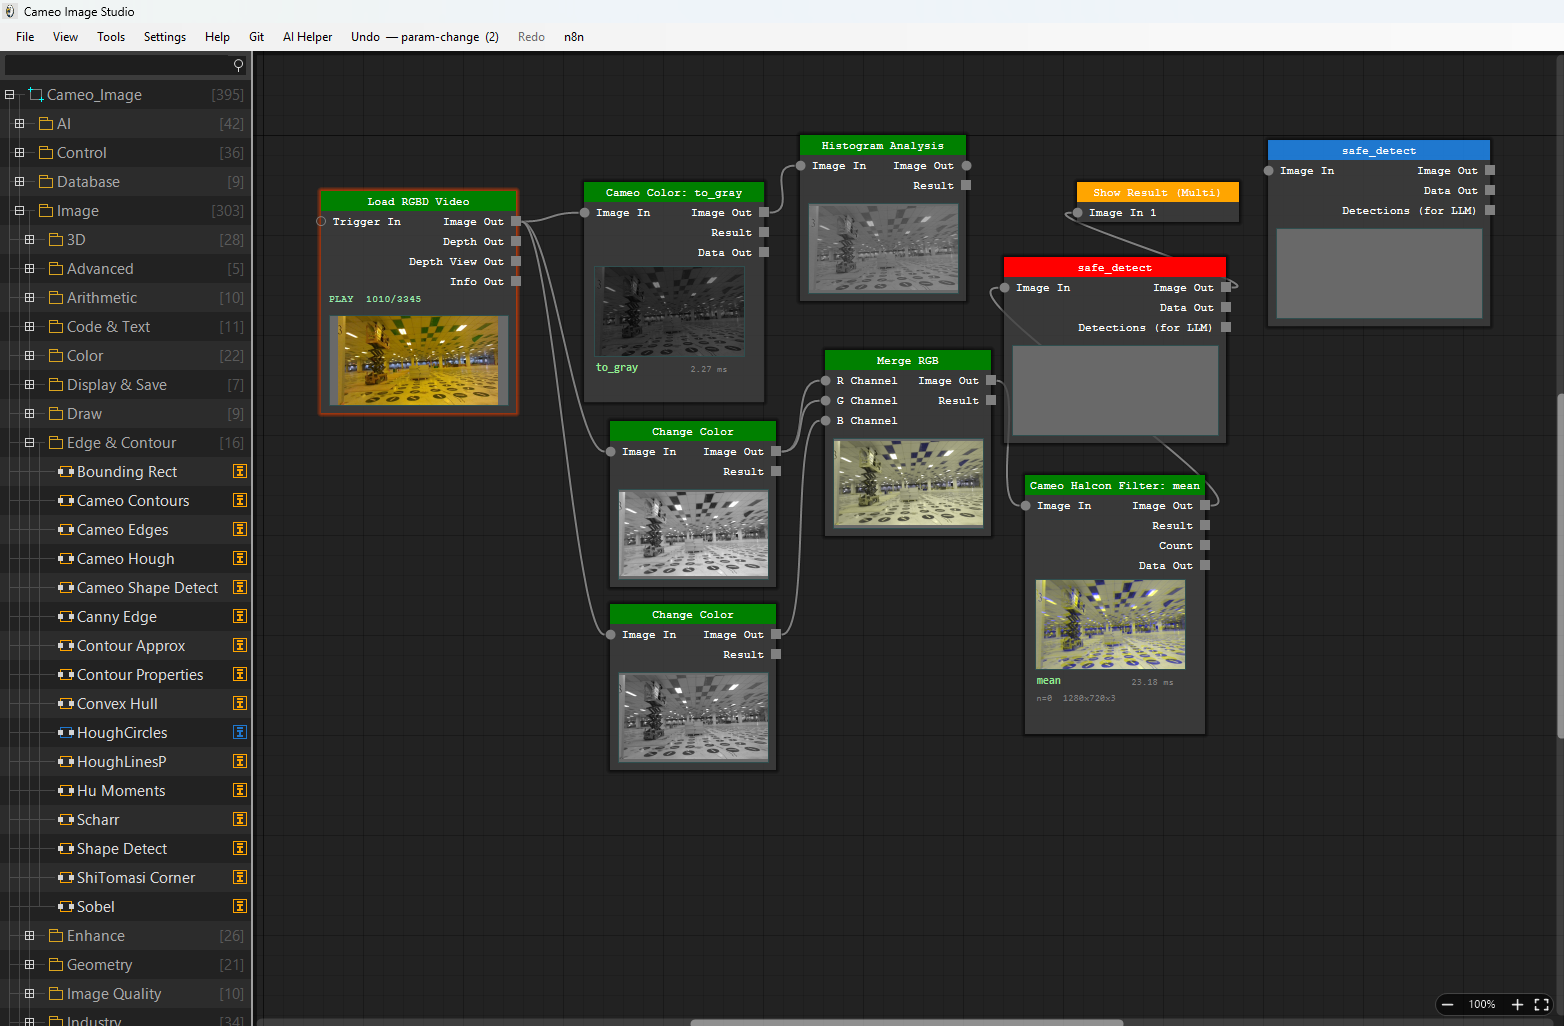
Tangkapan layar dan rekaman layar langsung dari build yang dirilis, bukan maket. Setiap node menampilkan pratinjau keluarannya sendiri di badan node, jadi terlihat apa yang benar-benar dihasilkan tiap langkah.

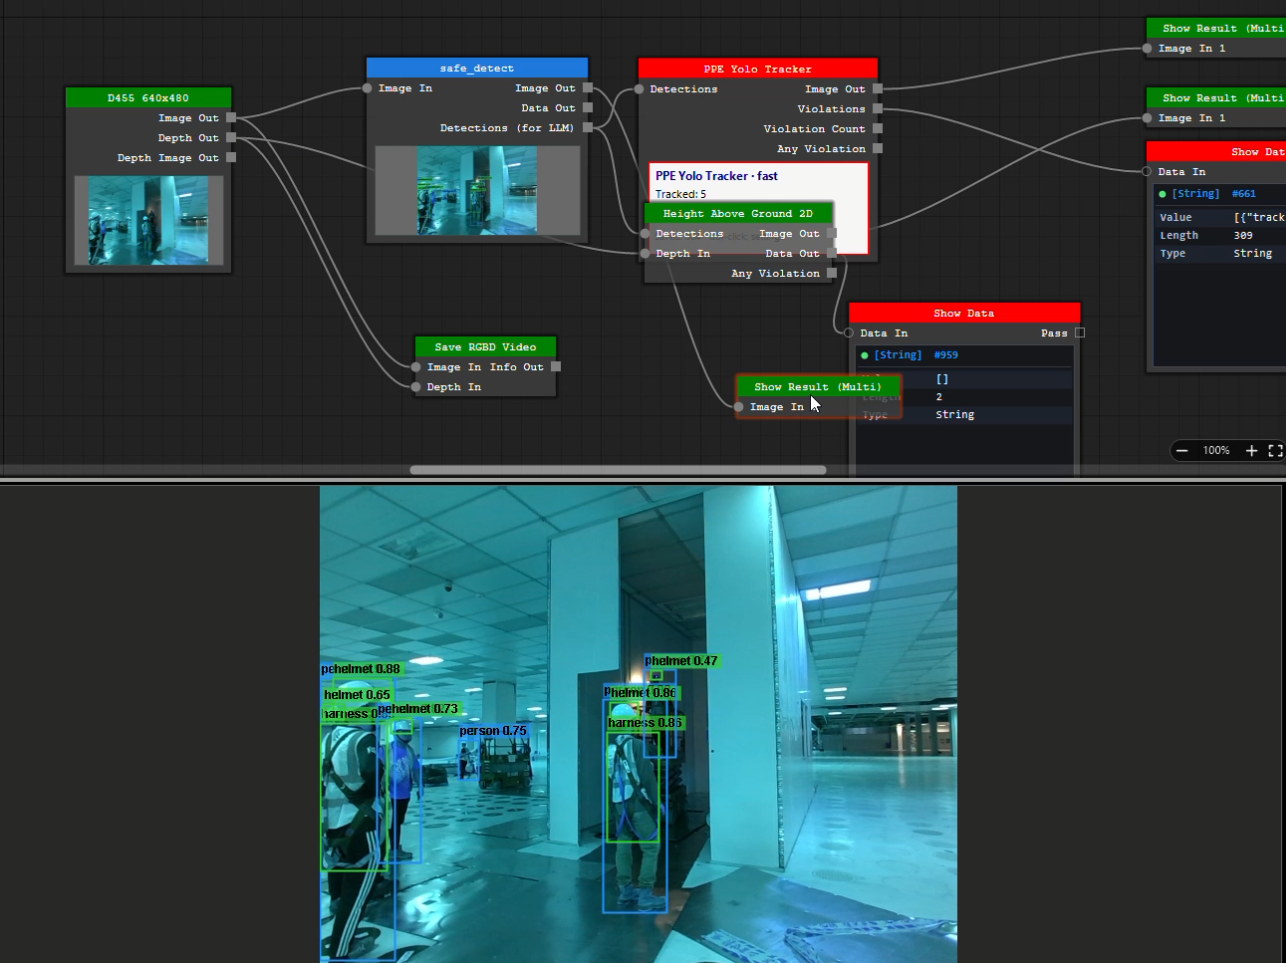
PPE safety graph
D455 → safe_detect → PPE Yolo Tracker → Show Result Sebuah kamera kedalaman masuk ke graf keselamatan: safe_detect menemukan orang-orangnya, PPE Yolo Tracker memeriksa helm dan harnes pada masing-masing — lima orang terlacak di frame ini — dan Height Above Ground 2D mengambil deteksi yang sama beserta aliran kedalaman lalu menaikkan bendera pelanggarannya sendiri.
RGB · D455 stereo depth · Cameo AI depth Satu RealSense D455, dua peta kedalaman dari gambar yang sama: kedalaman stereo kamera itu sendiri (kanan atas) menjadi rata dan bolong-bolong lewat beberapa meter pertama, sedangkan kedalaman AI di bawahnya membaca frame RGB yang sama dan masih memisahkan lantai, tiang, dan scissor lift.
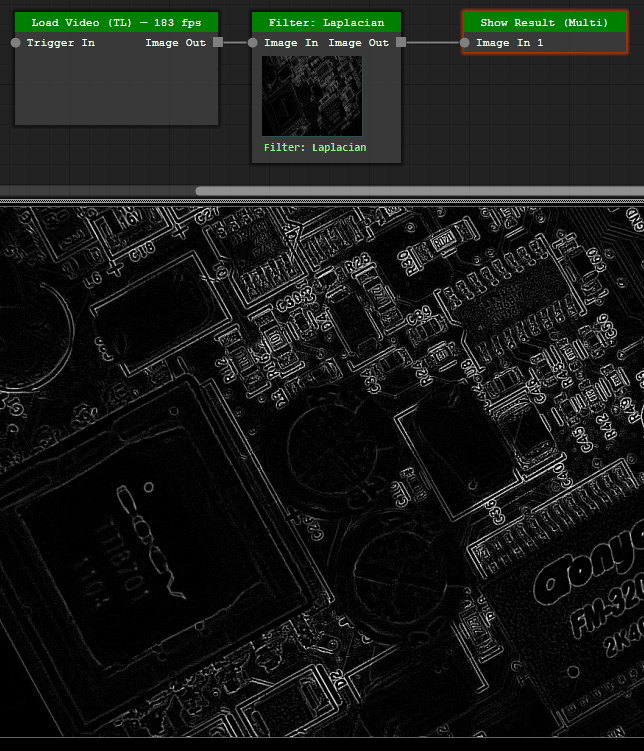
Laplacian filter at 183 fps
Load Video → Filter: Laplacian → Show Result Laplacian pada setiap frame dari klip PCB yang sama, pada 1280×720. Penghitung di node pemuat sendiri menunjukkan 183 fps dengan filter berada di rantai — sekitar 169 megapiksel per detik, pada mesin AMD Ryzen 7 seri 5000.
Load Image → Shape Detect → Show Result — semuanya dibangun oleh asisten Satu kalimat dan sebuah foto papan: segmentasikan chip persegi itu. Asisten menyusun tiga node, menyetel Invert, MinArea 8000 dan filter square/rectangle, lalu menjalankan grafnya — Shape: 0 found. Ia membaca ulang overlay buatannya sendiri, menyimpulkan bahwa filter itulah yang membuang kontur chip, menghapusnya dan menjalankan lagi: sebuah kontur menutup rapat di sekeliling QFP.

Apa yang bisa dilakukan graf ini

Lima kemampuan yang biasanya tersebar di lima perangkat lunak berbeda, kini dalam satu kanvas.

Graf node

Satu kanvas, 465 node

Setiap langkah adalah node dengan porta bertipe: memuat citra, melakukan ambang batas, mencari area objek, menjalankan detektor, menyaring berdasarkan jarak, menulis ke koil PLC. Kabelnya membawa bingkai citra, hasil deteksi, pose, peta kedalaman, dan angka. Setiap node menampilkan pratinjau keluarannya sendiri pada badan node, sehingga Anda melihat di mana alur melenceng tanpa perlu menghentikannya.

  • Utas berjalan bebas — alur mempertahankan laju bingkainya saat Anda menyunting
  • Urungkan, simpan otomatis, dan pemulihan setelah crash pada graf itu sendiri
  • Mode Operasi: layar operator terkunci hanya-baca dengan dasbor hasil
Node graph editor
Pelabelan

Beri label data di tempat Anda memakainya

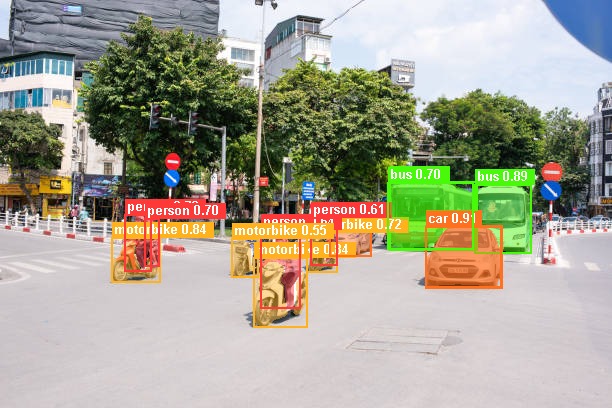
Gambar kotak dan poligon, ekspor ke struktur YOLO atau COCO, lalu alirkan hasilnya langsung ke node pelatihan dalam proyek yang sama. Segmentasi berbasis perintah teks (Grounded SAM) dapat melabeli satu batch lebih dulu sebelum disentuh manusia.

  • Kotak pembatas, poligon, dan penyaring kelas dengan ambang keyakinan per kelas
  • Mendeteksi pemasangan LabelMe dan menyerahkan pekerjaan ke sana bila Anda lebih terbiasa
  • Penumpukan bingkai, pemotongan per deteksi, dan super-resolusi sebagai node dataset
Auto-labelled detections on a street scene
Jaringan saraf

Gambar jaringannya, lalu latih

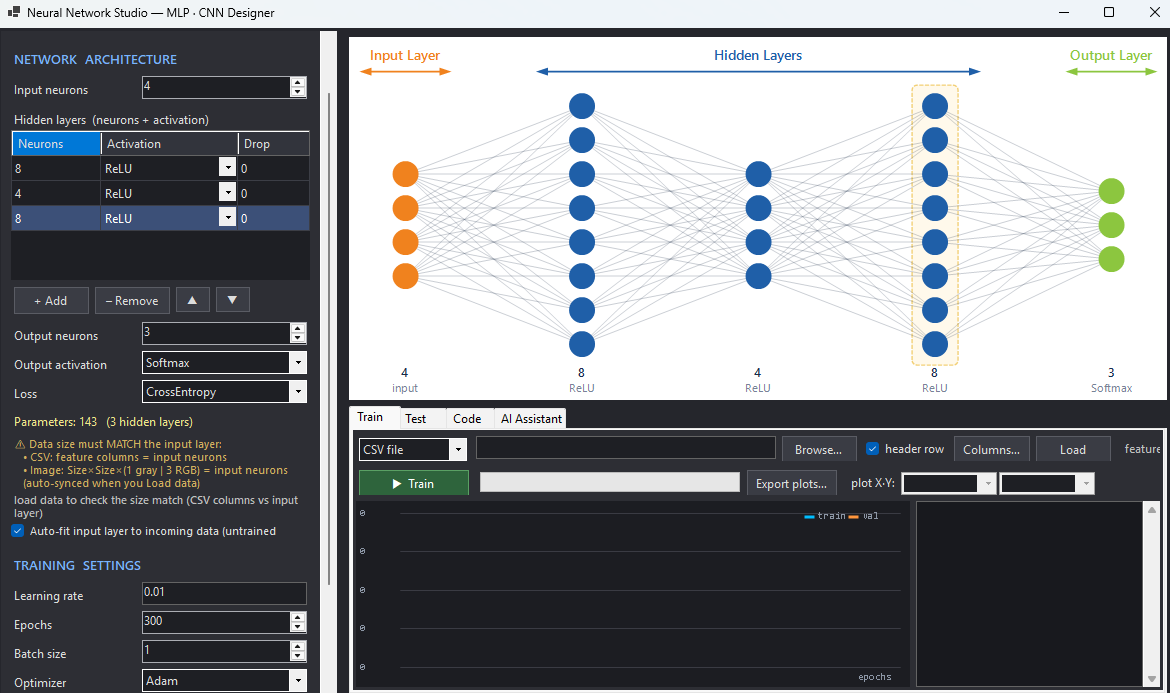
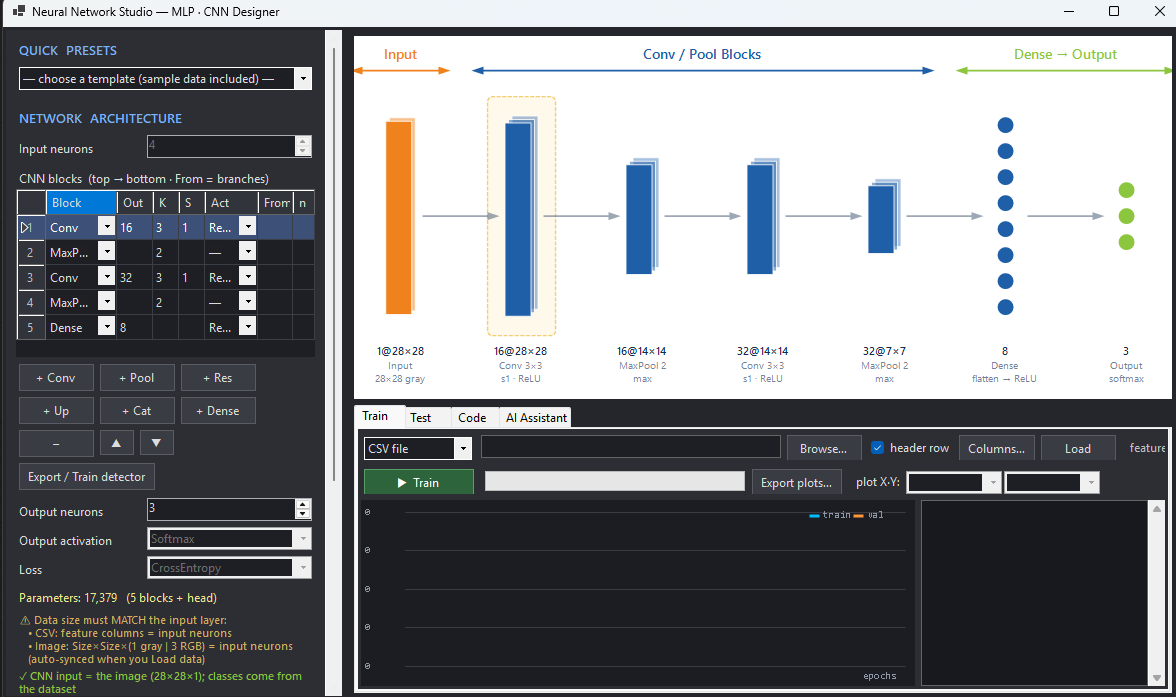
Perancang grafis untuk lapisan MLP dan CNN, ditambah tabel blok bergaya YOLO yang mengekspor YAML persis seperti yang diminta rantai perkakas pelatihan. Muat bobot .onnx atau .pth, jalankan inferensi di GPU, dan kuantisasi ke INT8 untuk target STM32.

  • ONNX Runtime dengan CUDA, otomatis mundur ke CPU bila tidak ada GPU
  • Node deteksi, segmentasi, pose, kedalaman, deteksi anomali, dan OCR
  • Studio pembelajaran penguatan dengan 12 metode klasik untuk menyetel parameter
MLP designer CNN block designer
Kendali

Hasilnya harus menggerakkan sesuatu

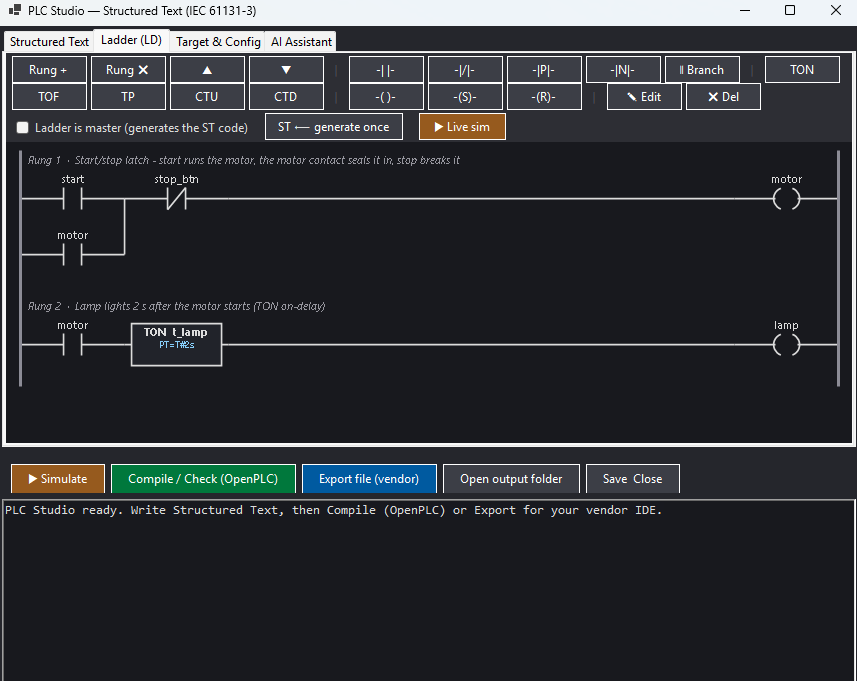
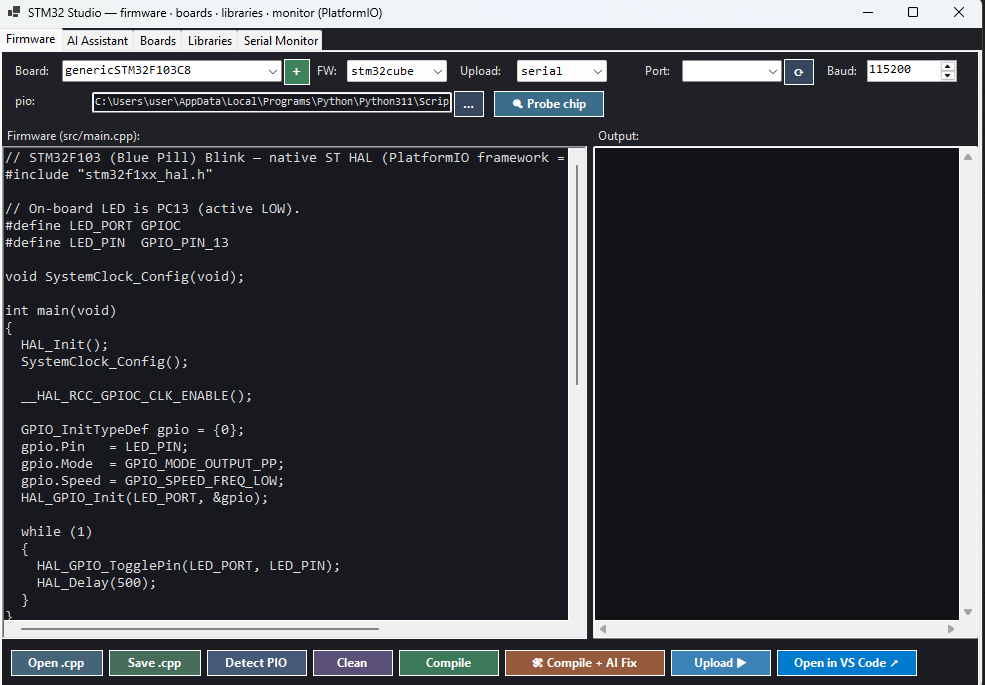
Visi yang tidak bisa menggerakkan aktuator hanyalah demo. Sambungkan keputusan ke koil PLC, sumbu gerak, pin GPIO mikrokontroler, atau topik MQTT. Firmware untuk STM32 dan Arduino dibuat, dikompilasi, dan diunggah dari dalam aplikasi.

  • PLC: Mitsubishi MC · Siemens S7 · Omron FINS · Modbus TCP · TwinCAT ADS
  • Gerak: sumbu GRBL, Modbus, dan ADS, soft motion, kalibrasi sembilan titik
  • MCU/FPGA: STM32 (PlatformIO), Arduino (arduino-cli), Verilog (Vivado / Quartus)
Ladder logic editor STM32 firmware studio
Sim to Real

Pabrik virtual untuk diprogram sebelum yang asli

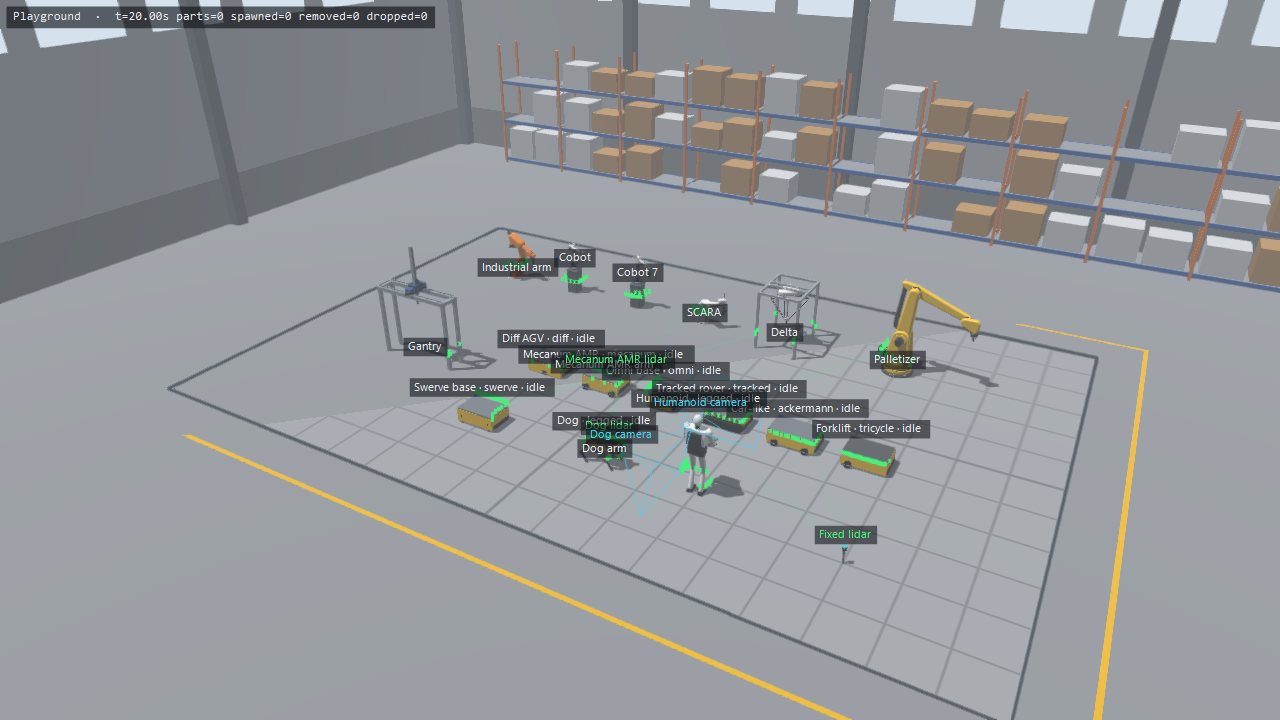
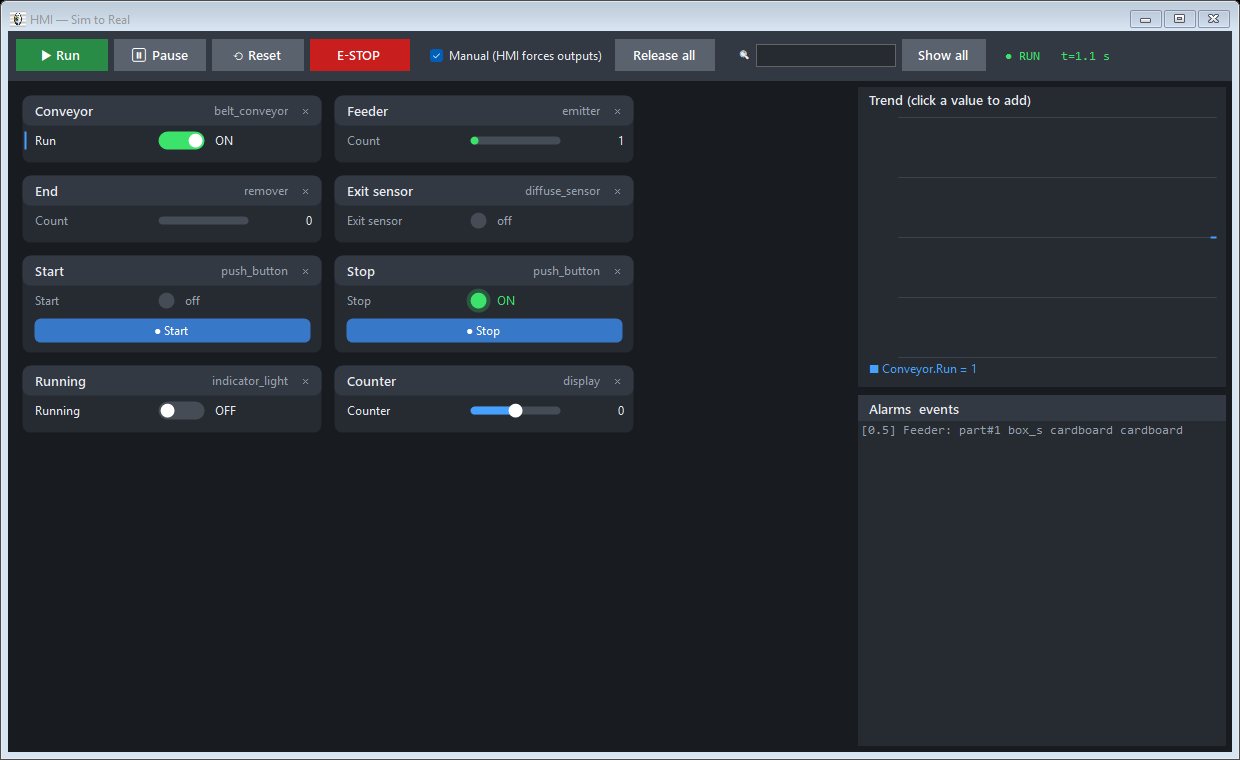
Bangun pabrik dari konveyor, sensor, pendorong, lengan robot, AGV, robot anjing, dan humanoid, tulis PLC-nya dengan ladder, structured text, atau C, lalu jalankan dalam 3D dengan fisika. Tag, kamera, dan lidar-nya mengalir ke semua node visi dan AI, dan HMI operator mengendalikannya — lalu alihkan tautan dari simulasi ke PLC atau robot sungguhan.

  • Panggung grid tanpa batas atau gudang; 17 latihan bernilai, dari start/stop hingga kurir humanoid
  • HMI dari tag pabrik itu sendiri: lampu, sakelar, slider, tombol tekan, tren, alarm
  • Monitor kamera: warna dan kedalaman langsung setiap kamera virtual, jepret PNG dan rekam video
  • Lengan robot dengan motor, gearbox, dan servo drive di tiap sumbu: gerakkan tiap sumbu sendiri dan baca torsi, arus, tegangan, daya, dan suhu secara langsung
Add-on gratis — unduh
Sim to Real plant in a warehouse hall HMI operator screen built from the plant tags
Robot & RL

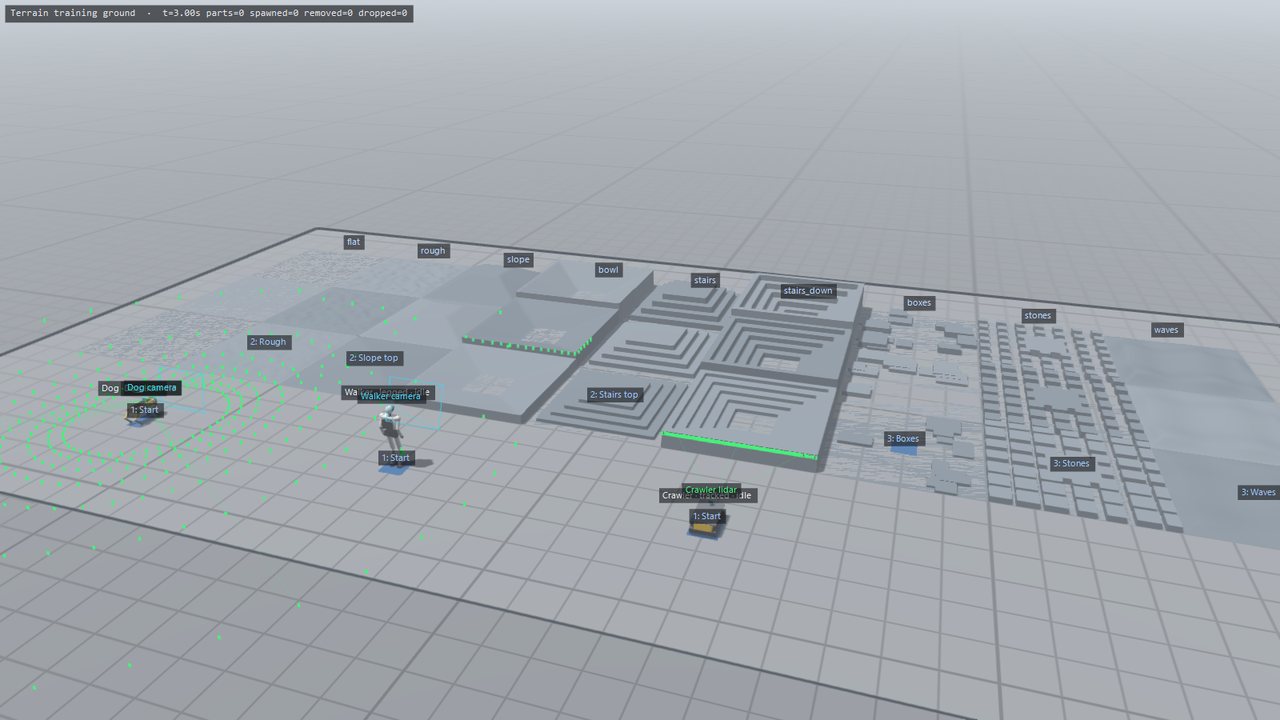
Latih robot di medan kasar

Generator medan menata lereng, tangga, balok, batu loncatan, dan gelombang dengan kesulitan bertahap. Robot berkaki menapak di tanah, roda menolak anak tangga yang tak bisa didaki, dan yang miring terlalu jauh akan terguling. Node reinforcement learning berlatih pada salinan tersembunyi pabrik Anda, lalu mengendalikan pabrik yang berjalan lewat kabel biasa.

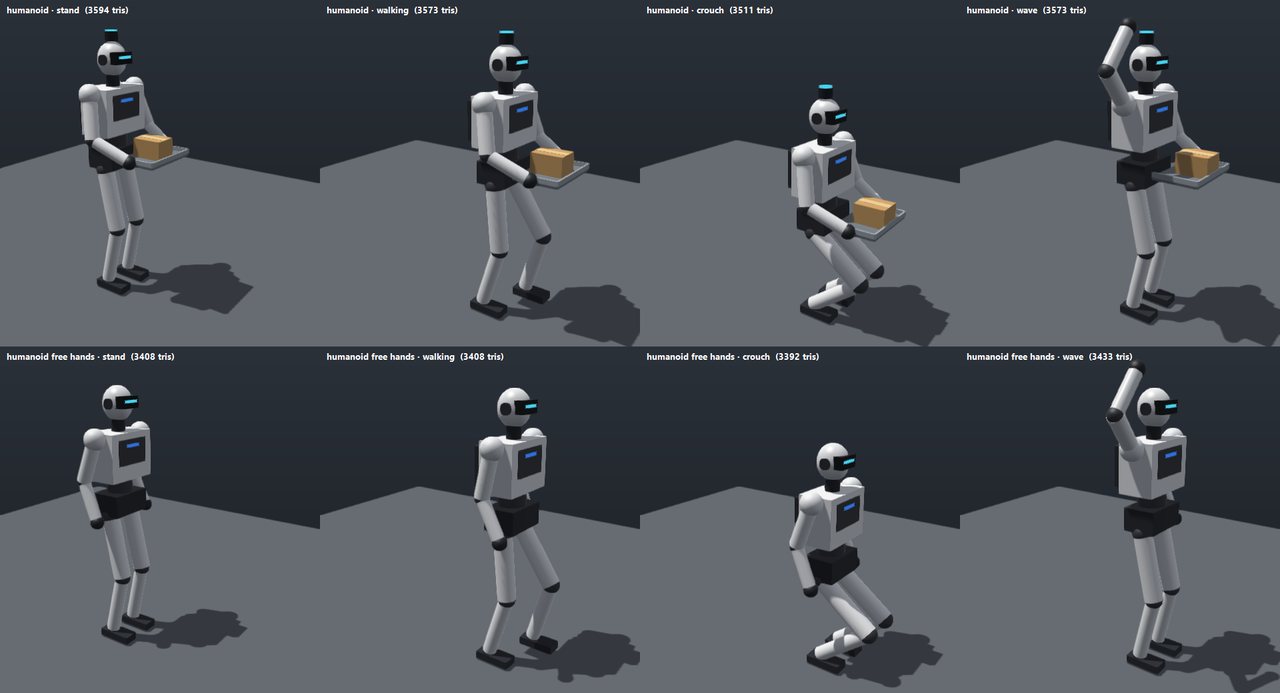
  • Humanoid, robot anjing, kendaraan roda dan rantai dengan stasiun, perencanaan jalur, dan zona aman
  • Q-learning, SARSA, Dyna-Q, dan lainnya pada pabrik itu sendiri — status dari tag, aksi ke I/O atau robot
  • Agen AI bawaan membangun adegan, menulis program, melatih kebijakan, dan menata HMI
Terrain training ground with a robot dog, a humanoid and a tracked vehicle Humanoid robot: standing, walking, crouching, waving
Studio robot anjing

Kendalikan, latih, nilai

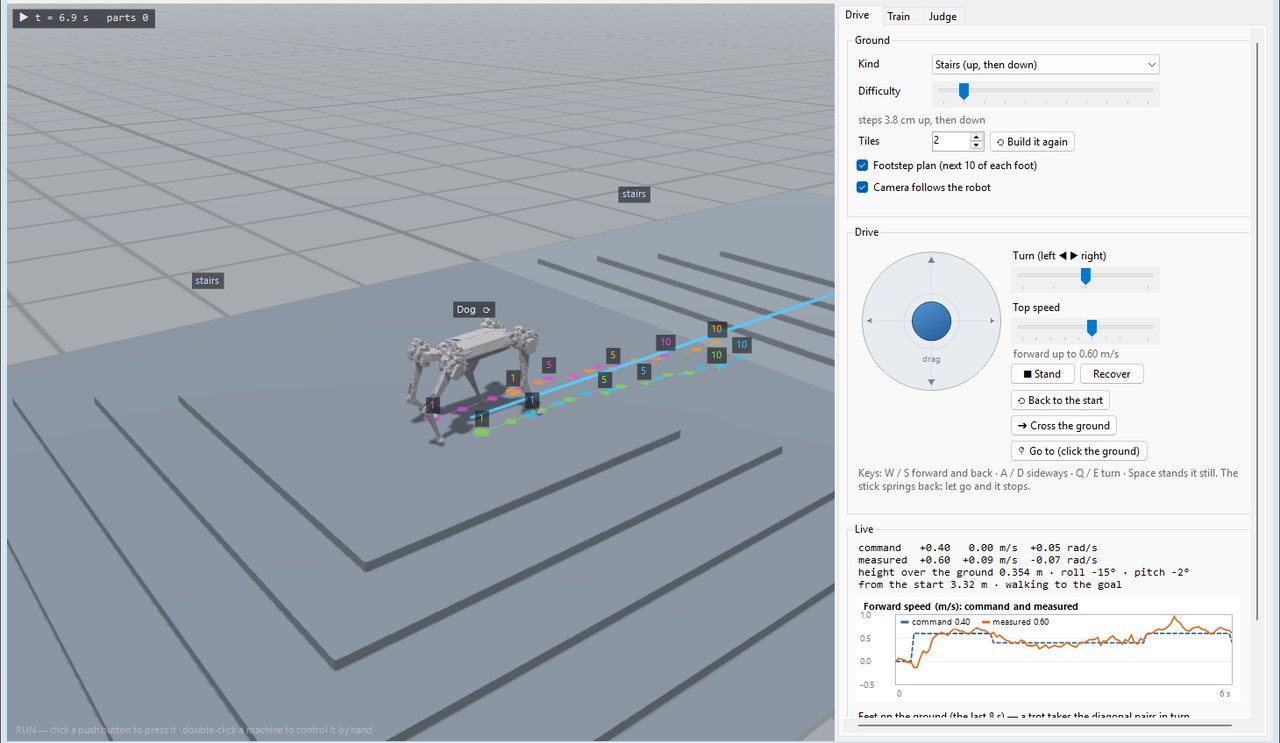
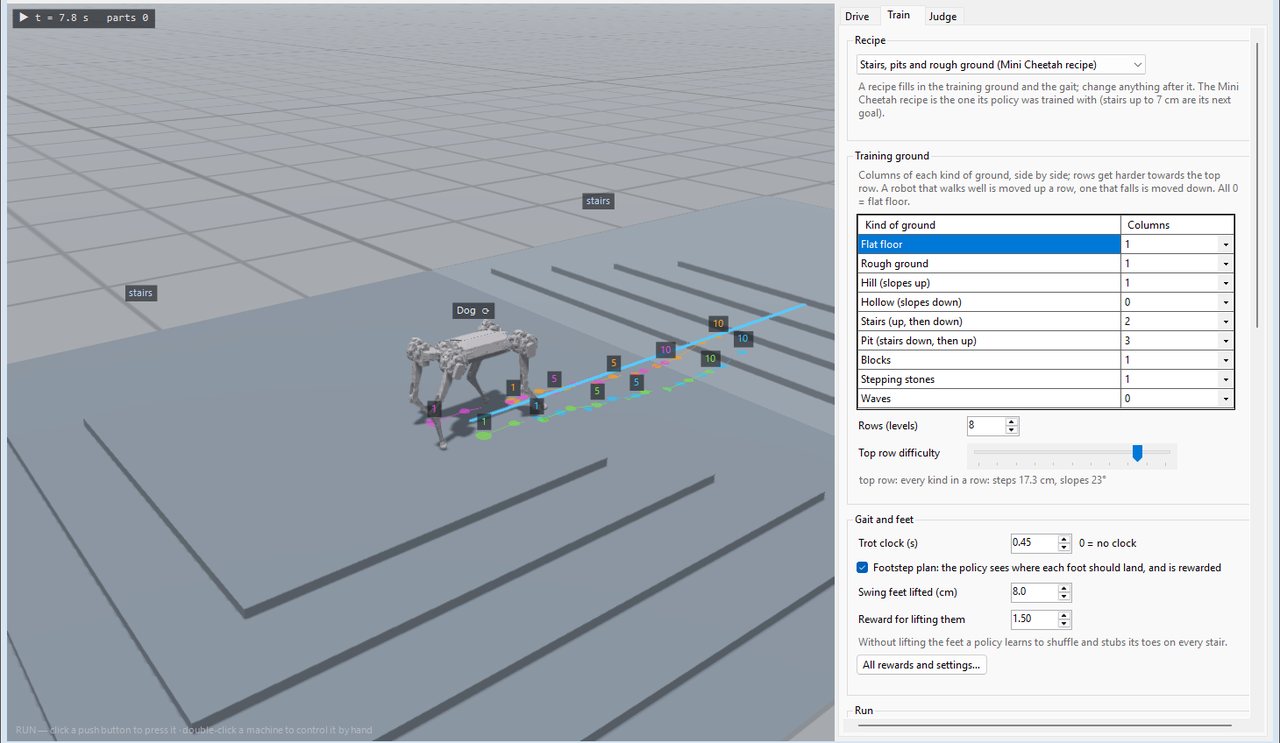
Studio untuk robot berkaki empat Sim to Real. Kendalikan dengan joystick melewati tangga, lereng, dan batu pijakan sementara rencana pijakan, kecepatan, dan sudut badannya diperbarui langsung; latih kebijakan berjalan dengan PPO di medan bertingkat di latar belakang; lalu biarkan lintasan penilaian memberi skor setiap checkpoint sebelum yang terbaik dipasang ke robot.

  • Kendali joystick dengan rencana pijakan, grafik kecepatan, dan strip langkah secara langsung
  • Pelatihan PPO dengan kurikulum medan: tangga, lubang, bukit, balok, batu pijakan, gelombang
  • Lintasan penilaian: setiap checkpoint melintasi tiap jenis medan dengan kesulitan meningkat, hasil berdampingan
Robot dog studio: driving the quadruped across stairs with its footstep plan Robot dog studio: the training ground and gait settings
Block Simulator

Modelkan dinamikanya, lalu jalankan di pipeline

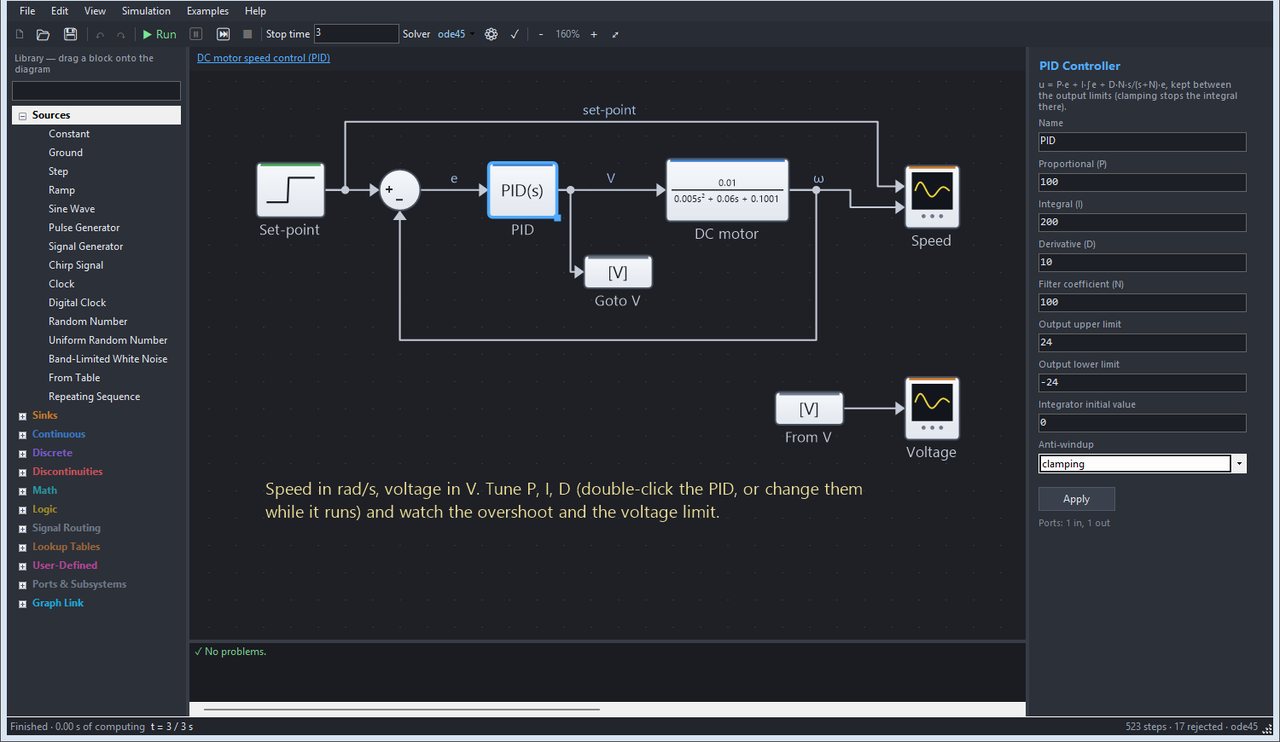
Simulator diagram blok dengan mesin C++ sendiri. Gambar plant dan pengendalinya seperti cara insinyur kendali — sumber, scope, gain, penjumlah, integrator, fungsi alih, ruang keadaan, PID, filter diskret, saturasi, relai, logika, tabel lookup, dan subsistem — tutup loop umpan baliknya, lalu selesaikan dengan ode45 / ode23 langkah variabel atau solver langkah tetap. Setelah itu node Block Diagram menjalankan model secara langsung di dalam pipeline visi: hasil ukur kamera masuk, perintah untuk motor keluar.

  • 89 blok dalam 12 pustaka, sinyal vektor, subsistem, Goto / From, dan parameter disetel saat berjalan
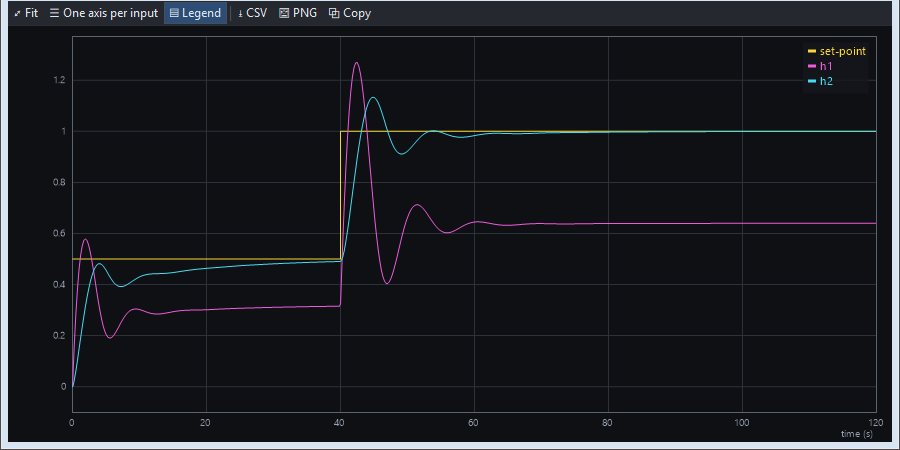
  • Scope dengan zoom dan kursor, grafik XY, ekspor CSV dan PNG; 8 model contoh dari PID motor DC hingga dua tangki seri
  • Agen AI membangun, menyimulasikan, dan menyetel model dengan membaca overshoot, waktu naik, dan waktu tunak dari grafik
Add-on gratis — unduh
Block Simulator: speed control of a DC motor with a PID Scope: levels of two tanks in series following their set-point
HMI Designer

Layar operator yang terhubung ke setiap node

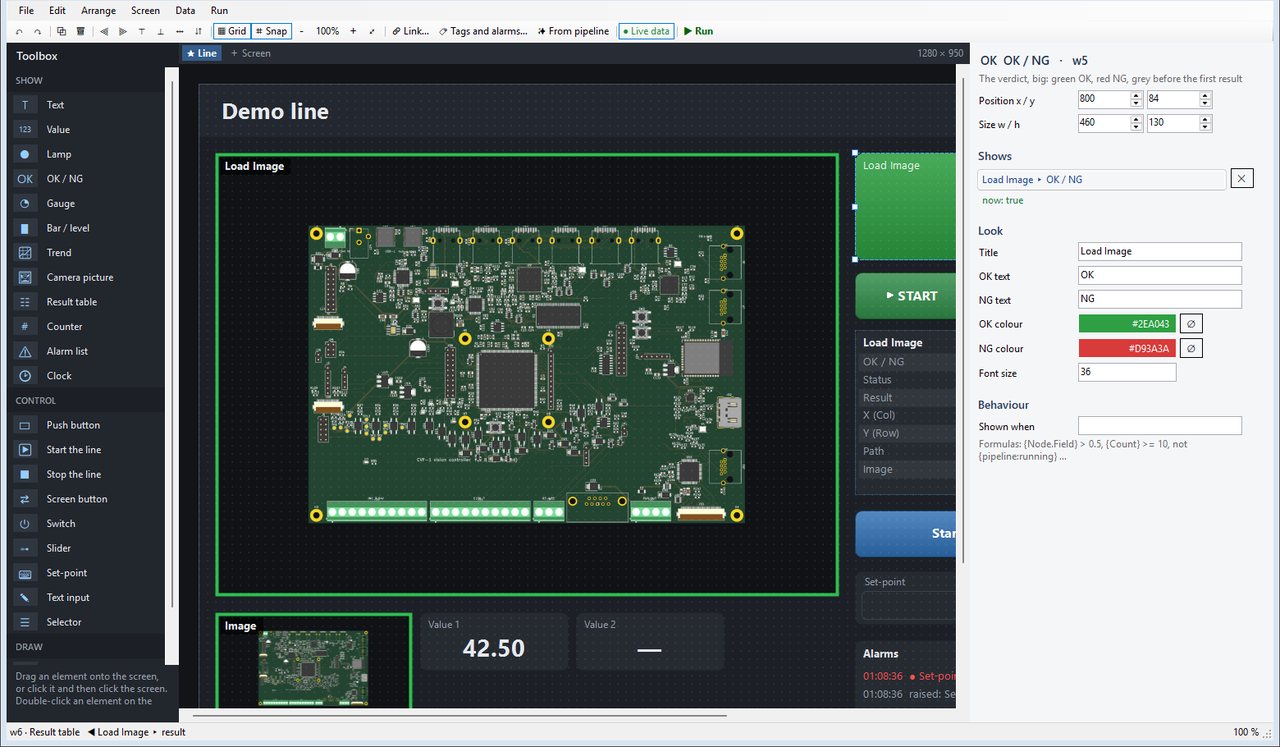
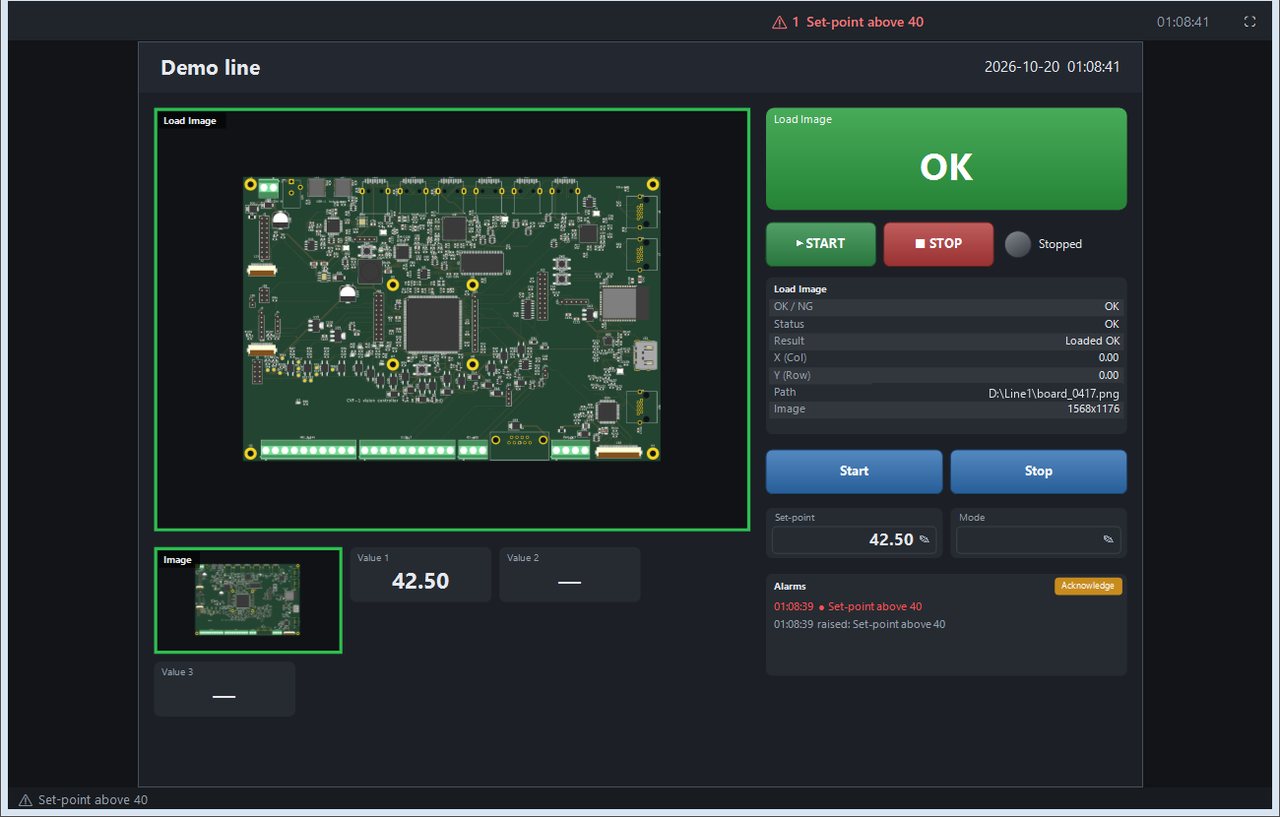
Gambar layar operator sebuah lini dari tombol tekan, sakelar, slider, setpoint, lampu, OK / NG, pengukur, tren, penghitung, gambar kamera, tabel hasil, dan daftar alarm. Setiap elemen terhubung langsung ke node di kanvas — hasil, output, pengaturan, gambar, atau rumus — dan tombol dapat mengatur nilai, mengirim pulsa pemicu, memanggil aksi node, berganti layar, atau memulai dan menghentikan lini. Layar disimpan di dalam proyek.

  • 19 jenis elemen, beberapa layar, tag, alarm dengan log, PIN insinyur, dan mode kios layar penuh
  • Node HMI Control dan HMI Display membawa nilai antara layar dan grafik
  • Minta layar ke agen AI: ia menautkan elemen berdasarkan nama, merendernya, dan memperbaiki yang tumpang tindih
Add-on gratis — unduh
HMI Designer: an operator screen linked to the nodes Operator screen running: camera picture, OK / NG, buttons, set-point and alarms
IoT & ponsel

Hasilnya harus keluar dari mesin

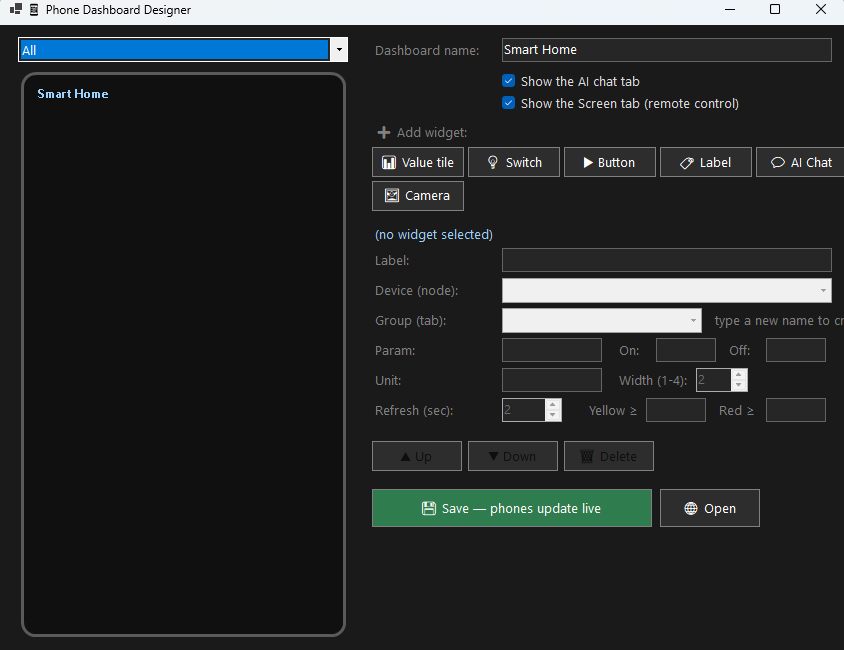
Sebuah putusan yang hanya mengendap di PC inspeksi tidak menolong siapa pun. Terbitkan ke broker MQTT lengkap dengan framenya, POST ke webhook — Telegram, LINE, ThingsBoard, apa pun yang membaca JSON — atau susun layar ponsel di perancangnya lalu serahkan ke operator persis ubin yang Anda pilih. Setelah disimpan, ponsel yang sedang terbuka menggambar ulang dalam hitungan detik.

  • MQTT publish (putusan, skor, JPEG) dan subscribe — sebuah sensor atau tombol memicu pipeline
  • Ubin nilai, sakelar, tombol, dan gambar kamera, dikelompokkan dalam tab, bisa dipasang sebagai PWA
  • Tab Layar mencerminkan jendela aplikasi ke ponsel dan mengirim ketukan kembali — hanya LAN dan token, dengan PIN untuk tab itu
Phone dashboard designer
Cameo Bus

Jaringan robot seperti ROS, tanpa ROS

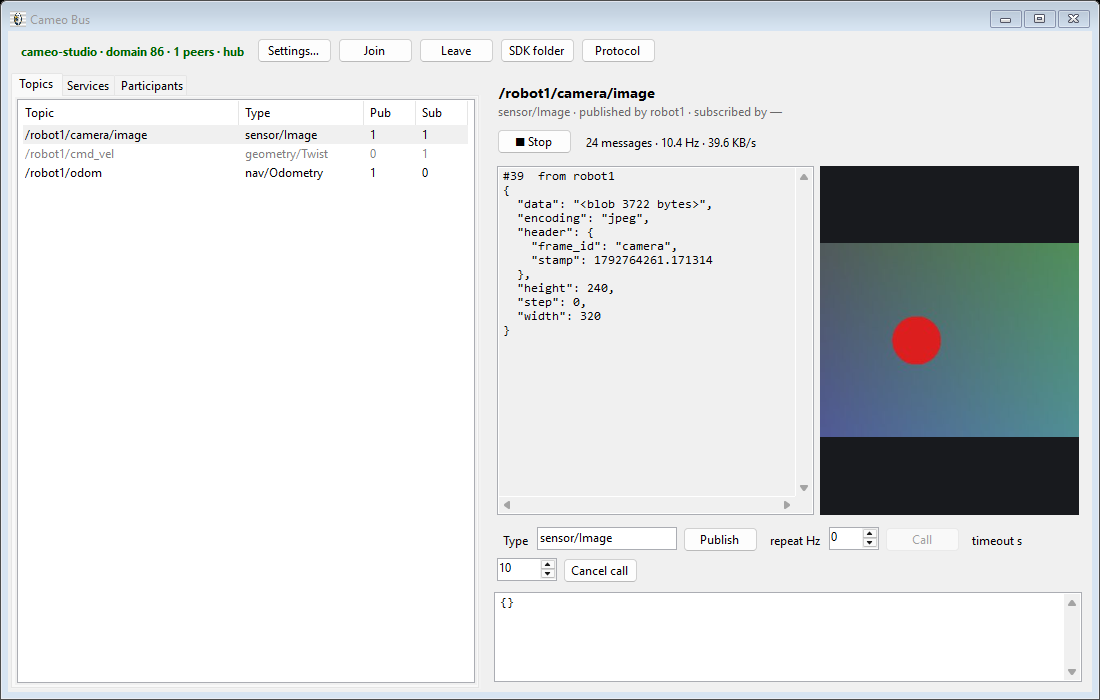
Robot, papan Raspberry Pi dan Jetson, PC, serta pabrik Sim to Real saling menemukan sendiri di jaringan dan berkomunikasi lewat topic dan service seperti ROS, tanpa memasang ROS atau Ubuntu. Kamera, odometri, dan status sendi dikirim keluar; perintah kecepatan dan aksi dikirim balik. Intinya ditulis dalam C++ dan pustaka Python-nya hanya satu file, jadi skrip yang sama bisa menggerakkan robot virtual maupun robot sungguhan: cukup ganti namespace.

  • Topic publish / subscribe, service dengan progres dan pembatalan, penemuan otomatis di LAN, kunci domain untuk menolak perangkat asing
  • Node Bus Subscribe, Bus Publish, dan Bus Call membawa kamera robot ke pipeline visi mana pun dan mengirim balik hasil atau perintah
  • Monitor semua mesin, topic, dan service dengan tampilan kamera langsung; 15 contoh Python, dari teleop keyboard hingga mengikuti bola merah
  • Versi berbeda tetap saling menemukan: robot versi lama tetap bisa bicara dengan PC versi baru
Cameo Bus monitor: the topics of a robot and its camera picture, live

Terhubung dengan apa saja

Terverifikasi pada versi yang dikirimkan. Yang tidak tercantum di sini tidak kami klaim.

Kamera & sumber citra

  • Hikvision MVS (GigE / USB3)
  • Basler pylon
  • The Imaging Source (GigE)
  • MindVision USB
  • Intel RealSense (colour + aligned depth)
  • RTSP · MJPEG · HLS · HTTP
  • Folder gambar dan berkas video

Kendali & fieldbus

  • Mitsubishi MC protocol
  • Siemens S7
  • Omron FINS
  • Modbus TCP / RTU
  • Beckhoff TwinCAT ADS / EtherCAT
  • GRBL motion
  • MQTT · HTTP request

Target kode & firmware

  • Proyek C++ mandiri
  • Python (berjalan di Linux)
  • Penyebaran EXE tanpa antarmuka
  • STM32 (PlatformIO)
  • Arduino (arduino-cli)
  • Verilog / HLS (Vivado, Quartus)
  • Structured text IEC dan ladder untuk PLC
  • Pustaka citra untuk ARM64, ARMv7, dan Cortex-M tanpa OS

Unduh

Satu berkas setup. Sisanya diunduh saat pemasangan.

Uji coba gratis 6 bulan hanya ada di versi 5.3.1 dan yang lebih baru. Pasang versi 5.3.1 (rilis 1 Oktober 2026) atau yang lebih baru, dan aplikasi akan mengaktifkan uji coba gratis 6 bulan saat pertama kali dibuka — tanpa file lisensi, asisten AI ikut di dalamnya. Pembukaan pertama itu memerlukan internet. Versi lama di daftar atas (5.3.0 dan sebelumnya) tidak punya uji coba dan meminta lisensi; jika Anda memasang salah satunya, pasang versi ini di atasnya.
Mesin perlu internet selama pemasangan. Pemasang mengunduh runtime inti sambil berjalan. Komponen opsional — lingkungan Python, SDK Halcon dan Hikvision, model AI bawaan, dan LabelMe — tetap di server sampai Anda menyalakannya di Tools > Components. Setelah terpasang, aplikasinya sendiri berjalan tanpa internet.
Belum ditandatangani secara digital. Windows SmartScreen akan memperingatkan Anda saat pertama dijalankan. Cocokkan SHA-256 di atas dengan berkas unduhan Anda sebelum melewati peringatan itu — pemeriksaan inilah yang seharusnya diberikan oleh tanda tangan digital.

Add-on gratis

Sim to Real, HMI Designer, dan Block Simulator diunduh terpisah, jadi setiap mesin hanya memasang yang dipakai. Aplikasi mengunduhnya sendiri: Alat > Komponen / Add-on > Unduh dan pasang, lalu mulai ulang. Atau unduh zip di sini dan pilih Pasang dari file di jendela yang sama. Memerlukan Cameo Image Studio 5.5 atau lebih baru.

Sim to Real

—

Pabrik virtual: konveyor, sensor, lengan robot, AGV, drone, robot anjing, dan humanoid dengan fisika, PLC perangkat lunak dalam ladder, structured text, atau C, render GPU, dan reinforcement learning pada banyak robot sekaligus.

Ukuran
—
Unduh add-on
SHA-256 —

HMI Designer

—

Layar operator untuk lini — tombol, sakelar, slider, lampu, gauge, tren, gambar kamera, dan daftar alarm — setiap elemen tertaut ke node. Disimpan di dalam proyek.

Ukuran
—
Unduh add-on
SHA-256 —

Block Simulator

—

Diagram blok sistem dinamis di atas mesin C++ — fungsi alih, ruang keadaan, PID, filter diskret, logika, tabel lookup, subsistem — serta node Block Diagram yang menjalankan model di dalam pipeline.

Ukuran
—
Unduh add-on
SHA-256 —

Pustaka citra Cameo

Pustaka citra C++ yang dipakai aplikasinya sendiri, dikemas untuk program Anda. Modulnya tidak memanggil apa pun selain sistem operasi dan runtime C++ Microsoft — tanpa OpenCV, tanpa LibTorch, tanpa BLAS.

Windows x64

—

Satu DLL per modul, ditambah build berkas tunggal yang dimuat binding C#, pustaka impor, header, serta binding C# dan Python.

Ukuran
—
Modul
—
Unduh semua modul (arsip)
SHA-256 —

Linux x64

—

Modul yang sama dibangun sebagai .so dengan g++ 15, plus header dan paket Python. Binding C# memuat build berkas tunggal versi Windows, jadi di Linux pintu masuknya adalah C, C++ atau Python.

Ukuran
—
Modul
—
Unduh semua modul (arsip)
SHA-256 —
Yang harus Anda sediakan sendiri. Sebuah license.lic saat dijalankan — berkas yang sama yang membuka aplikasi — plus runtime Microsoft Visual C++ 2015-2022 x64 di Windows. Tidak ada lagi: tanpa OpenCV, tanpa LibTorch, tanpa BLAS. Tabel P/Invoke yang menunjukkan cara memanggil setiap fungsi terekspor ikut di dalam arsip, di folder csharp/.

Di luar Windows

Pustaka yang sama, berjalan di papannya

Aplikasinya butuh Windows; pustakanya tidak. Modul C++ yang sama dibangun untuk Linux embedded di ARM dan untuk Cortex-M tanpa sistem operasi di bawahnya — modul itu tidak mengimpor apa pun selain runtime C, jadi tidak ada OpenCV, BLAS, atau Python yang harus dikompilasi silang lebih dulu.

Linux ARM64

—

Untuk papan Cortex-A 64-bit yang menjalankan Yocto, Buildroot, atau image berbasis Debian — Jetson, Raspberry Pi 4 dan 5, Rockchip, i.MX8. Berisi shared object, header, dan paket Python, dengan jalan masuk yang sama seperti build x64. Arsip berisi README, header, paket Python cameo, dan enam contoh cara memanggilnya dari Python.

Ukuran
—
Modul
—
Unduh semua modul (arsip)
SHA-256 —

Linux ARM 32-bit

—

Modul yang sama untuk Cortex-A 32-bit dengan floating point perangkat keras — i.MX6, Allwinner, image Raspberry Pi lama. Berisi shared object, header, dan paket Python. Arsip berisi README, header, paket Python cameo, dan enam contoh cara memanggilnya dari Python.

Ukuran
—
Modul
—
Unduh semua modul (arsip)
SHA-256 —

Cortex-M, tanpa OS

Dibuat di dalam aplikasi

Tidak ada yang perlu diunduh di sini. Aplikasi membangun target ini sendiri: pilih modul yang sanggup dibawa mikrokontroler tanpa OS, aplikasi mengompilasinya untuk arm-none-eabi dan menautkan arsip statis ke firmware yang dihasilkannya — alur yang sama dengan mem-flash STM32 dan Arduino.

Dapatkan aplikasi
Apa itu build embedded, dan apa yang bukan. Ini pustaka citra — filter, geometri, pengukuran, blob, barcode, OCR, dan modul jaringan saraf — yang dikompilasi untuk target tersebut. Ini bukan aplikasinya: editor node, studio pelatihan, dan asisten AI tetap di Windows. Inferensi di papan ini berjalan di CPU, karena modulnya tidak membawa CUDA. Saat dijalankan, setiap build meminta license.lic yang sama dengan yang membuka aplikasi.

Ajukan kunci aktivasi

Aplikasi berjalan luring, tetapi asisten AI dilisensikan per komputer. Pasang terlebih dahulu, buka Tools ▸ AI Settings, salin Machine ID yang tampil, dan kirimkan bersama formulir ini.

Atau kirim email langsung ke: [email protected]

Tampil di Tools ▸ AI Settings, atau jalankan Cameo_Image.exe --ai-check. Kosongkan bila Anda belum memasang — kami akan mengirimkan panduannya.

Hanya dipakai untuk menerbitkan dan mendukung lisensi Anda. Tidak diteruskan ke pihak lain.

Kebutuhan sistem

Ini persyaratan untuk aplikasi Windows — tidak ada build macOS, dan port Linux dari aplikasinya belum dirilis. Yang keluar dari Windows adalah pustaka citranya.

Item Minimum Disarankan
Sistem operasi Windows 10 64-bit Windows 11 64-bit
Prosesor 4 inti, x86-64 8 inti atau lebih
RAM 8 GB 16 GB atau lebih
Kartu grafis Tidak wajib — inferensi mundur ke CPU NVIDIA RTX 3060 atau lebih baik, driver terbaru
Ruang disk 30 GB kosong (SSD) 60 GB kosong untuk dataset dan rekaman
Diunduh oleh pemasang Runtime Visual C++ x64, Microsoft Edge WebView2, pustaka CUDA dan cuDNN, PyTorch, OpenCV, ONNX Runtime, dan lingkungan Python bawaan. Pemasang mengunduhnya untuk Anda — tidak ada yang perlu dipasang manual, tetapi mesin perlu koneksi selama pemasangan.

Tanya jawab

Sebenarnya berapa besar yang diunduh?

Berkas setup-nya sendiri kecil — ukuran dan hash persisnya ada di kartu unduhan di atas. Saat memasang, ia mengambil runtime inti: CUDA dan cuDNN, PyTorch, OpenCV dengan dukungan GPU, ONNX Runtime, dan lingkungan Python lengkap. Angka itu juga ada di kartu. Komponen opsional diunduh belakangan lewat Tools > Components, dan hanya yang Anda nyalakan.

Apakah saya perlu kunci untuk memakai aplikasinya?

Alur visi berjalan tanpa kunci. Hanya asisten AI yang dilisensikan per komputer: Anda mengirimkan Machine ID yang ditampilkan aplikasi dan menerima kunci yang terikat pada komputer tersebut. Kunci yang diterbitkan untuk satu komputer tidak akan bekerja di komputer lain.

Apakah berkas unduhannya bertanda tangan digital?

Belum. Sertifikat penandatanganan kode sedang diurus. Sementara itu, cocokkan nilai hash SHA-256 yang kami umumkan di samping tombol unduh — nilai itu sama andalnya untuk mengenali berkas yang diubah atau terpotong.

Apa format berkas proyeknya?

Proyek disimpan sebagai .json biasa: node, parameter, dan sambungan, dapat dibaca di penyunting teks mana pun dan mudah dimasukkan ke kendali versi. Ekstensi .mcameo yang mungkin Anda lihat adalah wadah tensor terpisah untuk bobot model, bukan berkas proyek.

Bisakah berjalan tanpa GPU?

Bisa. Deteksi dan segmentasi otomatis mundur ke CPU. Namun selisih kecepatannya besar — model berat di CPU cocok untuk pengujian, bukan untuk mengejar takt lini produksi.

Apakah ada versi macOS atau Linux?

Tidak ada build macOS, dan aplikasinya sendiri juga tidak punya build Linux. Pustaka citra C++ lain soal — ia bisa dibangun untuk Linux dan berkas .so ada di bagian unduhan di atas. Untuk sebuah pipeline, jalan praktis ke Linux saat ini adalah mengekspornya sebagai Python atau C++ dari aplikasi Windows lalu menjalankannya di mesin tujuan.

Apakah ada bagian yang bisa berjalan di papan embedded?

Pustakanya bisa. Ia dibangun untuk Linux embedded di ARM 64-bit dan 32-bit, serta untuk Cortex-M tanpa sistem operasi, sehingga inspeksinya sendiri berjalan di perangkat — bagian Embedded di atas menyebut isi tiap target. Aplikasinya tetap di Windows: bangun dan latih di sana, lalu jalankan pipeline yang diekspor atau program Anda sendiri terhadap pustaka itu di papan.

Apakah agen VLA menggerakkan mesin tanpa bertanya?

Hanya jika Anda mengaturnya begitu. Node VLA Agent baru mulai dalam Dry-run: mencatat apa yang akan dilakukan dan tidak menggerakkan apa pun. Confirm menanyakan ya atau tidak sebelum setiap aksi. Autonomous bertindak sendiri, tetapi hanya di dalam jendela posisi serta batas langkah dan kecepatan yang Anda tetapkan — perintah di luar batas ditolak sebelum sampai ke drive. Agen tidak pernah mulai sendiri, dan interlock yang terbuka menghentikan semua mesin.

Apakah node visi-bahasa mengirim frame ke cloud?

Tidak. Node VLM menjalankan model lokal di GPU mesin — versi 4-bit muat di 6 GB — sehingga frame tidak keluar dari mesin. Agen VLA berbeda: ia berpikir dengan penyedia AI yang Anda pilih di pengaturan, bisa layanan cloud seperti Gemini, OpenAI atau Claude, atau model lokal lewat Ollama.

Beri tahu kami pendapat Anda

Menemukan bug, butuh node yang belum ada, atau ada yang berjalan baik? Setiap pesan dibaca langsung oleh orang-orang yang membangun aplikasi ini.

Hanya jika Anda ingin dibalas.
Misalnya 5.3.1. Kosongkan jika belum memasang.

Hanya dipakai untuk memperbaiki aplikasi. Tidak diberikan kepada pihak lain.

Rangkai pipeline pertama Anda malam ini

Satu installer kecil untuk Windows 10 dan 11. Ia menarik runtime yang dibutuhkan saat memasang, lalu berjalan luring.