Version 5.6 · L’agent IA conçoit, programme et entraîne les usines Sim to Real · Entraînements moteur sur chaque axe · Add-ons gratuits · 465 nœuds

De la caméra à l’inférence jusqu’à l’automate — on câble, on ne code pas.

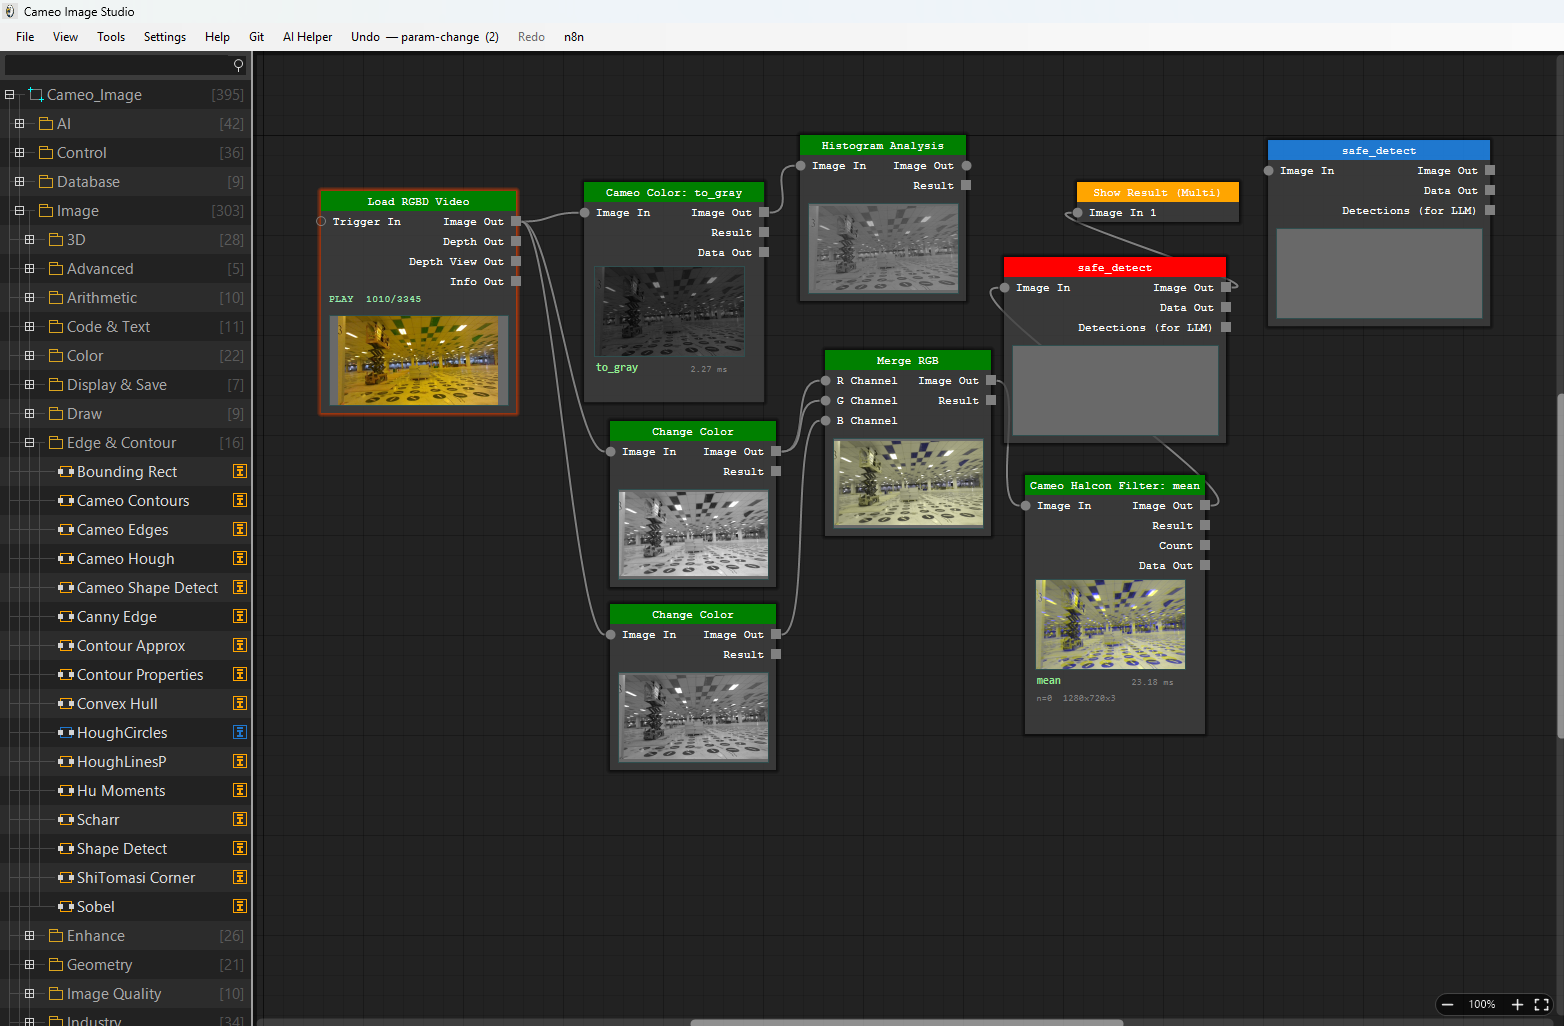
Cameo Image Studio est un établi en graphe de nœuds pour la vision industrielle. Posez un nœud caméra, reliez-le à l’inférence GPU, reliez celle-ci à un automate ou à un axe de mouvement, et la ligne tourne — sans écrire le moindre script de compilation. Quand du code devient nécessaire, le graphe s’exporte en C++, en Python ou en exécutable autonome.

Windows 10/11 64 bits uniquement. Le programme d’installation est un petit fichier : le reste — CUDA, PyTorch, OpenCV, ONNX Runtime et un environnement Python embarqué — est téléchargé pendant l’installation, sans rien à préparer à la main.

465nœuds au catalogue
9langues d’interface
5fabricants de caméras pris en charge
C++ · Pyle graphe s’exporte en code
Node graph editor

Assistant IA

L’agent vit dans le graphe

Pas une fenêtre de chat greffée sur le côté. L’assistant construit le pipeline, l’exécute et corrige ses propres paramètres jusqu’à ce que le contrôle passe. Un modèle vision-langage (VLM) répond aux questions sur l’image sur votre propre GPU, et un agent vision-langage-action (VLA) transforme ce que voit la caméra en mouvements de machine — dans les limites que vous fixez.

01

Agent IA — il réfléchit et construit

Transforme une phrase en pipeline qui fonctionne, l’exécute, regarde le résultat et corrige ses propres erreurs.

02

VLM — il comprend l’image

Répond en langage courant à des questions sur une image — « chaque ouvrier porte-t-il son harnais ? » — sans liste de classes entraînée à l’avance.

03

VLA — il transforme la vue en mouvement

Lit ce que voit la caméra et l’état en direct de chaque machine, propose le mouvement suivant d’un axe, d’un automate ou d’un robot vers votre objectif, et relit l’état après chaque mouvement — dans les limites que vous fixez.

Exemple de session

Compte les vis sur le plateau. Marque le plateau NG s’il en manque une.

  1. LitParcourt le catalogue de 436 nœuds et leurs notes d’utilisation, et choisit LoadImage, Cameo_Threshold, Cameo_Blob_Analysis, Pass/Fail_Judge et Show Result.
  2. ConstruitCrée et relie les nœuds. Le lot est validé avant de toucher le canevas, avec un instantané pour revenir en arrière.
  3. ExécuteExécute le pipeline sur les 12 images d’exemple.
  4. RegardeOuvre la sortie du seuillage et voit lui-même le problème : deux vis qui se touchent comptent pour un seul blob.
  5. CorrigeAjoute Cameo_Morphology pour les séparer, relève le seuil et relance.
  6. Valide12 plateaux sur 12 justes — 24 vis sur un plateau complet, et celui où il en manque une est marqué NG.

Illustration, abrégée. Les étapes sont celles que l’agent suit à chaque tâche ; les noms de nœuds viennent du vrai catalogue.

  • Connaît les 436 nœudsPorts, paramètres et mode d’emploi de chacun — avant même de choisir un nœud.
  • Voit ce qu’il produitOuvre l’image qui sort de n’importe quel nœud et la juge à l’œil, jusqu’à quatre images par tour.
  • Vérifie avant d’agirChaque modification est validée, appliquée en un seul lot et annulée en cas d’erreur. Il ne déclare pas avoir fini tant que le graphe contient des erreurs.
  • Lit votre cahier des chargesJoignez une photo, ou un PDF de 600 pages maximum : il en extrait les tolérances et les règles de contrôle.
  • Répare aussi l’installationCaméra introuvable ? Il vérifie le pilote, le lien, la détection et le sous-réseau, peut régler l’IP de la caméra et installe l’environnement Python ou le modèle manquant.
  • Il se souvient, dans votre langueChaque poste garde sa propre mémoire d’une session à l’autre. Il répond en neuf langues et montre son raisonnement pendant qu’il travaille.
Assistant IA

Décrivez le contrôle, recevez le graphe

L’assistant intégré lit le catalogue de nœuds et construit une chaîne à partir d’une phrase. Il voit les images produites par vos nœuds, accepte une photo ou un cahier des charges en PDF, exécute la chaîne, relit le résultat — puis change les paramètres et recommence.

  • Crée les nœuds, les relie et règle les paramètres, avec validation et retour arrière
  • Écrit des nœuds C# sur mesure pour ce que le catalogue ne couvre pas
  • Passe par un serveur sous licence — une clé par machine, aucune clé d’API à gérer
Vision-langage

Posez une question à l’image

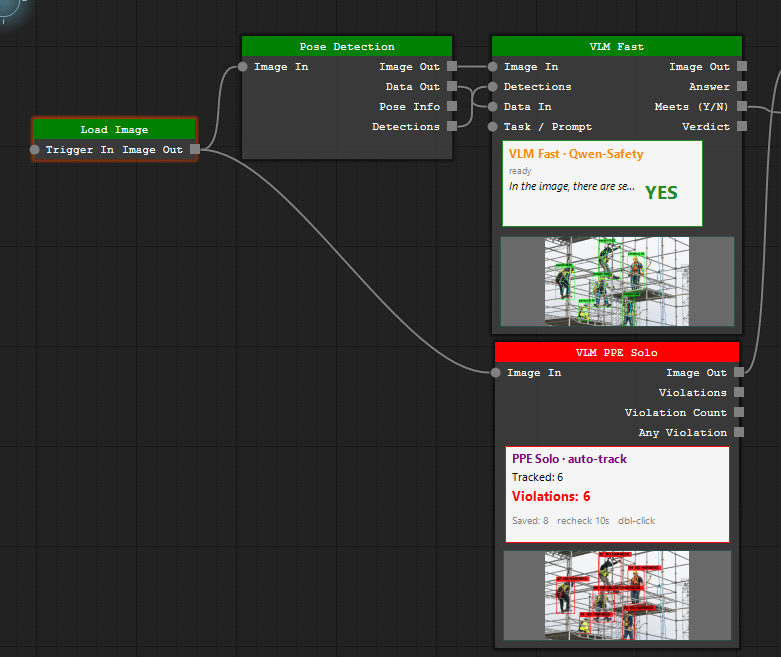
Reliez une image et une phrase à un nœud vision-langage, puis lisez la réponse sur un port. Demandez si chaque ouvrier de l’échafaudage porte un harnais : le graphe renvoie un verdict, un nombre d’infractions et les boîtes correspondantes — sans liste de classes entraînée au préalable. Le modèle est un Qwen2.5-VL 3B affiné pour la sécurité de chantier, et il tourne sur la machine elle-même.

  • Verdicts oui/non, réponses en texte libre et compteurs d’infractions sur des ports typés
  • Contrôles EPI et sécurité : chaque personne est suivie et revérifiée à intervalle régulier
  • Tourne à côté du détecteur : la boîte et la réponse viennent de la même image
  • La version 4 bits tient dans un GPU de 6 Go et fonctionne hors ligne — aucune image n’est envoyée à un service cloud
Vision-language safety nodes
Vision-langage-action

Tapez l’objectif. La machine bouge — dans vos limites.

Le nœud VLA Agent regarde l’image de la caméra et ses détections, lit l’état en direct de chaque machine du canevas par la liaison propre à cette machine, puis agit à travers ces mêmes nœuds pour atteindre l’objectif saisi. Après chaque mouvement, il relit l’état avant de décider du suivant : percevoir, réfléchir, agir, vérifier.

  • Pilote des axes en GRBL, Modbus et ADS, des variables d’automate, des robots en TCP, des GPIO, le port série et MQTT
  • Dry-run, Confirm ou Autonomous — fenêtre de position, pas et vitesse maximum sont vérifiés avant qu’une commande n’atteigne le variateur
  • Ne démarre jamais seul : une entrée d’interverrouillage ou l’E-STOP de VLA Studio arrête toutes les machines d’un coup
Image + détections
État des machines en direct
VLA Agent

ObjectifAmène l’axe X sur la vis que voit la caméra, puis ferme la pince

Mode Dry-runConfirmAutonomous
Politique de sécurité Fenêtre de position · pas max · vitesse max · interverrouillage — refusé avant d’atteindre le variateur
AxesGRBL · Modbus · ADS PLCMC · S7 · FINS RobotTCP I/OGPIO · MQTT
Relire l’état, vérifier, décider du mouvement suivant

Des graphes, en marche

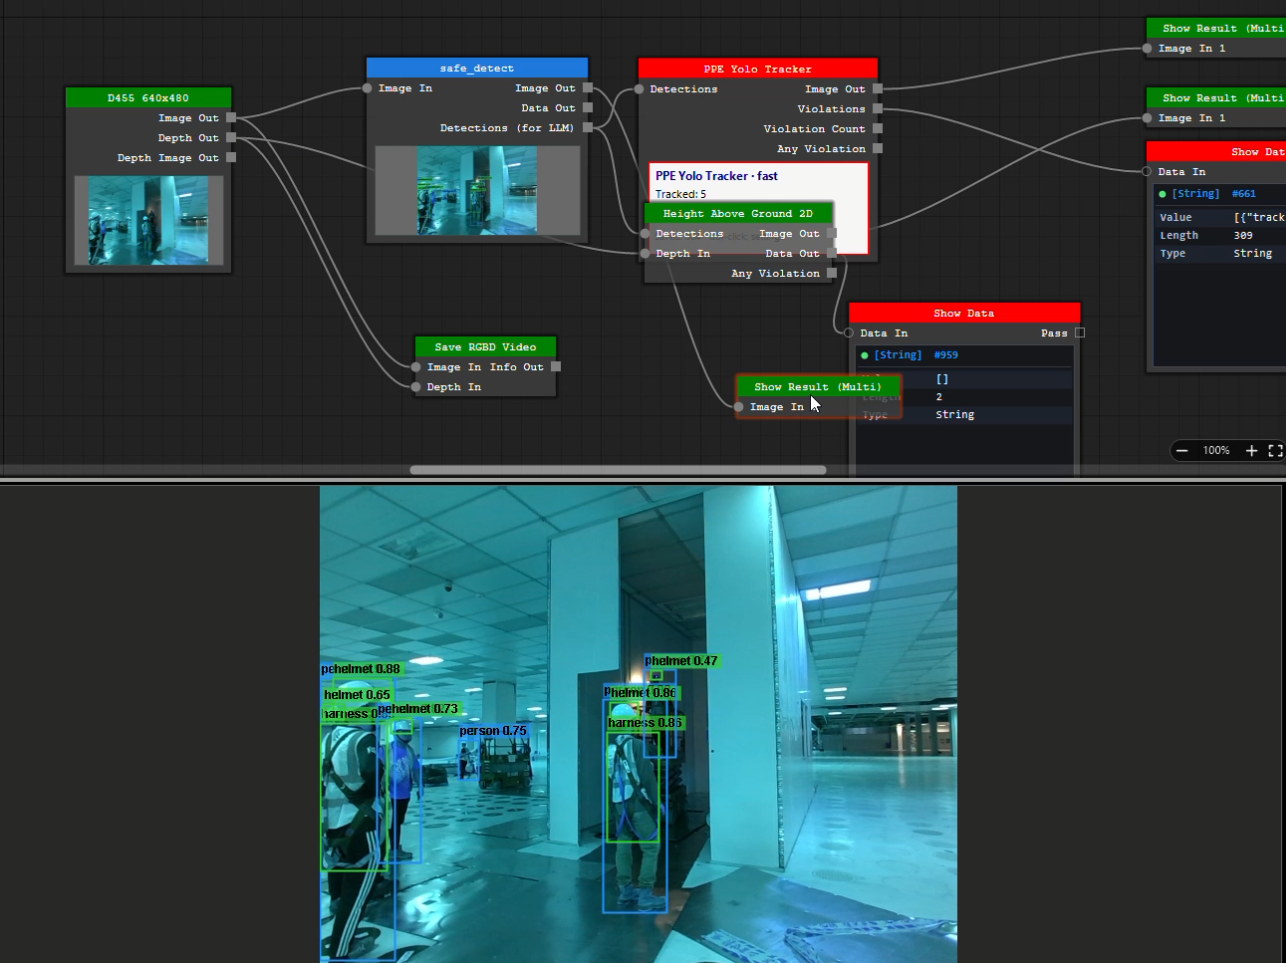
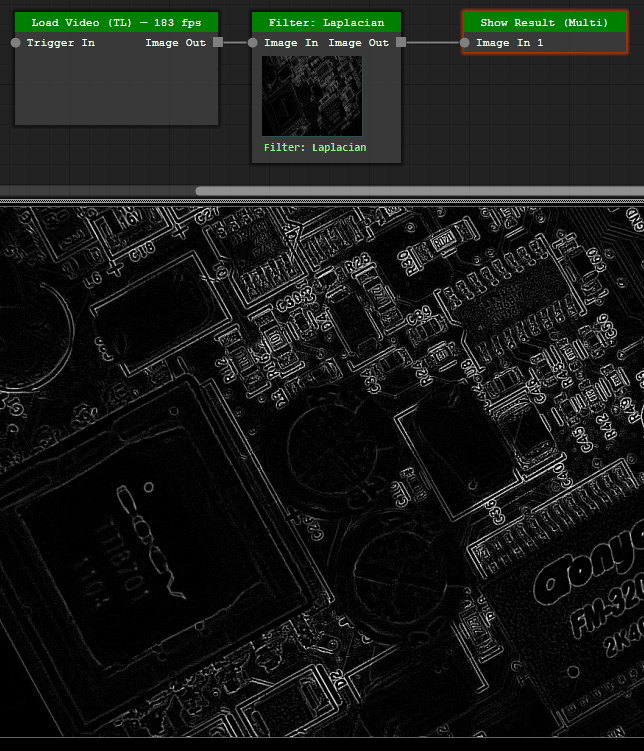
Captures et enregistrements d’écran pris directement dans la version distribuée — aucune maquette. Chaque nœud prévisualise sa propre sortie sur son corps : on voit ce que chaque étape a réellement produit.

PPE safety graph
D455 → safe_detect → PPE Yolo Tracker → Show Result Une caméra de profondeur dans un graphe de sécurité : safe_detect repère les personnes, le PPE Yolo Tracker vérifie sur chacune le casque et le harnais — cinq suivies sur cette image — et Height Above Ground 2D reprend les mêmes détections avec le flux de profondeur pour lever son propre drapeau d’infraction.
RGB · D455 stereo depth · Cameo AI depth Une RealSense D455, deux cartes de profondeur de la même scène : celle de la caméra elle-même (en haut à droite) s’aplatit et se troue par plaques au-delà des premiers mètres, tandis que la profondeur IA, en dessous, lit la même image RGB et distingue encore le sol, les piliers et la nacelle élévatrice.
Laplacian filter at 183 fps
Load Video → Filter: Laplacian → Show Result Un laplacien sur chaque image du même clip de circuit imprimé, en 1280×720. Le compteur du nœud de lecture affiche 183 images par seconde avec le filtre dans la chaîne — environ 169 mégapixels par seconde, sur une machine AMD Ryzen 7 série 5000.
Load Image → Shape Detect → Show Result — le tout construit par l’assistant Une phrase et une photo de la carte : segmenter la puce rectangulaire. L’assistant pose les trois nœuds, règle Invert, MinArea 8000 et un filtre square/rectangle, puis lance le graphe — Shape: 0 found. Il relit sa propre incrustation, comprend que ce filtre a écarté le contour de la puce, le supprime et relance : un contour se referme au plus près du QFP.

Ce que le graphe sait faire

Cinq capacités qui vivent d’ordinaire dans cinq logiciels distincts, réunies sur une seule toile.

Graphe de nœuds

Une toile, 465 nœuds

Chaque opération est un nœud doté de ports typés : charger une image, la seuiller, détecter des régions, exécuter un détecteur, filtrer sur la distance, écrire une bobine d’automate. Les liaisons transportent des images, des détections, des poses, des cartes de profondeur et des valeurs. Chaque nœud affiche un aperçu de sa propre sortie sur son corps : vous voyez où la chaîne dérive sans avoir à l’arrêter.

  • Exécution libre multithread — la chaîne conserve sa cadence pendant que vous la modifiez
  • Annulation, sauvegarde automatique et reprise après incident sur le graphe lui-même
  • Mode Exploitation : un écran opérateur verrouillé, en lecture seule, avec tableau de résultats
Node graph editor
Annotation

Annoter les données là où on les utilise

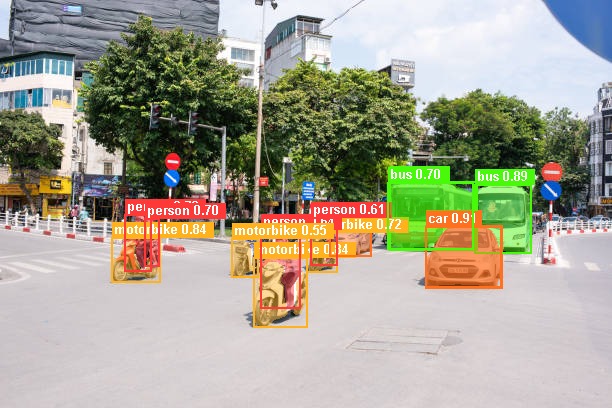
Tracez des boîtes et des polygones, exportez en structure YOLO ou COCO, et injectez le résultat directement dans un nœud d’entraînement du même projet. La segmentation guidée par texte (Grounded SAM) pré-annote un lot entier avant toute intervention humaine.

  • Boîte englobante, polygone, filtre de classes avec seuil de confiance par classe
  • Détecte une installation de LabelMe et lui passe la main si vous préférez cet outil
  • Empilement d’images, découpe par détection et super-résolution, sous forme de nœuds
Auto-labelled detections on a street scene
Réseaux de neurones

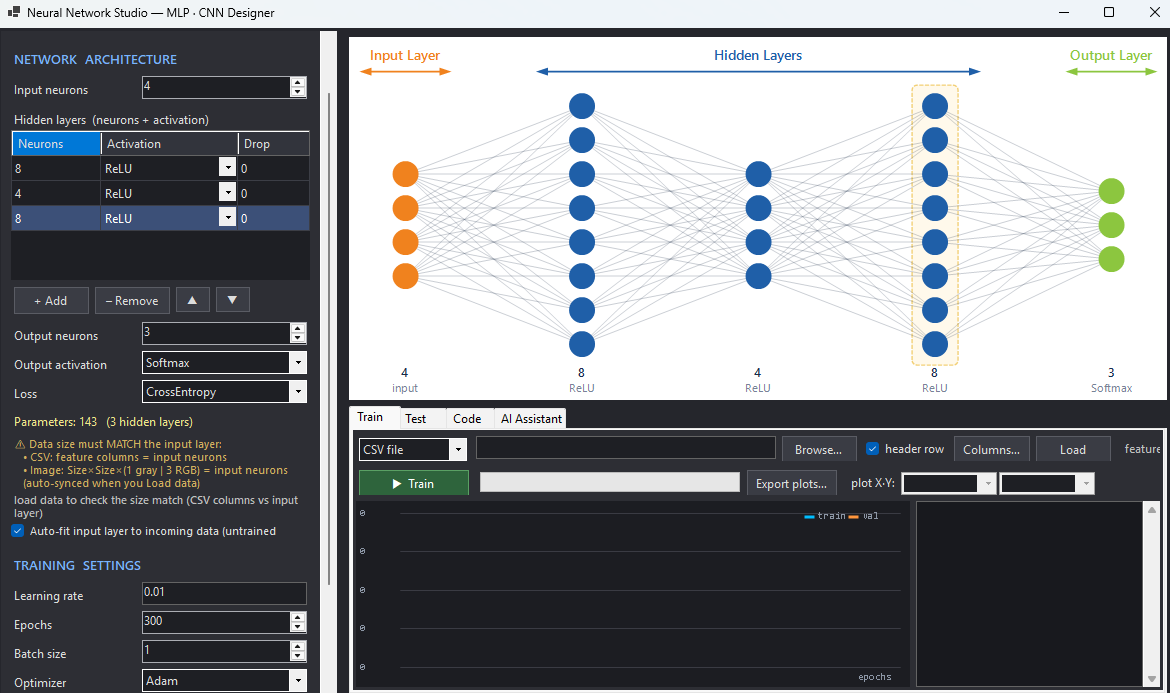
Dessinez le réseau, puis entraînez-le

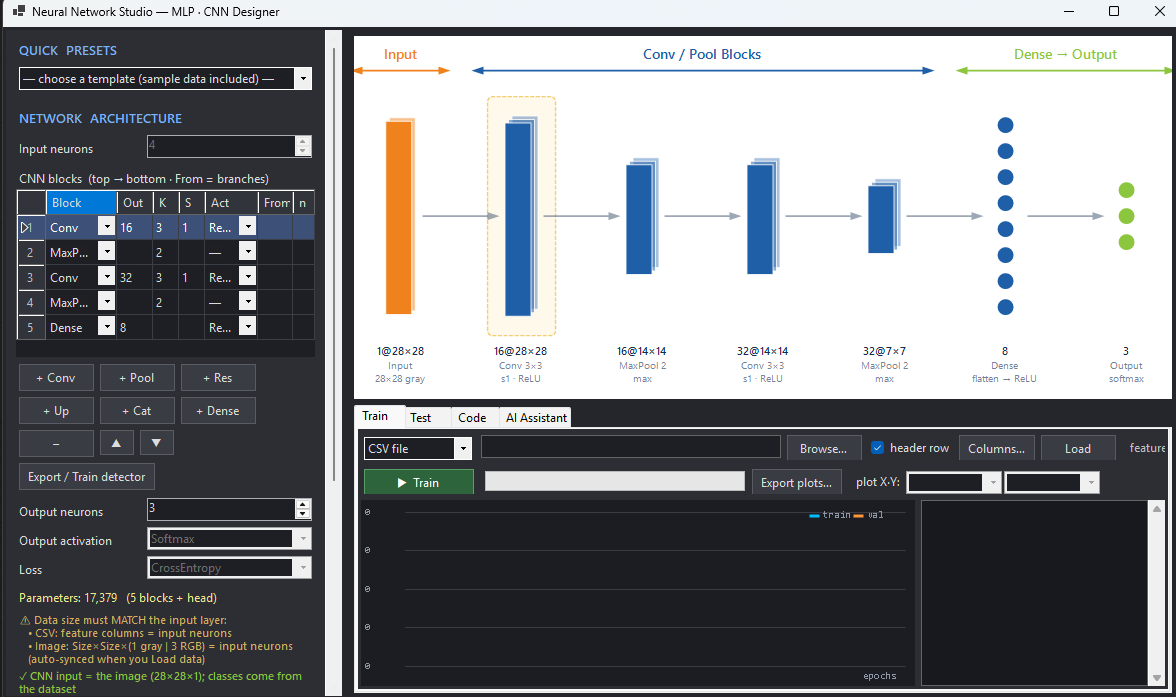
Un concepteur graphique pour les couches MLP et CNN, plus un tableau de blocs façon YOLO qui exporte le YAML attendu par la chaîne d’entraînement. Chargez des poids .onnx ou .pth, inférez sur GPU, quantifiez en INT8 pour une cible STM32.

  • ONNX Runtime avec CUDA, repli automatique sur le CPU en l’absence de GPU
  • Nœuds de détection, segmentation, pose, profondeur, détection d’anomalies et OCR
  • Studio d’apprentissage par renforcement avec 12 méthodes classiques pour régler les boucles
MLP designer CNN block designer
Commande

Le résultat doit actionner quelque chose

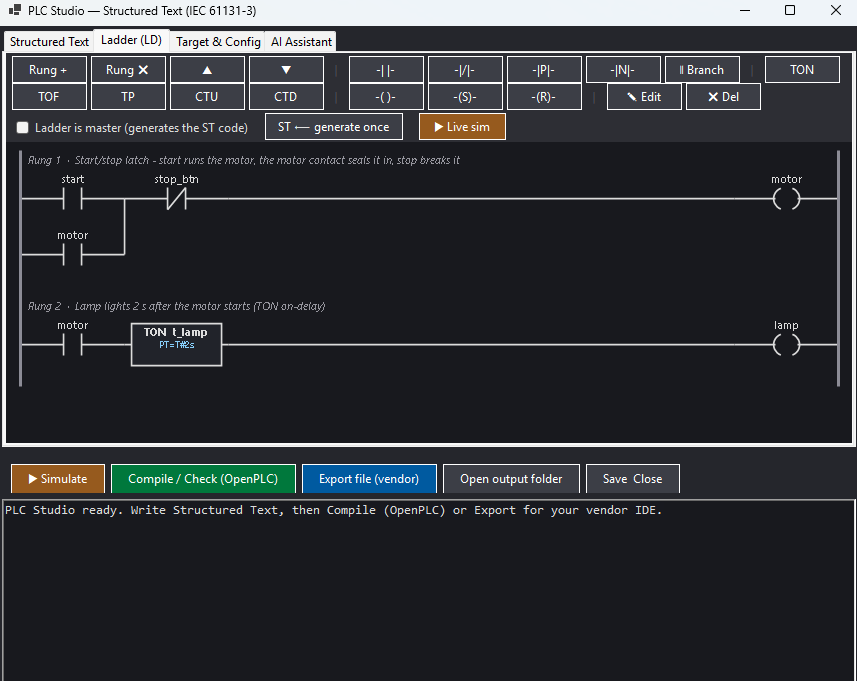
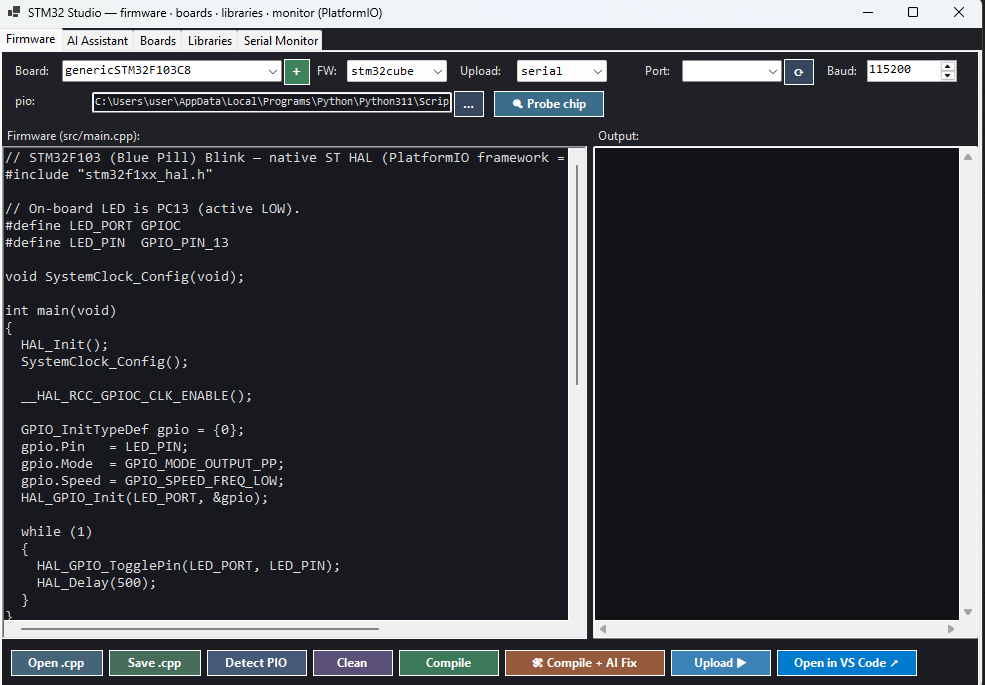
Une vision qui n’actionne rien reste une démonstration. Reliez un verdict à une bobine d’automate, un axe de mouvement, une broche GPIO de microcontrôleur ou un sujet MQTT. Le micrologiciel STM32 et Arduino est généré, compilé et flashé depuis l’application.

  • Automates : Mitsubishi MC · Siemens S7 · Omron FINS · Modbus TCP · TwinCAT ADS
  • Mouvement : axes GRBL, Modbus et ADS, mouvement logiciel, étalonnage à neuf points
  • MCU/FPGA : STM32 (PlatformIO), Arduino (arduino-cli), Verilog (Vivado / Quartus)
Ladder logic editor STM32 firmware studio
Sim to Real

Une usine virtuelle à programmer avant la vraie

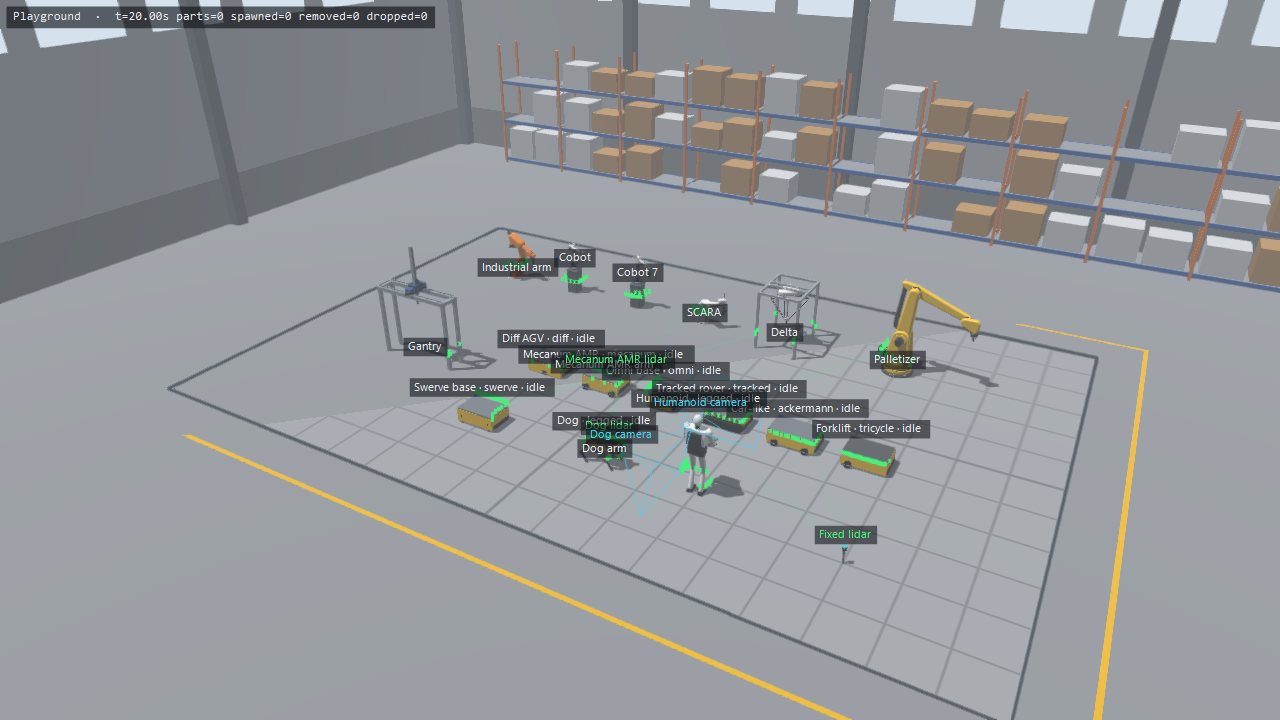
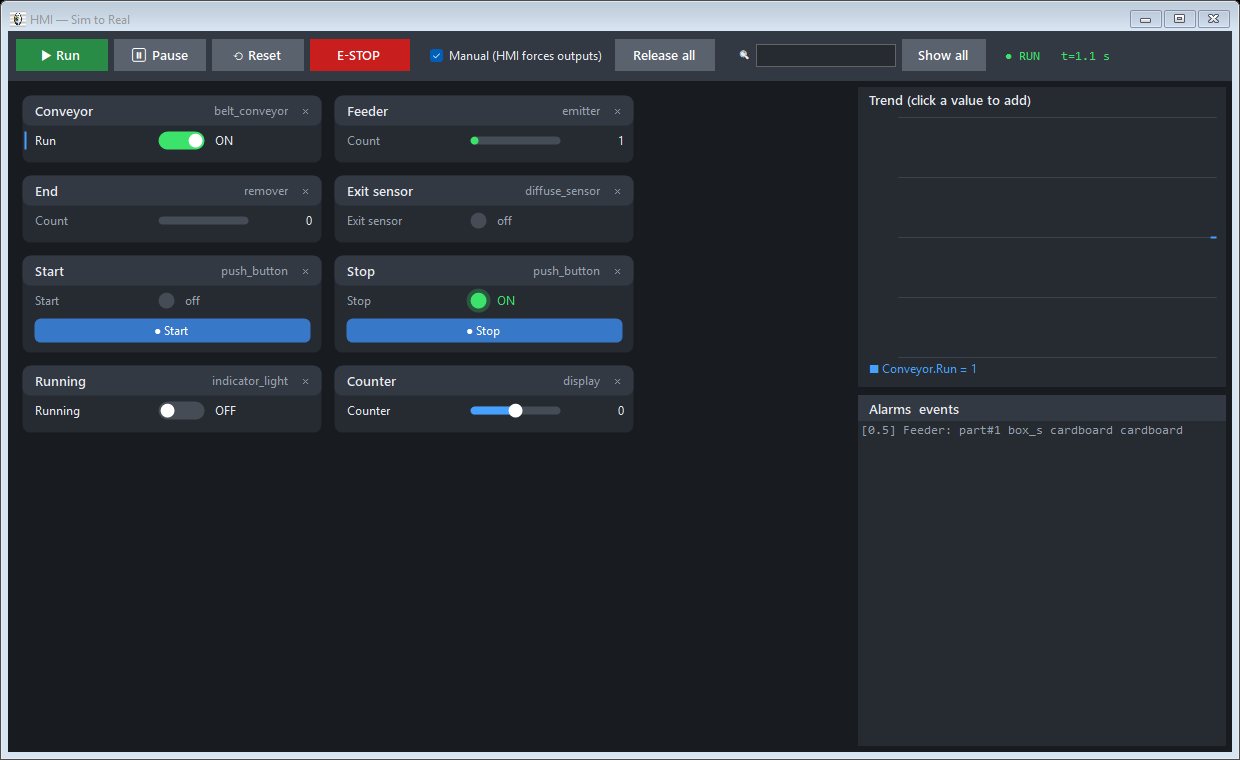
Montez une usine avec convoyeurs, capteurs, pousseurs, bras robots, AGV, chiens robots et humanoïdes, écrivez son automate en ladder, texte structuré ou C, et faites-la tourner en 3D avec la physique. Ses tags, caméras et lidars alimentent tous les nœuds de vision et d'IA, une IHM opérateur la pilote — puis basculez le lien de la simulation vers l'automate ou le robot réel.

  • Sol à grille infinie ou entrepôt ; 17 exercices notés, du marche/arrêt au coursier humanoïde
  • IHM construite à partir des tags de l'usine : voyants, interrupteurs, curseurs, boutons, tendances, alarmes
  • Moniteur de caméras : couleur et profondeur en direct de chaque caméra virtuelle, captures PNG et vidéo
  • Bras robots avec moteur, réducteur et variateur sur chaque axe : pilotez chaque axe seul et lisez couple, courant, tension, puissance et température en direct
Module gratuit — télécharger
Sim to Real plant in a warehouse hall HMI operator screen built from the plant tags
Robots & RL

Entraîner des robots en terrain accidenté

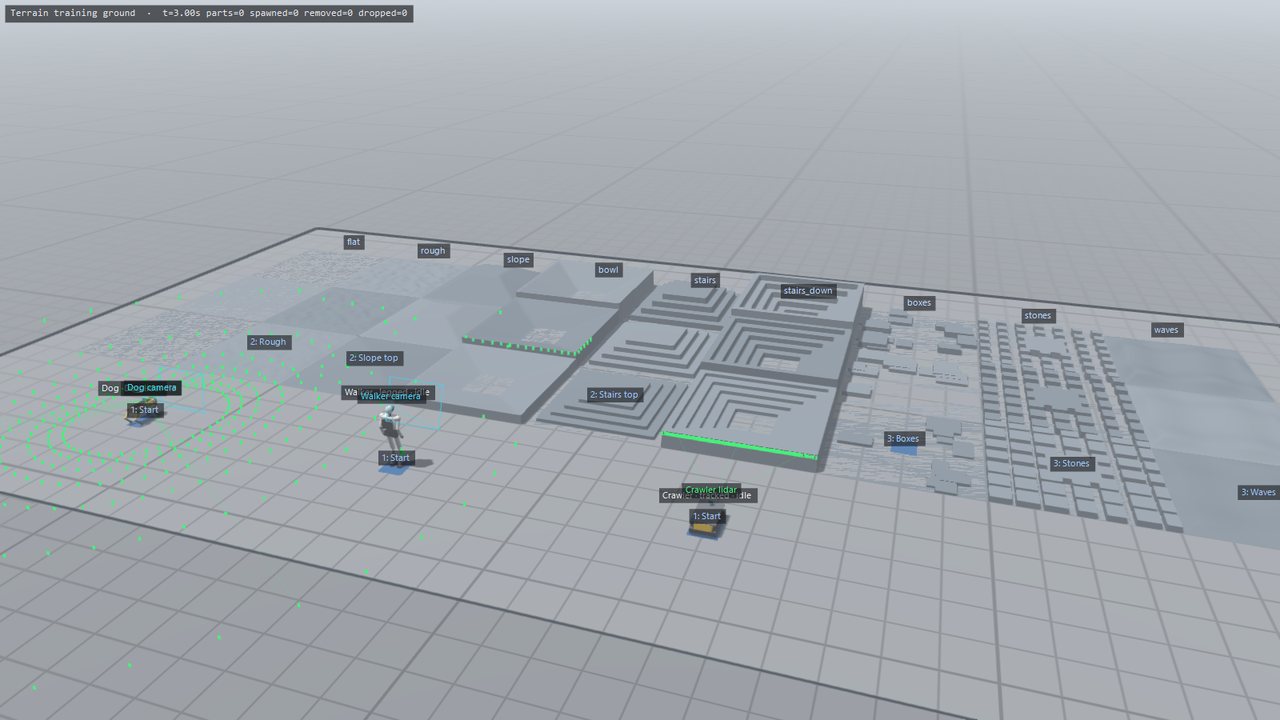
Un générateur de terrain dispose pentes, escaliers, blocs, pas japonais et vagues à difficulté croissante. Les robots à pattes posent les pieds au sol, les roues refusent les marches infranchissables et ce qui penche trop se renverse. Le nœud d'apprentissage par renforcement s'entraîne sur une copie cachée de votre usine, puis pilote l'usine en marche par de simples fils.

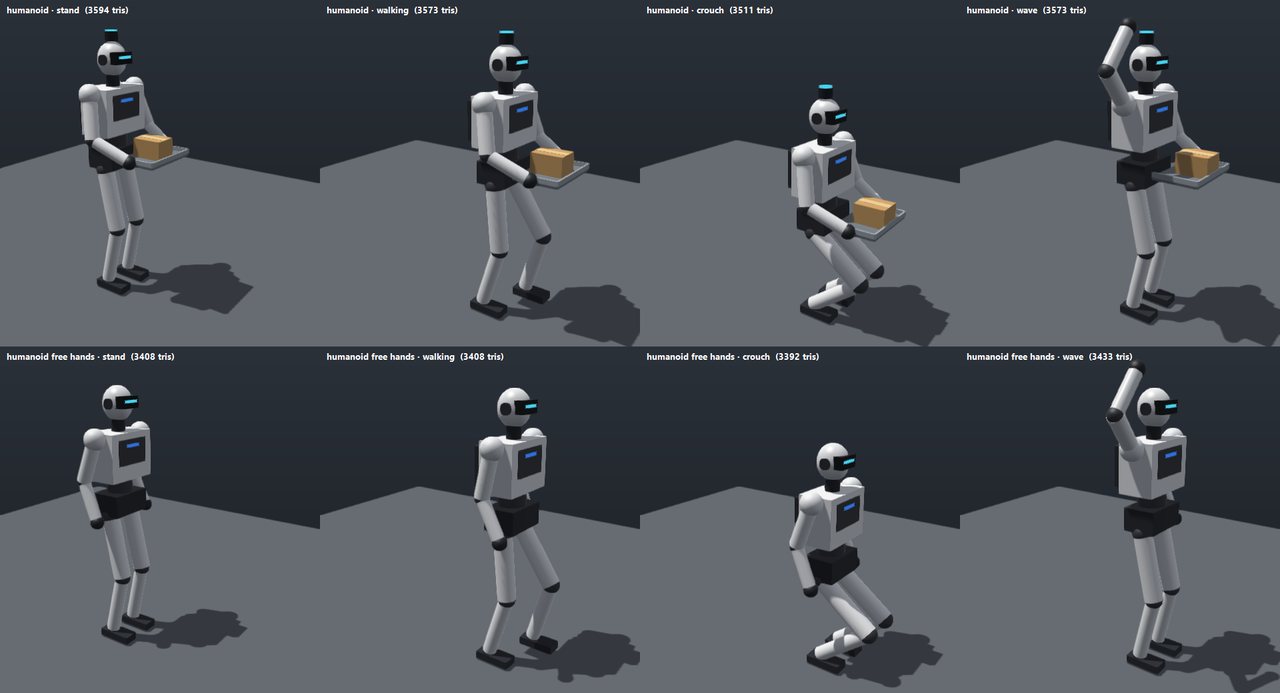
  • Humanoïde, chien robot, véhicules à roues et à chenilles avec stations, planification de trajet et zones de sécurité
  • Q-learning, SARSA, Dyna-Q et d'autres sur l'usine elle-même — état issu des tags, actions vers ses E/S ou ses robots
  • L'agent IA intégré construit la scène, écrit le programme, entraîne la politique et dispose l'IHM
Terrain training ground with a robot dog, a humanoid and a tracked vehicle Humanoid robot: standing, walking, crouching, waving
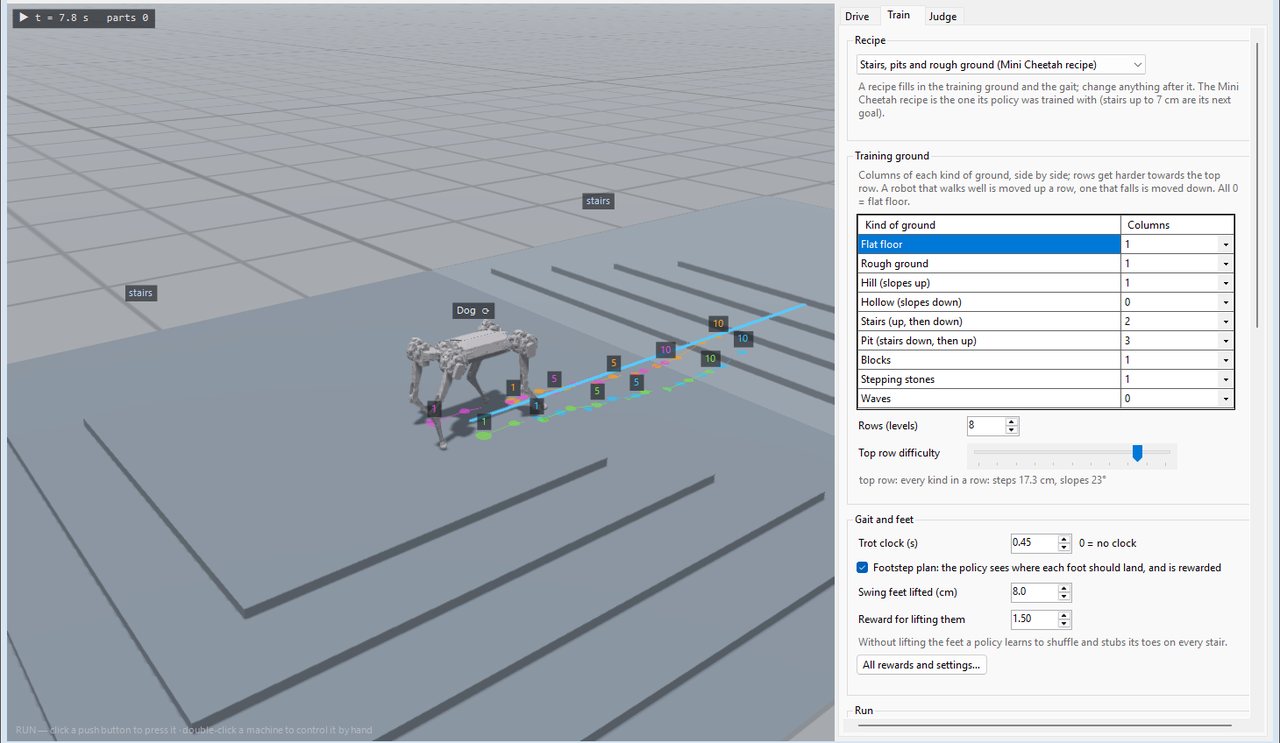
Studio du robot chien

Le piloter, l’entraîner, le juger

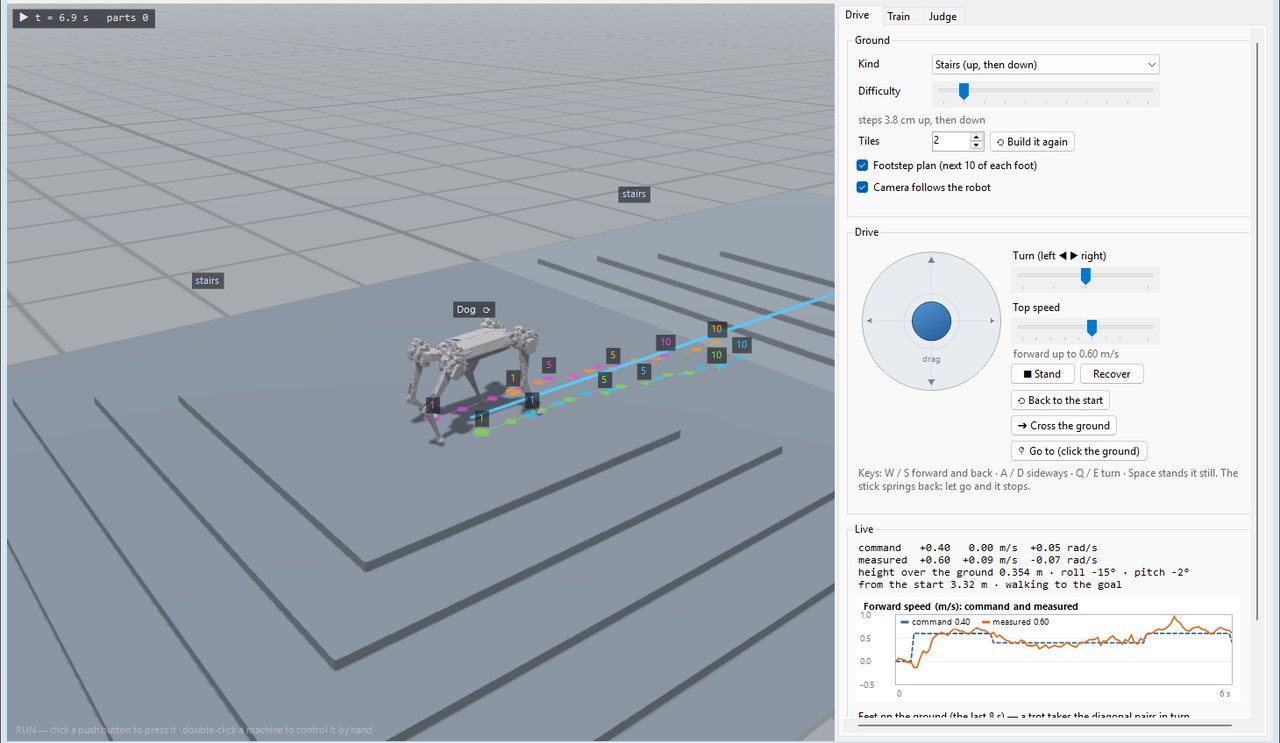
Un studio pour le robot quadrupède de Sim to Real. Pilotez-le au joystick sur des escaliers, des pentes et des pas japonais pendant que son plan d’appuis, sa vitesse et les angles du corps se mettent à jour en direct ; entraînez une politique de marche par PPO sur un terrain gradué en arrière-plan ; puis laissez un parcours d’évaluation noter chaque checkpoint avant d’envoyer le meilleur au robot.

  • Pilotage au joystick avec plan d’appuis, courbe de vitesse et bande de démarche en direct
  • Entraînement PPO sur un programme de terrains : escaliers, fosses, collines, blocs, pas japonais, vagues
  • Parcours d’évaluation : chaque checkpoint traverse chaque type de terrain à difficulté croissante, résultats côte à côte
Robot dog studio: driving the quadruped across stairs with its footstep plan Robot dog studio: the training ground and gait settings
Block Simulator

Modélisez la dynamique, puis faites-la tourner dans le pipeline

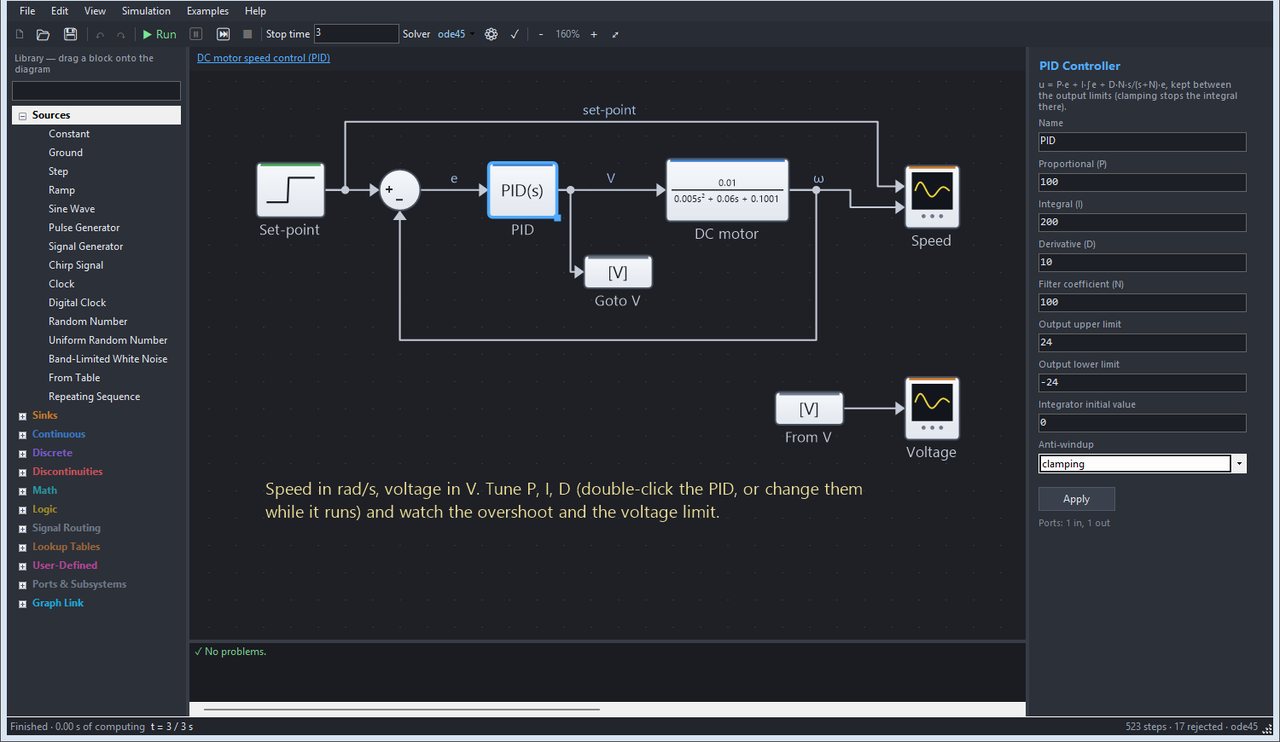
Un simulateur de schémas-blocs doté de son propre moteur C++. Dessinez un procédé et son régulateur comme le font les automaticiens — sources, scopes, gains, sommateurs, intégrateurs, fonctions de transfert, représentation d’état, PID, filtres discrets, saturation, relais, logique, tables et sous-systèmes —, fermez les boucles de rétroaction et résolvez avec ode45 / ode23 à pas variable ou des solveurs à pas fixe. Un nœud Block Diagram exécute ensuite le modèle en direct dans le pipeline de vision : une mesure caméra entre, la commande du moteur sort.

  • 89 blocs dans 12 bibliothèques, signaux vectoriels, sous-systèmes, Goto / From et réglages pendant l’exécution
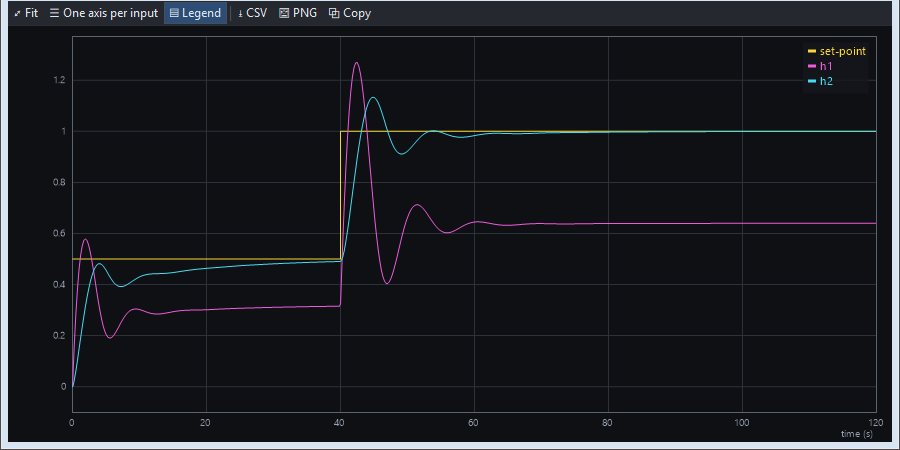
  • Scopes avec zoom et curseur, graphes XY, export CSV et PNG ; 8 modèles d’exemple, du PID d’un moteur CC à deux cuves en série
  • L’agent IA construit, simule et règle un modèle en lisant dépassement, temps de montée et temps de réponse sur la courbe
Module gratuit — télécharger
Block Simulator: speed control of a DC motor with a PID Scope: levels of two tanks in series following their set-point
HMI Designer

Des écrans opérateur reliés à chaque nœud

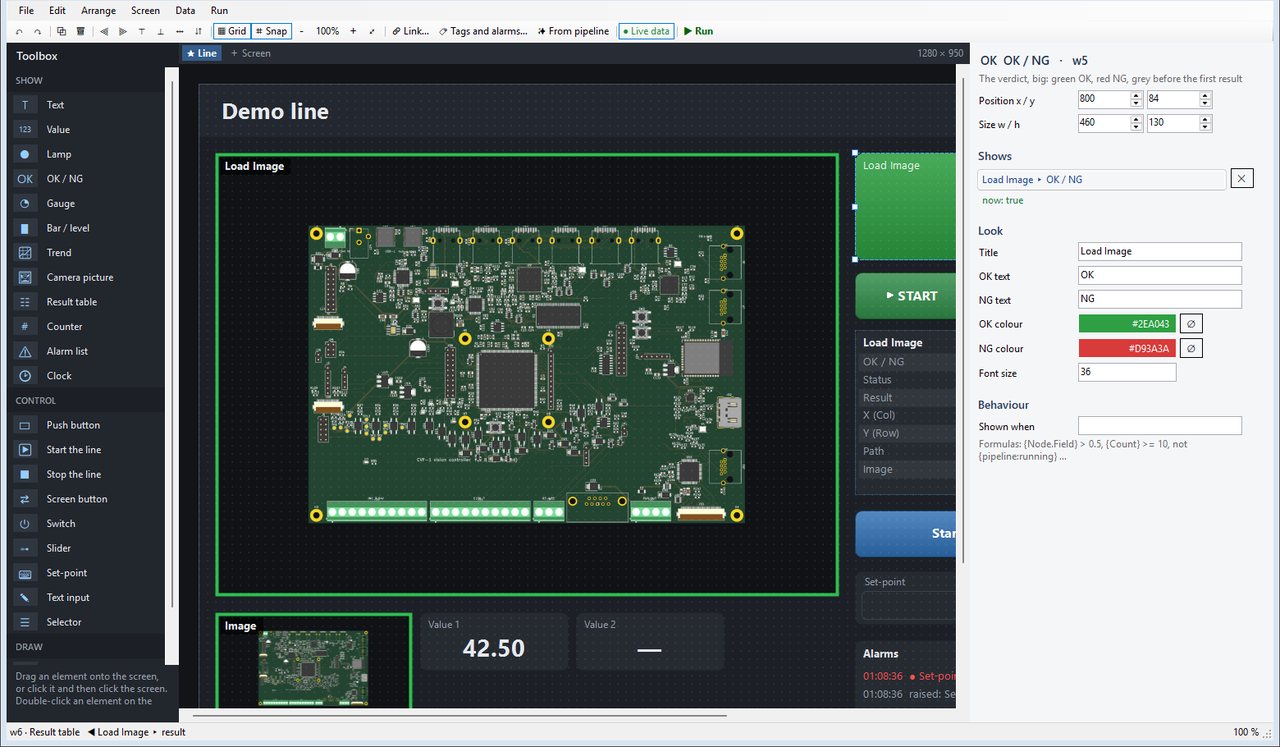
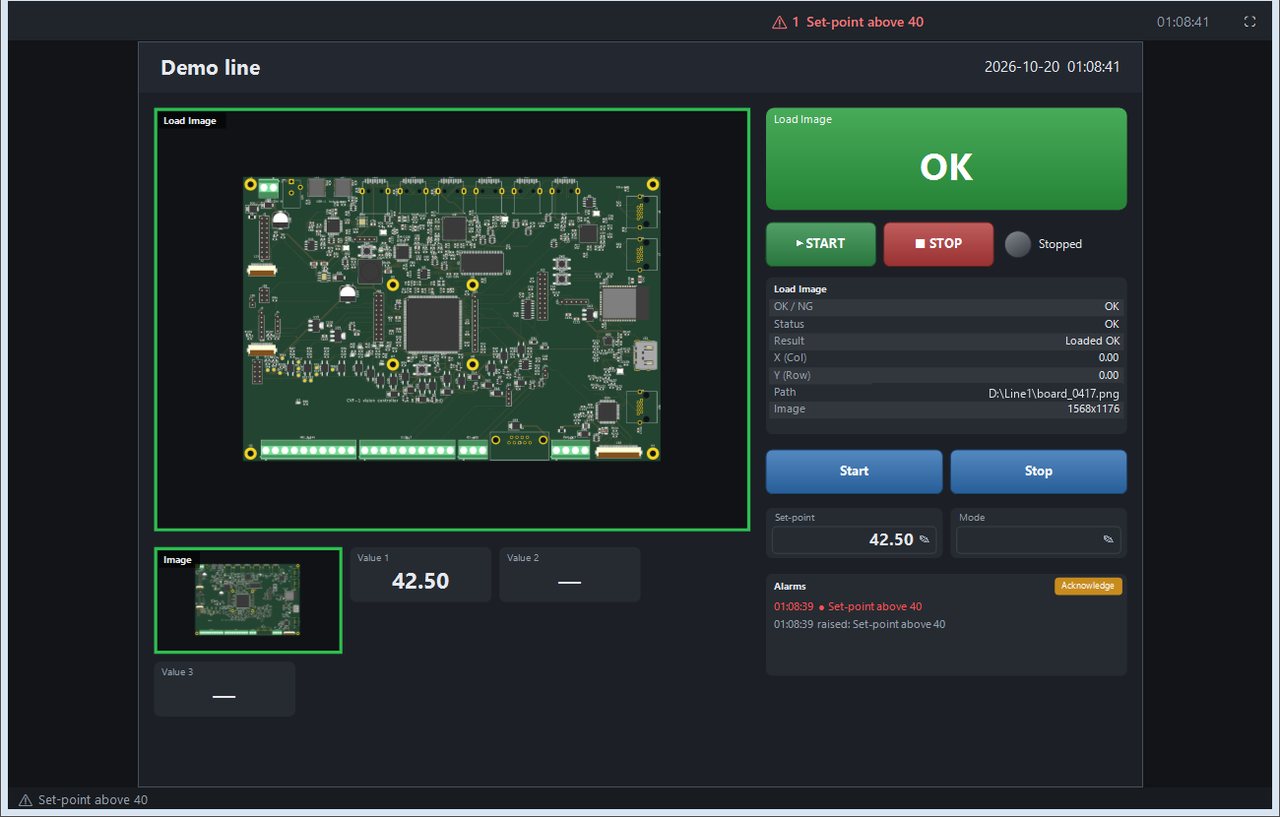
Dessinez l’écran opérateur d’une ligne avec des boutons-poussoirs, interrupteurs, curseurs, consignes, voyants, OK / NG, jauges, courbes, compteurs, images caméra, tableaux de résultats et listes d’alarmes. Chaque élément se relie directement aux nœuds du canevas — un résultat, une sortie, un réglage, une image ou une formule — et les boutons fixent des valeurs, envoient des impulsions, appellent des actions de nœud, changent d’écran ou démarrent et arrêtent la ligne. Les écrans sont enregistrés dans le projet.

  • 19 types d’éléments, plusieurs écrans, tags, alarmes journalisées, PIN ingénieur et mode kiosque plein écran
  • Les nœuds HMI Control et HMI Display font passer les valeurs entre l’écran et le graphe
  • Demandez un écran à l’agent IA : il relie les éléments par leur nom, le rend et corrige les chevauchements
Module gratuit — télécharger
HMI Designer: an operator screen linked to the nodes Operator screen running: camera picture, OK / NG, buttons, set-point and alarms
IoT & téléphone

Le résultat doit sortir de la machine

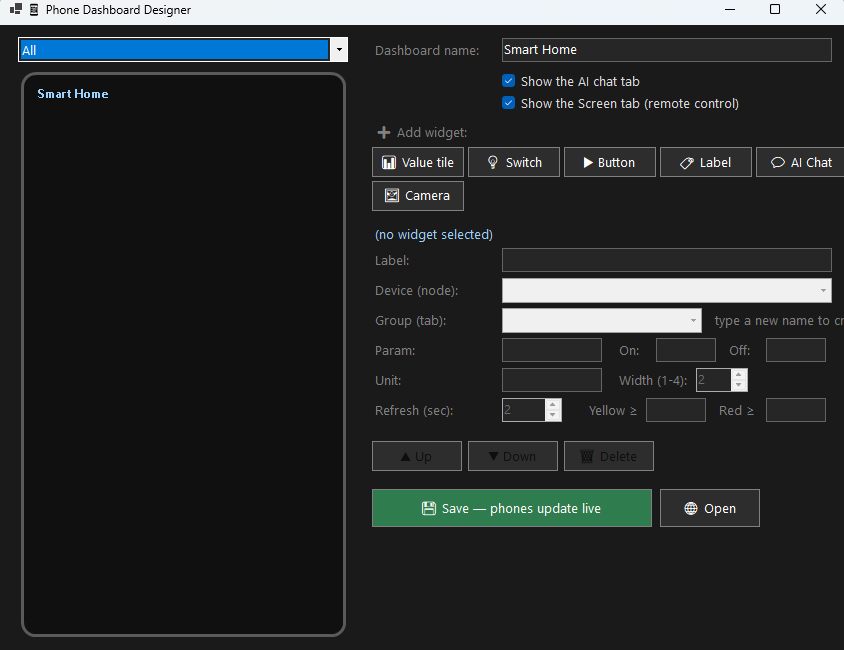
Un verdict qui reste sur le PC d’inspection ne sert à personne. Publiez-le sur un broker MQTT avec l’image, envoyez-le en POST à un webhook — Telegram, LINE, ThingsBoard, tout ce qui lit du JSON — ou composez l’écran du téléphone dans le concepteur et donnez à l’opérateur exactement les tuiles que vous avez choisies. Enregistrez, et tout téléphone déjà ouvert se redessine en quelques secondes.

  • MQTT publish (verdict, score, JPEG) et subscribe — un capteur ou un bouton déclenche le pipeline
  • Tuiles de valeur, interrupteurs, boutons et images caméra, groupés en onglets, installable en PWA
  • Un onglet Écran recopie la fenêtre de l’application et renvoie les touchers — réseau local et jeton par défaut, un code PIN pour cet onglet
Phone dashboard designer
Cameo Bus

Un réseau robotique comme ROS, sans ROS

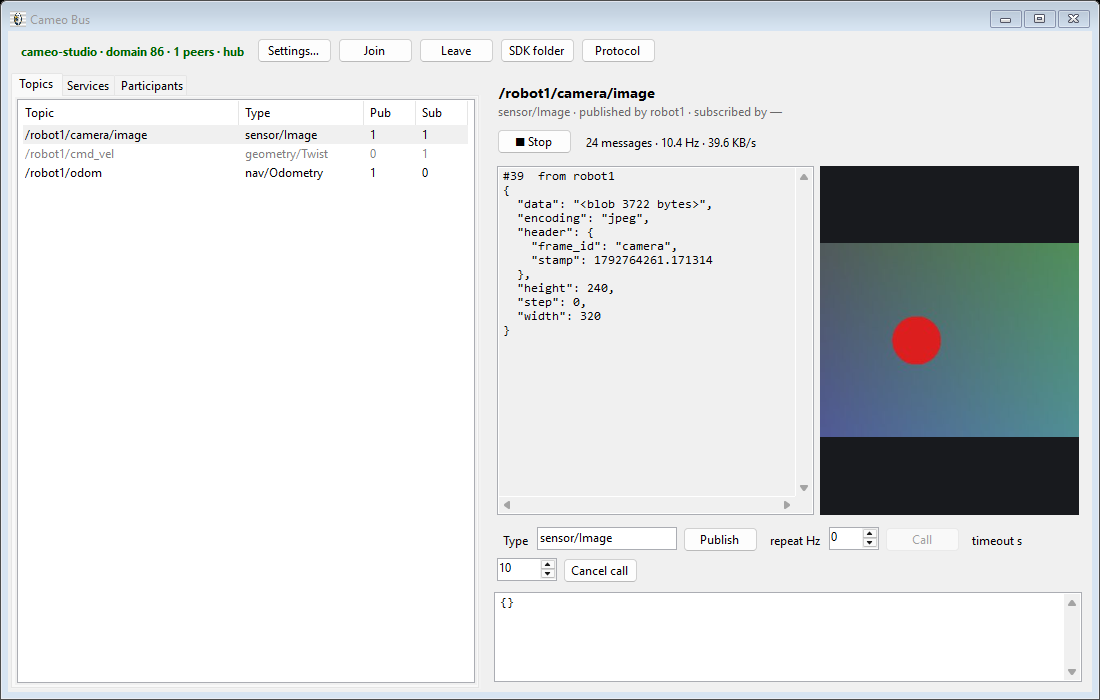
Robots, cartes Raspberry Pi et Jetson, PC et usines Sim to Real se trouvent tout seuls sur le réseau et échangent par topics et services, comme avec ROS, sans installer ni ROS ni Ubuntu. Caméras, odométrie et états des articulations partent ; consignes de vitesse et actions reviennent. Le cœur est en C++ et la bibliothèque Python tient en un seul fichier : le même script peut piloter le robot virtuel et le vrai, seul l’espace de noms change.

  • Topics en publication / abonnement, services avec progression et annulation, découverte automatique sur le réseau local, clé de domaine contre les intrus
  • Les nœuds Bus Subscribe, Bus Publish et Bus Call amènent la caméra d’un robot dans n’importe quel pipeline de vision et renvoient le verdict ou la commande
  • Un moniteur de toutes les machines, topics et services avec la caméra en direct ; 15 exemples Python, de la téléopération au clavier au suivi d’une balle rouge
  • Des versions différentes se trouvent quand même : un ancien robot continue de parler à un PC plus récent
Cameo Bus monitor: the topics of a robot and its camera picture, live

Ce à quoi il se connecte

Vérifié sur la version livrée. Ce qui ne figure pas ici n’est pas revendiqué.

Caméras et sources

  • Hikvision MVS (GigE / USB3)
  • Basler pylon
  • The Imaging Source (GigE)
  • MindVision USB
  • Intel RealSense (colour + aligned depth)
  • RTSP · MJPEG · HLS · HTTP
  • Dossiers d’images et fichiers vidéo

Commande et bus de terrain

  • Mitsubishi MC protocol
  • Siemens S7
  • Omron FINS
  • Modbus TCP / RTU
  • Beckhoff TwinCAT ADS / EtherCAT
  • GRBL motion
  • MQTT · HTTP request

Cibles code et micrologiciel

  • Projet C++ autonome
  • Python (s’exécute sous Linux)
  • Déploiement en EXE sans interface
  • STM32 (PlatformIO)
  • Arduino (arduino-cli)
  • Verilog / HLS (Vivado, Quartus)
  • Texte structuré IEC et ladder pour automates
  • Bibliothèque image pour ARM64, ARMv7 et Cortex-M sans OS

Téléchargement

Un seul fichier d’installation. Le reste est téléchargé pendant l’installation.

L’essai gratuit de 6 mois n’existe qu’à partir de la version 5.3.1. Installez la 5.3.1 (publiée le 1er octobre 2026) ou plus récente : au premier lancement, l’application active un essai gratuit de 6 mois — sans fichier de licence, assistant IA compris. Ce premier lancement nécessite internet. Les versions plus anciennes de la liste ci-dessus (5.3.0 et antérieures) n’ont pas d’essai et demandent une licence ; si vous en avez installé une, installez cette version par-dessus.
Le poste doit être connecté pendant l’installation. L’installateur télécharge le cœur de l’environnement d’exécution au fur et à mesure. Les modules optionnels — environnement Python, SDK Halcon et Hikvision, modèles d’IA fournis, LabelMe — restent sur le serveur tant que vous ne les activez pas dans Tools > Components. Une fois installée, l’application fonctionne hors ligne.
Pas encore signé numériquement. Windows SmartScreen vous avertira au premier lancement. Comparez l’empreinte SHA-256 ci-dessus à votre fichier avant de passer outre : cette vérification est précisément ce qu’une signature vous aurait apporté.

Modules complémentaires gratuits

Sim to Real, le HMI Designer et le Block Simulator se téléchargent à part : chaque machine n’installe que ce qu’elle utilise. L’application les récupère pour vous : Outils > Composants / Extensions > Télécharger et installer, puis redémarrez. Ou téléchargez un zip ici et choisissez Installer depuis un fichier dans la même fenêtre. Ils demandent Cameo Image Studio 5.5 ou plus récent.

Sim to Real

—

L’usine virtuelle : convoyeurs, capteurs, bras robotisés, AGV, drones, robots chiens et humanoïdes avec physique, un automate logiciel en ladder, texte structuré ou C, rendu GPU et apprentissage par renforcement sur de nombreux robots à la fois.

Taille
—
Télécharger le module
SHA-256 —

HMI Designer

—

Les écrans opérateur de la ligne — boutons, interrupteurs, curseurs, voyants, jauges, courbes, images caméra et listes d’alarmes — chaque élément relié aux nœuds. Enregistrés dans le projet.

Taille
—
Télécharger le module
SHA-256 —

Block Simulator

—

Des schémas-blocs de systèmes dynamiques sur un moteur C++ — fonctions de transfert, représentation d’état, PID, filtres discrets, logique, tables d’interpolation, sous-systèmes — et un nœud Block Diagram qui exécute le modèle dans le pipeline.

Taille
—
Télécharger le module
SHA-256 —

Bibliothèque d’images Cameo

La bibliothèque d’images C++ sur laquelle tourne l’application elle-même, empaquetée pour vos propres programmes. Les modules n’appellent rien d’autre que le système et le runtime C++ de Microsoft — pas d’OpenCV, pas de LibTorch, pas de BLAS.

Windows x64

—

Une DLL par module, la version en un seul fichier que charge le binding C#, les bibliothèques d’import, les en-têtes, et les bindings C# et Python.

Taille
—
Modules
—
Télécharger tous les modules (archive)
SHA-256 —

Linux x64

—

Les mêmes modules compilés en .so avec g++ 15, plus les en-têtes et le paquet Python. Le binding C# charge la version Windows en un seul fichier : sous Linux, l’entrée se fait donc en C, C++ ou Python.

Taille
—
Modules
—
Télécharger tous les modules (archive)
SHA-256 —
Ce que vous devez fournir vous-même. Un license.lic à l’exécution — le même fichier qui déverrouille l’application — plus le runtime Microsoft Visual C++ 2015-2022 x64 sous Windows. Rien d’autre : pas d’OpenCV, pas de LibTorch, pas de BLAS. La table P/Invoke qui montre comment appeler chaque fonction exportée est dans l’archive, sous csharp/.

Au-delà de Windows

La même bibliothèque, sur la carte elle-même

L’application exige Windows. La bibliothèque, non. Les mêmes modules C++ se compilent pour un Linux embarqué sur ARM et pour un Cortex-M sans système d’exploitation en dessous — ils n’importent rien d’autre que la bibliothèque C, donc il n’y a ni OpenCV, ni BLAS, ni Python à cross-compiler d’abord.

Linux ARM64

—

Pour les cartes Cortex-A 64 bits sous Yocto, Buildroot ou une image dérivée de Debian — Jetson, Raspberry Pi 4 et 5, Rockchip, i.MX8. Objets partagés, en-têtes et paquet Python : la même porte d’entrée que la version x64. L’archive contient un README, les en-têtes, le paquet Python cameo et six exemples montrant comment l’appeler depuis Python.

Taille
—
Modules
—
Télécharger tous les modules (archive)
SHA-256 —

Linux ARM 32 bits

—

Les mêmes modules pour un Cortex-A 32 bits à virgule flottante matérielle — i.MX6, Allwinner, les anciennes images Raspberry Pi. Objets partagés, en-têtes et paquet Python. L’archive contient un README, les en-têtes, le paquet Python cameo et six exemples montrant comment l’appeler depuis Python.

Taille
—
Modules
—
Télécharger tous les modules (archive)
SHA-256 —

Cortex-M, sans OS

Généré dans l’application

Rien à télécharger ici. L’application construit elle-même cette cible : choisissez les modules qu’un microcontrôleur sans OS peut porter, elle les compile pour arm-none-eabi et lie l’archive statique au firmware qu’elle génère — le même flux qui programme STM32 et Arduino.

Obtenir l’application
Ce qu’est une version embarquée, et ce qu’elle n’est pas. C’est la bibliothèque image — filtres, géométrie, mesure, blob, code-barres, OCR et le module de réseau de neurones — compilée pour la cible. Ce n’est pas l’application : l’éditeur de nœuds, les studios d’entraînement et l’assistant IA restent sous Windows. L’inférence sur ces cartes tourne sur le processeur, car les modules n’embarquent aucun CUDA. À l’exécution, chaque version réclame le même license.lic que celui qui déverrouille l’application.

Demander une clé d’activation

L’application fonctionne hors ligne, mais l’assistant IA est sous licence par machine. Installez d’abord, ouvrez Outils ▸ Paramètres IA, copiez le Machine ID affiché et joignez-le à ce formulaire.

Ou écrivez-nous directement : [email protected]

Affiché dans Outils ▸ Paramètres IA, ou via Cameo_Image.exe --ai-check. Laissez vide si vous n’avez pas encore installé : nous vous enverrons la marche à suivre.

Utilisé uniquement pour délivrer et suivre votre licence. Transmis à personne d’autre.

Configuration requise

Ce sont les prérequis de l’application Windows — il n’existe pas de version macOS, et le portage Linux de l’application n’est pas publié. C’est la bibliothèque image qui, elle, quitte Windows.

Élément Minimum Recommandé
Système d’exploitation Windows 10 64 bits Windows 11 64 bits
Processeur 4 cœurs, x86-64 8 cœurs ou plus
Mémoire vive 8 GB 16 Go ou plus
Carte graphique Aucune — l’inférence bascule sur le CPU NVIDIA RTX 3060 ou mieux, pilote à jour
Disque 30 Go libres (SSD) 60 Go libres pour les jeux de données et les enregistrements
Téléchargé par l’installateur Runtime Visual C++ x64, Microsoft Edge WebView2, bibliothèques CUDA et cuDNN, PyTorch, OpenCV, ONNX Runtime et un environnement Python embarqué. L’installateur les télécharge pour vous : rien à installer à la main, mais le poste doit être connecté pendant l’installation.

Questions

Quel volume faut-il télécharger en réalité ?

Le fichier d’installation lui-même est petit : sa taille exacte et son empreinte figurent sur la carte de téléchargement ci-dessus. Pendant l’installation, il récupère le cœur de l’environnement d’exécution — CUDA et cuDNN, PyTorch, OpenCV avec accélération GPU, ONNX Runtime et un environnement Python complet — dont le volume est également indiqué sur la carte. Les modules optionnels se téléchargent plus tard, depuis Tools > Components, et uniquement ceux que vous activez.

Faut-il une clé pour utiliser le logiciel ?

La chaîne de vision fonctionne sans clé. Seul l’assistant IA est sous licence par machine : vous transmettez le Machine ID affiché dans l’application et recevez une clé liée à cet ordinateur. Une clé émise pour une machine ne fonctionnera pas sur une autre.

Le téléchargement est-il signé ?

Pas encore. Les certificats de signature de code sont en cours d’obtention. D’ici là, vérifiez l’empreinte SHA-256 publiée à côté du téléchargement : elle détecte tout aussi sûrement un fichier altéré ou tronqué.

Quel est le format des fichiers de projet ?

Les projets sont enregistrés en .json : nœuds, paramètres et liaisons, lisibles dans n’importe quel éditeur de texte et faciles à versionner. L’extension .mcameo que vous verrez parfois est un conteneur de tenseurs distinct, réservé aux poids de modèles, pas un projet.

Peut-il fonctionner sans GPU ?

Oui. La détection et la segmentation basculent automatiquement sur le CPU. Attendez-vous à un écart de vitesse important : sur CPU, les modèles lourds conviennent aux essais, pas à la cadence de ligne.

Existe-t-il une version macOS ou Linux ?

Il n’existe pas de version macOS, ni de version Linux de l’application. La bibliothèque d’images C++, elle, se compile pour Linux : les .so sont dans la section de téléchargement ci-dessus. Pour un pipeline, la voie pratique vers Linux aujourd’hui reste de l’exporter en Python ou en C++ depuis l’application Windows et de l’exécuter sur la cible.

Est-ce que tout cela peut tourner sur une carte embarquée ?

La bibliothèque, oui. Elle se compile pour un Linux embarqué sur ARM 64 et 32 bits, et pour un Cortex-M sans système d’exploitation : le contrôle lui-même tourne alors sur l’équipement — la section Embarqué ci-dessus indique ce que contient chaque cible. L’application, elle, reste sous Windows : on y construit et on y entraîne, puis la carte exécute un pipeline exporté ou votre propre programme appelant la bibliothèque.

L’agent VLA peut-il bouger une machine sans demander ?

Seulement si vous le réglez ainsi. Un nouveau nœud VLA Agent démarre en Dry-run : il journalise ce qu’il ferait et ne bouge rien. Confirm demande oui ou non avant chaque action. Autonomous agit seul, mais uniquement dans la fenêtre de position et les limites de pas et de vitesse que vous avez fixées — toute commande hors limites est refusée avant d’atteindre le variateur. L’agent ne démarre jamais de lui-même, et l’ouverture d’un interverrouillage arrête toutes les machines.

Les nœuds vision-langage envoient-ils les images dans le cloud ?

Non. Les nœuds VLM font tourner un modèle local sur le GPU de la machine — la version 4 bits tient dans 6 Go — et les images ne quittent pas la machine. L’agent VLA est différent : il raisonne avec le fournisseur d’IA choisi dans les réglages, qui peut être un service cloud comme Gemini, OpenAI ou Claude, ou un modèle local via Ollama.

Dites-nous ce que vous en pensez

Un bug, un nœud qui manque, ou quelque chose qui marche bien ? Chaque message est lu par les personnes qui développent l’application.

Seulement si vous souhaitez une réponse.
Par exemple 5.3.1. Laissez vide si vous n’avez pas encore installé.

Utilisé uniquement pour améliorer l’application. Jamais transmis à un tiers.

Câblez votre premier pipeline ce soir

Un petit installateur pour Windows 10 et 11. Il télécharge le runtime dont il a besoin pendant l’installation, puis fonctionne hors ligne.