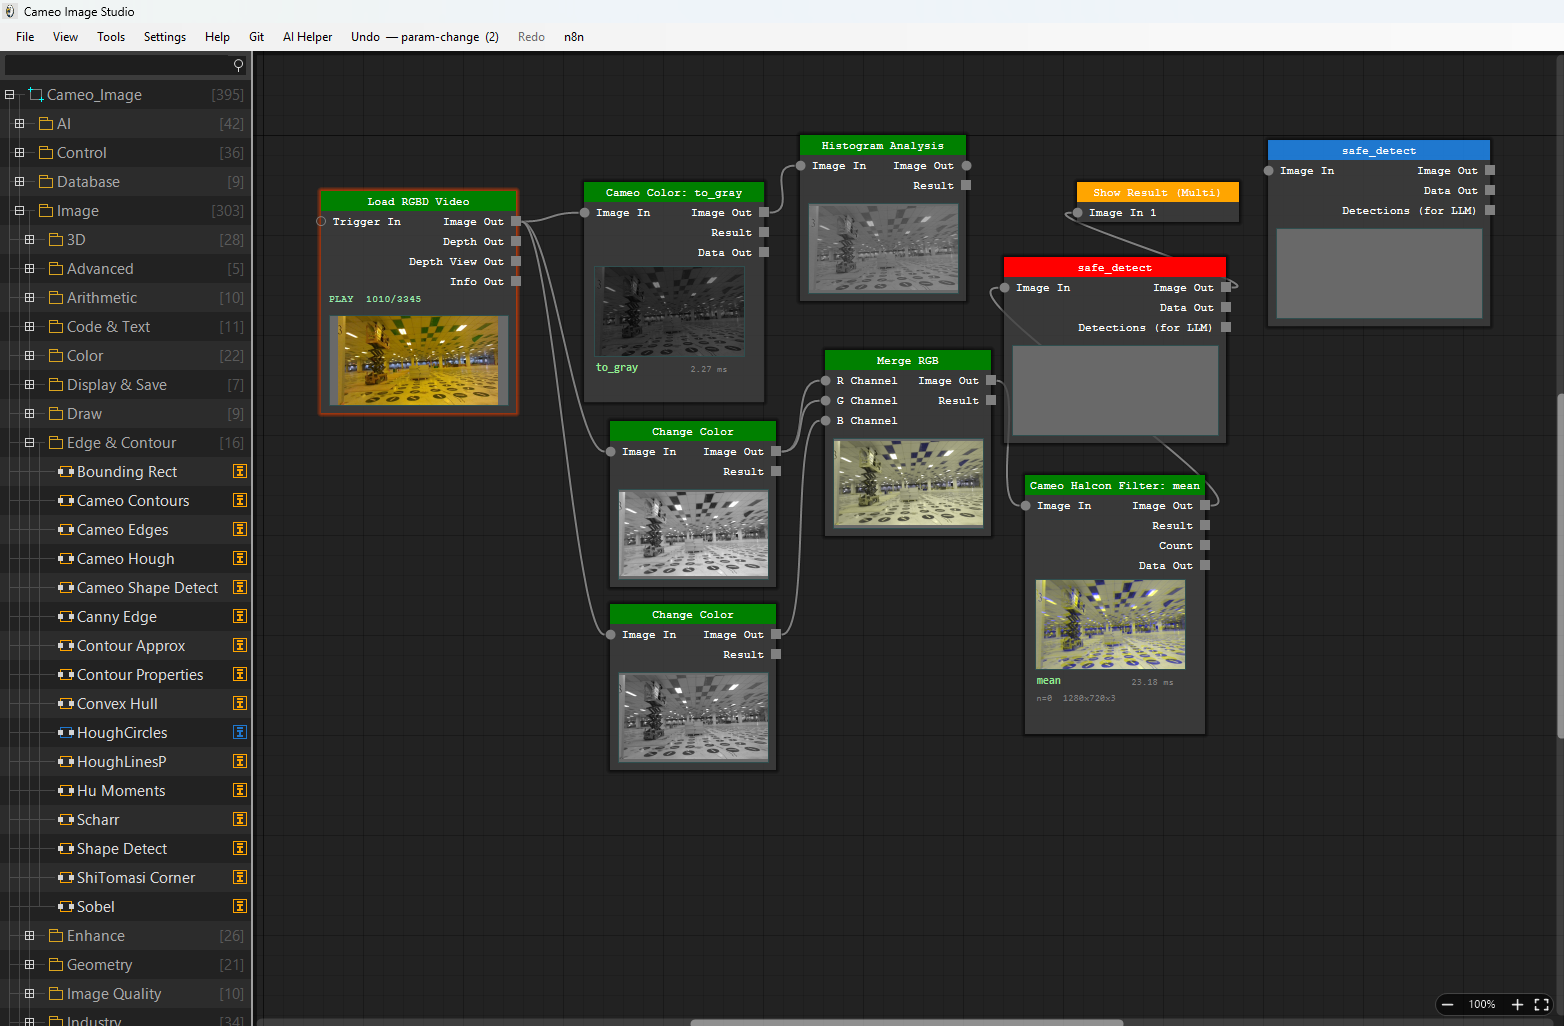
Versión 5.6 · El agente IA diseña, programa y entrena plantas Sim to Real · Accionamientos en cada eje · Add-ons gratuitos · 465 nodos

De la cámara a la inferencia y al PLC: se cablea, no se programa.

Cameo Image Studio es un banco de trabajo de grafo de nodos para visión artificial. Coloque un nodo de cámara, conéctelo a la inferencia en GPU y esta a un PLC o a un eje de movimiento: la línea entera funciona sin escribir un solo script de compilación. Cuando de verdad hace falta código, el grafo se exporta a C++, Python o un EXE independiente.

Solo Windows 10/11 de 64 bits. El instalador es un archivo pequeño: el resto — CUDA, PyTorch, OpenCV, ONNX Runtime y un entorno Python integrado — se descarga durante la instalación, así que no hay nada que preparar a mano.

465nodos en el catálogo
9idiomas de interfaz
5fabricantes de cámaras compatibles
C++ · Pyel grafo se exporta a código
Node graph editor

Asistente de IA

El agente vive dentro del grafo

No es una ventana de chat pegada al margen. El asistente arma el pipeline, lo ejecuta y cambia sus propios parámetros hasta que la inspección pasa. Un modelo de visión-lenguaje (VLM) responde preguntas sobre el fotograma en tu propia GPU, y un agente de visión-lenguaje-acción (VLA) convierte lo que ve la cámara en movimientos de la máquina, dentro de los límites que tú fijas.

01

Agente de IA — piensa y construye

Convierte una frase en un pipeline que funciona, lo ejecuta, mira el resultado y corrige sus propios errores.

02

VLM — entiende la imagen

Responde en lenguaje normal preguntas sobre un fotograma — «¿lleva arnés cada trabajador?» — sin ninguna lista de clases entrenada de antemano.

03

VLA — convierte lo que ve en movimiento

Lee lo que ve la cámara y el estado en vivo de cada máquina, propone el siguiente movimiento de un eje, PLC o robot hacia tu objetivo y vuelve a leer el estado tras cada movimiento — dentro de los límites que fijas.

Sesión de ejemplo

Cuenta los tornillos de la bandeja. Marca la bandeja como NG si falta uno.

  1. LeeBusca en el catálogo de 436 nodos y sus notas de uso, y elige LoadImage, Cameo_Threshold, Cameo_Blob_Analysis, Pass/Fail_Judge y Show Result.
  2. ConstruyeCrea y conecta los nodos. El lote se valida antes de tocar el lienzo, con una instantánea para deshacer.
  3. EjecutaEjecuta el pipeline sobre las 12 imágenes de muestra.
  4. MiraAbre la salida del umbral y ve el problema por sí mismo: dos tornillos que se tocan cuentan como un solo blob.
  5. CorrigeAñade Cameo_Morphology para separarlos, sube el umbral y vuelve a ejecutar.
  6. Aprueba12 de 12 bandejas bien — 24 tornillos en una bandeja completa, y la que tiene uno de menos queda marcada NG.

Ilustración, abreviada. Los pasos son los que el agente sigue en cada trabajo; los nombres de nodos son del catálogo real.

  • Conoce los 436 nodosPuertos, parámetros y cómo operar cada uno, antes de elegir un solo nodo.
  • Ve su propio resultadoAbre la imagen que sale de cualquier nodo y la juzga a ojo, hasta cuatro fotogramas por ronda.
  • Comprueba antes de actuarCada cambio se valida, se aplica en un solo lote y se deshace si hay error. No da el trabajo por terminado mientras el grafo tenga errores.
  • Lee tu especificaciónAdjunta una foto, o un PDF de hasta 600 páginas, y extrae de ahí las tolerancias y las reglas de inspección.
  • También arregla la instalación¿No aparece la cámara? Revisa controlador, enlace, descubrimiento y subred, puede fijar la IP de la cámara e instala el entorno Python o el modelo que falte.
  • Recuerda, en tu idiomaCada máquina guarda su propia memoria entre sesiones. Responde en nueve idiomas y muestra lo que piensa mientras trabaja.
Asistente de IA

Describa la inspección y reciba el grafo

El asistente integrado lee el catálogo de nodos y construye la línea a partir de una frase. Ve los fotogramas que producen sus nodos, admite una imagen o un pliego en PDF, ejecuta la línea y lee el resultado; después cambia parámetros y vuelve a intentarlo.

  • Crea nodos, los conecta y fija parámetros, con validación y reversión
  • Escribe nodos C# a medida para los pasos que el catálogo no cubre
  • Funciona contra un servidor con licencia: una clave por equipo, sin claves de API que gestionar
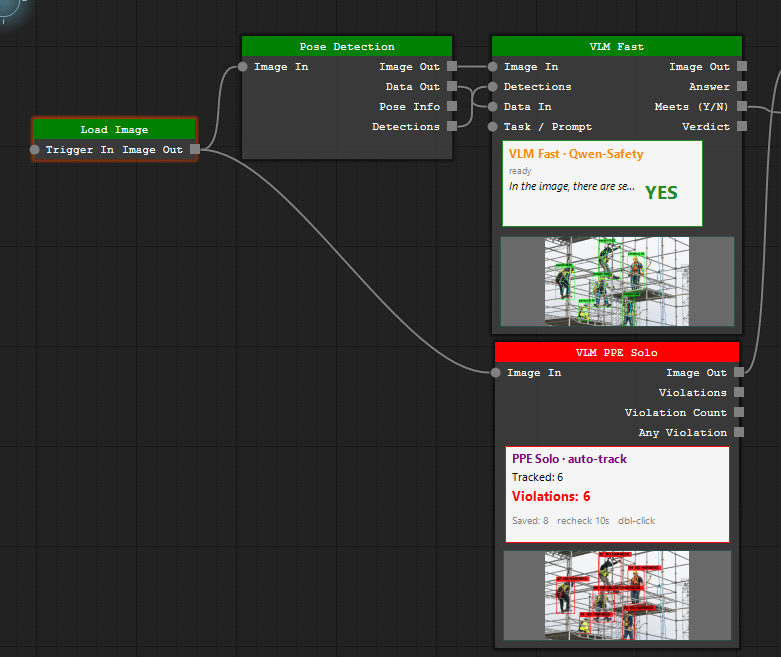
Visión-lenguaje

Hazle una pregunta al fotograma

Conecta una imagen y una frase a un nodo de visión-lenguaje y lee la respuesta en un puerto. Pregunta si todos los operarios del andamio llevan arnés y el grafo devuelve un veredicto, un recuento de infracciones y las cajas que lo respaldan, sin una lista de clases entrenada de antemano. El modelo es un Qwen2.5-VL 3B ajustado para seguridad en obra y corre en la propia máquina.

  • Veredictos sí/no, respuestas en texto libre y recuentos de infracciones en puertos tipados
  • Controles de EPP y seguridad: sigue a cada persona y vuelve a comprobar por intervalos
  • Corre junto al detector, así que la caja y la respuesta salen del mismo fotograma
  • La versión de 4 bits cabe en una GPU de 6 GB y funciona sin conexión: ningún fotograma se envía a un servicio en la nube
Vision-language safety nodes
Visión-lenguaje-acción

Escribe el objetivo. La máquina se mueve, dentro de tus límites.

El nodo VLA Agent mira el fotograma de la cámara y sus detecciones, lee el estado en vivo de cada máquina del lienzo por el enlace propio de esa máquina y actúa a través de esos mismos nodos para alcanzar el objetivo que escribiste. Tras cada movimiento vuelve a leer el estado y decide el siguiente: percibir, pensar, actuar, verificar.

  • Mueve ejes por GRBL, Modbus y ADS, etiquetas de PLC, robots por TCP, GPIO, puerto serie y MQTT
  • Dry-run, Confirm o Autonomous: la ventana de posición y los límites de paso y velocidad se comprueban antes de que un comando llegue al accionamiento
  • Nunca arranca solo: una entrada de enclavamiento o el E-STOP de VLA Studio detiene todas las máquinas a la vez
Fotograma + detecciones
Estado de las máquinas en vivo
VLA Agent

ObjetivoLleva el eje X al tornillo que ve la cámara y luego cierra la pinza

Modo Dry-runConfirmAutonomous
Política de seguridad Ventana de posición · paso máx. · velocidad máx. · enclavamiento — rechazado antes de llegar al accionamiento
EjesGRBL · Modbus · ADS PLCMC · S7 · FINS RobotTCP I/OGPIO · MQTT
Relee el estado, verifica y decide el siguiente movimiento

Grafos, en marcha

Capturas y grabaciones de pantalla tomadas directamente de la versión publicada, sin maquetas. Cada nodo previsualiza su propia salida en el cuerpo, así que se ve lo que produjo de verdad cada paso.

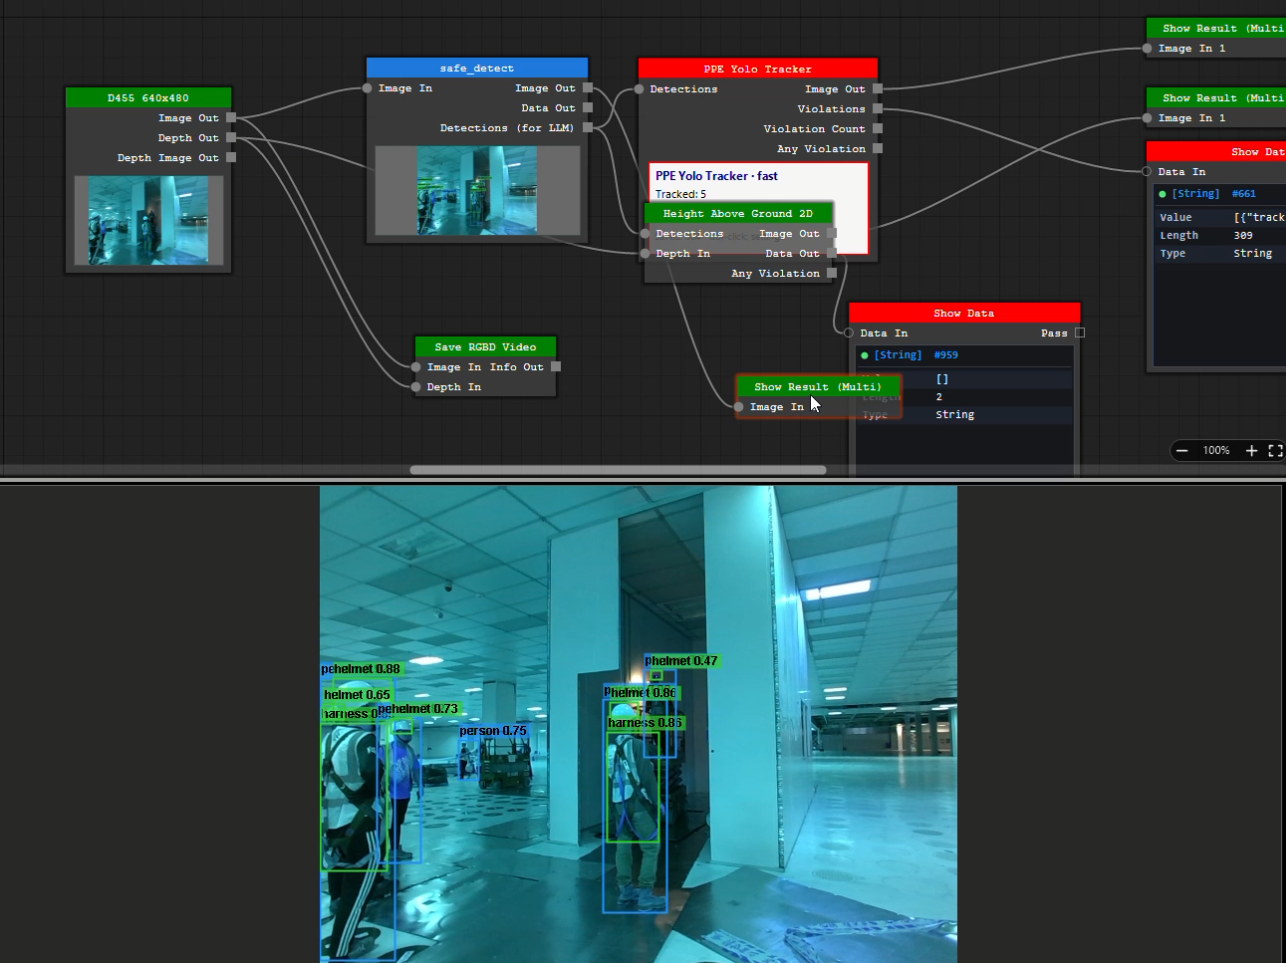
PPE safety graph
D455 → safe_detect → PPE Yolo Tracker → Show Result Una cámara de profundidad dentro de un grafo de seguridad: safe_detect encuentra a las personas, el PPE Yolo Tracker comprueba en cada una el casco y el arnés —cinco seguidas en este fotograma— y Height Above Ground 2D toma esas mismas detecciones con el flujo de profundidad y levanta su propia bandera de infracción.
RGB · D455 stereo depth · Cameo AI depth Una RealSense D455, dos mapas de profundidad de la misma escena: el estéreo de la propia cámara (arriba a la derecha) se aplana y se llena de huecos más allá de los primeros metros, mientras que la profundidad por IA de abajo lee ese mismo fotograma RGB y aún separa el suelo, los pilares y la plataforma elevadora.
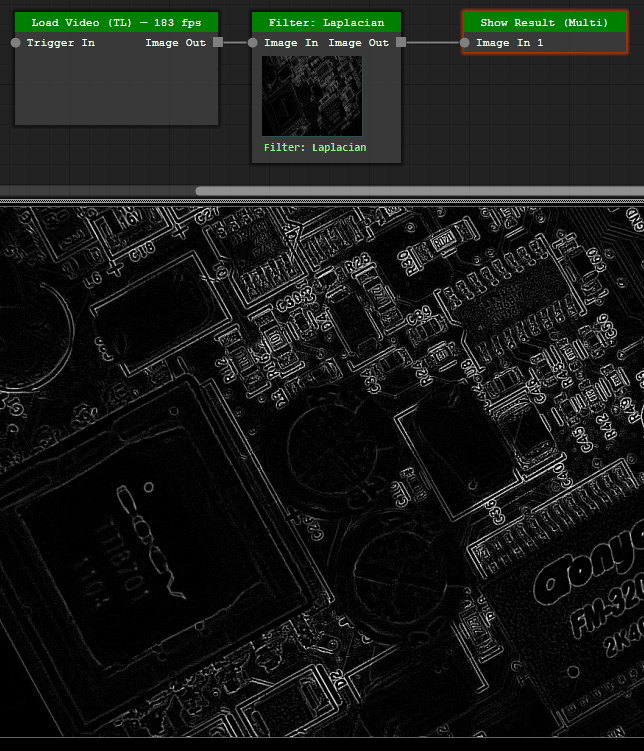
Laplacian filter at 183 fps
Load Video → Filter: Laplacian → Show Result Un laplaciano sobre cada fotograma del mismo clip de placa, a 1280×720. El contador del propio nodo de carga marca 183 fps con el filtro en la cadena: unos 169 megapíxeles por segundo, en una máquina AMD Ryzen 7 serie 5000.
Load Image → Shape Detect → Show Result — todo construido por el asistente Una frase y una foto de la placa: segmentar el chip rectangular. El asistente monta los tres nodos, ajusta Invert, MinArea 8000 y un filtro square/rectangle, y ejecuta el grafo — Shape: 0 found. Relee su propia superposición, deduce que ese filtro descartó el contorno del chip, lo quita y vuelve a ejecutar: un contorno se cierra ceñido al QFP.

Qué puede hacer el grafo

Cinco capacidades que suelen vivir en cinco herramientas distintas, sobre un mismo lienzo.

Grafo de nodos

Un lienzo, 465 nodos

Cada operación es un nodo con puertos tipados: cargar una imagen, umbralizarla, buscar regiones, ejecutar un detector, filtrar por distancia, escribir una bobina. Los cables transportan fotogramas, detecciones, poses, mapas de profundidad y números. Cada nodo muestra una vista previa de su propia salida en el cuerpo, así que se ve dónde falla la línea sin tener que detenerla.

  • Ejecución libre multihilo: la línea mantiene su cadencia mientras usted la edita
  • Deshacer, autoguardado y recuperación tras fallo sobre el propio grafo
  • Modo Operación: pantalla de operario bloqueada, de solo lectura, con panel de resultados
Node graph editor
Etiquetado

Etiquete los datos donde los va a usar

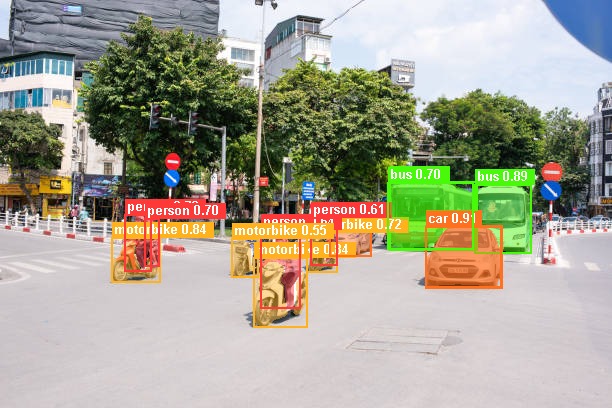
Dibuje cajas y polígonos, exporte en estructura YOLO o COCO y lleve el resultado directamente a un nodo de entrenamiento del mismo proyecto. La segmentación guiada por texto (Grounded SAM) preetiqueta un lote antes de que intervenga una persona.

  • Caja delimitadora, polígono y filtro de clases con umbral de confianza por clase
  • Detecta una instalación de LabelMe y le cede el paso si prefiere esa herramienta
  • Apilado de fotogramas, recorte por detección y superresolución como nodos del conjunto de datos
Auto-labelled detections on a street scene
Redes neuronales

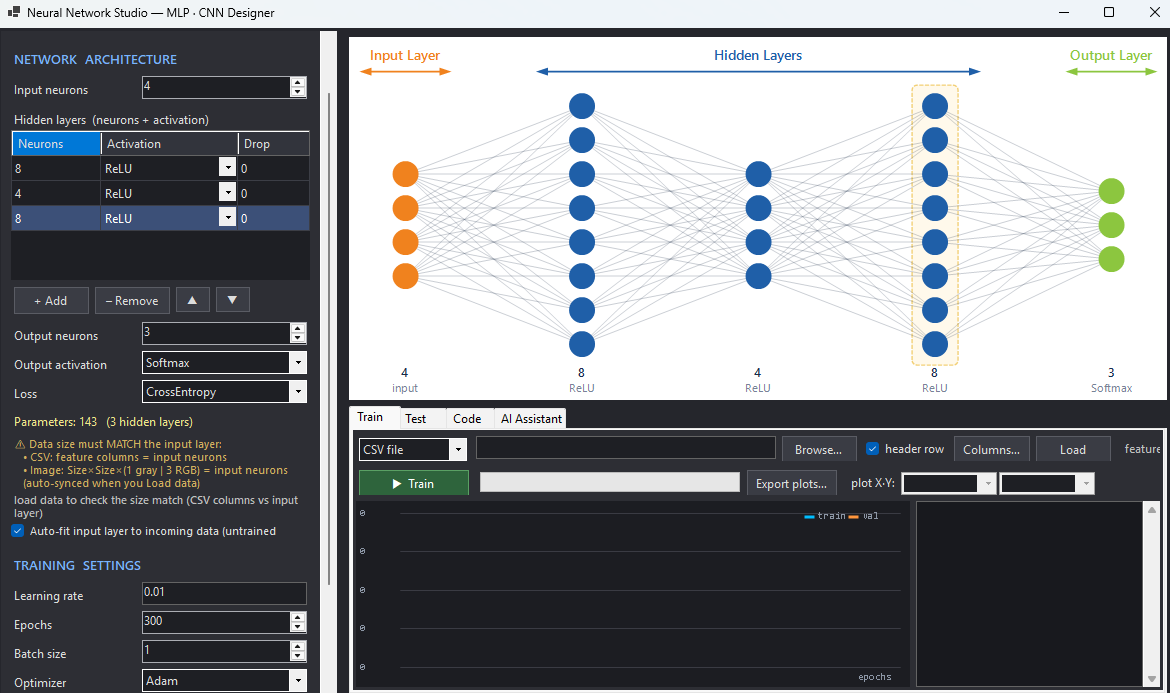
Dibuje la red y entrénela

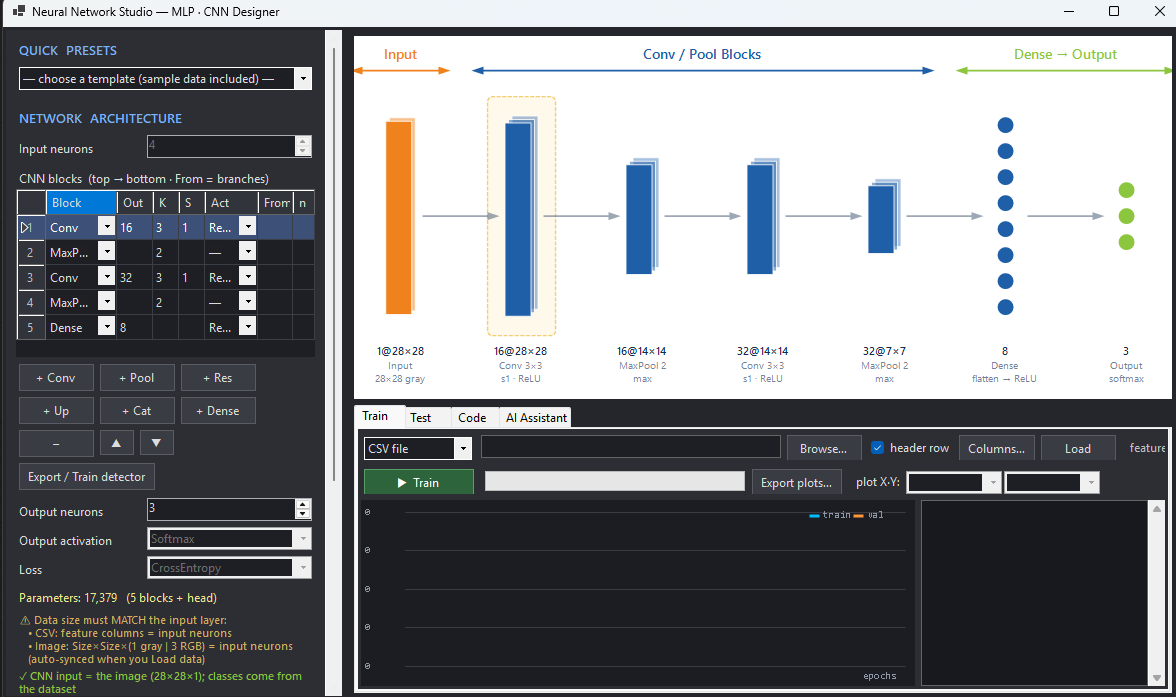
Un diseñador gráfico de capas MLP y CNN, más una tabla de bloques al estilo YOLO que exporta el mismo YAML que espera la cadena de entrenamiento. Cargue pesos .onnx o .pth, infiera en la GPU y cuantice a INT8 para un destino STM32.

  • ONNX Runtime con CUDA, con retroceso automático a CPU cuando no hay GPU
  • Nodos de detección, segmentación, pose, profundidad, detección de anomalías y OCR
  • Estudio de aprendizaje por refuerzo con 12 métodos clásicos para ajustar lazos
MLP designer CNN block designer
Control

El resultado tiene que mover algo

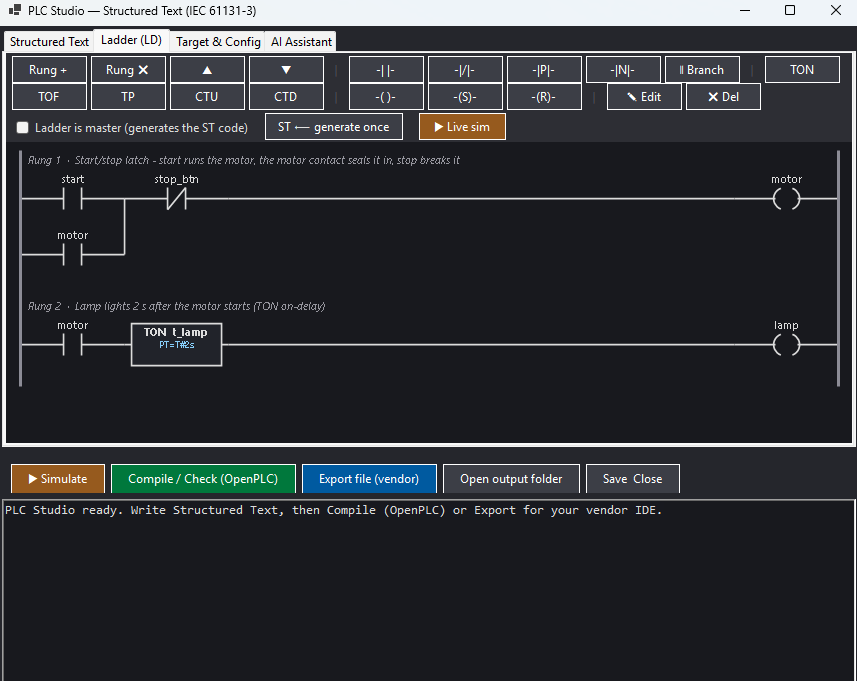
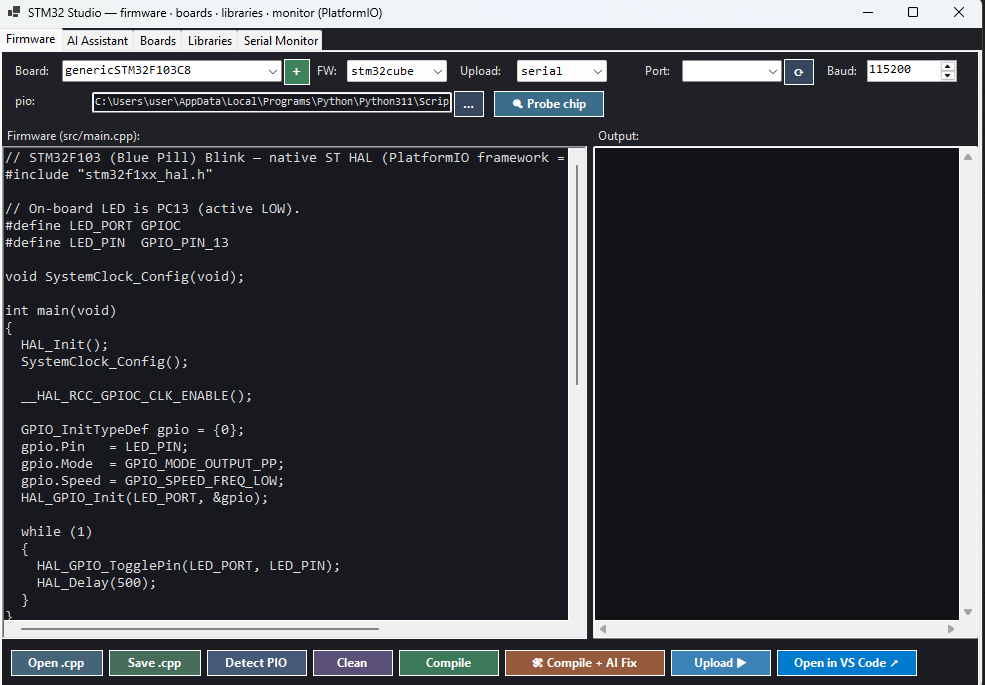
La visión que no acciona nada es una demostración. Conecte un veredicto a una bobina del PLC, a un eje de movimiento, a un GPIO de microcontrolador o a un tema MQTT. El firmware para STM32 y Arduino se genera, compila y graba desde la propia aplicación.

  • PLC: Mitsubishi MC · Siemens S7 · Omron FINS · Modbus TCP · TwinCAT ADS
  • Movimiento: ejes GRBL, Modbus y ADS, movimiento por software, calibración de nueve puntos
  • MCU/FPGA: STM32 (PlatformIO), Arduino (arduino-cli), Verilog (Vivado / Quartus)
Ladder logic editor STM32 firmware studio
Sim to Real

Una fábrica virtual para programar antes de la real

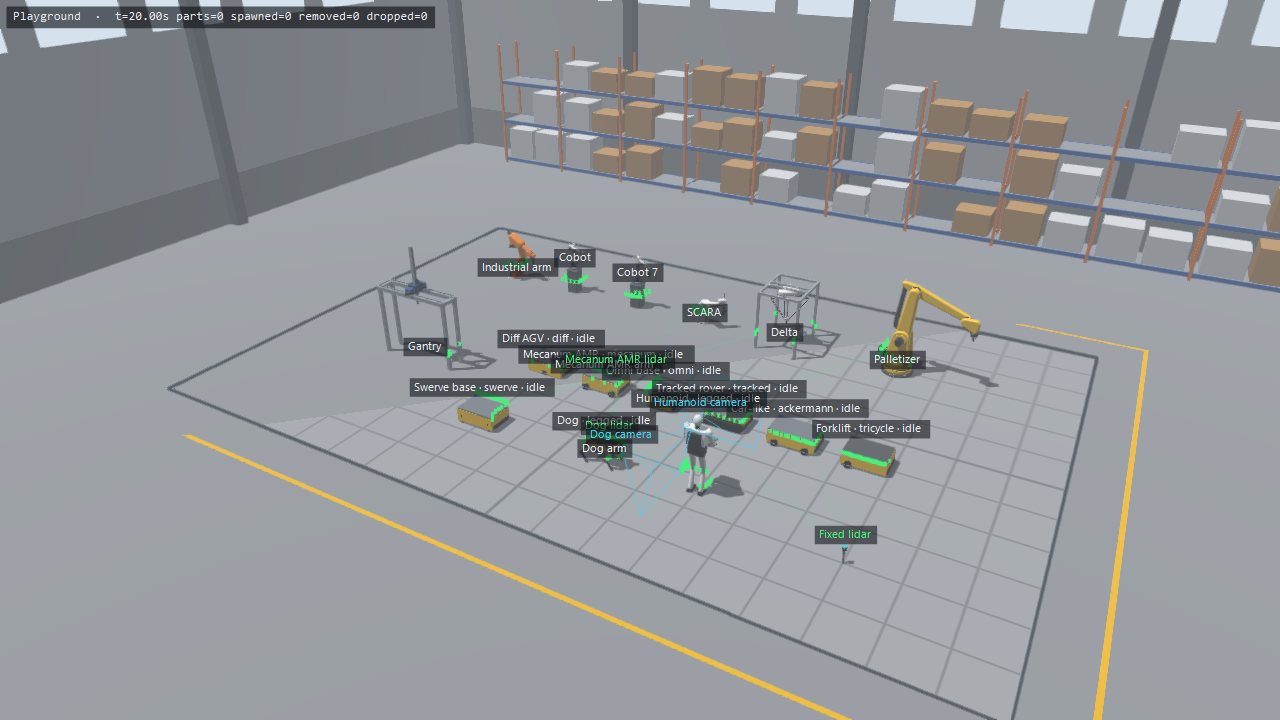
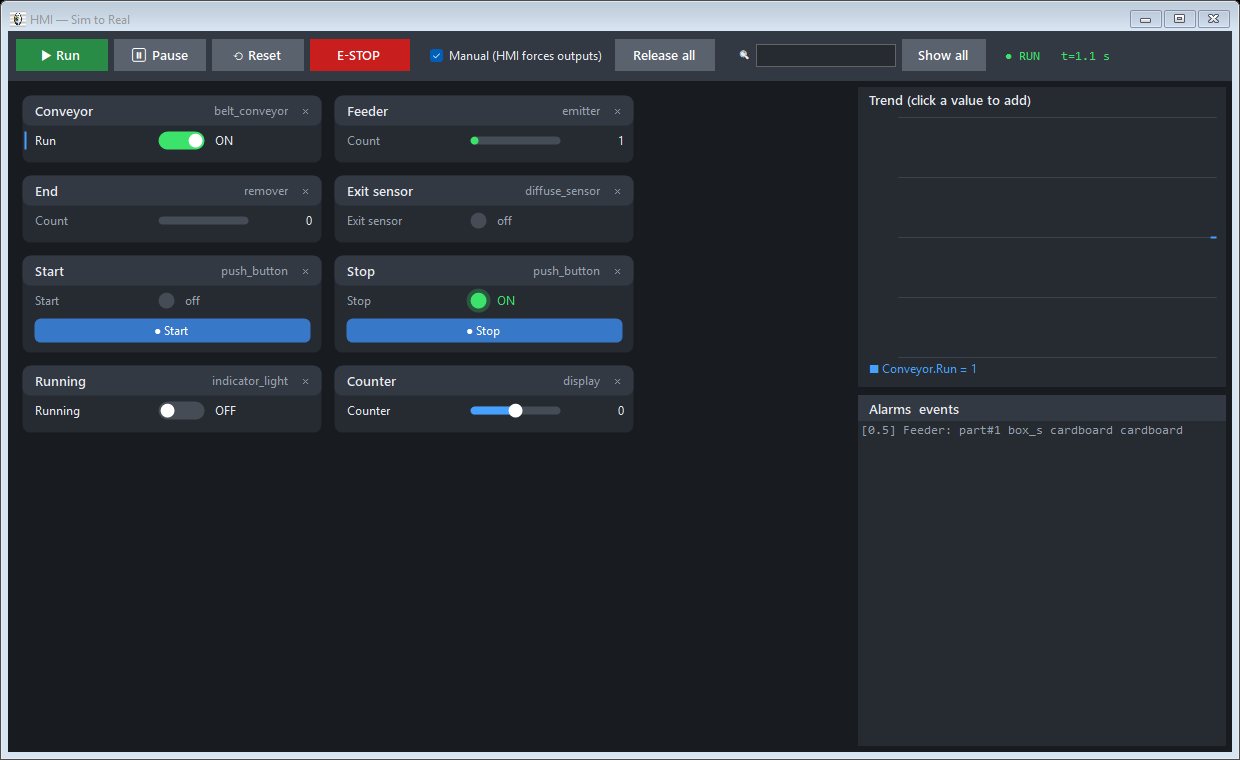
Monta una planta con cintas, sensores, empujadores, brazos robot, AGV, perros robot y humanoides, programa su PLC en ladder, texto estructurado o C y ejecútala en 3D con física. Sus etiquetas, cámaras y lidars alimentan cualquier nodo de visión e IA, y una HMI de operador la maneja; después cambia el enlace de la simulación al PLC o robot real.

  • Suelo de cuadrícula infinita o nave de almacén; 17 ejercicios calificados, del arranque/paro al mensajero humanoide
  • HMI generada con las etiquetas de la planta: lámparas, interruptores, deslizadores, pulsadores, tendencias, alarmas
  • Monitor de cámaras: color y profundidad en vivo de cada cámara virtual, capturas PNG y grabación de vídeo
  • Brazos robot con motor, reductor y servoaccionamiento en cada eje: mueva cada eje por separado y lea par, corriente, tensión, potencia y temperatura en vivo
Complemento gratuito — descargar
Sim to Real plant in a warehouse hall HMI operator screen built from the plant tags
Robots y RL

Entrena robots en terreno difícil

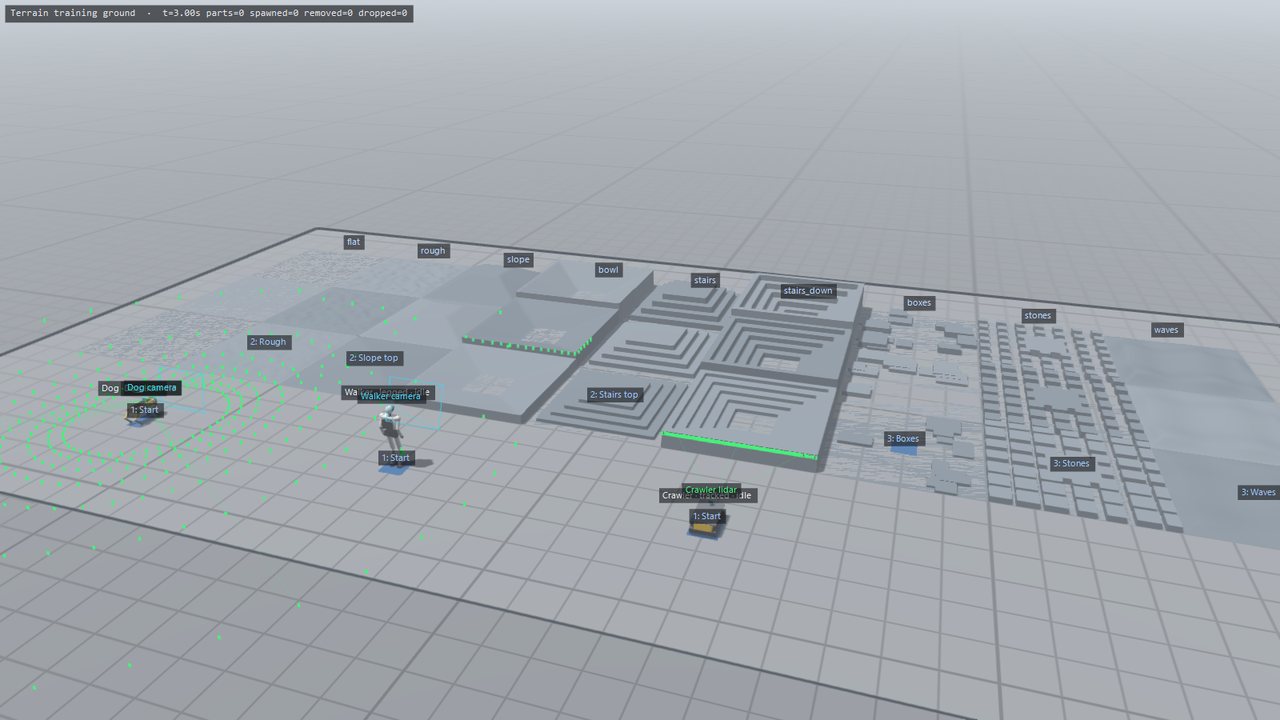
Un generador de terreno coloca pendientes, escaleras, bloques, pasaderas y ondas con dificultad creciente. Los robots con patas apoyan los pies en el suelo, las ruedas rechazan escalones que no pueden subir y lo que se inclina demasiado vuelca. El nodo de aprendizaje por refuerzo entrena con una copia oculta de tu planta y luego maneja la real con cables normales.

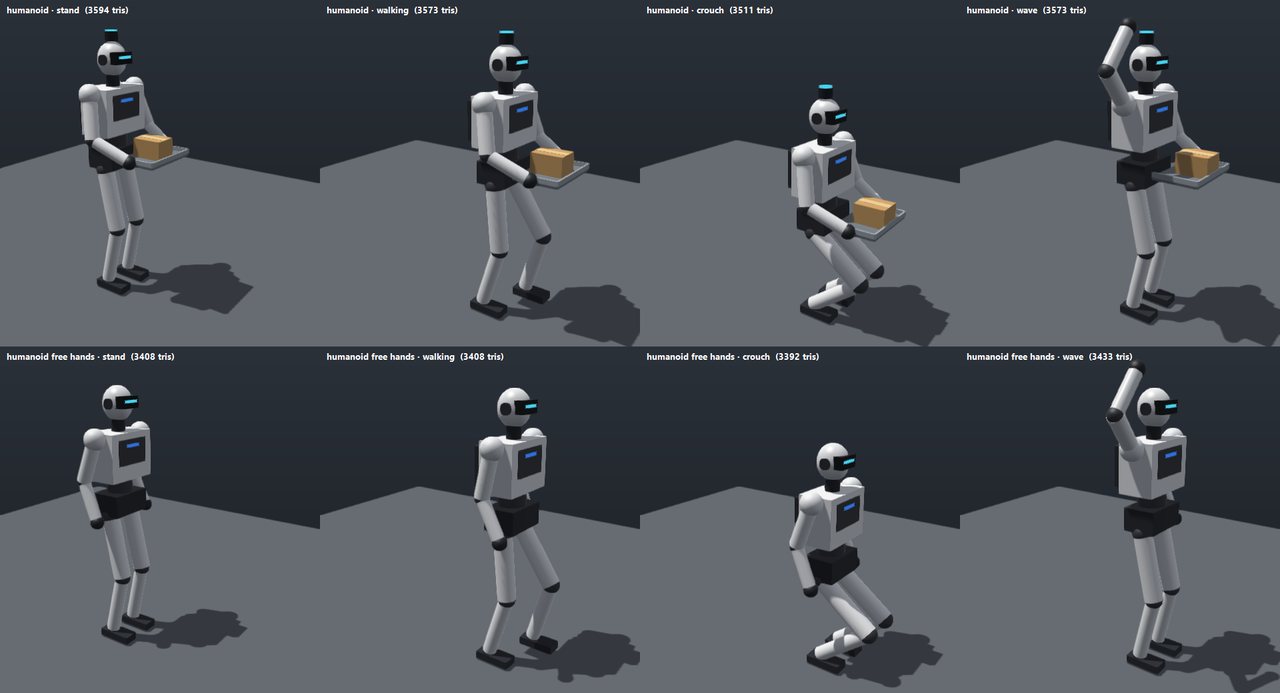
  • Humanoide, perro robot, vehículos de ruedas y orugas con estaciones, planificación de rutas y campos de seguridad
  • Q-learning, SARSA, Dyna-Q y más sobre la propia planta: estado desde sus etiquetas, acciones a sus E/S o robots
  • El agente de IA integrado monta la escena, escribe el programa, entrena la política y organiza la HMI
Terrain training ground with a robot dog, a humanoid and a tracked vehicle Humanoid robot: standing, walking, crouching, waving
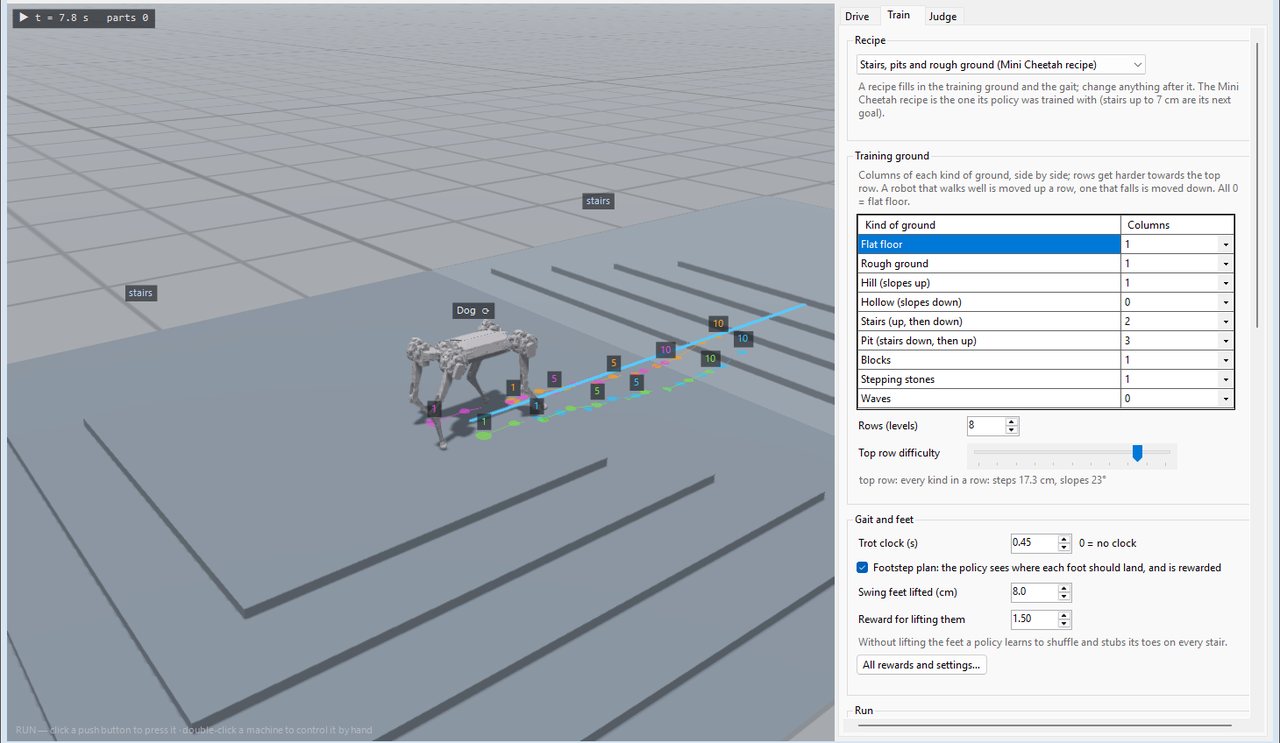
Estudio del perro robot

Conducirlo, entrenarlo, juzgarlo

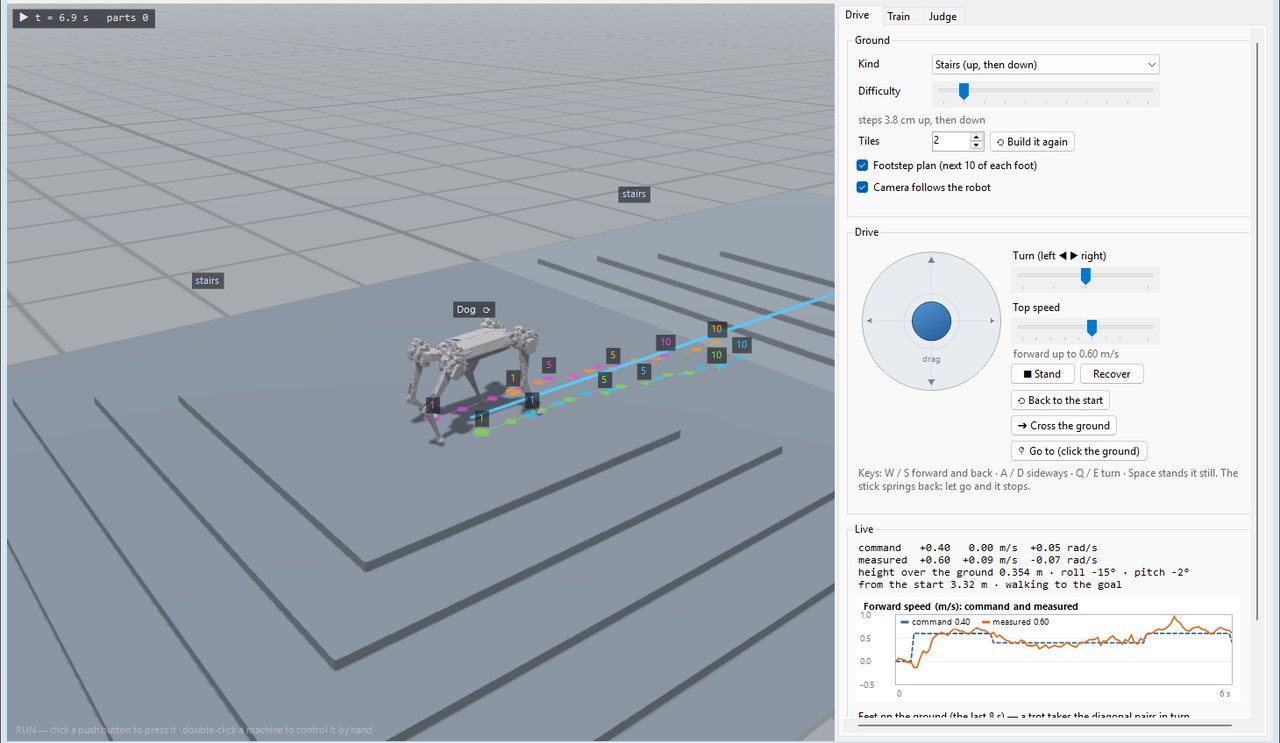
Un estudio para el robot cuadrúpedo de Sim to Real. Condúzcalo con un joystick por escaleras, pendientes y piedras de paso mientras su plan de pisadas, su velocidad y los ángulos del cuerpo se actualizan en vivo; entrene una política de marcha con PPO sobre terreno graduado en segundo plano; luego deje que un recorrido de evaluación puntúe cada checkpoint antes de pasar el mejor al robot.

  • Conducción con joystick, plan de pisadas, gráfica de velocidad y franja de la marcha en vivo
  • Entrenamiento PPO con un currículo de terrenos: escaleras, fosos, colinas, bloques, piedras de paso, olas
  • Recorrido de evaluación: cada checkpoint cruza cada tipo de terreno con dificultad creciente, resultados lado a lado
Robot dog studio: driving the quadruped across stairs with its footstep plan Robot dog studio: the training ground and gait settings
Block Simulator

Modele la dinámica y ejecútela en el pipeline

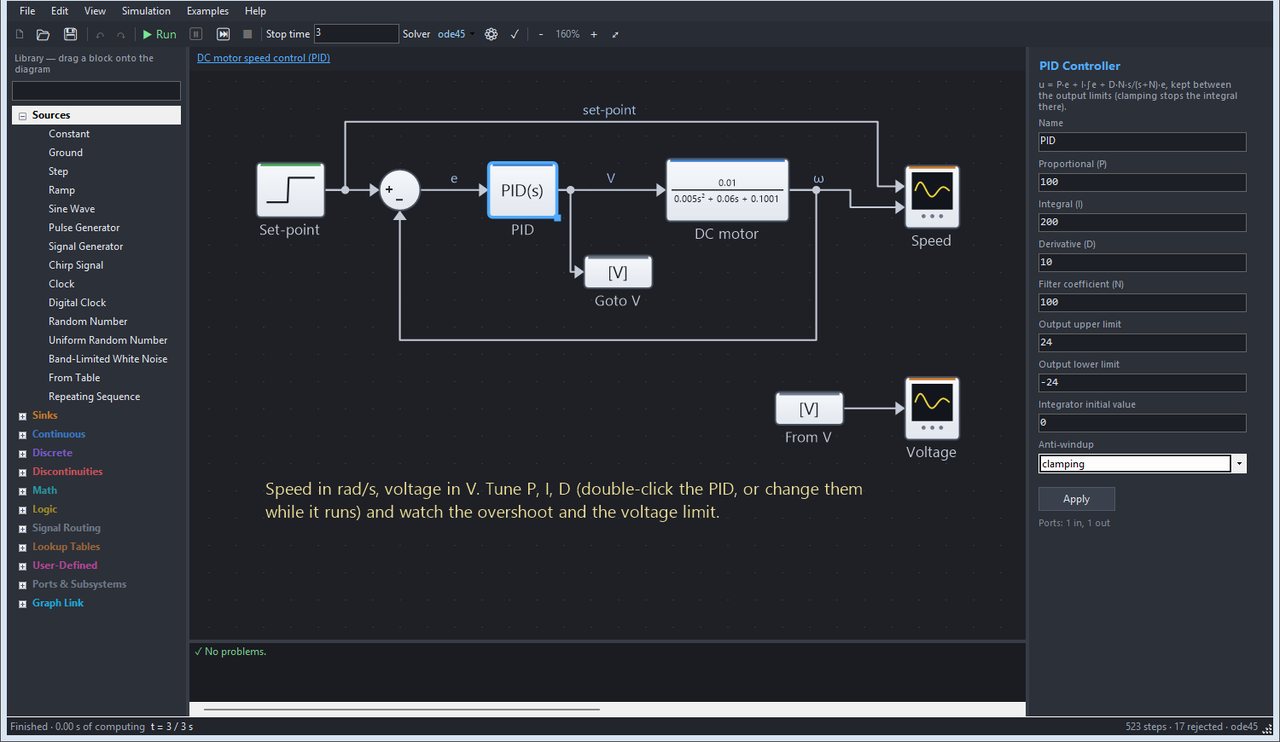
Un simulador de diagramas de bloques con su propio motor C++. Dibuje una planta y su controlador como lo hacen los ingenieros de control — fuentes, scopes, ganancias, sumadores, integradores, funciones de transferencia, espacio de estados, PID, filtros discretos, saturación, relés, lógica, tablas de consulta y subsistemas —, cierre los lazos de realimentación y resuelva con ode45 / ode23 de paso variable o solucionadores de paso fijo. Después, un nodo Block Diagram ejecuta el modelo en vivo dentro del pipeline de visión: entra una medida de la cámara y sale la orden para el motor.

  • 89 bloques en 12 bibliotecas, señales vectoriales, subsistemas, Goto / From y parámetros ajustados en marcha
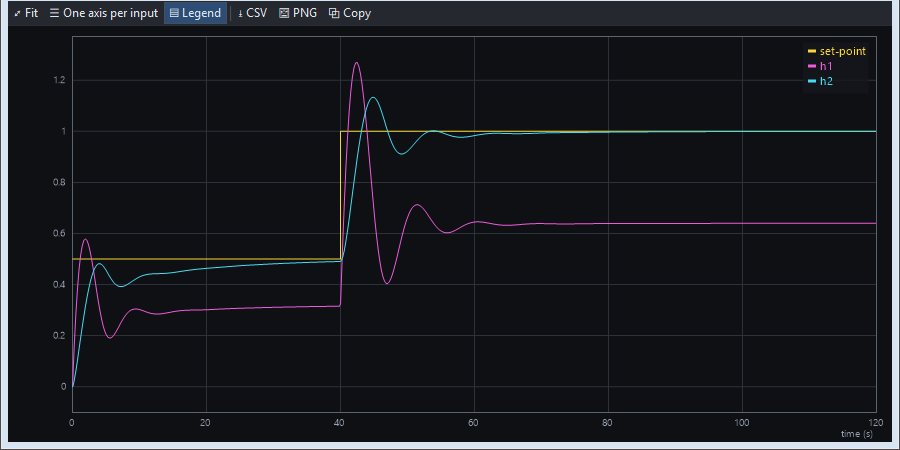
  • Scopes con zoom y cursor, gráficas XY, exportación CSV y PNG; 8 modelos de ejemplo, del PID de un motor CC a dos tanques en serie
  • El agente de IA construye, simula y ajusta un modelo leyendo sobreimpulso, tiempo de subida y de establecimiento en la gráfica
Complemento gratuito — descargar
Block Simulator: speed control of a DC motor with a PID Scope: levels of two tanks in series following their set-point
HMI Designer

Pantallas de operador conectadas a cada nodo

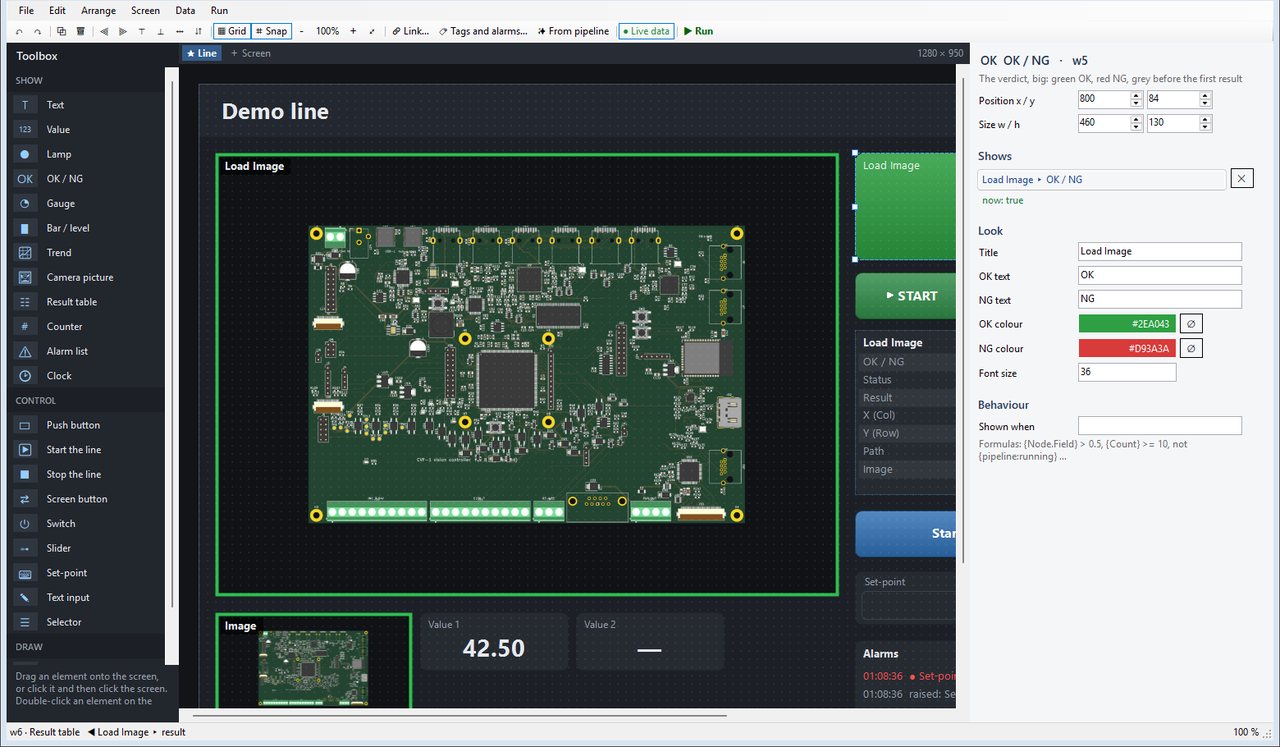
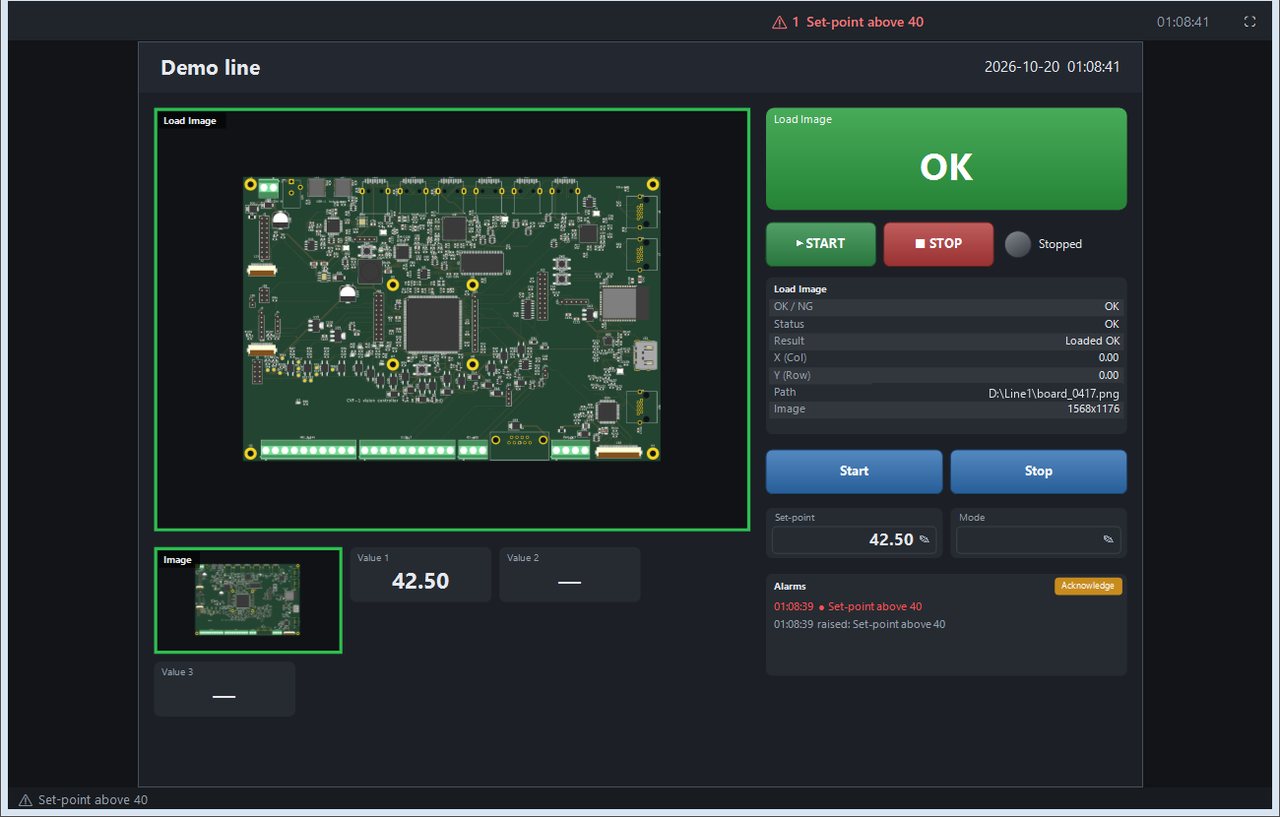
Dibuje la pantalla de operador de una línea con pulsadores, interruptores, deslizadores, consignas, pilotos, OK / NG, indicadores, tendencias, contadores, imágenes de cámara, tablas de resultados y listas de alarmas. Cada elemento se vincula directamente a los nodos del lienzo — un resultado, una salida, un ajuste, una imagen o una fórmula — y los botones fijan valores, envían pulsos, llaman acciones de nodo, cambian de pantalla o arrancan y detienen la línea. Las pantallas se guardan dentro del proyecto.

  • 19 tipos de elemento, varias pantallas, tags, alarmas con registro, PIN de ingeniero y modo quiosco a pantalla completa
  • Los nodos HMI Control y HMI Display llevan valores entre la pantalla y el grafo
  • Pida una pantalla al agente de IA: vincula los elementos por nombre, la renderiza y corrige lo que se solapa
Complemento gratuito — descargar
HMI Designer: an operator screen linked to the nodes Operator screen running: camera picture, OK / NG, buttons, set-point and alarms
IoT y móvil

El resultado tiene que salir de la máquina

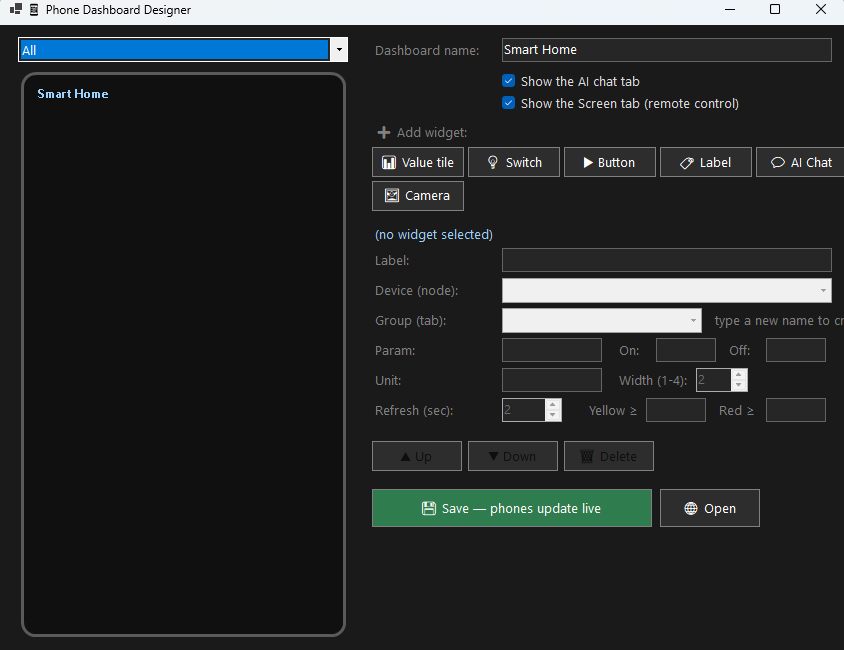
Un veredicto que se queda en el PC de inspección no le sirve a nadie. Publíquelo en un broker MQTT con la imagen adjunta, mándelo por POST a un webhook — Telegram, LINE, ThingsBoard, cualquier cosa que lea JSON — o monte la pantalla del móvil en el diseñador y entregue al operario exactamente los mosaicos que usted eligió. Al guardar, cualquier móvil ya abierto se redibuja en segundos.

  • MQTT publish (veredicto, puntuación, JPEG) y subscribe: un sensor o un pulsador dispara el pipeline
  • Mosaicos de valor, interruptores, botones e imágenes de cámara, agrupados en pestañas, instalable como PWA
  • Una pestaña Pantalla replica la ventana de la aplicación y devuelve los toques: solo LAN y token, con PIN para esa pestaña
Phone dashboard designer
Cameo Bus

Una red de robots como ROS, sin ROS

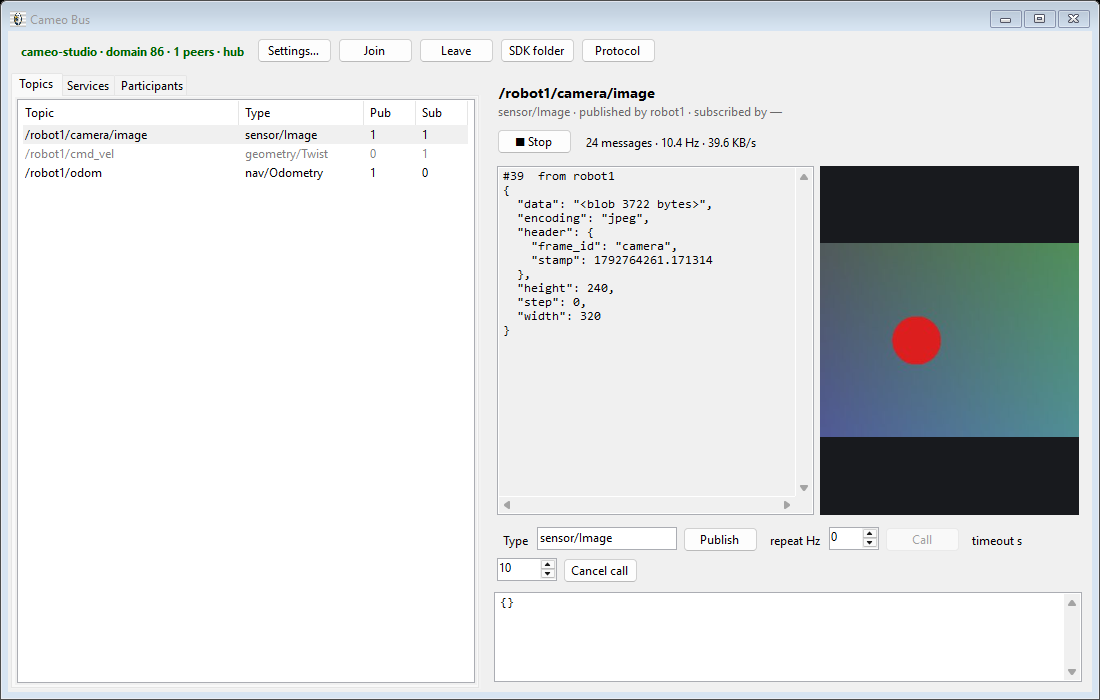
Robots, placas Raspberry Pi y Jetson, PC y plantas Sim to Real se encuentran solos en la red y se comunican con topics y servicios, como en ROS, sin instalar ROS ni Ubuntu. Las cámaras, la odometría y el estado de las articulaciones salen; las órdenes de velocidad y las acciones vuelven. El núcleo está en C++ y la biblioteca Python es un solo archivo, así que el mismo script puede mover el robot virtual y el real: solo cambia el espacio de nombres.

  • Topics de publicación / suscripción, servicios con progreso y cancelación, descubrimiento automático en la red local y clave de dominio contra equipos extraños
  • Los nodos Bus Subscribe, Bus Publish y Bus Call llevan la cámara de un robot a cualquier pipeline de visión y devuelven el veredicto o la orden
  • Un monitor de todas las máquinas, topics y servicios con la cámara en vivo; 15 ejemplos en Python, desde teleoperación con teclado hasta seguir una pelota roja
  • Versiones distintas se siguen encontrando: un robot antiguo sigue hablando con un PC más nuevo
Cameo Bus monitor: the topics of a robot and its camera picture, live

Con qué se comunica

Verificado en la versión que se entrega. Lo que no aparece aquí no se afirma.

Cámaras y fuentes

  • Hikvision MVS (GigE / USB3)
  • Basler pylon
  • The Imaging Source (GigE)
  • MindVision USB
  • Intel RealSense (colour + aligned depth)
  • RTSP · MJPEG · HLS · HTTP
  • Carpetas de imágenes y archivos de vídeo

Control y bus de campo

  • Mitsubishi MC protocol
  • Siemens S7
  • Omron FINS
  • Modbus TCP / RTU
  • Beckhoff TwinCAT ADS / EtherCAT
  • GRBL motion
  • MQTT · HTTP request

Destinos de código y firmware

  • Proyecto C++ independiente
  • Python (se ejecuta en Linux)
  • Despliegue como EXE sin interfaz
  • STM32 (PlatformIO)
  • Arduino (arduino-cli)
  • Verilog / HLS (Vivado, Quartus)
  • Texto estructurado IEC y escalera para PLC
  • Biblioteca de imagen para ARM64, ARMv7 y Cortex-M sin SO

Descargar

Un solo archivo de instalación. El resto se descarga durante la instalación.

La prueba gratuita de 6 meses solo está en la versión 5.3.1 y posteriores. Instala la 5.3.1 (publicada el 1 de octubre de 2026) o posterior y la aplicación activará una prueba gratuita de 6 meses la primera vez que se abra, sin archivo de licencia y con el asistente de IA incluido. Ese primer arranque necesita internet. Las versiones anteriores de la lista de arriba (5.3.0 y anteriores) no tienen prueba y piden licencia; si instalaste una de ellas, instala esta versión encima.
El equipo necesita conexión mientras se instala. El instalador descarga el núcleo del entorno de ejecución mientras se ejecuta. Los complementos opcionales — el entorno Python, los SDK de Halcon y Hikvision, los modelos de IA incluidos y LabelMe — se quedan en el servidor hasta que los actives en Tools > Components. Una vez instalada, la aplicación funciona sin conexión.
Todavía sin firma de código. Windows SmartScreen mostrará un aviso la primera vez. Compare el SHA-256 de arriba con su descarga antes de saltarse ese aviso: esa comprobación es justo lo que le habría dado una firma.

Complementos gratuitos

Sim to Real, HMI Designer y Block Simulator se descargan por separado, así cada equipo instala solo lo que usa. La aplicación los descarga por usted: Herramientas > Componentes / Complementos > Descargar e instalar, y reinicie. O descargue aquí un zip y elija Instalar desde archivo en la misma ventana. Requieren Cameo Image Studio 5.5 o posterior.

Sim to Real

—

La fábrica virtual: cintas, sensores, brazos robóticos, AGV, drones, perros robot y humanoides con física, un PLC por software en ladder, texto estructurado o C, renderizado por GPU y aprendizaje por refuerzo con muchos robots a la vez.

Tamaño
—
Descargar complemento
SHA-256 —

HMI Designer

—

Pantallas de operador para la línea — botones, interruptores, deslizadores, pilotos, indicadores, tendencias, imágenes de cámara y listas de alarmas — con cada elemento enlazado a los nodos. Se guardan dentro del proyecto.

Tamaño
—
Descargar complemento
SHA-256 —

Block Simulator

—

Diagramas de bloques de sistemas dinámicos sobre un motor C++ — funciones de transferencia, espacio de estados, PID, filtros discretos, lógica, tablas de consulta, subsistemas — y un nodo Block Diagram que ejecuta el modelo dentro del pipeline.

Tamaño
—
Descargar complemento
SHA-256 —

Biblioteca de imagen Cameo

La biblioteca de imagen en C++ sobre la que corre la propia aplicación, empaquetada para tus programas. Los módulos no llaman a nada más que al sistema operativo y al runtime de C++ de Microsoft: nada de OpenCV, nada de LibTorch, nada de BLAS.

Windows x64

—

Una DLL por módulo, la compilación de archivo único que carga el binding de C#, las bibliotecas de importación, las cabeceras y los bindings de C# y Python.

Tamaño
—
Módulos
—
Descargar todos los módulos (archivo)
SHA-256 —

Linux x64

—

Los mismos módulos compilados como .so con g++ 15, más las cabeceras y el paquete de Python. El binding de C# carga la compilación de archivo único de Windows, así que en Linux la vía de entrada es C, C++ o Python.

Tamaño
—
Módulos
—
Descargar todos los módulos (archivo)
SHA-256 —
Lo que tienes que aportar tú. Un license.lic en tiempo de ejecución —el mismo archivo que desbloquea la aplicación— más el runtime de Microsoft Visual C++ 2015-2022 x64 en Windows. Nada más: ni OpenCV, ni LibTorch, ni BLAS. La tabla P/Invoke que muestra cómo llamar a cada función exportada va dentro, en csharp/.

Más allá de Windows

La misma biblioteca, corriendo en la placa

La aplicación necesita Windows; la biblioteca no. Los mismos módulos de C++ compilan para Linux embebido sobre ARM y para un Cortex-M sin sistema operativo debajo: no importan nada más que el runtime de C, así que no hay OpenCV, ni BLAS, ni Python que compilar cruzado antes de empezar.

Linux ARM64

—

Para placas Cortex-A de 64 bits con Yocto, Buildroot o una imagen basada en Debian — Jetson, Raspberry Pi 4 y 5, Rockchip, i.MX8. Objetos compartidos, cabeceras y el paquete de Python, con la misma entrada que la versión x64. El archivo incluye un README, las cabeceras, el paquete de Python cameo y seis ejemplos de cómo llamarlo desde Python.

Tamaño
—
Módulos
—
Descargar todos los módulos (archivo)
SHA-256 —

Linux ARM de 32 bits

—

Los mismos módulos para un Cortex-A de 32 bits con coma flotante por hardware — i.MX6, Allwinner, las imágenes antiguas de Raspberry Pi. Objetos compartidos, cabeceras y el paquete de Python. El archivo incluye un README, las cabeceras, el paquete de Python cameo y seis ejemplos de cómo llamarlo desde Python.

Tamaño
—
Módulos
—
Descargar todos los módulos (archivo)
SHA-256 —

Cortex-M, sin SO

Generado dentro de la aplicación

Aquí no hay nada que descargar. La aplicación construye este destino por sí misma: elija los módulos que un microcontrolador sin sistema operativo puede llevar, los compila para arm-none-eabi y enlaza el archivo estático en el firmware que genera — el mismo flujo que graba STM32 y Arduino.

Obtener la aplicación
Qué es una compilación embebida y qué no. Es la biblioteca de imagen — filtros, geometría, medición, blob, código de barras, OCR y el módulo de red neuronal — compilada para el objetivo. No es la aplicación: el editor de nodos, los estudios de entrenamiento y el asistente de IA se quedan en Windows. La inferencia en estas placas corre en la CPU, porque los módulos no llevan CUDA. En ejecución, cada compilación pide el mismo license.lic que desbloquea la aplicación.

Solicitar clave de activación

La aplicación funciona sin conexión, pero el asistente de IA se licencia por equipo. Instale primero, abra Herramientas ▸ Ajustes de IA, copie el Machine ID que aparece y envíelo con este formulario.

O escríbanos directamente: [email protected]

Aparece en Herramientas ▸ Ajustes de IA, o ejecutando Cameo_Image.exe --ai-check. Déjelo vacío si aún no ha instalado: le enviaremos las instrucciones.

Se usa solo para emitir y dar soporte a su licencia. No se cede a nadie más.

Requisitos del sistema

Estos son los requisitos de la aplicación de Windows: no hay versión para macOS y el port a Linux de la aplicación no está publicado. La que sale de Windows es la biblioteca de imagen.

Elemento Mínimo Recomendado
Sistema operativo Windows 10 de 64 bits Windows 11 de 64 bits
Procesador 4 núcleos, x86-64 8 núcleos o más
Memoria RAM 8 GB 16 GB o más
Tarjeta gráfica Ninguna: la inferencia pasa a CPU NVIDIA RTX 3060 o superior, con controlador actualizado
Disco 30 GB libres (SSD) 60 GB libres para conjuntos de datos y grabaciones
Lo descarga el instalador Runtime de Visual C++ x64, Microsoft Edge WebView2, bibliotecas CUDA y cuDNN, PyTorch, OpenCV, ONNX Runtime y un entorno Python integrado. El instalador los descarga por ti: no hay nada que instalar a mano, pero el equipo necesita conexión durante la instalación.

Preguntas frecuentes

¿Cuánto descarga en realidad?

El archivo de instalación es pequeño: el tamaño exacto y el hash están en la tarjeta de descarga de arriba. Durante la instalación descarga el núcleo del entorno de ejecución — CUDA y cuDNN, PyTorch, OpenCV con soporte de GPU, ONNX Runtime y un entorno Python completo — y esa cifra también aparece en la tarjeta. Los complementos opcionales se descargan después, desde Tools > Components, y solo los que actives.

¿Necesito una clave para usar la aplicación?

La línea de visión funciona sin clave. Solo el asistente de IA se licencia por equipo: usted envía el Machine ID que muestra la aplicación y recibe una clave ligada a ese ordenador. Una clave emitida para un equipo no funciona en otro.

¿La descarga está firmada?

Todavía no. Los certificados de firma de código están en trámite. Mientras tanto, compruebe el hash SHA-256 publicado junto a la descarga: detecta con la misma fiabilidad un archivo manipulado o incompleto.

¿En qué formato se guardan los proyectos?

Los proyectos se guardan en .json plano: nodos, parámetros y conexiones, legibles en cualquier editor de texto y fáciles de versionar. La extensión .mcameo que quizá vea es un contenedor de tensores aparte, para pesos de modelos, no un proyecto.

¿Funciona sin GPU?

Sí. La detección y la segmentación pasan automáticamente a CPU. Cuente con una diferencia de velocidad grande: en CPU los modelos pesados sirven para pruebas, no para el ritmo de línea.

¿Hay versión para macOS o Linux?

No existe compilación para macOS, ni una versión Linux de la aplicación. La biblioteca de imagen en C++ es otra cosa: sí se compila para Linux y los .so están en la sección de descargas de arriba. Para un pipeline, la vía práctica a Linux hoy es exportarlo como Python o C++ desde la aplicación de Windows y ejecutarlo en el equipo de destino.

¿Algo de esto puede correr en una placa embebida?

La biblioteca sí. Compila para Linux embebido sobre ARM de 64 y 32 bits, y para un Cortex-M sin sistema operativo, de modo que la inspección corre en el propio equipo; la sección Embebido de arriba dice qué lleva cada objetivo. La aplicación se queda en Windows: allí se construye y se entrena, y en la placa corre un pipeline exportado o tu propio programa contra la biblioteca.

¿El agente VLA puede mover una máquina sin preguntar?

Solo si así lo configuras. Un nodo VLA Agent nuevo arranca en Dry-run: registra lo que haría y no mueve nada. Confirm pregunta sí o no antes de cada acción. Autonomous actúa por su cuenta, pero solo dentro de la ventana de posición y los límites de paso y velocidad que fijaste; cualquier comando fuera de ellos se rechaza antes de llegar al accionamiento. El agente nunca arranca solo, y al abrirse un enclavamiento se detienen todas las máquinas.

¿Los nodos de visión-lenguaje envían fotogramas a la nube?

No. Los nodos VLM ejecutan un modelo local en la GPU del equipo —la versión de 4 bits cabe en 6 GB—, así que los fotogramas no salen de la máquina. El agente VLA es distinto: razona con el proveedor de IA que elijas en la configuración, que puede ser un servicio en la nube como Gemini, OpenAI o Claude, o un modelo local a través de Ollama.

Cuéntanos qué te parece

¿Encontraste un error, te falta un nodo o algo funcionó bien? Cada mensaje lo leen las personas que desarrollan la aplicación.

Solo si quieres que te respondamos.
Por ejemplo 5.3.1. Déjalo en blanco si aún no la has instalado.

Solo se usa para mejorar la aplicación. No se comparte con nadie más.

Cablea tu primer pipeline esta noche

Un instalador pequeño para Windows 10 y 11. Descarga el runtime que necesita mientras instala y después funciona sin conexión.